
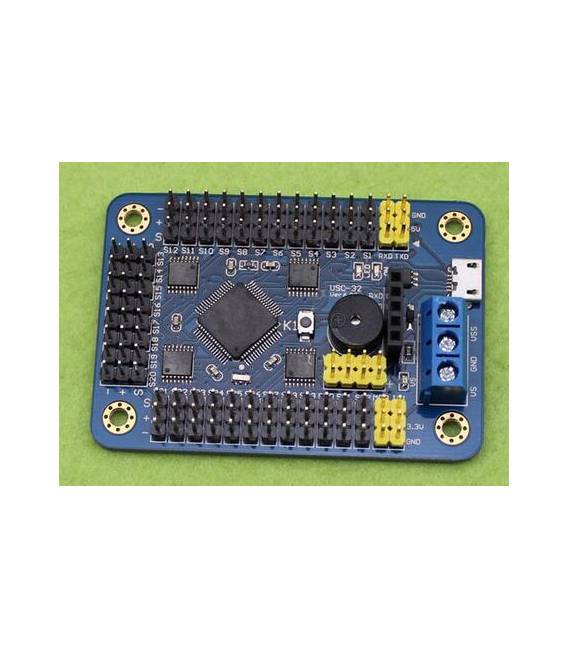

32 Canali Servo Motore Control Driver Board for Robot Project and Telaio Controller
Il prezzo originale era: 35,82 €.25,96 €Il prezzo attuale è: 25,96 €. Escluso IVA
32 Canali Servo Motore Control Driver Board for Robot Project and Telaio Controller
1 disponibili (ordinabile)
Descrizione
Cos’è
La scheda di controllo per servomotori a 32 canali è progettata per gestire fino a 32 servomotori simultaneamente, rendendola ideale per progetti robotici e sistemi meccanici complessi. Questo driver consente un controllo preciso e flessibile dei motori.
Caratteristiche
- Controllo di 32 canali servomotori
- Idealmente adatto per progetti robotici e controlli meccanici
A cosa serve
Serve a creare sistemi di controllo meccanico con Arduino o altri microcontrollori compatibili. Può essere utilizzato per gestire fino a 32 servomotori contemporaneamente, rendendo possibile la realizzazione di progetti robotici e meccanici più complessi.
Tutorial: Come usare Driver a 32 Canali per Servo Motore
Il Driver a 32 canali per servo motore è un componente essenziale per progetti robotici e di controllo meccanico che richiedono la gestione simultanea di più motori. Ideale per maker e studenti che desiderano creare sistemi complessi con Arduino.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Servo motore (da aggiungere secondo necessità)
- Alimentatore esterno
Passi
- Connettere l’Arduino al computer tramite cavo USB.
- Collegare il driver alla porta seriale dell’Arduino, verificando la corretta polarità dei connettori.
- Verifica sul datasheet per stabilire la tensione di alimentazione necessaria e collegarla all’alimentatore esterno.
- Scaricare lo sketch Arduino fornito dal produttore o da internet.
- Compilare ed eseguire il codice sorgente, verificando che i segnali PWM vengano inviati ai canali del driver.
- Verifica la corretta funzione dei servomotori collegati al driver, regolando eventualmente le impostazioni di controllo nel codice Arduino.
- Progettare una configurazione hardware aggiuntiva per gestire ulteriori motori o sensori.
- Testare il sistema completo in condizioni reali, adattando lo sketch e la disposizione fisica secondo necessità.
Codice di esempio
//Includere la libreria PWM
#include <Servo.h>

//Definire i pin di controllo del driver
int servoPin = 9;

void setup() {
  //Inizializzare il pin PWM per il driver
  pinMode(servoPin, OUTPUT);
}

void loop() {
  //Invio segnale PWM al driver che controlla i servomotori
  analogWrite(servoPin, 150); //Verifica sul datasheet per la corretta ampiezza del segnale PWM.
}
Mini-progetto
Progetta un sistema di controllo meccanico da 4 canali che utilizza il driver a 32 canali e quattro servomotori. Collega ogni servo ad uno dei primi quattro canali del driver, scrivi lo sketch Arduino per controllarli in sequenza e testa l’intero sistema.
Errori comuni
- Alimentazione insufficiente o errata
- Connettore non correttamente collegato
- Codice sorgente non compilato correttamente
- Numero di canali superiore alla capacità del driver
Accessori consigliati
- Arduino Uno R3
- Servo Motor SG90
- Cavo USB A-B
- Alimentatore esterno 5V-12V
Domande frequenti
Come posso controllare più servomotori con questo driver?
Ogni canale del driver può gestire un singolo servomotore. Collega i servomotori ai vari canali e usa lo sketch Arduino per inviare comandi PWM a ogni servo.
Qual è la tensione di alimentazione consigliata?
Verifica sul datasheet per determinare la tensione minima e massima consentita dal driver, generalmente tra 5V e 12V.
Informazioni aggiuntive
| Peso | 150 g |
|---|---|
| Dimensioni | 10,0 × 6,0 × 2,0 cm |
Prodotti correlati
-
In offerta!
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
TB6560 3A Driver Controllo / Accensione Motore Passo Passo Regolabile per CNC Singolo Asse
Il prezzo originale era: 12,16 €.8,81 €Il prezzo attuale è: 8,81 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello