
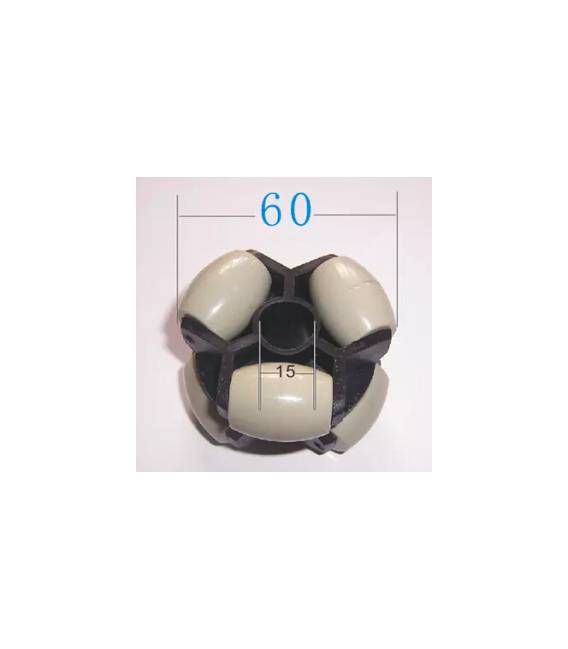


60MM Ruota Omnidirezionale per Smart Car, Robot, rover
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA
60MM Ruota Omnidirezionale per Smart Car, Robot, rover
2 disponibili (ordinabile)
Descrizione
Cos’è
La ruota omnidirezionale di 60mm è un componente essenziale per progetti robotici come smart cars, robot e rover. Questa ruota consente movimenti complessi in qualsiasi direzione senza necessità di girare.
Caratteristiche
- Diametro: 60mm
A cosa serve
La ruota omnidirezionale è ideale per implementare movimenti multi-direzionali nei progetti di robotica. Puoi utilizzarla in smart cars o rover per creare dispositivi che possono spostarsi liberamente in qualsiasi direzione.
Tutorial: Come usare Ruota Omnidirezionale 60mm
La ruota omnidirezionale 60mm è ideale per implementare movimenti complessi e multi-direzionali nei tuoi progetti di robotica, come smart cars o rover. Questo componente ti permette di creare dispositivi che possono spostarsi in qualsiasi direzione senza bisogno di girare.
Cosa serve
- Motore DC
- Arduino Uno o compatibile
- Connessione tra motore e Arduino
- Jumpers
Passi
- Collega il motore al driver del motore
- Connetti il driver del motore all’Arduino
- Verifica la polarità dei connettori per evitare danni
- Scarica lo sketch di esempio sull’Arduino
- Configura il software per regolare la velocità e la direzione del movimento
- Installa la ruota omnidirezionale sul motore
- Testa il sistema con piccoli spostamenti multi-direzionali
- Ottimizza i parametri di controllo
Mini-progetto
Crea un rover smart car che può muoversi in qualsiasi direzione senza girare. Usa l’accelerometro per controllare il movimento.
Errori comuni
- Collegamento errato tra motore e Arduino
- Polarità dei connettori invertita
- Configurazione del driver del motore sbagliata
- Ruota non installata correttamente sul motore
Accessori consigliati
- Driver di motore L298N
- Connessioni per motori
- Jumpers vari
- Acceleraometro MPU6050
Domande frequenti
Come posso regolare la velocità della ruota?
Utilizza il software di controllo del motore per modificare i parametri di velocità.
Qual è la differenza tra una ruota omnidirezionale e una normale?
Una ruota omnidirezionale può muoversi in qualsiasi direzione senza girare, mentre una ruota normale si sposta solo avanti e indietro o lateralmente.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 6,5 × 6,5 × 0,5 cm |
Prodotti correlati
-
In offerta!
Schermo Touch NDSI Nintendo LCD parte inferiore ricambio
Il prezzo originale era: 7,68 €.5,56 €Il prezzo attuale è: 5,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
MG90S (misura 9g), ingranaggio metallico inclinazione 14g rispetto alla scatola dello sterzo, versione di aggiornamento SG90
Il prezzo originale era: 6,17 €.4,47 €Il prezzo attuale è: 4,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
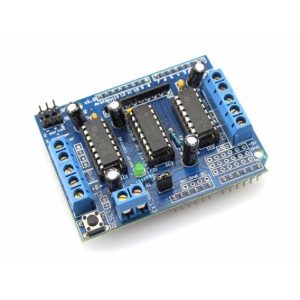
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello