
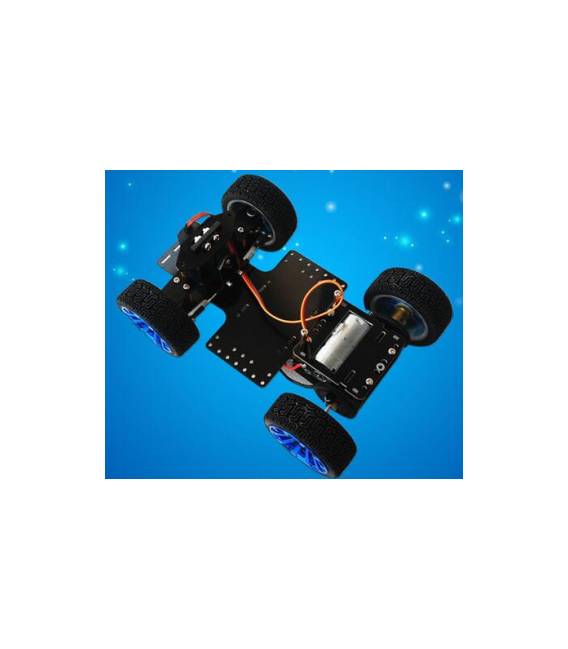

Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
6 disponibili (ordinabile)
Descrizione
Cos’è
Il Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino è un prodotto progettato per i maker che desiderano costruire un veicolo autonomo o semiautonomo. Questo kit permette di creare una smart car utilizzando componenti di base come il motore 540 e il servo MG996R.
Caratteristiche
- Telaio fai da te per la costruzione di un robot Smart Car
- Incluso motore 540
- Incluso servo MG996R
- Idealmente adatto per principianti e intermedi in programmazione e elettronica
A cosa serve
Questo kit è ideale per costruire un veicolo smart car che si muove in linea retta e utilizza il servo per girare a destra o sinistra. È compatibile con Arduino.
Tutorial: Come usare Kit Telaio Smart Car con Motore 540 e Servo MG996R
Il kit telaio fai da te per la costruzione di un robot smart car è ideale per i maker che desiderano creare un veicolo autonomo o semiautonomo. Questo kit include il motore 540 e il servo MG996R, permettendo ai principianti e agli intermedi di esplorare la programmazione e l’elettronica.
Cosa serve
- Arduino Uno
- Batterie AA x 8
- Connessione USB per Arduino
- Jumpers M/F
- Dati del datasheet
Passi
- Verifica che tutti gli elementi del kit siano presenti e in buono stato.
- Collega il motore 540 ai pin di uscita dell’Arduino, verificando sul datasheet per i dettagli specifici.
- Connetti il servo MG996R al bus PWM dell’Arduino, consultando il datasheet del servo per le informazioni precise.
- Collega la batteria AA al kit e assicurati che sia stabile su una superficie piatta.
- Carica lo sketch Arduino fornito o crea uno nuovo seguendo i passaggi di programmazione.
- Verifica l’orientamento corretto dei connettori per evitare danni.
- Testa il motore e il servo separatamente prima di unirli al telaio del veicolo.
- Prova a guidare manualmente la Smart Car con i comandi Arduino.
Codice di esempio
// Includi le librerie necessarie
#include <Servo.h>
// Definisci variabili
int motorePin = 9;
Servo servo1;
servo1.attach(10);
void setup() {
pinMode(motorePin, OUTPUT);
servo1.write(90); // Posizione iniziale del servo}
void loop() {digitalWrite(motorePin, HIGH); // Avvia il motore
servo1.write(45); // Muovi il servo a sinistra
delay(2000); // Attendi 2 secondi
servo1.write(135); // Muovi il servo a destra
delay(2000); // Attendi altri 2 secondi
digitalWrite(motorePin, LOW); // Fermare il motore}
Mini-progetto
Costruisci un veicolo smart car che si muove in linea retta e utilizza il servo per girare a destra o sinistra.
Errori comuni
- Collegamento errato tra Arduino e servomotore
- Posizione del servo non corretta
- Batteria scarica
- Programma mal configurato
Accessori consigliati
- Sensori di distanza (ultrasonici)
- LCD 16×2 per la visualizzazione
- Controller remoto Bluetooth
- Kit di stampa 3D per personalizzare il telaio
Domande frequenti
Come posso controllare il veicolo da una distanza?
Utilizza un controller remoto Bluetooth o un altro dispositivo wireless.
Quali sensori possono essere aggiunti per migliorare la Smart Car?
Sensori di distanza, di luce e di inclinazione potrebbero essere utili per aumentare le sue funzionalità.
Dove posso trovare istruzioni più dettagliate?
Consulta il datasheet del kit o visita la nostra pagina web dedicata ai tutorial Arduino.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 30,0 × 20,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Chassis Carro Armato con Cinghie Robot Smart Car Arduino
Il prezzo originale era: 51,00 €.36,95 €Il prezzo attuale è: 36,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Staffe Montaggio Motori DC per Smart Car, Robot, Rover
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Chassis DIY Carro Armato Robot Arduino
Il prezzo originale era: 25,27 €.18,31 €Il prezzo attuale è: 18,31 €. Escluso IVA Aggiungi al carrello