
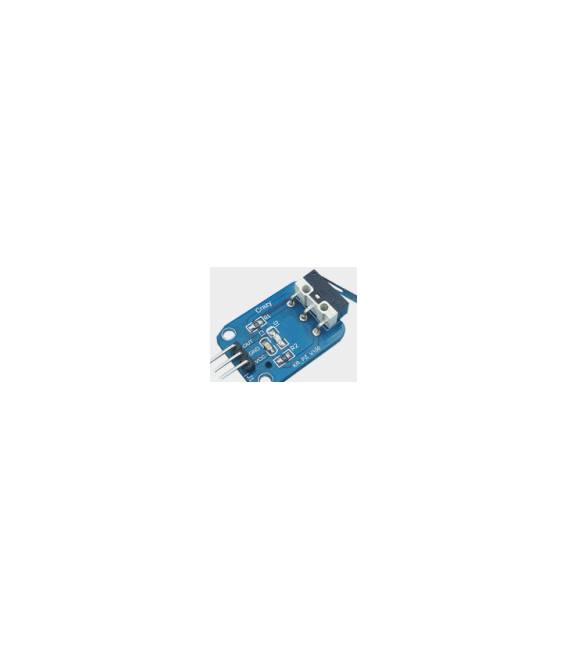

Robot Model car Elicottero Crash or collision Pulsante Sensore Modulo per Arduino
Il prezzo originale era: 3,33 €.2,89 €Il prezzo attuale è: 2,89 €. Escluso IVA
Modulo sensore crash collision per Arduino. Protegge robot e modelli aerei da danni in caso di collisione.
5 disponibili (ordinabile)
Descrizione
Cos’è
Il modulo sensore crash o collisione per Arduino è un dispositivo progettato per proteggere i modelli di robot car e elicotteri da danni in caso di urto. Questo componente aiuta a prevenire incidenti accidentalmente causati quando il veicolo colpisce un oggetto.
Caratteristiche
- Modulo sensore crash o collisione per Arduino
- Idealmente adatto per robot car e modelli aerei
- Aiuta a prevenire danni accidentali in caso di urto
A cosa serve
Serve a creare un sistema di sicurezza che fa fermare automaticamente il veicolo quando si verifica una collisione. Può essere utilizzato con Arduino Uno o altri microcontrollori compatibili per implementare funzionalità di protezione e sicurezza nei modelli robotici.
Tutorial: Come usare Robot Model Car Elicottero Crash or Collision Pulsante Sensore Modulo
Questo modulo di sensore crash o collisione è ideale per i maker che desiderano aggiungere un sistema di sicurezza ai loro modelli di robot car e elicotteri. Aiuta a prevenire danni accidentali quando il veicolo urta oggetti.
Cosa serve
- Arduino Uno
- Connessione USB tra Arduino e computer
- Cavo JST per connettere i sensori
- Robot model car o elicottero
Passi
- 1. Collega il modulo di sensore crash al tuo robot model car o elicottero utilizzando un cavo JST.
- 2. Verifica la corretta alimentazione del modulo con l’Arduino Uno.
- 3. Scarica e installa la libreria necessaria per gestire i sensori crash su Arduino IDE.
- 4. Compila ed esegui lo sketch di esempio fornito dalla libreria.
- 5. Verifica che il LED sul modulo si accenda quando il veicolo urta un oggetto.
- 6. Modifica lo sketch per inviare comandi all’Arduino in caso di collisione (es. fermare il motore).
- 7. Testa la funzionalità del sensore crash su una superficie dura.
- 8. Ottimizza le tue istruzioni basandoti sulle condizioni specifiche dell’ambiente e del veicolo
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  if (crashDetected()) { // Verifica sul datasheet per la funzione di detección crash
    Serial.println("Collision detected!");
  }
}
Mini-progetto
Crea un piccolo robot car che si fermi automaticamente quando urta un oggetto. Usa Arduino Uno e il modulo sensore crash.
Errori comuni
- Non verificare la corretta alimentazione del modulo.
- Omettere di testare lo sketch con l’Arduino prima dell’integrazione nel modello.
- Non aggiornare le istruzioni per adattarle alle condizioni specifiche dell’ambiente e del veicolo.
Accessori consigliati
- Connessioni JST
- Alimentatore USB
- Robot Model Car o Elicottero
Domande frequenti
Come posso ottimizzare la sensibilità del modulo?
Verifica le impostazioni del datasheet per regolare il livello di sensibilità.
Qual è la distanza massima rilevabile da questo sensore crash?
Verifica sul datasheet per ottenere questa informazione specifica.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
Braccio Meccanico rotante 6 DOF con servo motori kit robot arduino
Il prezzo originale era: 219,83 €.159,29 €Il prezzo attuale è: 159,29 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo LED DIY 3 colori RGB per Arduino
Il prezzo originale era: 4,80 €.2,34 €Il prezzo attuale è: 2,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Braccio Robotico Rover Carro in alluminio 6 DOF con Servo Motori TK011
Il prezzo originale era: 200,33 €.145,16 €Il prezzo attuale è: 145,16 €. Escluso IVA Aggiungi al carrello