
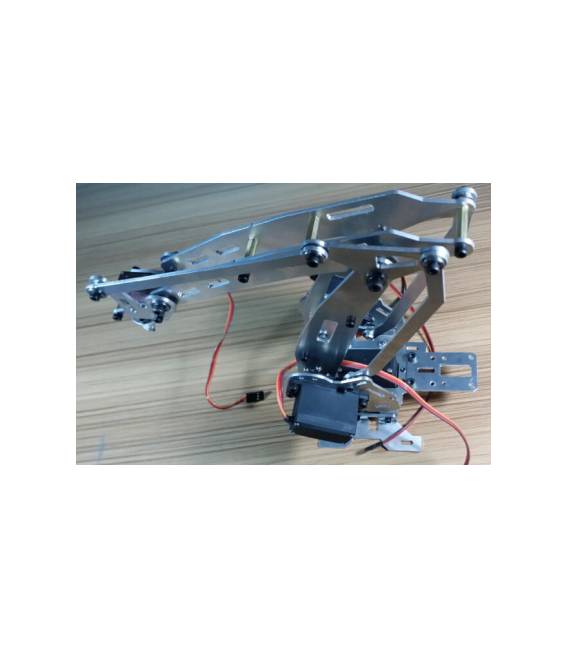

Braccio Robotico Rover Carro in alluminio 6 DOF con Servo Motori TK011
Il prezzo originale era: 200,33 €.145,16 €Il prezzo attuale è: 145,16 €. Escluso IVA
Il nostro braccio robotico Rover in alluminio 6 DOF è perfetto per i maker e gli entusiasti della robotica. Ottimo per controllare movimenti precise in progetti di rover e veicoli autonomi.
3 disponibili (ordinabile)
Descrizione
Cos’è
Il braccio robotico Rover Carro in alluminio 6 DOF con servomotori TK011 è un componente ideale per progetti di robotica e automazione. Questo braccio, dotato di altrettanti gradi di libertà (DOF), consente movimenti complessi e precisi.
Caratteristiche
- 6 DOF per movimenti complessi
- In alluminio per resistenza e leggerezza
A cosa serve
Servono a progetti di rover, veicoli autonomi e robot in generale. Ideale per la manipolazione di oggetti o l’interazione con ambienti complessi.
Tutorial: Come usare Braccio Robotico Rover Carro in Alluminio 6 DOF TK011
Il braccio robotico Rover Carro in alluminio 6 DOF con servomotori è ideale per progetti di automazione e robotica. Si adatta perfettamente ai maker che cercano un supporto robusto e flessibile per esperimenti e prototipi. Questo braccio robotico consente movimenti complessi grazie ai suoi 6 gradi di libertà, rendendolo una scelta ottima per applicazioni come la manipolazione di oggetti o l’interazione con ambienti reali.
Cosa serve
- Arduino Uno
- Cavo USB
- Batteria LiPo (verifica sul datasheet)
- Connettori servomotori
- Strumento da montaggio
Passi
- Connettere l’Arduino Uno al computer tramite cavo USB.
- Installare la libreria Servo per Arduino.
- Collegare i servomotori del braccio robotico ai pin dell’Arduino (verifica sul datasheet).
- Caricare lo sketch di esempio fornito con il kit o creare uno nuovo seguendo le istruzioni.
- Verificare che i servomotori si muovano correttamente attraverso la console seriale Arduino.
- Configurare ulteriormente i movimenti del braccio robotico modificando lo sketch di base.
- Testare il braccio robotico con una batteria LiPo (verifica sul datasheet) per assicurarsi che funzioni anche senza alimentazione USB.
Codice di esempio
// Includi la libreria Servo
#include <Servo.h>
// Definisci i pin di connessione dei servomotori
const int servoPin1 = 9;
const int servoPin2 = 10;
// Crea oggetti per i servomotori
Servo myServo1;
Servo myServo2;
void setup() {
  // Collega i servomotori ai pin definiti
  myServo1.attach(servoPin1);
  myServo2.attach(servoPin2);
}
void loop() {
  // Esegui movimenti di base per testare il braccio robotico
  myServo1.write(90); // Posizione centrale del servomotore
  delay(500);
}
Mini-progetto
Crea un piccolo rover con questo braccio robotico. Collegalo a una base mobile e programmalo per eseguire movimenti di base come prendere oggetti o interagire con l’ambiente.
Errori comuni
- Collegare i servomotori ai pin sbagliati.
- Non configurare correttamente la libreria Servo.
- Usare tensione elettrica superiore al limite dei servomotori.
- Non testare il braccio robotico con batterie LiPo prima di utilizzarlo senza alimentazione USB.
Accessori consigliati
- Batteria LiPo per Arduino
- Connessioni seriale per monitoraggio del braccio robotico
- Base mobile per rover (SKU: ARD005921)
- Kit di prototipo elettronico
Domande frequenti
Il braccio robotico può essere utilizzato con altri microcontrollori oltre Arduino?
Sì, ma potrebbe richiedere l’installazione di librerie specifiche per il controllo dei servomotori.
Qual è la tensione minima e massima consigliata per i servomotori?
Verifica sul datasheet del prodotto per ottenere questi dettagli precisi.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 10,0 × 8,0 cm |
Prodotti correlati
-
In offerta!
Telaio Sospensione Smorzamento Controllo della velocità Evitamento Ostacolo Robot Patrol Line Indagine remota
Il prezzo originale era: 16,80 €.15,16 €Il prezzo attuale è: 15,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
75 tipi di ingranaggi motore in plastica per cambio
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo LED DIY 3 colori RGB per Arduino
Il prezzo originale era: 4,80 €.2,34 €Il prezzo attuale è: 2,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA Aggiungi al carrello