 DE
 IT Italiano
 EN English
 ES Español
 FR Français
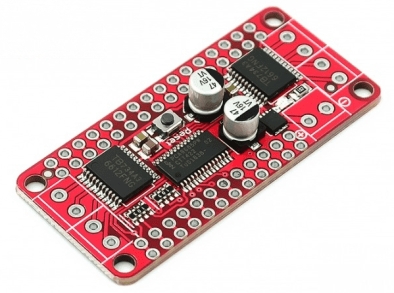
Beschreibung
Was ist das
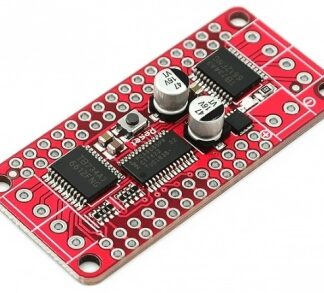
Der Schrittmotor DC PCA9685 + Treiber TB6612 ist ein elektronisches Bauteil, das es ermöglicht, den Bewegungsablauf eines Schrittmotors DC mit Präzision zu steuern. Das Kit enthält sowohl den Treiber TB6612 als auch den Controller PCA9685.
Eigenschaften
- Motor-Treiber: TB6612
- Controller: PCA9685
- Betreiberung: überprüfen im Datenblatt
- Ausgangsstrom: überprüfen im Datenblatt
- Ausgangsspannung: überprüfen im Datenblatt
Wofür es dient
Dieses Kit ist ideal für Motorsteuerungsprojekte im Bereich Arduino. Es kann verwendet werden, um präzise Bewegungssysteme in Robotern, mechanischen Prototypen und anderen elektronischen Geräten zu erstellen. Die Kompatibilität mit Arduino macht es zu einer beliebten Wahl für Makers und Elektronikbegeisterte.
Tutorial: Wie man den Schrittmotor DC PCA9685 + Treiber TB6612 verwendet
Der DC Schrittmotor PCA9685 + Treiber TB6612 ist ein ideales Komponententeil für Arduino Motorsteuerungsprojekte. Dieses Kit ist perfekt für Anfänger und Fortgeschrittene, die einen Schrittmotor präzise und einfach steuern möchten.
Was du brauchst
- Arduino Uno
- Schrittmotor
- USB-Kabel
- Breadboard
Schritte
- Verbinden Sie den Schrittmotor mit dem Treiber TB6612 gemäß dem Datenblatt des Motors.
- Verbinden Sie den Treiber TB6612 mit dem PCA9685 über die Steuerpins, wie im Datenblatt definiert.
- Verbinden Sie den PCA9685 mit dem Arduino über die I2C-Kommunikationspins (SDA und SCL).
- Installieren Sie die Adafruit_PCA9685-Bibliothek über die Bibliothekverwaltung des Arduino IDE.
- Konfigurieren Sie den PCA9685 mit dem Adafruit_PCA9685-Code.
- Programmieren Sie den Schrittmotor, um vorwärts und rückwärts zu fahren.
- Testen Sie den Schrittmotor, um die korrekte Funktionsweise zu überprüfen.
- Optimieren Sie den Code, um die Geschwindigkeit und den Richtungsverlauf des Motors zu regulieren.
Beispielcode
void setup() {
  // Inizializza il PCA9685
  pca9685.begin();
  pca9685.setPWMFreq(50);
}

void loop() {
  // Comandi per il movimento del motore
  pca9685.setPWM(0, 0, 30000);
  delay(1000);
  pca9685.setPWM(0, 0, 0);
  delay(1000);
}
Mini-Projekt
Erstellen Sie ein grundlegendes Bewegungssystem für ein Roboterprototyp mit dem Schrittmotor-DC-PCA9685 + Treiber TB6612. Der Roboter wird vorwärts und rückwärts fahren.
Häufige Fehler
- Überprüfen Sie nicht die korrekte Konfiguration des PCA9685.
- Verbinden Sie die Pins des Schrittmotors nicht korrekt mit dem Treiber TB6612.
- Installieren Sie die notwendige Bibliothek für den PCA9685 nicht.
- Testen Sie den Schrittmotor nicht vor dem Integrieren in das Projekt.
Empfohlenes Zubehör
- Arduino Uno
- Schrittmotor 28BYJ-48
- USB-Kabel für Arduino
- Breadboard
Häufige Fragen
Welche Arbeitsfrequenz hat der PCA9685?
Überprüfen Sie im Datenblatt des PCA9685.
Wie kann ich die Geschwindigkeit des Motors steuern?
Steuern Sie den PWM-Wert im Arduino-Code.
Welche Bibliotheken sind für den PCA9685 erforderlich?
Die Bibliothek Adafruit_PCA9685 ist die am häufigsten verwendete und kann über die Bibliothekverwaltung des Arduino IDE installiert werden.
Rezensionen
Es gibt noch keine Rezensionen.