 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
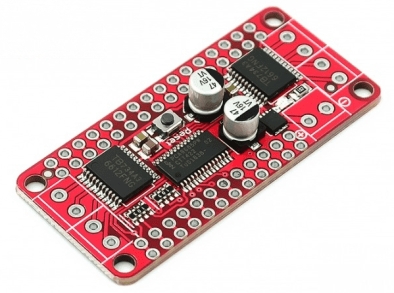
Descripción
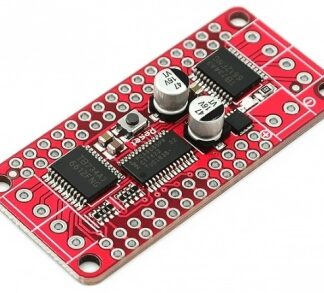
¿Qué es? El motor paso a paso DC PCA9685 + controlador TB6612 es un componente electrónico que permite controlar el movimiento de un motor paso a paso DC con precisión. El kit incluye tanto el controlador TB6612 como el controlador PCA9685. Características Controlador de motor: TB6612 Controlador: PCA9685 Alimentación: consulta el datasheet Corriente de salida: consulta el datasheet Tensión de salida: consulta el datasheet ¿Para qué sirve? Este kit es ideal para proyectos de control de motores en el ámbito de Arduino. Puede ser utilizado para crear sistemas de movimiento precisos en robots, prototipos mecánicos y otros dispositivos electrónicos. La compatibilidad con Arduino lo hace una opción popular para makers y entusiastas de electrónica. Tutoriales: Cómo usar Motor paso a paso DC PCA9685 + Controlador TB6612 El motor paso a paso DC PCA9685 + controlador TB6612 es un componente ideal para proyectos de control de motores en el ámbito de Arduino. Este kit es perfecto para principiantes e intermedios que desean controlar motores paso a paso con precisión y facilidad. Lo que necesitas Arduino Uno Motor paso a paso Cables USB Pinodromo Pasos Conectar el motor paso a paso al controlador TB6612 según el datasheet del motor. Conectar el controlador TB6612 al PCA9685 a través de los pines de control definidos en el datasheet. Conectar el PCA9685 al Arduino a través de los pines de comunicación I2C (SDA y SCL). Instalar la biblioteca Adafruit_PCA9685 a través de la gestión de bibliotecas de Arduino IDE. Configurar el PCA9685 con el código Adafruit_PCA9685. Programar el motor paso a paso para moverse hacia adelante y hacia atrás. Probar el motor paso a paso para verificar el funcionamiento correcto. Optimizar el código para regular la velocidad y la dirección del motor. Código de ejemplo void setup() { // Inicializa el PCA9685 pca9685.begin(); pca9685.setPWMFreq(50); } void loop() { // Comandos para el movimiento del motor pca9685.setPWM(0, 0, 30000); delay(1000); pca9685.setPWM(0, 0, 0); delay(1000); } Mini-proyecto Crear un sistema de movimiento básico para un prototipo de robot con el motor paso a paso DC PCA9685 + controlador TB6612. El robot se moverá hacia adelante y hacia atrás. Errores comunes No verificar la configuración correcta del PCA9685. No conectar correctamente los pines del motor paso a paso al controlador TB6612. No instalar la biblioteca necesaria para el PCA9685. No probar el motor paso a paso antes de integrarlo en el proyecto. Accesorios recomendados Arduino Uno Motor paso a paso 28BYJ-48 Cables USB para Arduino Pinodromo Preguntas frecuentes ¿Cuál es la frecuencia de trabajo del PCA9685? Consulta el datasheet del PCA9685. ¿Cómo puedo controlar la velocidad del motor? Regula el valor del PWM en el código Arduino. ¿Cuáles bibliotecas son necesarias para usar el PCA9685? La biblioteca Adafruit_PCA9685 es la más común y puede ser instalada a través de la gestión de bibliotecas de Arduino IDE.
Valoraciones
No hay valoraciones aún.