 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
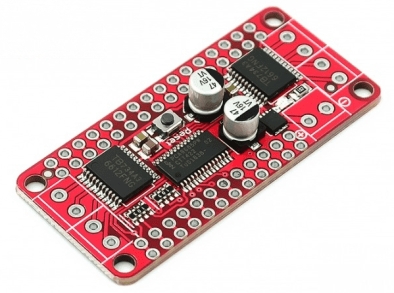
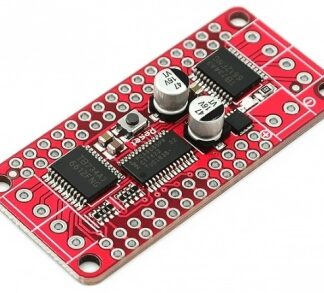
Le Moteur pas à pas DC PCA9685 + contrôleur moteur TB6612 est un composant électronique permettant de contrôler le mouvement d’un moteur pas à pas DC avec précision. Le kit comprend le contrôleur PCA9685 et le driver TB6612. Caractéristiques Contrôleur moteur : TB6612 Contrôleur : PCA9685 Alimentation : vérifier le datasheet Courant de sortie : vérifier le datasheet Tension de sortie : vérifier le datasheet À quoi sert-il Ce kit est idéal pour les projets de contrôle de moteur dans le cadre d’Arduino. Il peut être utilisé pour créer des systèmes de mouvement précis dans les robots, prototypes mécaniques et autres dispositifs électroniques. La compatibilité avec Arduino en fait un choix populaire pour les makers et les amateurs d’électronique. Tutoriel : Comment utiliser Moteur pas à pas DC PCA9685 + Contrôleur TB6612 Le moteur pas à pas DC PCA9685 + contrôleur TB6612 est un composant idéal pour les projets de contrôle de moteur dans le cadre d’Arduino. Ce kit est parfait pour les débutants et les intermédiaires qui souhaitent contrôler un moteur pas à pas avec précision et facilité. Ce qu’il vous faut Arduino Uno Moteur pas à pas Câble USB Pinodrome Étapes Connecter le moteur pas à pas au contrôleur TB6612 en fonction du datasheet du moteur. Connecter le contrôleur TB6612 au PCA9685 via les broches de contrôle définies dans le datasheet. Connecter le PCA9685 à l’Arduino via les broches de communication I2C (SDA et SCL). Installer la bibliothèque Adafruit_PCA9685 via la gestionnaire de bibliothèque d’Arduino IDE. Configurer le PCA9685 avec le code Adafruit_PCA9685. Programmer le moteur pas à pas pour se déplacer en avant et en arrière. Tester le moteur pas à pas pour vérifier le bon fonctionnement. Optimiser le code pour régler la vitesse et la direction du moteur. Exemple de code void setup() { // Initialise le PCA9685 pca9685.begin(); pca9685.setPWMFreq(50); } void loop() { // Commandes pour le mouvement du moteur pca9685.setPWM(0, 0, 30000); delay(1000); pca9685.setPWM(0, 0, 0); delay(1000); } Mini-projet Créer un système de mouvement de base pour un prototype de robot avec le moteur pas à pas DC PCA9685 + contrôleur TB6612. Le robot se déplacera en avant et en arrière. Erreurs courantes Ne pas vérifier la configuration correcte du PCA9685. Ne pas connecter correctement les broches du moteur pas à pas au contrôleur TB6612. Ne pas installer la bibliothèque nécessaire pour le PCA9685. Ne pas tester le moteur pas à pas avant de l’intégrer au projet. Accessoires recommandés Arduino Uno Moteur pas à pas 28BYJ-48 Câble USB pour Arduino Pinodrome Questions fréquentes Quelle est la fréquence de travail du PCA9685 ? Vérifier le datasheet du PCA9685. Comment puis-je contrôler la vitesse du moteur ? Régler la valeur du PWM dans le code Arduino. Quelles bibliothèques sont nécessaires pour utiliser le PCA9685 ? La bibliothèque Adafruit_PCA9685 est la plus courante et peut être installée via le gestionnaire de bibliothèque d’Arduino IDE.
Avis
Il n’y a pas encore d’avis.