 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
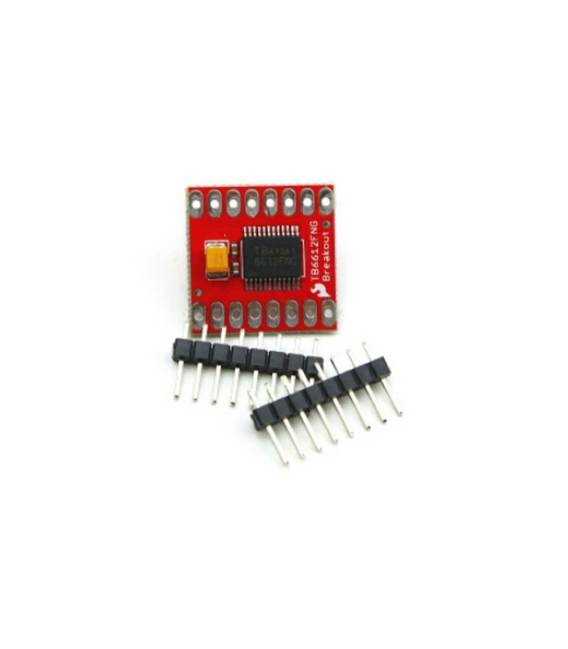
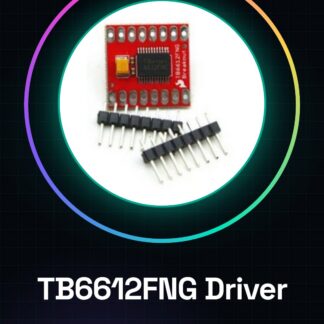
El TB6612FNG es un driver para motores paso a paso que permite controlar y gestionar motores paso a paso en aplicaciones que requieren precisión. Este componente es ideal para proyectos de robótica, impresoras 3D y otros sistemas mecánicos donde la posición precisa del motor es crucial.
Características
- Driver para motores paso a paso
Para qué sirve
Los drivers como el TB6612FNG se utilizan en proyectos de robótica, impresoras 3D y otros sistemas mecánicos donde se requiere un control preciso de los motores paso a paso. Es compatible con Arduino y ESP para la programación e interfaz.
Tutorial: Cómo usar TB6612FNG
El TB6612FNG es un driver para motor paso a paso que permite controlar y gestionar motores paso a paso en aplicaciones de precisión. Útil para proyectos de maker principiantes e intermedios.
Qué necesitas
- TB6612FNG
- Arduino
- Motores paso a paso
- Resistencia 10kΩ
Pasos
- 1. Conecta la 5V del TB6612FNG a la 5V de Arduino.
- 2. Conecta la GND del TB6612FNG a la GND de Arduino.
- 3. Conecta la pin IN1 del TB6612FNG a la pin 2 de Arduino.
- 4. Conecta la pin IN2 del TB6612FNG a la pin 3 de Arduino.
- 5. Conecta la pin EN del TB6612FNG a la pin 4 de Arduino.
- 6. Conecta la pin DIR del TB6612FNG a la pin 5 de Arduino.
- 7. Conecta el motor paso a paso al TB6612FNG según la configuración indicada en el datasheet.
- 8. Verifica en el datasheet para la configuración correcta de los pines y las especificaciones del motor.
Código de ejemplo
```
#include <Stepper.h>

const int stepsPerRevolution = 200; // Cambia se il tuo motore ha un numero diverso di passi per rivoluzione

Stepper myStepper(stepsPerRevolution, 2, 3, 4, 5);

void setup() {
  myStepper.setSpeed(60); // Velocità in RPM
}

void loop() {
  myStepper.step(200); // Avanza 1 rivoluzione
  delay(1000);
  myStepper.step(-200); // Retrocede 1 rivoluzione
  delay(1000);
}
```
Miniproyecto
Realiza un simple tocadiscos utilizando un motor paso a paso y el TB6612FNG.
Errores comunes
- No verificar correctamente los pines en el datasheet.
- No utilizar un resistor de 10kΩ para proteger la pin EN.
- Conectar el motor al TB6612FNG sin seguir las especificaciones.
- Ignorar la configuración del motor paso a paso.
Accesorios recomendados
- Motores paso a paso
- Resistor 10kΩ
- Pin header
- Soportes para montaje
Preguntas frecuentes
¿Cómo puedo controlar la velocidad y la dirección del motor?
Establece la velocidad con `setSpeed()` y la dirección con `step()`, especificando un número positivo para adelante y negativo para atrás.
¿Cuáles son las especificaciones del motor paso a paso?
Verifica el datasheet para los detalles específicos del motor utilizado.
¿El TB6612FNG soporta todos los tipos de motor paso a paso?
Verifica el datasheet para la compatibilidad con tu motor.
Valoraciones
No hay valoraciones aún.