 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
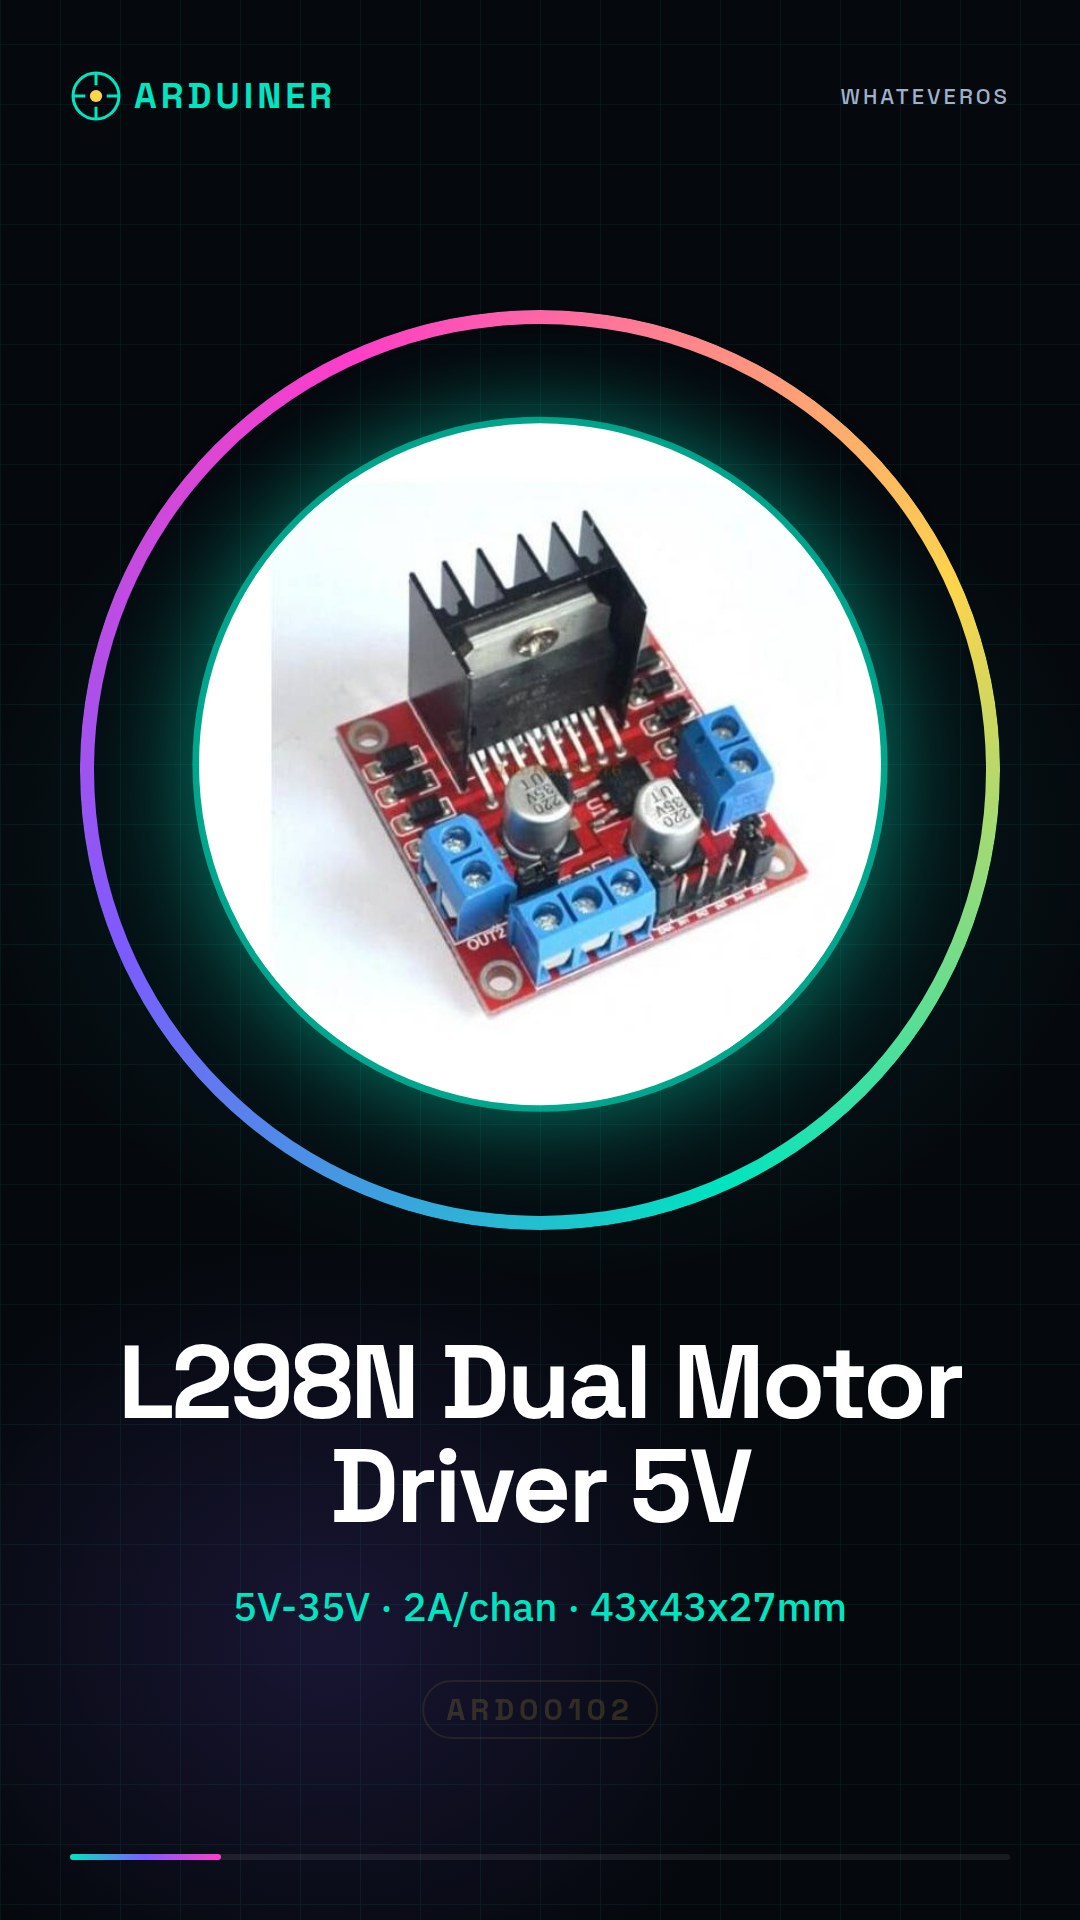
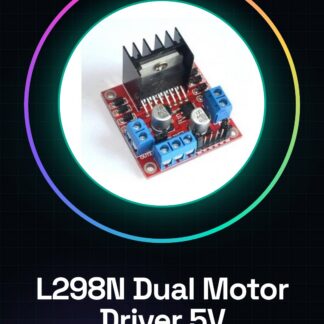
Descripción Completa: L298N Dual H-Bridge Motor Paso Driver – Módulo de Control 5V para Robot Smart Car Características Principales El módulo L298N Dual H-Bridge Motor Paso Driver es un componente electrónico diseñado para el control de dos motores DC o un motor paso-paso bipolar, utilizando señales digitales de una tarjeta microcontrolador como Arduino. Característica Valor Tensión de alimentación 5V – 35V Corriente máxima 2A por canal Chip de control L298N Canales de salida 2 (A y B) Control lógico 5V TTL Protección térmica Sí Dimensiones típicas Aproximadamente 43 x 43 x 27 mm Funcionalidades Control independiente de dos motores DC o un motor paso-paso. Soporta la función PWM para variar la velocidad de los motores. Incluye un regulador de tensión de 5V integrado (habilitable/deshabilitable a través de jumper). Dispone de terminales de rosca para conexiones rápidas de los motores y la alimentación. Dotado de un disipador de calor para mejorar la disipación térmica. Pinout del Módulo Pin/Terminale Descripción IN1, IN2 Control del Motor A IN3, IN4 Control del Motor B ENA PWM para Motor A ENB PWM para Motor B OUT1, OUT2 Conexión Motor A OUT3, OUT4 Conexión Motor B VCC Alimentación de los motores (hasta 35V) GND Masa común 5V Salida o entrada lógica (dependiendo del jumper 5V enable) Conexión a un Arduino UNO Esquema básico para 1 motor DC OUT1 y OUT2 → motor DC IN1 (pin 8 Arduino) → control de dirección 1 IN2 (pin 9 Arduino) → control de dirección 2 ENA (pin 10 Arduino) → PWM (velocidad) VCC → alimentación 12V (por ejemplo de batería) GND → GND Arduino 5V → si es necesario, habilitar jumper 5V para alimentar la lógica Ejemplo Código Arduino: Control de un motor DC // Pin definidos int in1 = 8; int in2 = 9; int enA = 10; void setup() { pinMode(in1, OUTPUT); pinMode(in2, OUTPUT); pinMode(enA, OUTPUT); } void loop() { // Gira en una dirección digitalWrite(in1, HIGH); digitalWrite(in2, LOW); analogWrite(enA, 150); // Velocidad: 0-255 delay(2000); // Detiene el motor analogWrite(enA, 0); delay(1000); // Gira en la otra dirección digitalWrite(in1, LOW); digitalWrite(in2, HIGH); analogWrite(enA, 200); delay(2000); // Detiene el motor analogWrite(enA, 0); delay(1000); } Control de un motor paso-paso bipolar Conecta el motor paso-paso como sigue: Cable 1 y 2 → OUT1 y OUT2 Cable 3 y 4 → OUT3 y OUT4 Usa IN1, IN2, IN3, IN4 para el control. Ejemplo Código Arduino: Motor Paso (sin biblioteca) int IN1 = 8; int IN2 = 9; int IN3 = 10; int IN4 = 11; void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT); } void loop() { for (int i = 0; i < 100; i++) { stepForward(); } delay(1000); for (int i = 0; i < 100; i++) { stepBackward(); } delay(1000); } void stepForward() { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); delay(10); digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); delay(10); } void stepBackward() { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); digitalWrite(IN3, LOW); digitalWrite(IN4, LOW); delay(10); digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); digitalWrite(IN3, LOW); digitalWrite(IN4, LOW); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, LOW); digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW); delay(10); digitalWrite(IN1, LOW); digitalWrite(IN2, LOW); digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH); delay(10); }
Valoraciones
No hay valoraciones aún.