
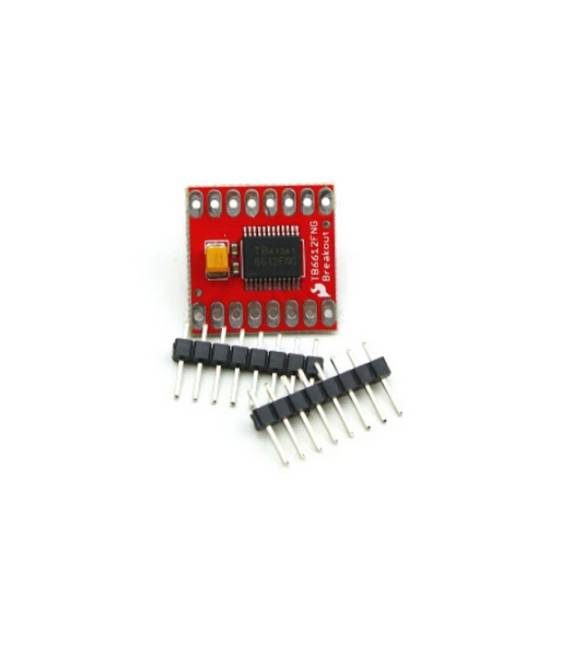

TB6612FNG Driver motore passo passo
Il prezzo originale era: 4,23 €.3,06 €Il prezzo attuale è: 3,06 €. Escluso IVA
Il TB6612FNG è un driver per motori passo passo che offre precisione nel controllo. Utile per progetti di robotica e stampanti 3D.
Disponibile su ordinazione
Descrizione
Cos’è
Il TB6612FNG è un driver per motori passo passo che consente di controllare e gestire i motori passo passo in applicazioni che richiedono precisione. Questo componente è ideale per progetti di robotica, stampanti 3D e altri sistemi meccanici dove la posizione precisa del motore è cruciale.
Caratteristiche
- Driver per motori passo passo
A cosa serve
I driver come il TB6612FNG sono utilizzati in progetti di robotica, stampanti 3D e altri sistemi meccanici dove si richiede un controllo preciso dei motori passo passo. È compatibile con Arduino e ESP per la programmazione e l’interfacciamento.
Tutorial: Come usare TB6612FNG
Il TB6612FNG è un driver per motore passo passo che permette di controllare e gestire i motori passo passo in applicazioni di precisione. Utile per progetti di maker principianti e intermedi.
Cosa serve
- TB6612FNG
- Arduino
- Motore passo passo
- Resistenza 10kΩ
Passi
- 1. Collega la 5V del TB6612FNG alla 5V di Arduino.
- 2. Collega la GND del TB6612FNG alla GND di Arduino.
- 3. Collega la pin IN1 del TB6612FNG alla pin 2 di Arduino.
- 4. Collega la pin IN2 del TB6612FNG alla pin 3 di Arduino.
- 5. Collega la pin EN del TB6612FNG alla pin 4 di Arduino.
- 6. Collega la pin DIR del TB6612FNG alla pin 5 di Arduino.
- 7. Collega il motore passo passo al TB6612FNG secondo la configurazione indicata sul datasheet.
- 8. Verifica sul datasheet per la corretta configurazione dei pin e le specifiche del motore.
Codice di esempio
```
#include <Stepper.h>

const int stepsPerRevolution = 200; // Cambia se il tuo motore ha un numero diverso di passi per rivoluzione

Stepper myStepper(stepsPerRevolution, 2, 3, 4, 5);

void setup() {
  myStepper.setSpeed(60); // Velocità in RPM
}

void loop() {
  myStepper.step(200); // Avanza 1 rivoluzione
  delay(1000);
  myStepper.step(-200); // Retrocede 1 rivoluzione
  delay(1000);
}
```
Mini-progetto
Realizza un semplice giradischi utilizzando un motore passo passo e il TB6612FNG.
Errori comuni
- Non verificare correttamente i pin su datasheet.
- Non utilizzare una resistenza di 10kΩ per proteggere la pin EN.
- Connettere il motore al TB6612FNG senza seguire le specifiche.
- Ignorare la configurazione del motore passo passo.
Accessori consigliati
- Motore passo passo
- Resistenza 10kΩ
- Pin header
- Supporti per montaggio
Domande frequenti
Come posso controllare velocità e direzione del motore?
Imposta la velocità con `setSpeed()` e la direzione con `step()` specificando un numero positivo per avanti e negativo per indietro.
Quali sono le specifiche del motore passo passo?
Verifica sul datasheet per i dettagli specifici del motore utilizzato.
Il TB6612FNG supporta tutti i tipi di motore passo passo?
Verifica sul datasheet per la compatibilità con il tuo motore.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro servo 9g SG90 Motore per modellismo RC elicotteri aerei robotica amatoriale arduino
Il prezzo originale era: 6,46 €.4,00 €Il prezzo attuale è: 4,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro Pompa RS-360SH DC per Acqua Liquidi Motore Acquari
Il prezzo originale era: 7,66 €.5,20 €Il prezzo attuale è: 5,20 €. Escluso IVA Aggiungi al carrello