 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
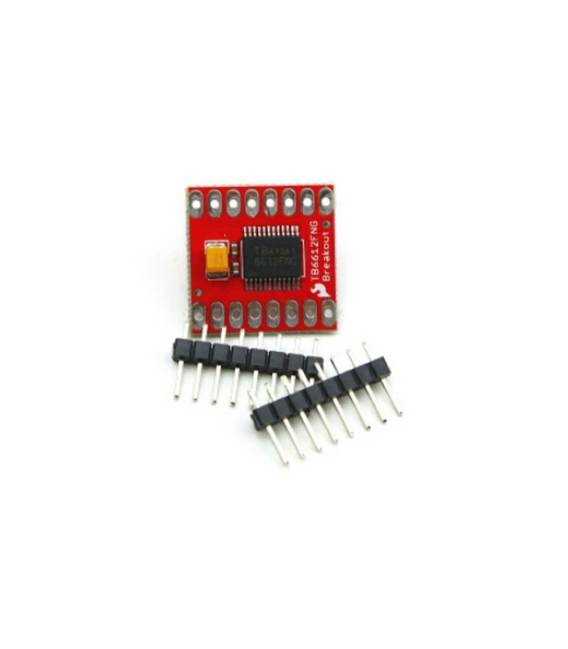
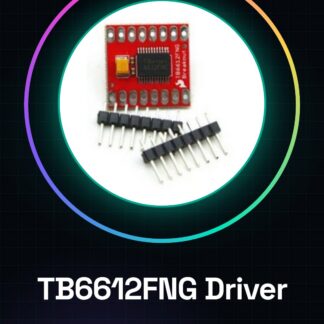
Was ist der TB6612FNG? Der TB6612FNG ist ein Schrittmotor-Treiber, der präzise Steuerung von Schrittmotoren ermöglicht. Er ist ideal für Projekte in der Robotik, 3D-Druck und anderen mechanischen Systemen, wo die genaue Positionierung des Motors entscheidend ist.
Eigenschaften Schrittmotor-Treiber
Wozu dient der TB6612FNG? Treiber wie der TB6612FNG werden in Projekten verwendet, die eine präzise Steuerung von Schrittmotoren erfordern. Er ist mit Arduino und ESP kompatibel für die Programmierung und den Schnittstellenzugriff.
Tutorials: Wie man den TB6612FNG verwendet Der TB6612FNG ist ein Schrittmotor-Treiber, der die Steuerung und Verwaltung von Schrittmotoren in präzisen Anwendungen ermöglicht. Er ist für Anfänger und Fortgeschrittene geeignet.
Was benötigt man für den TB6612FNG? Arduino, Schrittmotor, Widerstand 10kΩ, Schritte 1. Verbinde die 5V des TB6612FNG mit den 5V von Arduino. 2. Verbinde die GND des TB6612FNG mit der GND von Arduino. 3. Verbinde die Pin IN1 des TB6612FNG mit dem Pin 2 von Arduino. 4. Verbinde die Pin IN2 des TB6612FNG mit dem Pin 3 von Arduino. 5. Verbinde die Pin EN des TB6612FNG mit dem Pin 4 von Arduino. 6. Verbinde die Pin DIR des TB6612FNG mit dem Pin 5 von Arduino. 7. Verbinde den Schrittmotor an den TB6612FNG gemäß der Anleitung im Datenblatt. 8. Überprüfe im Datenblatt die korrekte Pin-Konfiguration und die Motor-Spezifikationen.
Beispielskript „` #include const int stepsPerRevolution = 200; // Ändern Sie diesen Wert, wenn Ihr Motor eine andere Anzahl von Schritten pro Umdrehung hat. Stepper myStepper(stepsPerRevolution, 2, 3, 4, 5); void setup() { myStepper.setSpeed(60); // Geschwindigkeit in U/min } void loop() { myStepper.step(200); // Vorwärts 1 Umdrehung delay(1000); myStepper.step(-200); // Rückwärts 1 Umdrehung delay(1000); } „`
Mini-Projekt Erstellen Sie einen einfachen Plattenspieler mit einem Schrittmotor und dem TB6612FNG.
Häufige Fehler Fehlende Überprüfung der Pins im Datenblatt. Verwenden Sie keinen Widerstand von 10kΩ, um die Pin EN zu schützen. Verbinden Sie den Motor an den TB6612FNG ohne Rücksicht auf die Spezifikationen. Ignorieren Sie die Motor-Konfiguration.
Empfohlene Zubehör Schrittmotor, Widerstand 10kΩ, Pinheader, Montagehalterungen
Häufig gestellte Fragen Wie kann ich die Geschwindigkeit und Richtung des Motors steuern? Setzen Sie die Geschwindigkeit mit `setSpeed()` und die Richtung mit `step()` ein, wobei ein positives Zahlenwert für vorwärts und ein negatives für rückwärts steht. Welche Spezifikationen hat der Schrittmotor? Überprüfen Sie im Datenblatt für die Details des verwendeten Motors. Unterstützt der TB6612FNG alle Arten von Schrittmotoren? Überprüfen Sie im Datenblatt für die Kompatibilität mit Ihrem Motor.
Rezensionen
Es gibt noch keine Rezensionen.