 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
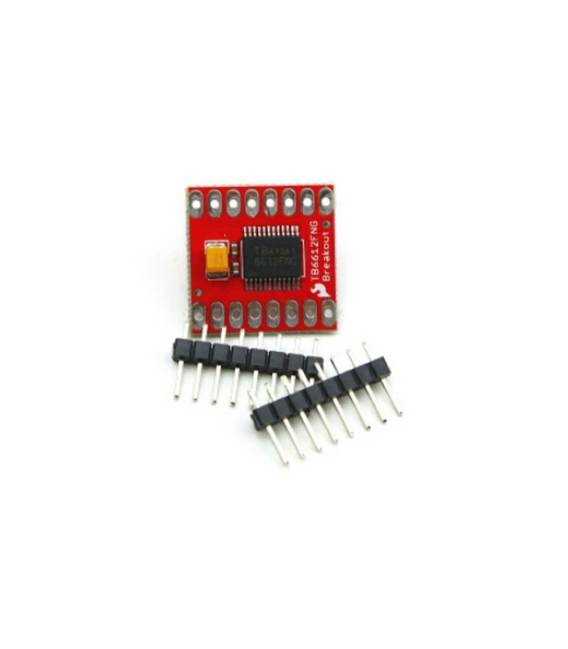
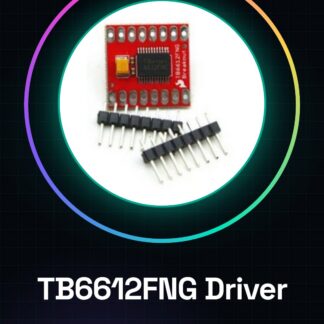
The TB6612FNG is a step motor driver that allows for precise control of step motors. It is suitable for robotics projects and 3D printers where accurate motor positioning is crucial.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il TB6612FNG è un driver per motori passo passo che consente di controllare e gestire i motori passo passo in applicazioni che richiedono precisione. Questo componente è ideale per progetti di robotica, stampanti 3D e altri sistemi meccanici dove la posizione precisa del motore è cruciale.
Caratteristiche
- Driver per motori passo passo
A cosa serve
I driver come il TB6612FNG sono utilizzati in progetti di robotica, stampanti 3D e altri sistemi meccanici dove si richiede un controllo preciso dei motori passo passo. È compatibile con Arduino e ESP per la programmazione e l’interfacciamento.
Tutorial: Come usare TB6612FNG
Il TB6612FNG è un driver per motore passo passo che permette di controllare e gestire i motori passo passo in applicazioni di precisione. Utile per progetti di maker principianti e intermedi.
Cosa serve
- TB6612FNG
- Arduino
- Motore passo passo
- Resistenza 10kΩ
Passi
- 1. Collega la 5V del TB6612FNG alla 5V di Arduino.
- 2. Collega la GND del TB6612FNG alla GND di Arduino.
- 3. Collega la pin IN1 del TB6612FNG alla pin 2 di Arduino.
- 4. Collega la pin IN2 del TB6612FNG alla pin 3 di Arduino.
- 5. Collega la pin EN del TB6612FNG alla pin 4 di Arduino.
- 6. Collega la pin DIR del TB6612FNG alla pin 5 di Arduino.
- 7. Collega il motore passo passo al TB6612FNG secondo la configurazione indicata sul datasheet.
- 8. Verifica sul datasheet per la corretta configurazione dei pin e le specifiche del motore.
Codice di esempio
```
#include <Stepper.h>

const int stepsPerRevolution = 200; // Cambia se il tuo motore ha un numero diverso di passi per rivoluzione

Stepper myStepper(stepsPerRevolution, 2, 3, 4, 5);

void setup() {
  myStepper.setSpeed(60); // Velocità in RPM
}

void loop() {
  myStepper.step(200); // Avanza 1 rivoluzione
  delay(1000);
  myStepper.step(-200); // Retrocede 1 rivoluzione
  delay(1000);
}
```
Mini-progetto
Realizza un semplice giradischi utilizzando un motore passo passo e il TB6612FNG.
Errori comuni
- Non verificare correttamente i pin su datasheet.
- Non utilizzare una resistenza di 10kΩ per proteggere la pin EN.
- Connettere il motore al TB6612FNG senza seguire le specifiche.
- Ignorare la configurazione del motore passo passo.
Accessori consigliati
- Motore passo passo
- Resistenza 10kΩ
- Pin header
- Supporti per montaggio
Domande frequenti
Come posso controllare velocità e direzione del motore?
Imposta la velocità con `setSpeed()` e la direzione con `step()` specificando un numero positivo per avanti e negativo per indietro.
Quali sono le specifiche del motore passo passo?
Verifica sul datasheet per i dettagli specifici del motore utilizzato.
Il TB6612FNG supporta tutti i tipi di motore passo passo?
Verifica sul datasheet per la compatibilità con il tuo motore.
Reviews
There are no reviews yet.