 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
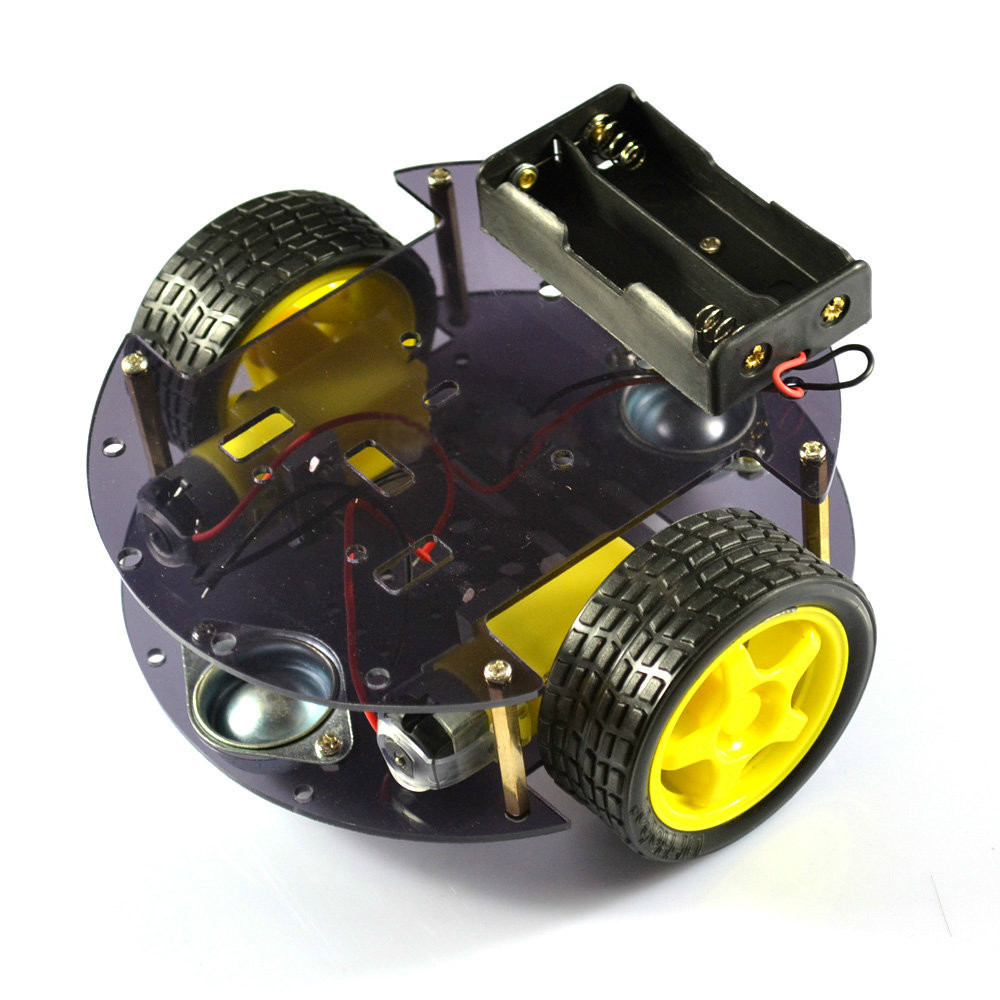
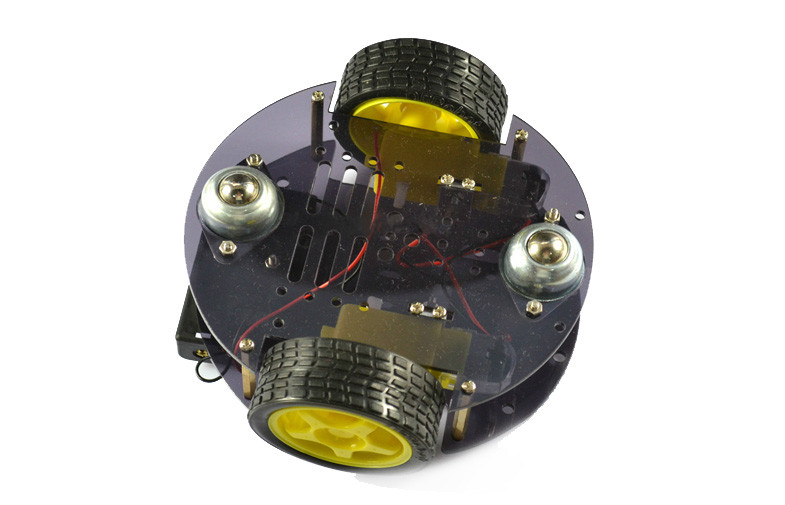
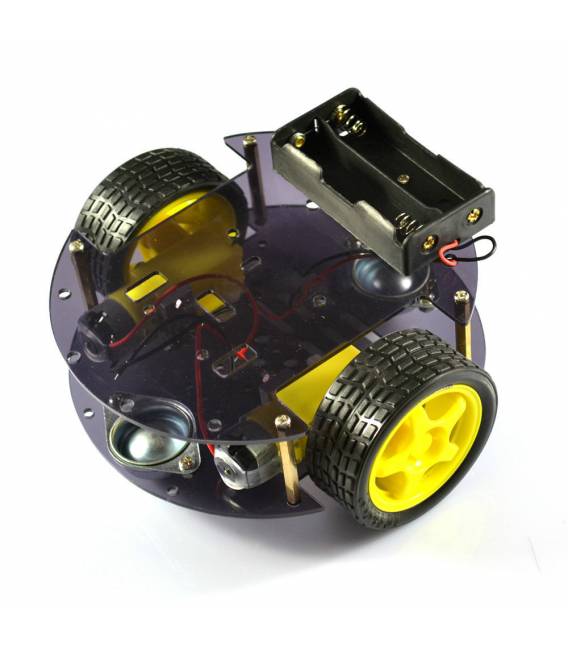
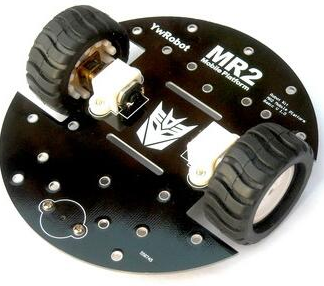
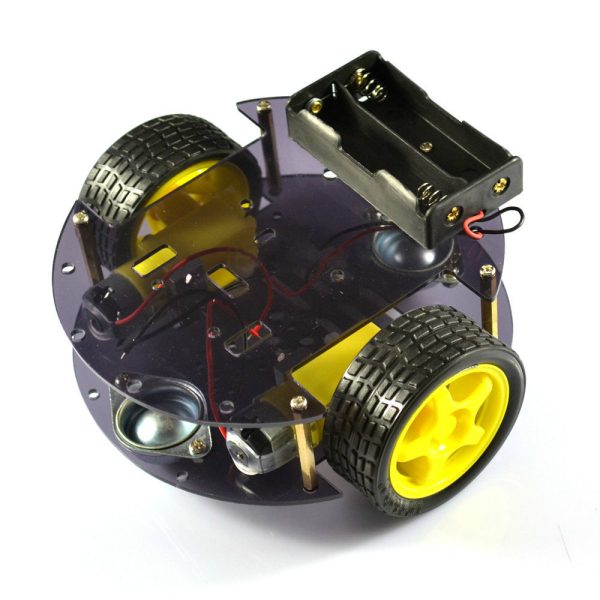
El Kit Smart Car Mancha 2WD es un chasis DIY para vehículo robot con 2 motores y ruedas omnidireccionales, diseñado para proyectos Arduino y experimentos electrónicos. Es ideal para principiantes e intermedios que quieren construir un vehículo robot autónomo.
Características
- Chasis para vehículo robot 2WD
- 2 motores N20
- Rueda omnidireccional
- Compatible con Arduino (consulta el datasheet)
Para qué sirve
Permite construir un vehículo robot ágil y preciso. Puedes programarlo para moverse hacia adelante, hacia atrás, girar y cambiar de dirección. Ideal para experimentos de robótica, aprendizaje de programación y desarrollo de proyectos personalizados.
Tutorial: Cómo usar Kit Smart Car Mancha Chasis DIY 2WD 2 Motores N20 + Rueda Omnidireccional Arduino
Este chasis robótico es ideal para principiantes e intermedios que desean construir un vehículo robótico autónomo. Con los dos motores y la rueda omnidireccional, puedes crear un vehículo que se mueve de manera ágil y precisa.
Qué necesitas
- Kit Smart Car Chasis DIY 2WD 2 Motores N20 + Rueda Omnindireccional Arduino
- Arduino UNO o compatible
- Batería LiPo 7,4V
- Cable de alimentación 2,5mm
- Sensores de distancia (opcional)
- Motores DC (opcional)
Pasos
- 1. Asegúrate de que todos los componentes estén presentes en el kit.
- 2. Lee con atención el datasheet de los motores y la rueda omnidireccional.
- 3. Conecta los motores al chasis utilizando los cables de alimentación.
- 4. Conecta la rueda omnidireccional al chasis.
- 5. Monta el Arduino UNO o compatible en el chasis.
- 6. Conecta el Arduino a los motores a través de los cables de control.
- 7. Instala la batería LiPo y asegúrate de que la tensión sea correcta.
- 8. Carga el código Arduino para controlar los motores.
Código de ejemplo
```void setup() { // Inizializza i pin dei motori pinMode(2, OUTPUT); pinMode(3, OUTPUT);}void loop() { // Avvia i motori in avanti digitalWrite(2, HIGH); digitalWrite(3, LOW); delay(2000); // Arresta i motori digitalWrite(2, LOW); digitalWrite(3, LOW);}```Miniproyecto
Construye un vehículo robótico que se mueva hacia adelante durante 2 segundos y luego se detenga.
Errores comunes
- No leas atentamente el datasheet de los motores.
- Conecta los motores al revés.
- No asegúrate de que la tensión de la batería sea correcta.
- No cargues el código Arduino correcto.
Accesorios recomendados
- Sensores de distancia
- Motores DC
- Batería LiPo 7,4V
- Cable de alimentación de 2,5mm
Preguntas frecuentes
¿Puedo utilizar un Arduino Mini
Sí, pero asegúrate de que el pinout sea compatible con los motores y la rueda omnidireccional.
¿Cuánto tiempo se necesita para montar el chasis?
La montaje debería tomar alrededor de 30-45 minutos, dependiendo de tu familiaridad con el ensamblaje electrónico.
¿Qué sensores puedo utilizar para mejorar la navegación?
Puedes utilizar sensores de distancia como el HC-SR04 para mejorar la navegación y la seguridad del vehículo.
¿El chasis soporta otros motores?
Verifica el datasheet para confirmar la compatibilidad de los motores.
Valoraciones
No hay valoraciones aún.