 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
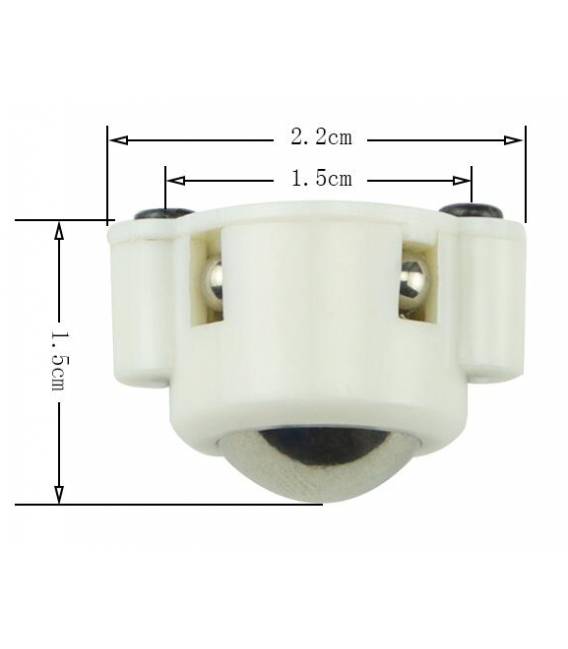
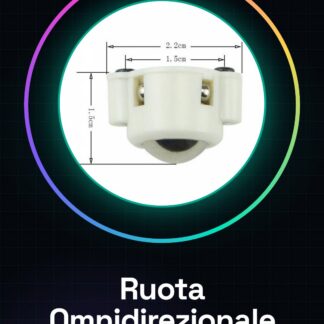
Qu’est-ce que la Roue Omnidirectionnelle MiniQ 3PI avec moteur N20 est un composant conçu pour la construction de robots voiture, rover et drones. Permet au robot de se déplacer dans n’importe quelle direction sans avoir à tourner. Caractéristiques Nom : Roue Omnidirectionnelle MiniQ 3PI Moteur : N20 SKU : ARD009976 Prix : 2,71 € Catégories : Robot / Voiture Intelligente / Rover, Voiture Robot Aérien À quoi sert la Roue Omnidirectionnelle MiniQ 3PI est idéale pour construire un robot voiture polyvalent et agile. Elle peut être utilisée pour des projets de voiture intelligente qui suivent une ligne noire sur le sol, ou pour des rovers qui explorent des environnements complexes. Sa structure omnidirectionnelle permet au robot de se déplacer dans n’importe quelle direction sans avoir à tourner. Tutoriel : Comment utiliser la Roue Omnidirectionnelle MiniQ 3PI pour Voiture Intelligente La roue omnidirectionnelle MiniQ 3PI est idéale pour construire un robot voiture polyvalent et agile. Ce composant est particulièrement adapté aux projets de voitures intelligentes, rovers et drones. Qu’est-ce qu’il faut Arduino Uno Moteur N20 Driver moteur L298N Câble de connexion Base pour montage Étapes Vérifier la compatibilité de la roue MiniQ 3PI avec votre projet de voiture intelligente. Montez la roue MiniQ 3PI sur la base du robot en utilisant les vis fournies ou un système de fixation alternatif. Connectez le moteur N20 à la roue MiniQ 3PI en suivant les instructions du datasheet du moteur. Branchez les fils du moteur N20 au contrôleur L298N pour gérer la direction et la vitesse de la roue. Connectez le contrôleur L298N à l’Arduino Uno, en attribuant les broches correctes comme indiqué dans le datasheet du contrôleur. Écrivez le sketch Arduino qui contrôle le moteur N20 via le contrôleur L298N. Testez la roue MiniQ 3PI pour vous assurer qu’elle se déplace correctement dans toutes les directions. Optimisez les paramètres de contrôle du moteur et de la direction en fonction des besoins spécifiques de votre projet. Exemple de code // Exemple de sketch Arduino pour contrôler un moteur N20 avec L298N // Vérifiez le datasheet pour les broches correctes. void setup() { pinMode(DIREZIONE1, OUTPUT); pinMode(DIREZIONE2, OUTPUT); } void loop() { digitalWrite(DIREZIONE1, HIGH); digitalWrite(DIREZIONE2, LOW); analogWrite(PULSANTI, 255); // Définissez la vitesse } Mini-projet Créez une voiture intelligente qui suit une ligne noire sur le sol. Utilisez la roue MiniQ 3PI pour permettre au robot de se déplacer dans n’importe quelle direction sans avoir à tourner. Erreurs courantes Ne vérifiez pas la compatibilité de la roue avec le moteur. Erreur de connexion des broches entre l’Arduino et le driver L298N. Manque d’optimisation des vitesses du moteur pour obtenir un mouvement fluide. Problèmes de montage physique qui limitent la rotation de la roue. Accessoires recommandés Driver moteur L298N Moteur N20 Arduino Uno R3 Capteurs IR pour la ligne de suivi Questions fréquentes Cette roue peut-elle être utilisée avec d’autres types de moteurs ? Oui, mais vérifiez la compatibilité et les exigences en termes de puissance du moteur avant l’installation. Comment puis-je contrôler plusieurs roues à partir d’un seul Arduino ? Utilisez le driver L298N pour gérer plusieurs moteurs avec un seul Arduino. Quelle est la différence entre cette roue et une roue standard ? La roue MiniQ 3PI permet au robot de se déplacer dans n’importe quelle direction sans avoir à tourner, rendant le mouvement beaucoup plus agile.
Avis
Il n’y a pas encore d’avis.