 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
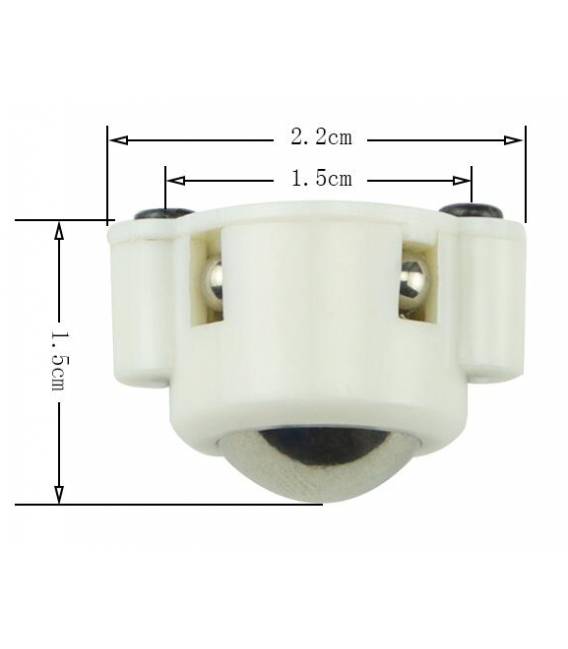
Die MiniQ 3PI omnidirektionale Rad mit N20 Motor ist ein Bauteil, das für die Bauweise von Roboter-Cars, Rovern und Drohnen konzipiert ist. Es ermöglicht dem Roboter, in jede Richtung zu fahren, ohne sich drehen zu müssen.
Eigenschaften
- Name: MiniQ 3PI omnidirektionale Rad
- Motor: N20
- SKU: ARD009976
- Preis: 2,71 €
- Kategorien: Roboter / Smart Car / Rover, Luftfahrt Roboter Car
Wofür es dient
Die MiniQ 3PI omnidirektionale Rad ist ideal für die Herstellung eines vielseitigen und agilen Roboter-Cars. Es kann für Projekte von Smart Cars verwendet werden, die eine schwarze Linie auf dem Boden verfolgen, oder für Rovern, die komplexe Umgebungen erkunden. Ihre omnidirektionale Struktur ermöglicht es dem Roboter, in jede Richtung zu fahren, ohne sich drehen zu müssen.
Tutorial: Wie man die MiniQ 3PI omnidirektionale Rad für Smart Cars verwendet
Die MiniQ 3PI omnidirektionale Rad ist ideal für die Herstellung eines vielseitigen und agilen Roboter-Cars. Dieses Bauteil ist besonders für Projekte von Smart Cars, Rovern und Drohnen geeignet.
Was du brauchst
- Arduino Uno
- Motoren N20
- Motor-Treiber L298N
- Verbindungsdrillich
- Baugruppe
Schritte
- Überprüfen Sie die Kompatibilität der MiniQ 3PI-Rad mit Ihrem Smart-Car-Projekt.
- Montieren Sie das MiniQ 3PI-Rad auf die Roboter-Baugruppe, entweder mit den bereitgestellten Schrauben oder einem alternativen Fixierungssystem.
- Verbinden Sie den Motor N20 mit dem MiniQ 3PI-Rad gemäß den Anweisungen im Motor-Datenblatt.
- Verbinden Sie die Drillich des Motors N20 mit dem Treiber L298N, um die Richtung und Geschwindigkeit des Rades zu steuern.
- Verbinden Sie den Treiber L298N mit dem Arduino Uno und weisen Sie den richtigen Pins zu, wie im Treiber-Datenblatt angegeben.
- Schreiben Sie das Arduino-Sketch, das den Motor N20 über den Treiber L298N steuert.
- Testen Sie das MiniQ 3PI-Rad, um sicherzustellen, dass es in alle Richtungen korrekt funktioniert.
- Optimieren Sie die Steuerparameter des Motors und der Richtung gemäß den spezifischen Anforderungen Ihres Projekts.
Beispielcode
// Esempio di sketch Arduino per controllare un motore N20 con L298N
// Verifica sul datasheet per i pin corretti.
void setup() {
pinMode(DIREZIONE1, OUTPUT);
pinMode(DIREZIONE2, OUTPUT);
}
void loop() {
digitalWrite(DIREZIONE1, HIGH);
digitalWrite(DIREZIONE2, LOW);
analogWrite(PULSANTI, 255); // Setta la velocità
}
Mini-Projekt
Erstelle einen Smart Car, der eine schwarze Linie auf dem Boden folgt. Verwende die MiniQ 3PI-Rad, um dem Roboter die Bewegung in jede Richtung zu ermöglichen, ohne dass er sich drehen muss.
Häufige Fehler
- Überprüfe nicht die Kompatibilität der Räder mit dem Motor.
- Falscher Pinanschluss zwischen Arduino und Treiber L298N.
- Fehlt die Optimierung der Motorgeschwindigkeit, um einen flüssigen Bewegungsablauf zu erzielen.
- Montageprobleme, die die Drehung des Rades einschränken.
Empfohlenes Zubehör
- Motor-Treiber L298N
- Motoren N20
- Arduino Uno R3
- IR-Sensoren für Linienverfolgung
Häufige Fragen
Kann dieses Rad auch mit anderen Motorarten verwendet werden?
Ja, aber überprüfe die Kompatibilität und die Leistungsanforderungen des Motors vor der Installation.
Wie kann ich mehrere Räder mit einem einzelnen Arduino steuern?
Verwende den Treiber L298N, um mehrere Motoren mit einem einzigen Arduino zu steuern.
Was ist der Unterschied zwischen diesem Rad und einem Standardrad?
Die MiniQ 3PI-Rad ermöglicht dem Roboter, in jede Richtung zu fahren, ohne sich drehen zu müssen, was den Bewegungsablauf sehr flinker macht.
Rezensionen
Es gibt noch keine Rezensionen.