 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
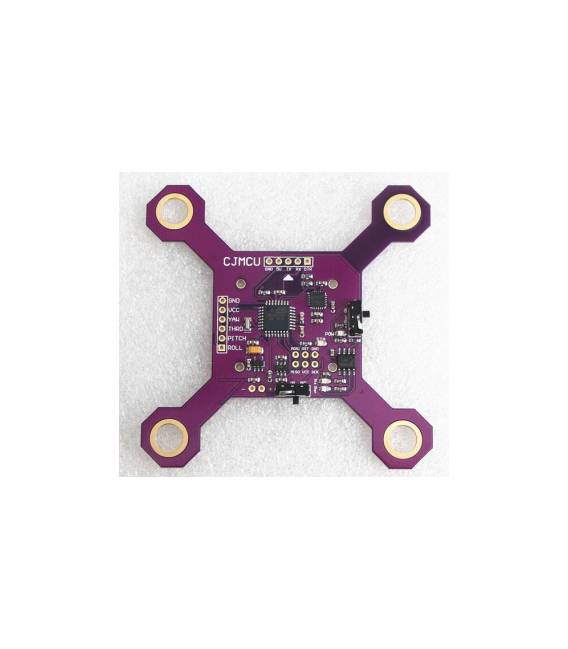
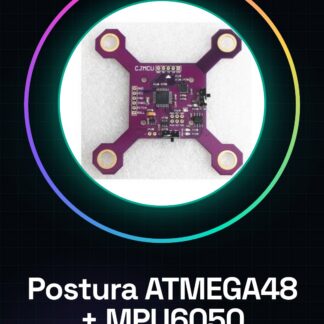
El Postura ATMEGA48 + MPU6050 Quadcopter 6Dof es un sistema de estabilización para drones que combina la potencia del ATMEGA48 con el sensor MPU6050 a 6 grados de libertad. Este dispositivo está diseñado para medir la orientación y la velocidad angular del quadcopter, proporcionando datos clave para su estabilidad durante el vuelo.
Características
- Sensor MPU6050 a 6 grados de libertad
- Microcontrolador ATMEGA48 integrado
Para qué sirve
Los principiantes y los aficionados a la aeromodelación pueden utilizar este componente para construir un sistema de estabilización avanzado para sus drones. Es ideal para proyectos DIY donde es necesario monitorear la orientación y la velocidad angular del quadcopter.
Tutorial: Cómo usar Postura ATMEGA48 + MPU6050
El Postura ATMEGA48 + MPU6050 es un sensor 6DoF utilizado para medir la orientación y la velocidad angular de un quadcopter. Útil para principiantes e intermedios.
Qué necesitas
- Arduino IDE
- Cable USB
- Quadcopter
- Biblioteca MPU6050
Pasos
- 1. Instalar el Arduino IDE.
- 2. Conectar el Postura ATMEGA48 + MPU6050 al quadcopter.
- 3. Descargar la biblioteca MPU6050.
- 4. Verificar el datasheet para los pines.
- 5. Escribir el código para inicializar el sensor.
- 6. Leer los datos de orientación y velocidad angular.
- 7. Verificar la estabilidad del quadcopter.
- 8. Probar la implementación.
Código de ejemplo
```cpp
#include <Wire.h>
#include <MPU6050.h>

MPU6050 mpu;

void setup() {
  Wire.begin();
  mpu.initialize();
}

void loop() {
  Serial.print(mpu.getAccX());
  Serial.print(" ");
  Serial.println(mpu.getAccY());
}
```
Miniproyecto
Construir una interfaz gráfica simple para visualizar los datos de orientación.
Errores comunes
- Conexión incorrecta de los pines.
- Biblioteca no actualizada.
- Código incorrecto.
- Datos no visualizados correctamente.
Accesorios recomendados
- Display OLED
- Batería LiPo
- Marco de madera
- Motores de cuadricóptero
Preguntas frecuentes
¿Cómo puedo verificar la estabilidad del cuadricóptero?
Utilizar los datos de orientación para controlar la posición y la orientación del cuadricóptero.
¿Qué pines utilizar?
Verifica el datasheet para los pines específicos.
¿Funciona Postura con otros microcontroladores?
Verifica el datasheet para la compatibilidad.
¿Cuáles son los requisitos de alimentación?
Verifica el datasheet para los requisitos de alimentación.
Valoraciones
No hay valoraciones aún.