
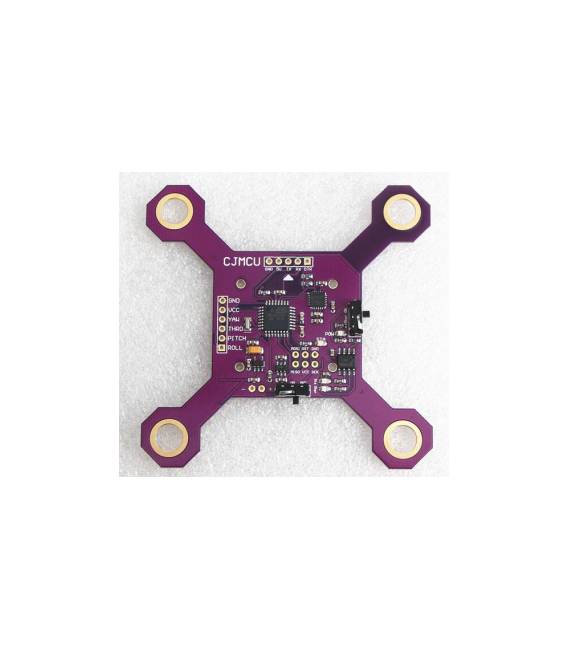

Postura ATMEGA48 + MPU6050 Quadcopter 6Dof
Il prezzo originale era: 34,27 €.24,84 €Il prezzo attuale è: 24,84 €. Escluso IVA
Postura ATMEGA48 + MPU6050 Quadcopter 6Dof
Disponibile su ordinazione
Descrizione
Cos’è
Il Postura ATMEGA48 + MPU6050 Quadcopter 6Dof è un sistema di stabilizzazione per droni che combina la potenza dell’ATMEGA48 con il sensore MPU6050 a 6 gradi di libertà. Questo dispositivo è progettato per misurare l’orientamento e la velocità angolare del quadcopter, fornendo dati chiave per la sua stabilità durante il volo.
Caratteristiche
- Sensore MPU6050 a 6 gradi di libertà
- Microcontrollore ATMEGA48 integrato
A cosa serve
I principianti e gli appassionati del modellismo aereo possono utilizzare questo componente per costruire un sistema di stabilizzazione avanzato per i loro droni. È ideale per progetti DIY dove è necessario monitorare l’orientamento e la velocità angolare del quadcopter.
Tutorial: Come usare Postura ATMEGA48 + MPU6050
Il Postura ATMEGA48 + MPU6050 è un sensore 6DoF utilizzato per misurare l’orientamento e la velocità angolare di un quadcopter. Utile per principianti e intermediari.
Cosa serve
- Arduino IDE
- Cavo USB
- Quadcopter
- Libreria MPU6050
Passi
- 1. Installare l’Arduino IDE.
- 2. Collegare il Postura ATMEGA48 + MPU6050 al quadcopter.
- 3. Scaricare la libreria MPU6050.
- 4. Verifica sul datasheet per i pin.
- 5. Scrivere il codice per inizializzare il sensore.
- 6. Leggere i dati di orientamento e velocità angolare.
- 7. Verificare la stabilità del quadcopter.
- 8. Testare l’implementazione.
Codice di esempio
```cpp
#include <Wire.h>
#include <MPU6050.h>

MPU6050 mpu;

void setup() {
  Wire.begin();
  mpu.initialize();
}

void loop() {
  Serial.print(mpu.getAccX());
  Serial.print(" ");
  Serial.println(mpu.getAccY());
}
```
Mini-progetto
Costruire un semplice interfaccia grafica per visualizzare i dati di orientamento.
Errori comuni
- Collegamento errato dei pin.
- Libreria non aggiornata.
- Codice non corretto.
- Dati non visualizzati correttamente.
Accessori consigliati
- Display OLED
- Batteria LiPo
- Frame di legno
- Motore di quadcopter
Domande frequenti
Come posso verificare la stabilità del quadcopter?
Utilizzare i dati di orientamento per controllare la posizione e l’orientamento del quadcopter.
Quali pin utilizzare?
Verifica sul datasheet per i pin specifici.
Il Postura funziona con altri microcontrollori?
Verifica sul datasheet per compatibilità.
Quali sono i requisiti di alimentazione?
Verifica sul datasheet per i requisiti di alimentazione.
Informazioni aggiuntive
| Peso | 75 g |
|---|
Prodotti correlati
-
In offerta!
Eliche 8045 Positive and negative 2 Pezzi CW CCW
Il prezzo originale era: 2,93 €.2,54 €Il prezzo attuale è: 2,54 €. Escluso IVA Aggiungi al carrello -
In offerta!
Quadcopter 2.4G Controllo Remoto + Ricevitore Chip DIY
Il prezzo originale era: 31,61 €.22,91 €Il prezzo attuale è: 22,91 €. Escluso IVA Aggiungi al carrello -
In offerta!
2S-6S Lipo Paralleloo Scheda di ricarica Bilancia / Caricabatterie – Imax B6 B6AC B8 6in1
Il prezzo originale era: 14,91 €.10,80 €Il prezzo attuale è: 10,80 €. Escluso IVA Aggiungi al carrello -
In offerta!
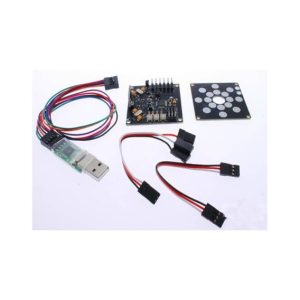
KK multirotore V5.5 Controller Black Board V2.1 Program
Il prezzo originale era: 35,38 €.25,64 €Il prezzo attuale è: 25,64 €. Escluso IVA Aggiungi al carrello