 DE
 IT Italiano
 EN English
 ES Español
 FR Français
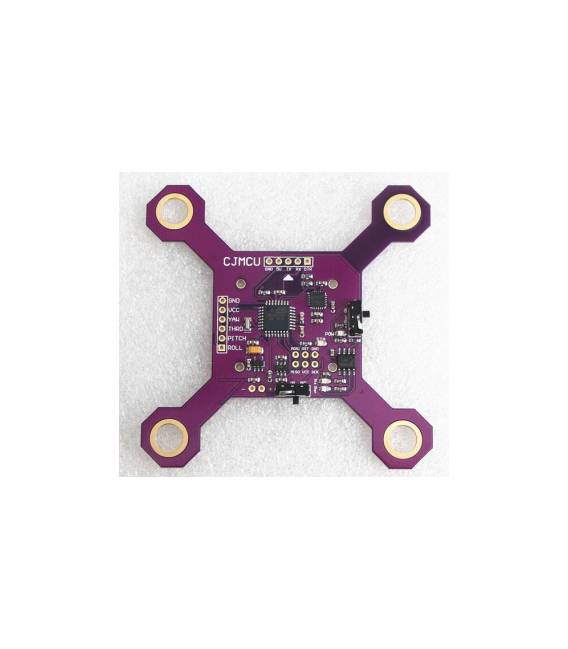
Beschreibung
Was ist das
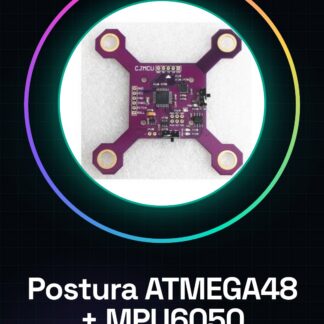
Das Postura ATMEGA48 + MPU6050 Quadcopter 6Dof ist ein Stabilisierungssystem für Drohnen, das die Leistung des ATMEGA48 mit dem 6 Freiheitsgrade MPU6050 Sensor kombiniert. Dieses Gerät ist dafür ausgelegt, den Orientierung und die Winkelgeschwindigkeit des Quadcopters zu messen, indem es wichtige Daten für seine Stabilität während des Fluges bereitstellt.
Eigenschaften
- 6 Freiheitsgrade MPU6050 Sensor
- Integrierter ATMEGA48 Mikrocontroller
Wofür es dient
Anfänger und Modellflieger können diesen Bauteil verwenden, um ein fortgeschrittenes Stabilisierungssystem für ihre Drohnen zu bauen. Es ist ideal für DIY-Projekte, bei denen der Orientierung und die Winkelgeschwindigkeit des Quadcopters überwacht werden müssen.
Tutorial: Wie man Postura ATMEGA48 + MPU6050 verwendet
Das Postura ATMEGA48 + MPU6050 ist ein 6DoF Sensor, der zur Messung des Orientierungs und der Winkelgeschwindigkeit eines Quadcopters verwendet wird. Es ist für Anfänger und Fortgeschrittene geeignet.
Was du brauchst
- Arduino IDE
- USB-Kabel
- Quadcopter
- MPU6050-Bibliothek
Schritte
- 1. Installieren Sie die Arduino IDE.
- 2. Verbinden Sie den Postura ATMEGA48 + MPU6050 mit dem Quadcopter.
- 3. Laden Sie die MPU6050-Bibliothek herunter.
- 4. Überprüfen Sie das Datenblatt für die Pins.
- 5. Schreiben Sie den Code, um den Sensor zu initialisieren.
- 6. Lesen Sie die Daten zur Orientierung und zur Winkelgeschwindigkeit.
- 7. Prüfen Sie die Stabilität des Quadcopters.
- 8. Testen Sie die Implementierung.
Beispielcode
```cpp
#include <Wire.h>
#include <MPU6050.h>

MPU6050 mpu;

void setup() {
  Wire.begin();
  mpu.initialize();
}

void loop() {
  Serial.print(mpu.getAccX());
  Serial.print(" ");
  Serial.println(mpu.getAccY());
}
```
Mini-Projekt
Erstellen Sie eine einfache grafische Oberfläche, um die Orientierungsdaten anzuzeigen.
Häufige Fehler
- Falsche Pin-Verbindungen.
- Nicht aufgefrischte Bibliothek.
- Fehlerhafter Code.
- Daten nicht korrekt angezeigt.
Empfohlenes Zubehör
- OLED-Anzeige
- LiPo-Batterie
- Holzrahmen
- Quadcopter-Motor
Häufige Fragen
Wie kann ich die Stabilität des Quadcopters überprüfen?
Verwenden Sie die Orientierungsdaten, um die Position und Ausrichtung des Quadcopters zu kontrollieren.
Welche Pins sollen verwendet werden?
Überprüfen Sie im Datenblatt auf spezifische Pins.
Funktioniert Postura mit anderen Mikrocontrollern?
Überprüfen Sie im Datenblatt auf Kompatibilität.
Welche sind die Stromversorgungsanforderungen?
Überprüfen Sie im Datenblatt auf Stromversorgungsanforderungen.
Rezensionen
Es gibt noch keine Rezensionen.