 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
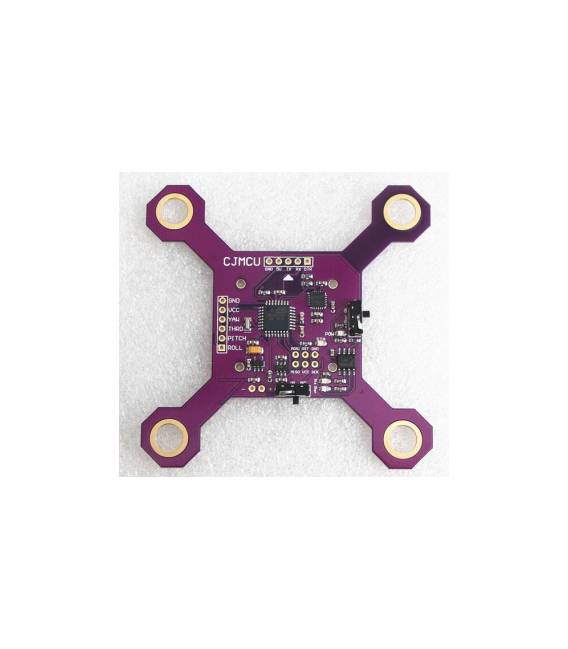
Cos’è Le Posture ATMEGA48 + MPU6050 Quadricoptère 6Dof est un système de stabilisation pour drones qui combine la puissance de l’ATMEGA48 avec le capteur MPU6050 à 6 degrés de liberté. Ce dispositif est conçu pour mesurer l’orientation et la vitesse angulaire du quadricoptère, fournissant des données clés pour sa stabilité pendant le vol. Caractéristiques Capteur MPU6050 à 6 degrés de liberté Microcontrôleur ATMEGA48 intégré A quoi sert Les débutants et les amateurs de modélisme aérien peuvent utiliser ce composant pour construire un système de stabilisation avancé pour leurs drones. Idéal pour des projets DIY où il est nécessaire de surveiller l’orientation et la vitesse angulaire du quadricoptère. Tutoriel : Comment utiliser Posture ATMEGA48 + MPU6050 Le Posture ATMEGA48 + MPU6050 est un capteur 6DoF utilisé pour mesurer l’orientation et la vitesse angulaire d’un quadricoptère. Utile pour les débutants et les intermédiaires. Ce qu’il vous faut Arduino IDE Câble USB Quadricoptère Bibliothèque MPU6050 Étapes 1. Installer l’Arduino IDE. 2. Connecter le Posture ATMEGA48 + MPU6050 au quadricoptère. 3. Télécharger la bibliothèque MPU6050. 4. Vérifier le datasheet pour les broches. 5. Écrire le code pour initialiser le capteur. 6. Lire les données d’orientation et de vitesse angulaire. 7. Vérifier la stabilité du quadricoptère. 8. Tester l’implémentation. Exemple de code « `cpp #include #include MPU6050 mpu; void setup() { Wire.begin(); mpu.initialize(); } void loop() { Serial.print(mpu.getAccX()); Serial.print(
Avis
Il n’y a pas encore d’avis.