 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
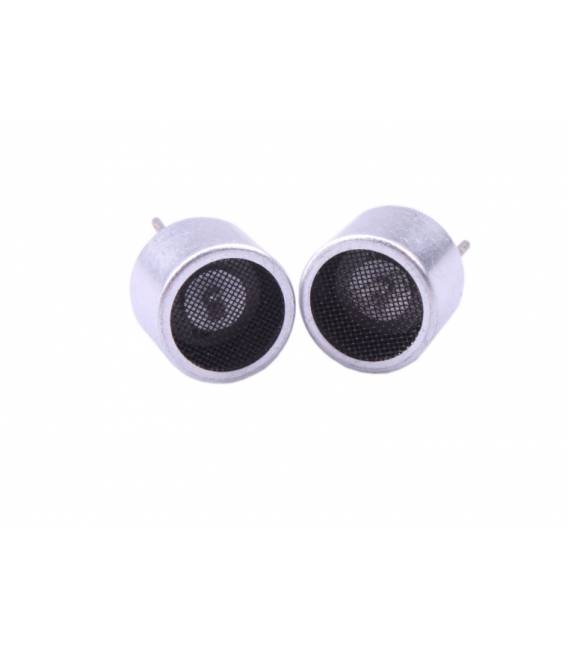
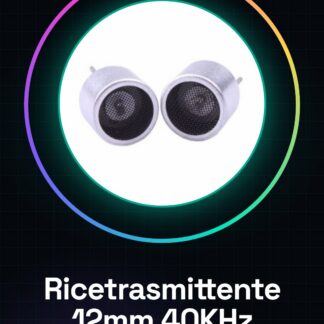
Par de Transceptor de Ultrasonido Diam. 12MM 40Khz (Transmisor + Receptor) Sensor de Detección de Distancia
transmisor + receptor
(diámetro 12mm)
1 Frecuencia nominal (KHz): 40KHz
2 presión sonora de emisión a 10 V (0 dB = 0,02 mPa): 117 dB
3 del receptor a 40KHz (0dB = V / ubar): -65dB
4 a 1 KHz, <1 V (PF): 2000 30%
Usando el método del transmisor
Tipo de estructura abierta
Frecuencia central 40,0 1,0 KHz
Nivel de presión sonora 112dB min.
Tensión de entrada máxima 60Vp-p
Temperatura de funcionamiento -20 C ~ + 70 C
Temperatura de almacenamiento -40 C ~ + 85 C
Peso 2,2 g
Tenemos disponibles datasheet de todos los componentes, en caso de que no esté presente en la tarjeta de descarga del producto, envíanos un mensaje a través del formulario de contacto y lo publicaremos lo antes posible en nuestro sitio web.
Tutorial: Cómo usar Par de Transmisores Receptores de Ultrasonido Diámetro 12MM
El par de transmisores receptores de ultrasonido es un componente fundamental para proyectos que requieren la detección de distancia a obstáculos u objetos. Ideal para principiantes y makers intermedios, este sensor puede ser utilizado en robótica, drones y sistemas de seguridad.
Qué necesitas
- Arduino Uno
- Cable USB
- Fuente de alimentación 5V
Pasos
- Conectar el transmisor al pin D4 del Arduino y el receptor al pin D5.
- Verificar la polaridad de los conectores entre los sensores y el Arduino (positivo rojo, negativo negro).
- Descargar o crear un sketch de prueba para enviar señales de ultrasonido desde el transmisor y recibir respuestas desde el receptor.
- Configurar el código Arduino para medir la duración del señal recibido (tiempo de vuelo).
- Calcular la distancia en milímetros o centímetros utilizando las fórmulas proporcionadas en la documentación (velocidad del sonido * tiempo de vuelo / 2).
- Prueba el sensor con objetos a diferentes distancias.
- Optimiza el código para mejorar la precisión y la exactitud de la detección.
- Implementa el sensor en un proyecto más complejo como un robot evitador de obstáculos.
Código de ejemplo
void setup() {
 Serial.begin(9600);
}

void loop() {
 long duration, distance;
 pinMode(trigPin, OUTPUT);
 digitalWrite(trigPin, LOW);
 delayMicroseconds(2); // stabilizzazione del segnale
 digitalWrite(trigPin, HIGH);
 delayMicroseconds(10); // invio di un impulso alto per iniziare la misurazione
 digitalWrite(trigPin, LOW);
 pinMode(echoPin, INPUT);
 duration = pulseIn(echoPin, HIGH);
 distance = (duration/2) / 29.1; // calcolo della distanza
 Serial.print(distance);
 Serial.println(" cm");
}
Miniproyecto
Crea un robot evitador de obstáculos con dos ruedas motorizadas y el sensor de ultrasonido para detectar los obstáculos frente a él.
Errores comunes
- Impulsos demasiado cortos o largos enviados por el transmisor.
- Polaridad de los conectores invertida entre los sensores y el Arduino.
- Distancia mínima no respetada (verifica en el datasheet).
- Señal de retorno inexistente debido a la ausencia de un obstáculo cercano.
Accesorios recomendados
- Arduino Uno R3
- Batería LiPo 3.7V
- Kit de Robótica Arduino Starter
- Motores DC para Robot
Preguntas frecuentes
¿Cómo se calcula la distancia?
La distancia se calcula multiplicando el tiempo de vuelo del ultrasonido (en segundos) por 17000 y dividiendo el resultado por 2.
¿Cuán precisa es esta pareja de sensores?
La precisión varía según la aplicación, pero generalmente se puede contar con una precisión de aproximadamente ±5% a la distancia operativa máxima (consulta el datasheet).
Valoraciones
No hay valoraciones aún.