 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
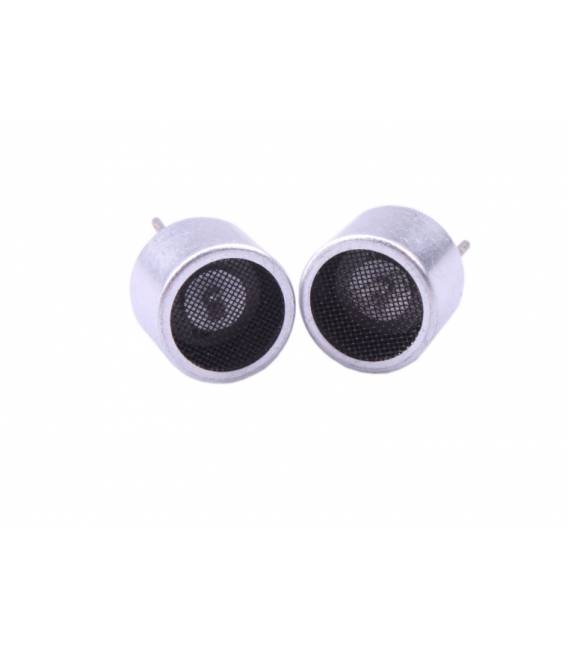
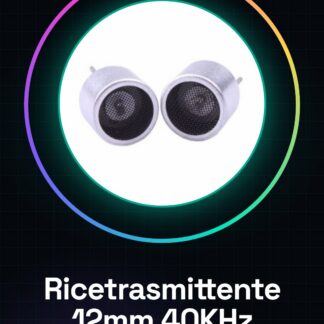
Ultraschall Empfänger-Paar Diam. 12MM 40Khz (Sender + Empfänger) Entfernungsmessung Sensor
sender + empfänger
(durchmesser 12mm)
1 Nennfrequenz (kHz): 40KHz
2 Schallpegel der Ausgangsleistung bei 10 V (0 dB = 0,02 mPa): 117 dB
3 des Empfängers bei 40KHz (0dB = V / ubar): -65dB
4 bei 1 KHz, <1 V (PF): 2000 30%
Mit der Sendemethode des Senders
Bauart Offene Bauform
Frequenz 40,0 1,0 KHz
Schallpegel 112dB min.
Maximale Eingangsspannung 60Vp-p
Betriebsbereich -20 C ~ + 70 C
Lagern -40 C ~ + 85 C
Gewicht 2,2 g
Wir haben Datenblätter für alle Komponenten, falls diese nicht im Produkt-Download-Modul enthalten sind, senden Sie uns eine Nachricht über das Kontaktformular und wir veröffentlichen sie so schnell wie möglich auf unserer Website.
Tutorial: Wie man eine Ultraschall-Paar-Sender-Empfänger-Durchmesser-12MM verwendet
Die Ultraschall-Paar-Sender-Empfänger sind ein wesentlicher Bauteil für Projekte, die die Entfernung von Hindernissen oder Objekten erfassen müssen. Ideal für Anfänger und mittlerweile Maker, kann dieser Sensor in Robotik, Drohnen und Sicherheitssystemen eingesetzt werden.
Was du brauchst
- Arduino Uno
- USB-Kabel
- 5V Stromversorgung
Schritte
- Verbinden Sie den Sender an den Pin D4 des Arduino und den Empfänger an den Pin D5.
- Überprüfen Sie die Polarisierung der Anschlüsse zwischen den Sensoren und dem Arduino (Positiv rot, Negativ schwarz).
- Laden Sie oder erstellen Sie ein Beispiel-Sketch herunter, um Ultraschall-Signale vom Sender zu senden und vom Empfänger zu empfangen.
- Konfigurieren Sie den Arduino-Code, um die Dauer des empfangenen Signals (Flugzeit) zu messen.
- Berechnen Sie die Entfernung in Millimeter oder Zentimeter mit den in der Dokumentation bereitgestellten Formeln (Schallgeschwindigkeit * Flugzeit / 2).
- Testen Sie den Sensor mit Objekten auf unterschiedlichen Entfernungen.
- Optimieren Sie den Code, um die Genauigkeit und Präzision der Erfassung zu verbessern.
- Implementieren Sie den Sensor in ein komplexeres Projekt wie einen Hindernisvermeider-Roboter.
Beispielcode
void setup() {
 Serial.begin(9600);
}

void loop() {
 long duration, distance;
 pinMode(trigPin, OUTPUT);
 digitalWrite(trigPin, LOW);
 delayMicroseconds(2); // stabilizzazione del segnale
 digitalWrite(trigPin, HIGH);
 delayMicroseconds(10); // invio di un impulso alto per iniziare la misurazione
 digitalWrite(trigPin, LOW);
 pinMode(echoPin, INPUT);
 duration = pulseIn(echoPin, HIGH);
 distance = (duration/2) / 29.1; // calcolo della distanza
 Serial.print(distance);
 Serial.println(" cm");
}
Mini-Projekt
Erstellen Sie einen Hindernisvermeider-Roboter mit zwei getriebenen Rädern und einem Ultraschall-Sensor, um Hindernisse vor sich zu erfassen.
Häufige Fehler
- Zu kurze oder zu lange Impulse, die vom Transmitter gesendet werden.
- Umgekehrte Polung der Anschlüsse zwischen den Sensoren und dem Arduino.
- Minimale Entfernung nicht eingehalten (prüfen Sie den Datenblatt).
- Kein Rückführungs-Signal vorhanden, da in der Nähe kein Hindernis vorhanden ist.
Empfohlenes Zubehör
- Arduino Uno R3
- Lipo-Batterie 3,7V
- Arduino Roboter-Start-Kit
- DC-Motor für Roboter
Häufige Fragen
Wie wird die Entfernung berechnet?
Die Distanz wird berechnet, indem die Flugzeit des Ultraschallsignals (in Sekunden) mit 17000 multipliziert und das Ergebnis durch 2 geteilt wird.
Wie genau sind diese beiden Sensoren?
Die Genauigkeit variiert je nach Anwendung, aber allgemein kann man eine Präzision von etwa ±5% bei der maximalen Betriebsentfernung erwarten (siehe Datenblatt).
Rezensionen
Es gibt noch keine Rezensionen.