 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
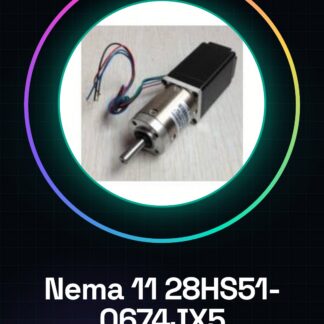
El Nema 11 28HS51-0674JX5 es un motor paso a paso (stepper motor) diseñado para aplicaciones de mecatrónica y robótica, adecuado tanto para principiantes como para expertos. Se utiliza comúnmente en proyectos Arduino y impresión 3D.
Características
- Nema 11 estándar
- Ideal para movimientos precisos
Para qué sirve
Los motores paso a paso como el Nema 11 son ideales para controlar con precisión los ejes de una impresora 3D u otros dispositivos mecánicos. Son compatibles con Arduino y ESP.
Tutorial: Cómo usar Nema 11 Stepper Motores
El motor paso a paso Nema 11 es ideal para proyectos de mecatrónica y robótica donde se requiere un movimiento preciso. Es adecuado tanto para principiantes como para expertos.
Qué necesitas
- Arduino Uno o compatible
- cable USB A-Micro B
- fuente de alimentación externa 12V
- resistencia de limitación de corriente (verifica en el datasheet)
- conectores Molex
Pasos
- Conectar el motor paso a paso al pin de control del Arduino usando un driver stepper compatible.
- Configurar la alimentación externa para alimentar el motor y no el Arduino directamente.
- Instalar la biblioteca AccelStepper a través del Administrador de bibliotecas de Arduino IDE.
- Escribir un sketch simple que controle el movimiento del motor paso a paso.
- Verificar los límites de corriente del motor (verifica en el datasheet) y agregar resistencias si es necesario.
- Probar el funcionamiento del motor con comandos de adelante, atrás, detener y rotación.
- Ajustar la velocidad y la aceleración del movimiento según las necesidades del proyecto.
Código de ejemplo
// Includi la libreria AccelStepper
#include <AccelStepper.h>
// Definisci il tipo di driver (1 = Full4Wiring, 2 = Full3Wiring)
AccelStepper stepper(1, 8, 9, 10, 11);
void setup() {
stepper.setMaxSpeed(500.0); // Imposta la velocità massima
}
void loop() {
stepper.runToPosition();
}
Miniproyecto
Construye un sistema de impresión 3D de bajo costo utilizando el motor paso a paso Nema 11 para controlar el movimiento de los ejes X, Y y Z.
Errores comunes
- Usar un alimentador insuficiente.
- Omitir la resistencia de límite de corriente.
- No instalar la biblioteca AccelStepper.
- Conectar directamente el motor al pin del Arduino sin driver stepper.
Accesorios recomendados
- Driver A4988 para Arduino
- Fuente de alimentación externa de 12V
- Conexiones Molex
- Resistencias de limitación de corriente (verifica en el datasheet)
Preguntas frecuentes
¿Cuál alimentación es necesaria?
Una fuente de alimentación de al menos 12V y suficiente potencia para el motor.
¿Cómo se calcula la resistencia a añadir?
Verifica las especificaciones del datasheet del motor paso a paso Nema 11.
Valoraciones
No hay valoraciones aún.