 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
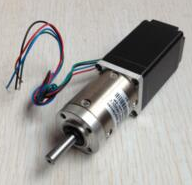
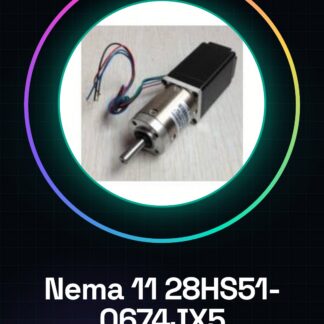
Qu’est-ce que le Nema 11 28HS51-0674JX5 ? Le Nema 11 28HS51-0674JX5 est un moteur d’étape conçu pour les applications de mécatronique et de robotique, adapté aux débutants comme aux experts. Il est couramment utilisé dans les projets Arduino et d’impression 3D. Caractéristiques Nema 11 standard Adapté pour des mouvements précis À quoi sert-il Les moteurs d’étape comme le Nema 11 sont idéaux pour contrôler avec précision les axes d’une imprimante 3D ou d’autres dispositifs mécaniques. Ils sont compatibles avec Arduino et ESP. Tutoriel : Comment utiliser le moteur d’étape Nema 11 Le moteur d’étape Nema 11 est idéal pour les projets de mécatronique et de robotique nécessitant un mouvement précis. Il convient aux débutants comme aux experts. Ce qu’il vous faut Arduino Uno ou compatible câble USB A-Micro B alimentateur externe 12V résistance de limitation de courant (vérifiez le datasheet) connecteurs Molex Étape 1 : Connectez le moteur d’étape au pin de contrôle de l’Arduino à l’aide d’un driver stepper compatible. Étape 2 : Configurez l’alimentation externe pour alimenter le moteur et non directement l’Arduino. Étape 3 : Installez la bibliothèque AccelStepper via le gestionnaire de bibliothèques Arduino IDE. Étape 4 : Écrivez un sketch simple qui contrôle le mouvement du moteur d’étape. Étape 5 : Vérifiez les limites de courant du moteur (vérifiez le datasheet) et ajoutez des résistances si nécessaire. Étape 6 : Testez le fonctionnement du moteur avec des commandes de marche avant, arrière, arrêt et rotation. Étape 7 : Ajustez la vitesse et l’accélération du mouvement selon les besoins du projet. Exemple de code // Inclure la bibliothèque AccelStepper #include // Définir le type de driver (1 = Full4Wiring, 2 = Full3Wiring) AccelStepper stepper(1, 8, 9, 10, 11); void setup() { stepper.setMaxSpeed(500.0); // Définir la vitesse maximale } void loop() { stepper.runToPosition(); } Mini-projet Construisez un système d’impression 3D à basse coût en utilisant le moteur d’étape Nema 11 pour contrôler le mouvement des axes X, Y et Z. Erreurs courantes Utiliser un alimentateur insuffisant. Omettre la résistance de limitation de courant. Ne pas installer la bibliothèque AccelStepper. Connecter directement le moteur au pin de l’Arduino sans driver stepper. Accessoires recommandés Driver A4988 pour Arduino Alimentateur externe 12V Connexions Molex Résistances de limitation de courant (vérifiez le datasheet) Questions fréquentes Quelle alimentation est nécessaire ? Un alimentateur de 12V minimum et suffisamment puissant pour le moteur. Comment calculer la résistance à ajouter ? Vérifiez les spécifications du datasheet du moteur d’étape Nema 11.
Avis
Il n’y a pas encore d’avis.