 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
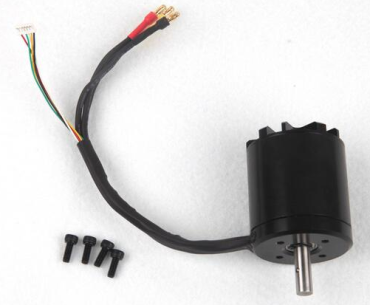
Was ist ein Nema 11 28HS51-0674JX5? Ein Nema 11 28HS51-0674JX5 ist ein Schrittmotor, der für Anwendungen in der Mechatronik und Robotik konzipiert ist und sowohl für Anfänger als auch für Experten geeignet ist. Er wird häufig in Arduino-Projekten und 3D-Druckern verwendet.
Eigenschaften: Nema 11 Standard, geeignet für präzise Bewegungen.
Wozu dient der Schrittmotor? Schrittmotoren wie der Nema 11 sind ideal, um die Achsen einer 3D-Drucker oder anderer mechanischer Geräte präzise zu steuern. Sie sind mit Arduino und ESP kompatibel.
Tutorial: Wie man einen Nema 11 Schrittmotor verwendet. Ein Schrittmotor Nema 11 ist ideal für Mechatronik- und Robotik-Projekte, die präzise Bewegungen erfordern. Er ist sowohl für Anfänger als auch für Experten geeignet.
Was benötigt man: Arduino Uno oder kompatibel, USB-A-Mikro-B-Kabel, externer 12V-Netzteil, Strombegrenzungswiderstand (prüfen Sie den Datenblatt), Molex-Verbindungen.
Schritt 1: Verbinden Sie den Schrittmotor an den Steuerungspin des Arduino über einen kompatiblen Schrittmotor-Driver.
Schritt 2: Konfigurieren Sie das externe Netzteil, um den Motor zu versorgen und nicht den Arduino direkt.
Schritt 3: Installieren Sie die Bibliothek AccelStepper über den Arduino IDE Library Manager.
Schritt 4: Schreiben Sie ein einfaches Sketch, um die Bewegung des Schrittmotors zu steuern.
Schritt 5: Prüfen Sie die Strombegrenzungsspezifikationen des Motors (prüfen Sie den Datenblatt) und fügen Sie Widerstände hinzu, wenn erforderlich.
Schritt 6: Testen Sie die Funktionalität des Motors mit Vorwärts-, Rückwärts-, Stop- und Drehungsbefehlen.
Schritt 7: Justieren Sie die Geschwindigkeit und Beschleunigung des Bewegungsprozesses nach den Anforderungen des Projekts.
Beispielsketch:
// Bibliothek AccelStepper einbinden
#include
// Definieren Sie den Treiber-Typ (1 = Full4Wiring, 2 = Full3Wiring)
AccelStepper stepper(1, 8, 9, 10, 11);
void setup() {
stepper.setMaxSpeed(500.0); // Maximale Geschwindigkeit festlegen
}
void loop() {
stepper.runToPosition();
}
Mini-Projekt: Erstellen Sie ein kostengünstiges 3D-Drucksystem, das den Nema 11 Schrittmotor verwendet, um die Bewegungen der Achsen X, Y und Z zu steuern.
Häufige Fehler: Verwenden Sie ein Netzteil, das nicht ausreichend ist. Omitieren Sie den Strombegrenzungswiderstand. Installieren Sie die Bibliothek AccelStepper nicht. Verbinden Sie den Motor direkt an den Pin des Arduino ohne Schrittmotor-Treiber.
Empfohlene Zubehör: Treiber A4988 für Arduino, externes 12V-Netzteil, Molex-Verbindungen, Strombegrenzungswiderstände (prüfen Sie den Datenblatt).
Häufig gestellte Fragen:
Welche Stromversorgung ist erforderlich? Ein Netzteil von mindestens 12V und ausreichender Leistung für den Motor.
Wie berechnet man den Widerstand, der hinzugefügt werden muss? Prüfen Sie die Spezifikationen des Datenblatts des Nema 11 Schrittmotors.
Rezensionen
Es gibt noch keine Rezensionen.