
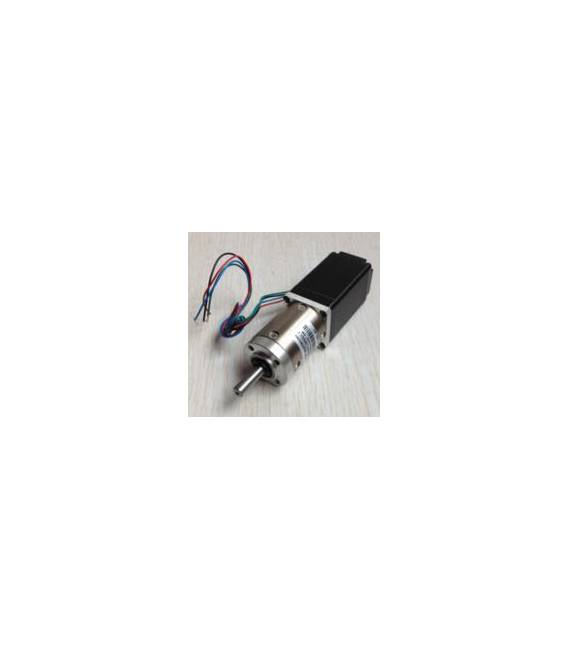


Nema 11 28HS51-0674JX5 Motore Passo Passo Stepper
Il prezzo originale era: 47,34 €.34,31 €Il prezzo attuale è: 34,31 €. Escluso IVA
Nema 11 28HS51-0674JX5 Motore Passo Passo Stepper
Disponibile su ordinazione
Descrizione
Cos’è
Il Nema 11 28HS51-0674JX5 è un motore passo a passo (stepper motor) progettato per applicazioni di meccatronica e robotica, adatto sia ai principianti che agli esperti. È utilizzato comunemente in progetti Arduino e stampa 3D.
Caratteristiche
- Nema 11 standard
- Adatto per movimenti precisi
A cosa serve
I motori passo a passo come il Nema 11 sono ideali per controllare con precisione le assi di una stampante 3D o altri dispositivi meccanici. Sono compatibili con Arduino e ESP.
Tutorial: Come usare Nema 11 Stepper Motor
Il motore passo a passo Nema 11 è ideale per progetti di meccatronica e robotica dove serve un movimento preciso. È adatto sia ai principianti che agli esperti.
Cosa serve
- Arduino Uno o compatibile
- cavo USB A-Micro B
- alimentatore esterno 12V
- resistenza di corrente limitante (verifica sul datasheet)
- connettori Molex
Passi
- Collegare il motore passo a passo al pin di controllo dell’Arduino usando un driver stepper compatibile.
- Configurare l’alimentazione esterna per alimentare il motore e non l’Arduino direttamente.
- Installare la libreria AccelStepper tramite Arduino IDE Library Manager.
- Scrivere uno sketch semplice che controlla il movimento del motore passo a passo.
- Verificare i limiti di corrente del motore (verifica sul datasheet) e aggiungere resistenze se necessario.
- Testare il funzionamento del motore con comandi di avanti, indietro, stop e rotazione.
- Aggiustare la velocità e l’accelerazione del movimento secondo le esigenze del progetto.
Codice di esempio
// Includi la libreria AccelStepper
#include <AccelStepper.h>
// Definisci il tipo di driver (1 = Full4Wiring, 2 = Full3Wiring)
AccelStepper stepper(1, 8, 9, 10, 11);
void setup() {
stepper.setMaxSpeed(500.0); // Imposta la velocità massima
}
void loop() {
stepper.runToPosition();
}
Mini-progetto
Costruisci un sistema di stampa 3D a basso costo utilizzando il motore passo a passo Nema 11 per controllare il movimento delle assi X, Y e Z.
Errori comuni
- Usare un alimentatore insufficiente.
- Omettere la resistenza di corrente limitante.
- Non installare la libreria AccelStepper.
- Connettere direttamente il motore al pin dell’Arduino senza driver stepper.
Accessori consigliati
- Driver A4988 per Arduino
- Alimentatore esterno 12V
- Connessioni Molex
- Resistenze di corrente limitante (verifica sul datasheet)
Domande frequenti
Quale alimentazione è necessaria?
Un alimentatore di almeno 12V e sufficiente potenza per il motore.
Come si calcola la resistenza da aggiungere?
Verifica le specifiche del datasheet del motore passo a passo Nema 11.
Informazioni aggiuntive
| Peso | 500 g |
|---|---|
| Dimensioni | 10,0 × 5,0 × 3,0 cm |
Prodotti correlati
-
In offerta!
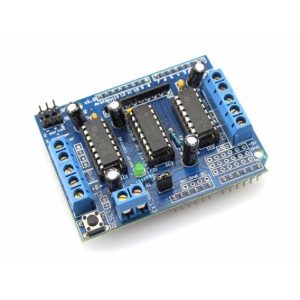
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
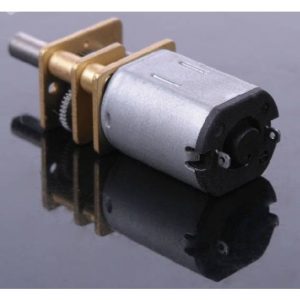
Motorino elettrico N20 con motoriduttore con Ingranaggi in Metallo
Il prezzo originale era: 9,10 €.6,64 €Il prezzo attuale è: 6,64 €. Escluso IVA Aggiungi al carrello -
In offerta!
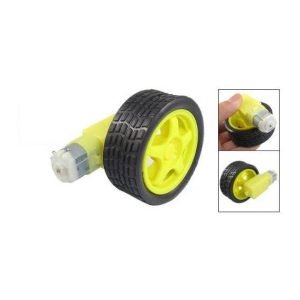
TT Motore 6V con Ruota e Riduttore
Il prezzo originale era: 6,28 €.3,82 €Il prezzo attuale è: 3,82 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro Pompa RS-360SH DC per Acqua Liquidi Motore Acquari
Il prezzo originale era: 7,66 €.5,20 €Il prezzo attuale è: 5,20 €. Escluso IVA Aggiungi al carrello