 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
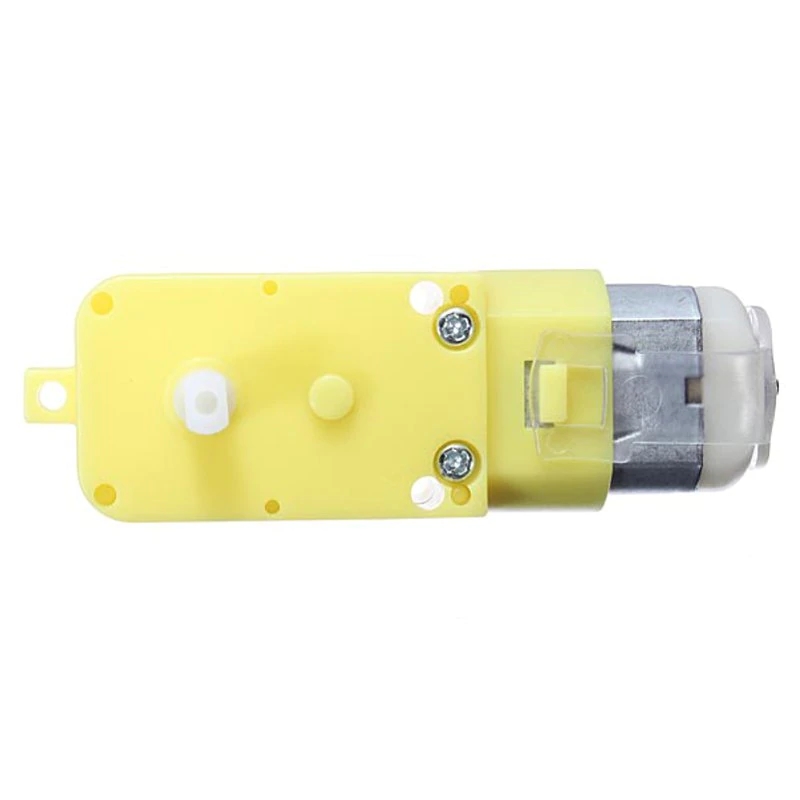
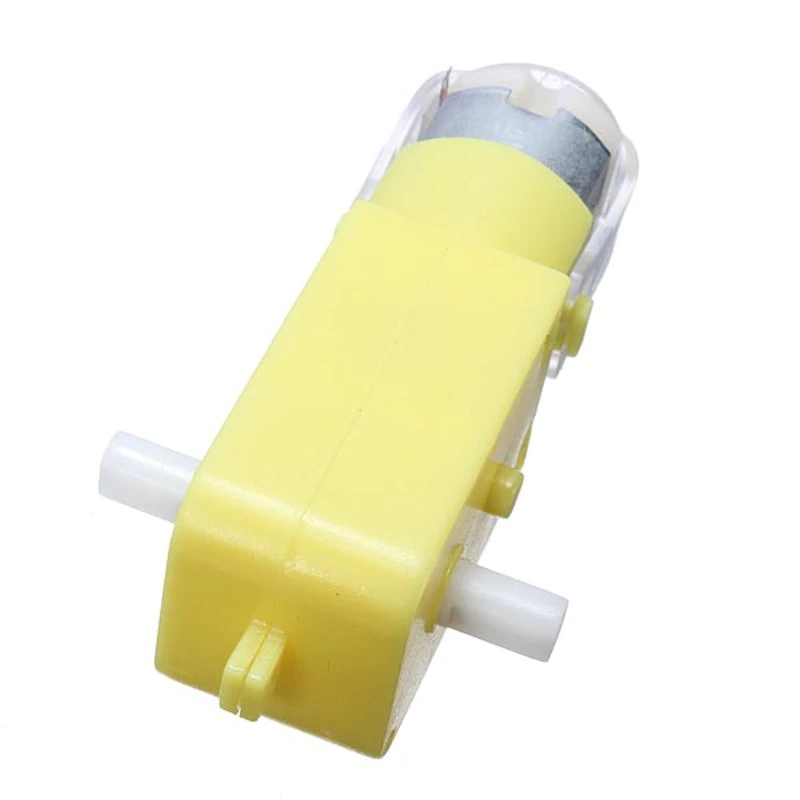
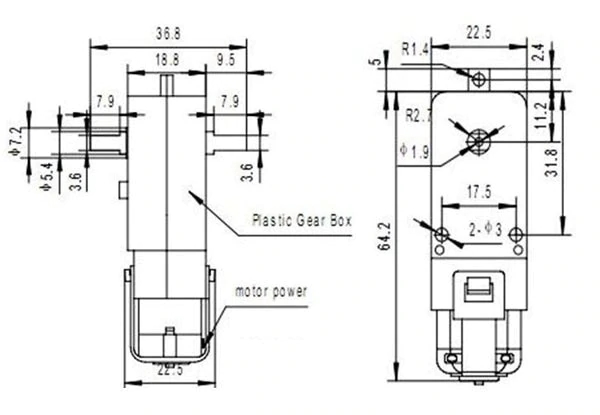
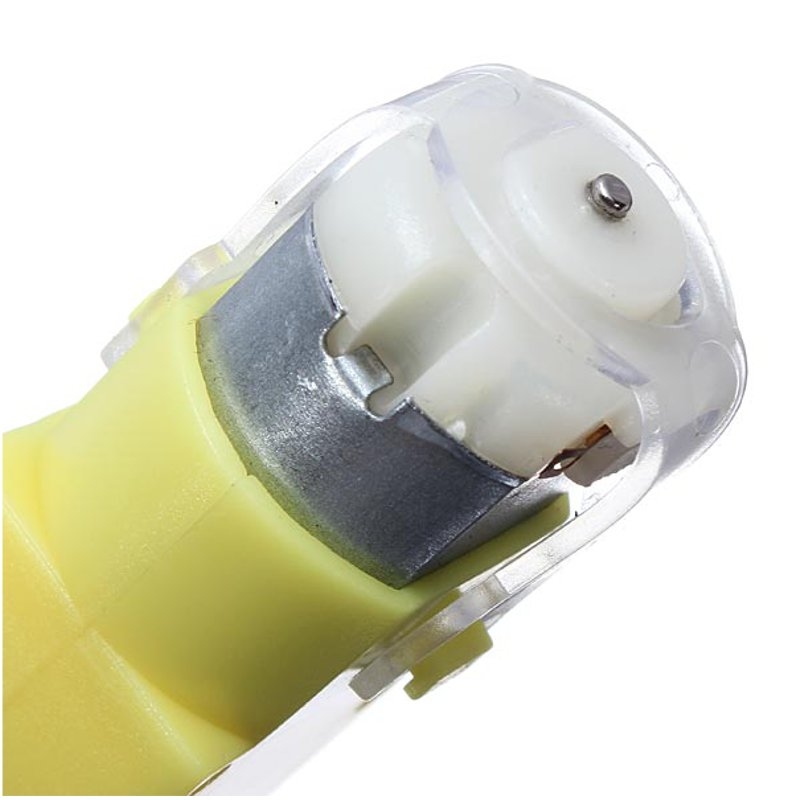
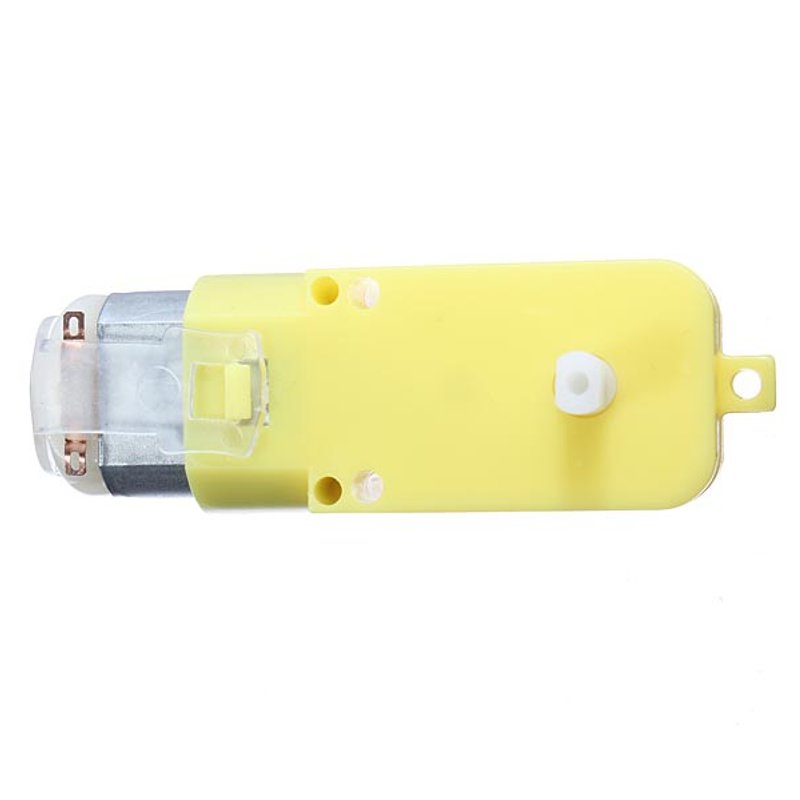
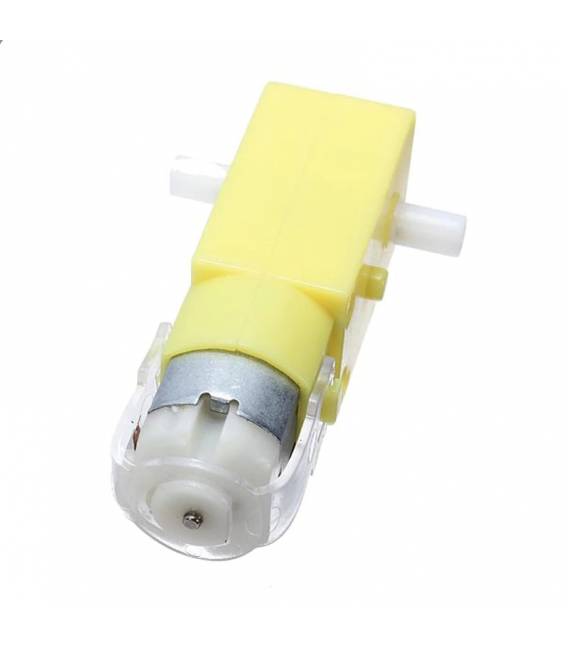
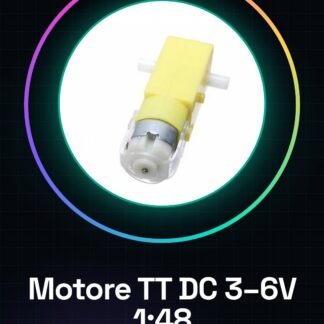
Motores TT DC de tensión variable de 3V a 6V con reducción mecánica 1:48, ideal para proyectos móviles como smart cars, rover y robots. Este motor es adecuado tanto para principiantes como para expertos gracias a su facilidad de uso y a sus prestaciones.
Características
- Tensión de funcionamiento: 3V – 6V
- Reducción mecánica: 1:48
Para qué sirve
Este motor es perfecto para proyectos como smart cars, rover y robots. Es compatible con Arduino y puede ser utilizado para la tracción en diversos dispositivos móviles.
Tutorial: Cómo usar Motor TT DC Doble Eje Reducción 1:48
El motor TT DC con reducción 1:48 es ideal para proyectos como smart cars, rover y robots. Es perfecto para principiantes que desean comenzar a construir dispositivos móviles.
Qué necesitas
- Arduino Uno
- Batería LiPo 3.7V
- Driver de motor L298N
- Cables variados de jumper
- Conectores
Pasos
- Verifica la tensión del motor (consulta el datasheet) y asegúrate de que la batería sea compatible.
- Conecta el motor al driver de motor L298N siguiendo las especificaciones del datasheet.
- Conecta la alimentación de la batería al circuito a través de los conectores.
- Conecta el driver de motor al Arduino utilizando los cables jumper para la comunicación de datos.
- Descarga e instala el sketch Arduino proporcionado en el tutorial en tu microcontrolador.
- Verifica que el motor gire en la dirección correcta. Si no, invierte los señales de control.
- Regula la velocidad del motor modificando los valores del sketch.
- Intenta crear un sistema de retroalimentación para mejorar las prestaciones de tu proyecto.
Código de ejemplo
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
digitalWrite(2, HIGH);
analogWrite(3, 150);
delay(2000);
digitalWrite(2, LOW);
delay(2000);
}
Miniproyecto
Construye un rover simple que se mueve hacia adelante y hacia atrás. Usa el motor para la tracción y agrega sensores de distancia.
Errores comunes
- Conectar la tensión incorrecta al motor
- No invertir las señales cuando es necesario
- Ignorar la importancia del driver de motor
- No probar el código en el simulador de Arduino antes
Accesorios recomendados
- Driver L298N
- Batería LiPo 3.7V
- Arduino Uno R3
- Sensores de distancia HC-SR04
Preguntas frecuentes
El motor se sobrecalienta.
Verifica que la tensión y la carga sean correctas.
No puedo controlar la velocidad del motor.
Asegúrate de haber configurado correctamente los pines PWM en el código de Arduino.
Valoraciones
No hay valoraciones aún.