 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
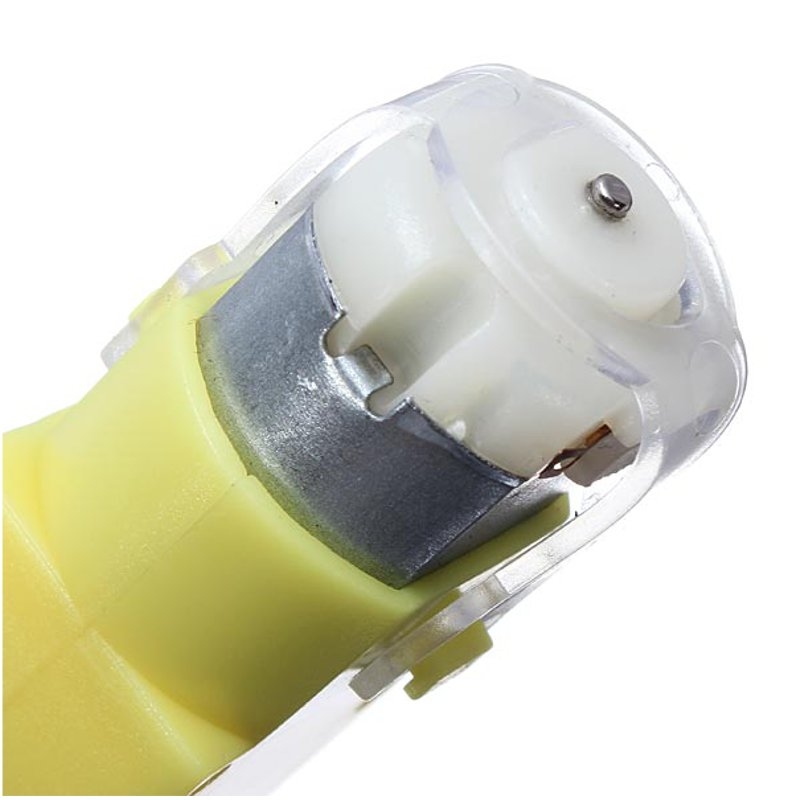
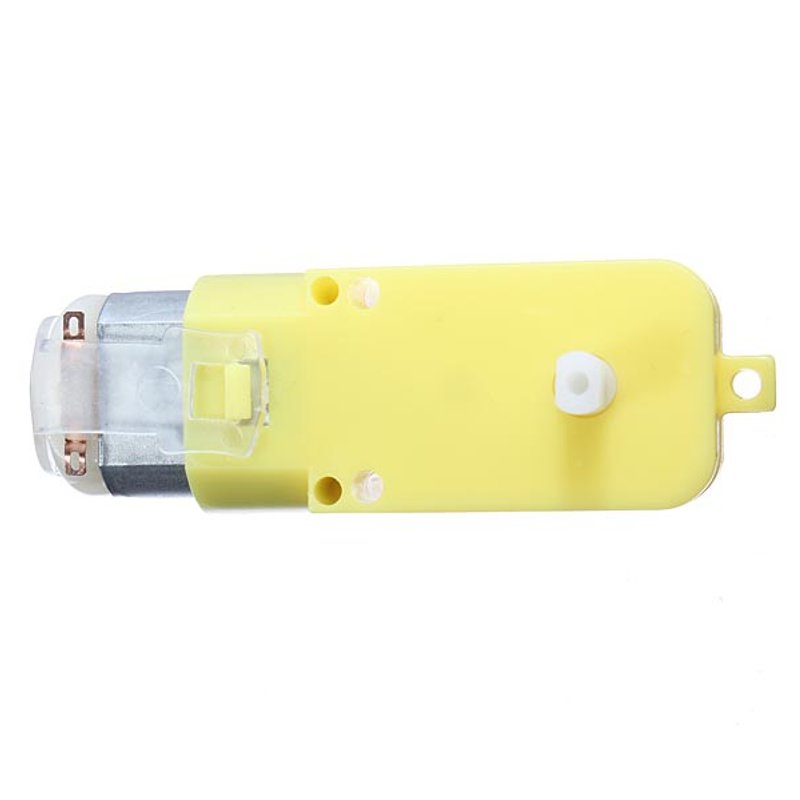
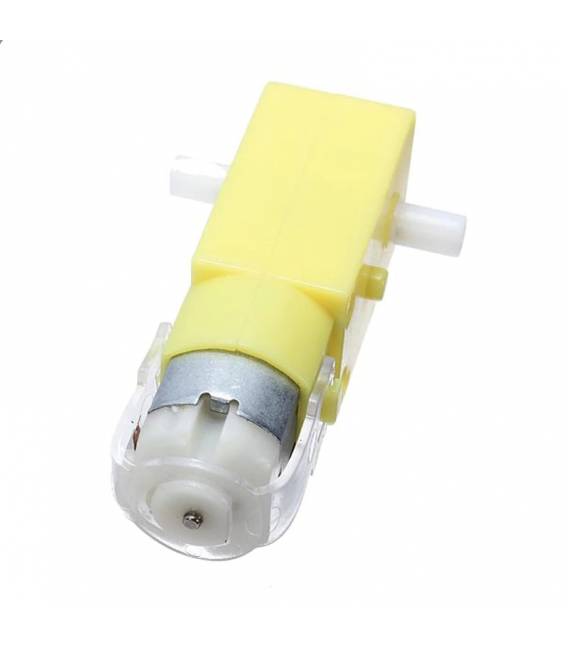
Description
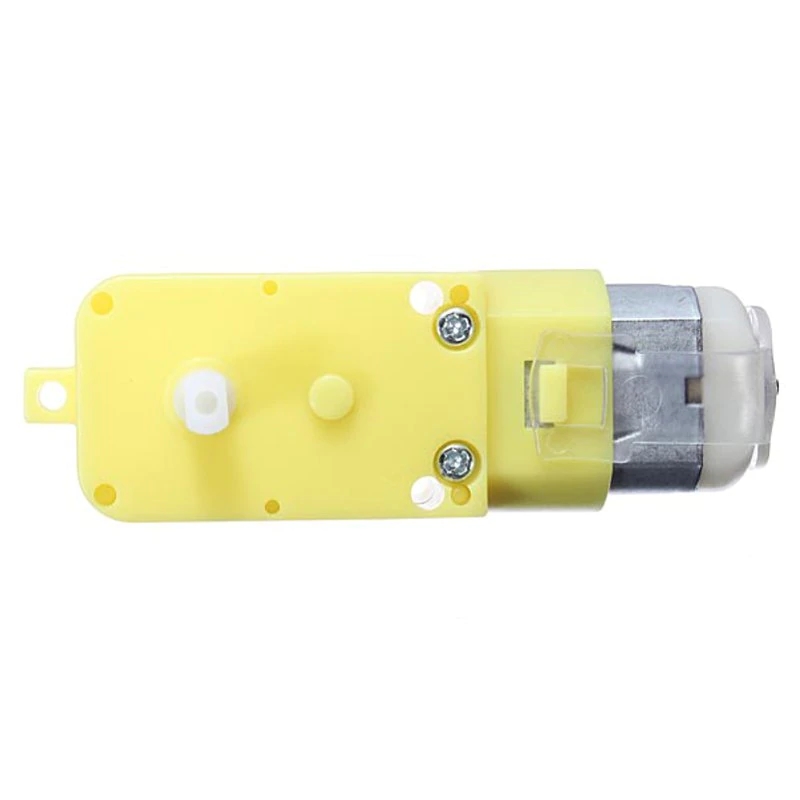
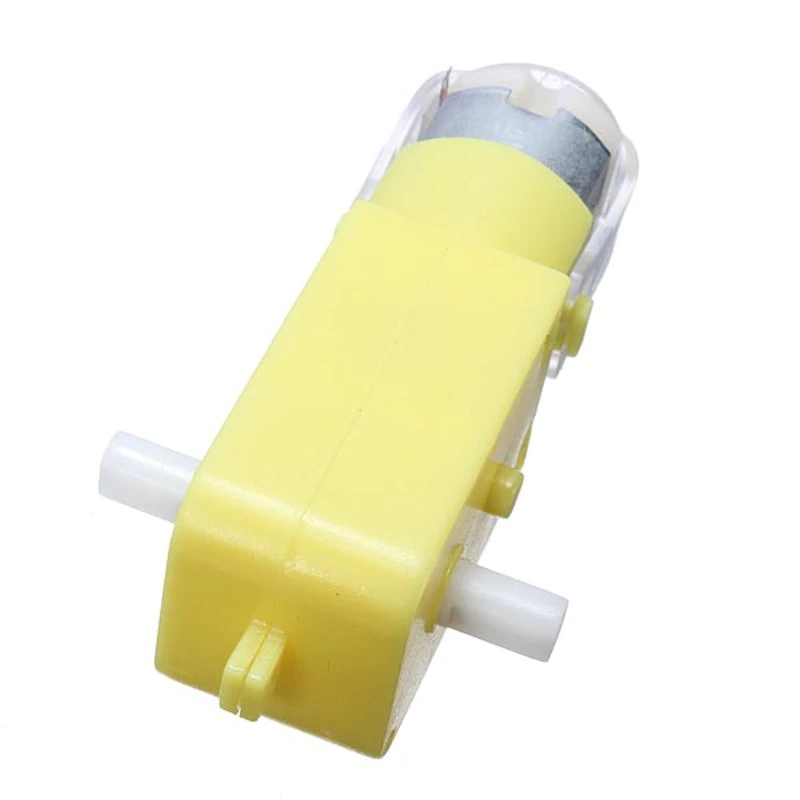
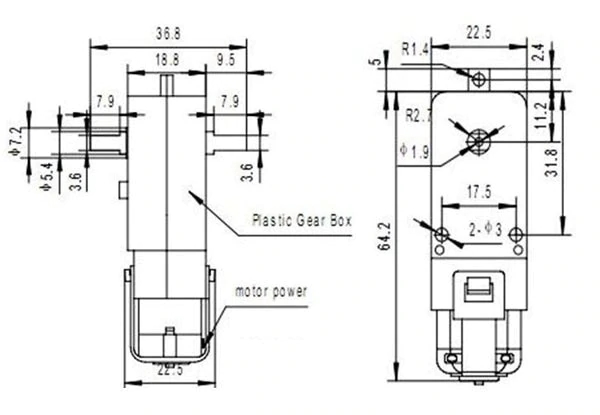
Moteur TT DC à tension variable de 3V à 6V doté d’une réduction mécanique 1:48, idéal pour des projets mobiles tels que des smart cars, des rovers et des robots. Ce moteur est adapté aux débutants comme aux experts grâce à sa facilité d’utilisation et à ses performances. Caractéristiques Tension de fonctionnement : 3V – 6V Réduction mécanique : 1:48 À quoi sert ce moteur ? Ce moteur est parfait pour des projets tels que des smart cars, des rovers et des robots. Il est compatible avec Arduino et peut être utilisé pour la traction dans divers dispositifs mobiles. Tutoriel : Comment utiliser le Moteur TT DC Double Arbre Réduction 1:48 Le moteur TT DC avec réduction 1:48 est idéal pour des projets tels que des smart cars, des rovers et des robots. Il est parfait pour les débutants qui souhaitent commencer à construire des dispositifs mobiles. Ce qu’il vous faut Arduino Uno Batterie LiPo 3.7V Pilote de moteur L298N Câbles divers de saut Conecteurs Étape Vérifiez la tension du moteur (vérifiez le datasheet) et assurez-vous que la batterie est compatible. Connectez le moteur au pilote de moteur L298N en suivant les spécifications du datasheet. Connectez l’alimentation de la batterie au circuit via les connecteurs. Connectez le pilote de moteur à l’Arduino en utilisant les câbles de saut pour la communication de données. Téléchargez et chargez le sketch Arduino fourni dans le tutoriel sur votre microcontrôleur. Vérifiez que le moteur tourne dans la direction correcte. Si ce n’est pas le cas, inversez les signaux de contrôle. Régulez la vitesse du moteur en modifiant les valeurs du sketch. Essayez de créer un système de retour d’information pour améliorer les performances de votre projet. Exemple de code void setup() { pinMode(2, OUTPUT); pinMode(3, OUTPUT); } void loop() { digitalWrite(2, HIGH); analogWrite(3, 150); delay(2000); digitalWrite(2, LOW); delay(2000); } Mini-projet Construisez un rover simple qui se déplace en avant et en arrière. Utilisez le moteur pour la traction et ajoutez des capteurs de distance. Erreurs courantes Connecter la tension incorrecte au moteur Ne pas inverser les signaux lorsque nécessaire Ignorer l’importance du pilote de moteur Ne pas tester le code sur le simulateur Arduino avant Accessoires recommandés Pilote L298N Batterie LiPo 3.7V Arduino Uno R3 Capteurs de distance HC-SR04 Questions fréquentes Le moteur surchauffe. Vérifiez que la tension et la charge sont correctes. Je ne parviens pas à contrôler la vitesse du moteur. Assurez-vous d’avoir configuré correctement les broches PWM dans le code Arduino.
Avis
Il n’y a pas encore d’avis.