 DE
 IT Italiano
 EN English
 ES Español
 FR Français
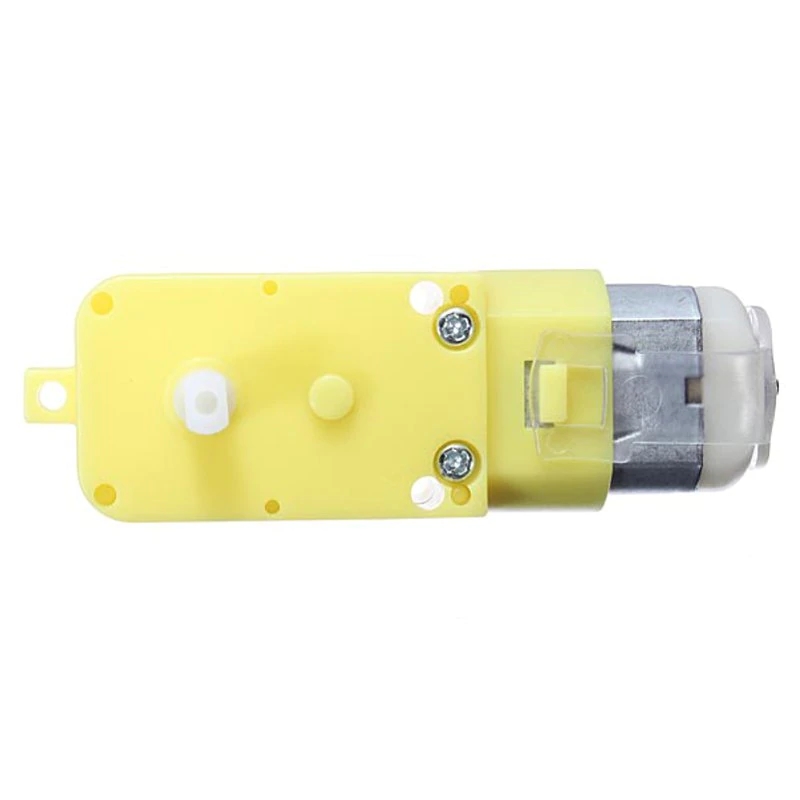
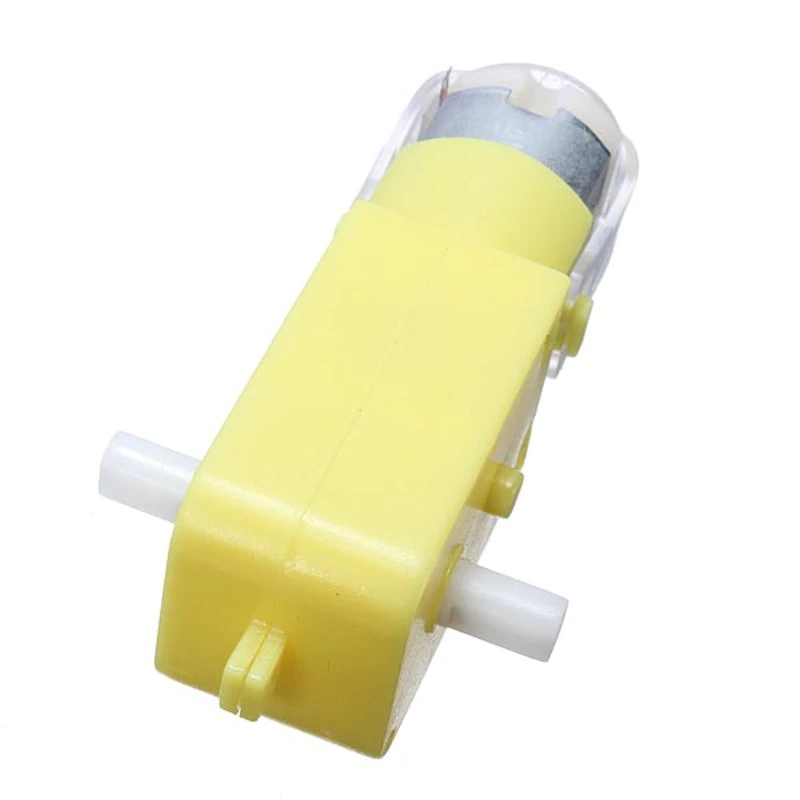
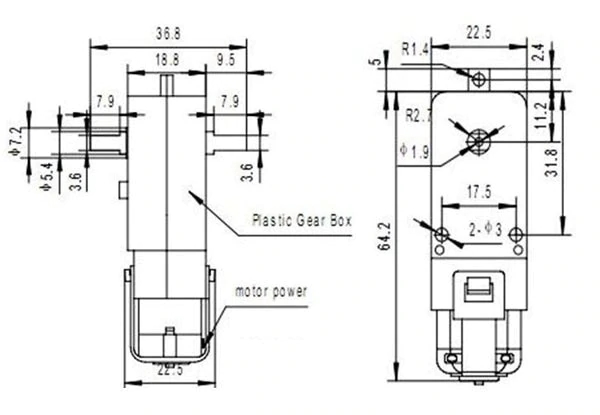
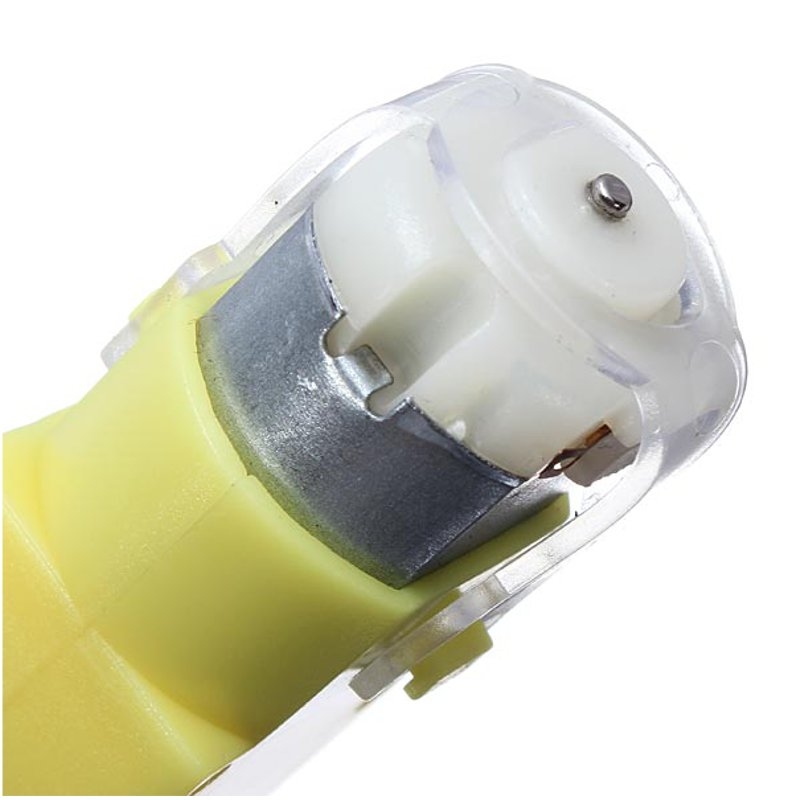
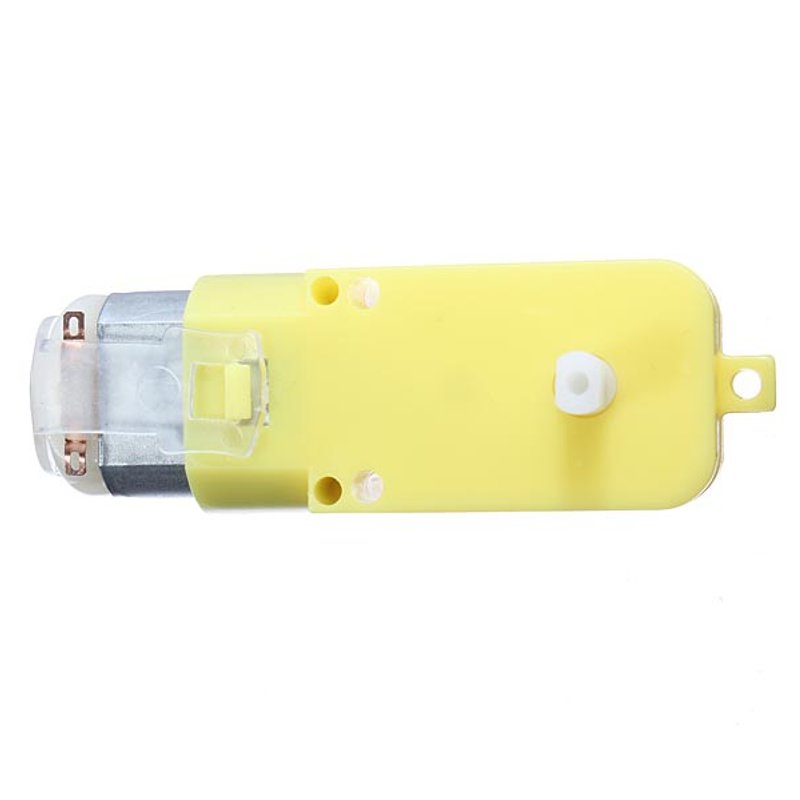
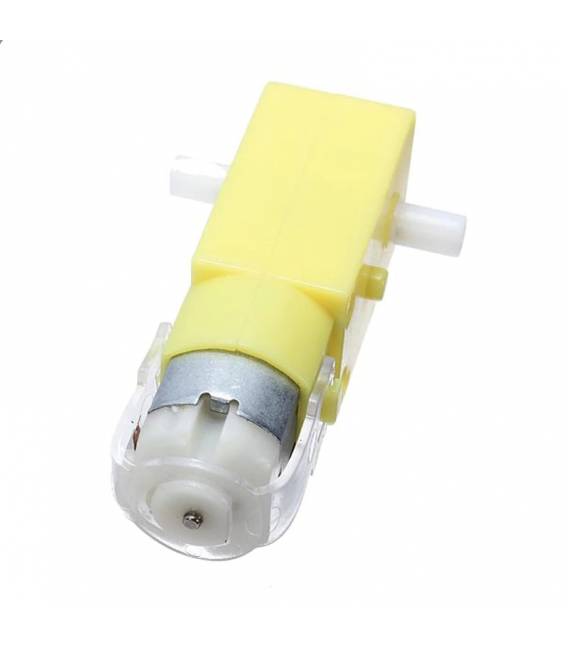
Beschreibung
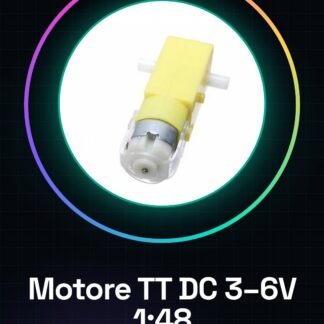
Variablen Spannungsbetrieb von 3V bis 6V und mechanische Reduzierung 1:48 für mobile Projekte wie Smart Cars, Rover und Roboter. Eignet sich sowohl für Anfänger als auch für Experten dank seiner Benutzerfreundlichkeit und Leistung.
**Funktionen:**
Betriebsspannung: 3V – 6V
Mechanische Reduzierung: 1:48
**Anwendung:**
Dieser Motor ist ideal für Projekte wie Smart Cars, Rover und Roboter. Er ist mit Arduino kompatibel und kann für die Antriebskraft in verschiedenen mobilen Geräten verwendet werden.
**Tutorial:**
**Wie man den TT DC Doppelspindifferentialgetriebemotor 1:48 verwendet**
Dieser Motor mit Reduzierung 1:48 ist ideal für Projekte wie Smart Cars, Rover und Roboter. Er ist perfekt für Anfänger, die beginnen möchten, mobile Geräte zu bauen.
**Materialien:**
Arduino Uno
3,7V LiPo-Batterie
Motorsteuerung L298N
Verschiedene Jumperkabel
Kontakte
**Schritte:**
Überprüfen Sie die Spannung des Motors (siehe Datenblatt) und stellen Sie sicher, dass die Batterie kompatibel ist. Verbinden Sie den Motor mit dem Motorsteuerung L298N gemäß den Datenblattspezifikationen. Verbinden Sie die Batterieversorgung mit dem Schaltkreis über die Kontakte. Verbinden Sie die Motorsteuerung mit dem Arduino über die Jumperkabel für die Datenkommunikation. Laden Sie und laden Sie das bereitgestellte Arduino-Sketch auf Ihren Mikrocontroller. Stellen Sie sicher, dass der Motor in die richtige Richtung dreht. Wenn nicht, invertieren Sie die Steuerungszeichen. Regulieren Sie die Geschwindigkeit des Motors, indem Sie die Werte im Sketch ändern. Versuchen Sie, ein Rückführungs-System zu erstellen, um die Leistung Ihres Projekts zu verbessern.
**Beispielcode**
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}
void loop() {
digitalWrite(2, HIGH);
analogWrite(3, 150);
delay(2000);
digitalWrite(2, LOW);
delay(2000);
}
**Mini-Projekt**
Bauen Sie einen einfachen Rover, der vorwärts und rückwärts fährt. Verwenden Sie den Motor für die Antriebskraft und fügen Sie Distanz-Sensoren hinzu.
**Häufige Fehler**
Falsche Spannung an den Motor anschließen
Nicht die Steuerungszeichen umkehren, wenn notwendig
Die Bedeutung der Motorsteuerung ignorieren
Den Code nicht vor dem Arduino-Simulator testen
**Empfohlene Zubehör**
Motorsteuerung L298N
3,7V LiPo-Batterie
Arduino Uno R3
Distanz-Sensoren HC-SR04
**Häufig gestellte Fragen**
Der Motor überhitzt sich. Überprüfen Sie, ob Spannung und Last korrekt sind.
Ich kann die Geschwindigkeit des Motors nicht steuern. Stellen Sie sicher, dass Sie die PWM-Pins im Arduino-Code korrekt konfiguriert haben.
Rezensionen
Es gibt noch keine Rezensionen.