
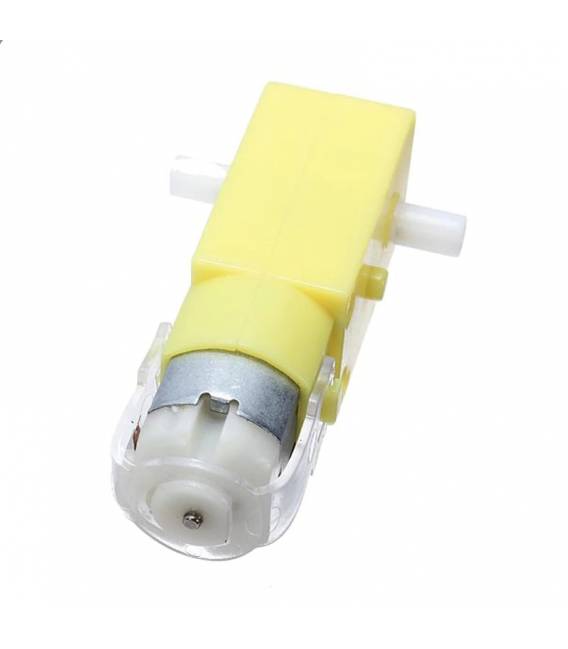


Motore TT DC 3 – 6V Doppio Asse Riduzione 1:48 Smart Car, Rover, Robot
Il prezzo originale era: 5,01 €.2,55 €Il prezzo attuale è: 2,55 €. Escluso IVA
Motore TT DC 3 – 6V Doppio Asse Riduzione 1:48 Smart Car, Rover, Robot
46 disponibili (ordinabile)
Descrizione
Cos’è
Motore TT DC a tensione variabile da 3V a 6V dotato di riduzione meccanica 1:48, ideale per progetti mobili come smart cars, rover e robot. Questo motore è adatto sia ai principianti che agli esperti grazie alla sua facilità d’uso e alle sue prestazioni.
Caratteristiche
- Tensione di funzionamento: 3V – 6V
- Riduzione meccanica: 1:48
A cosa serve
Questo motore è perfetto per progetti come smart cars, rover e robot. È compatibile con Arduino e può essere utilizzato per la trazione in vari dispositivi mobili.
Tutorial: Come usare Motore TT DC Doppio Asse Riduzione 1:48
Il motore TT DC con riduzione 1:48 è ideale per progetti come smart cars, rover e robot. È perfetto per principianti che desiderano iniziare a costruire dispositivi mobili.
Cosa serve
- Arduino Uno
- Batteria LiPo 3.7V
- Driver di motore L298N
- Cavi vari da jumper
- Connettori
Passi
- Verifica la tensione del motore (verifica sul datasheet) e assicurati che la batteria sia compatibile.
- Collega il motore al driver di motore L298N seguendo le specifiche del datasheet.
- Connette l’alimentazione della batteria al circuito tramite i connettori.
- Collega il driver di motore all’Arduino utilizzando i cavi jumper per la comunicazione dati.
- Scarica e carica lo sketch Arduino fornito nel tutorial sul tuo microcontrollore.
- Verifica che il motore ruoti in direzione corretta. Se no, inverti i segnali di controllo.
- Regola la velocità del motore modificando i valori dello sketch.
- Prova a creare un sistema di feedback per migliorare le prestazioni del tuo progetto.
Codice di esempio
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
digitalWrite(2, HIGH);
analogWrite(3, 150);
delay(2000);
digitalWrite(2, LOW);
delay(2000);
}
Mini-progetto
Costruisci un rover semplice che si muove in avanti e indietro. Usa il motore per la trazione e aggiungi sensori di distanza.
Errori comuni
- Collegare la tensione errata al motore
- Non invertire i segnali quando necessario
- Ignorare l’importanza del driver di motore
- Non testare prima il codice sul simulatore Arduino
Accessori consigliati
- Driver L298N
- Batteria LiPo 3.7V
- Arduino Uno R3
- Sensori di distanza HC-SR04
Domande frequenti
Il motore si surriscalda.
Verifica che la tensione e il carico siano corretti.
Non riesco a controllare la velocità del motore.
Assicurati di aver configurato correttamente i pin PWM nel codice Arduino.
Informazioni aggiuntive
| Peso | 31 g |
|---|
Prodotti correlati
-
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi Blue 1*40 2.54 in rame placcato in oro, Maschio pin header
Il prezzo originale era: 4,62 €.2,16 €Il prezzo attuale è: 2,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sedile di blocco placcato in oro 3MM40P Blocco IC di blocco 40P, Blocco di prova 40PIC
Il prezzo originale era: 2,44 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Da PLCC44 a DIP40? Presa di prova IC Adattatore, sede di conversione sedile Adattatore (rimbalzo)
Il prezzo originale era: 30,08 €.21,79 €Il prezzo attuale è: 21,79 €. Escluso IVA Aggiungi al carrello