 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
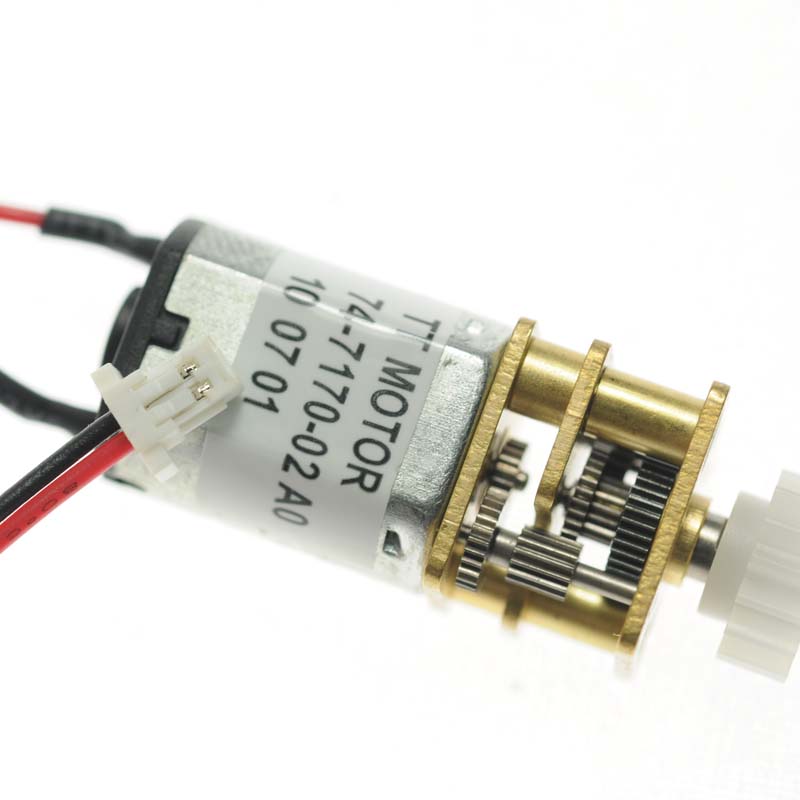
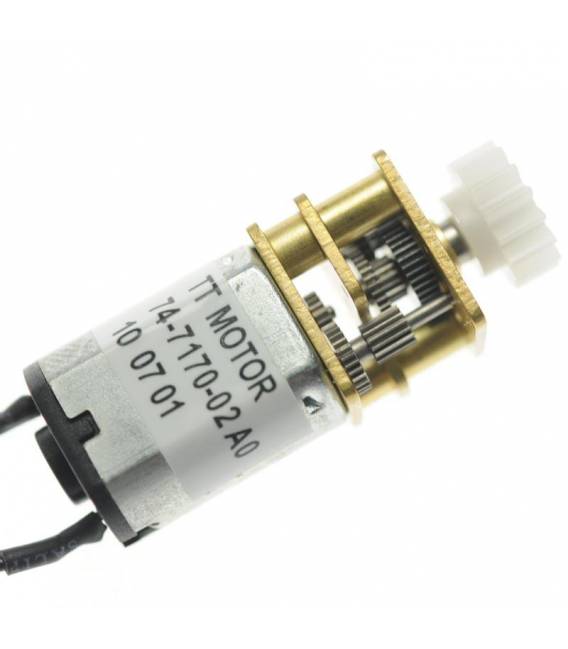
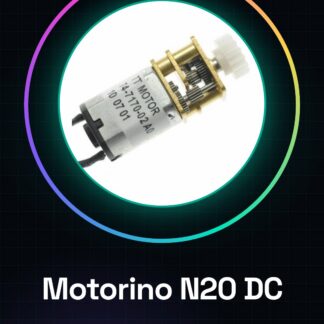
1. Descripción del módulo N20 con motor reductor y husillo
Características principales
- Tipo de motor: Motor DC miniatura N20
- Tensión de funcionamiento típica: 3 V – 12 V DC (versión más común: 6 V o 12 V)
- Corriente en estado de reposo: ~ 40–200 mA (depende de la carga y la tensión)
- Corriente de bloqueo: ~ 1–1,5 A (cuidado de no superar el límite del controlador)
- Velocidad nominal: variable en función de la relación de reducción (por ejemplo, 100 rpm, 200 rpm, 600 rpm, etc.)
- Par: elevado gracias al motor reductor
- Motores reductor: engranajes internos de metal para mayor resistencia
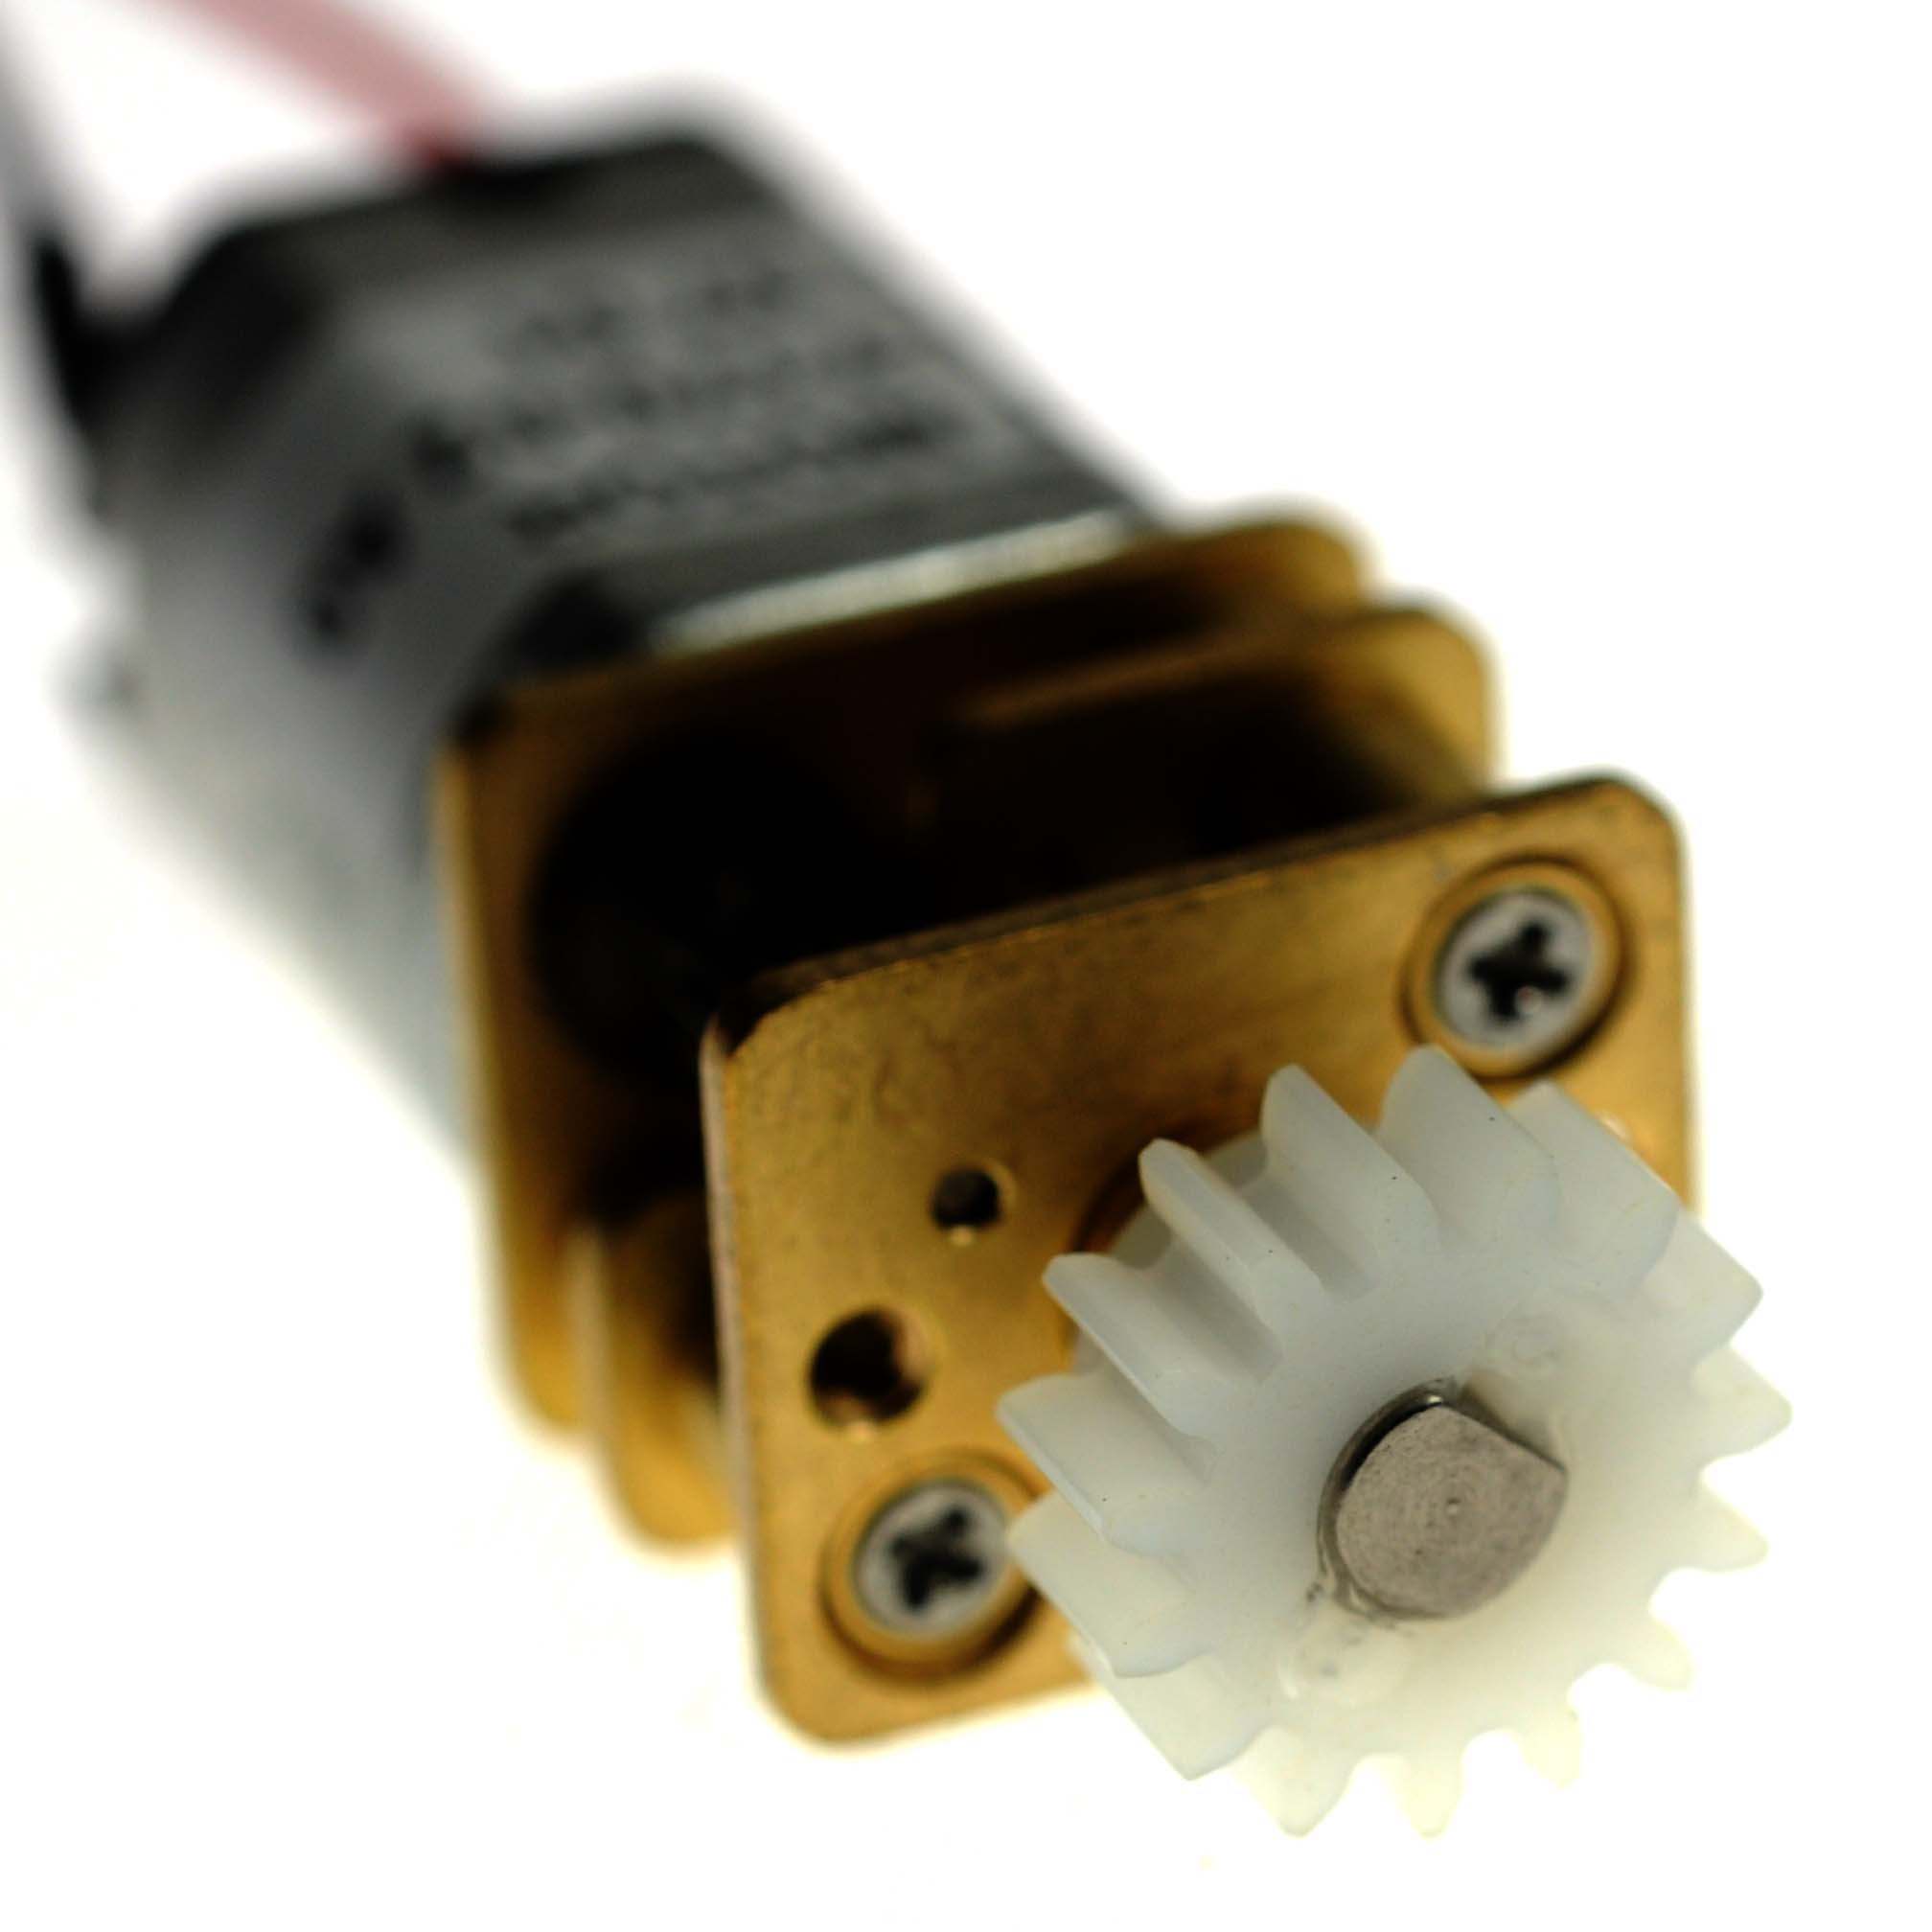
- Husillo en plástico: montado en el eje de salida para conectar directamente pequeñas puntas, ruedas, hélices o accesorios
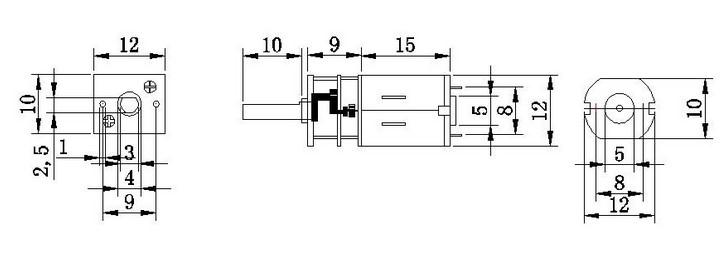
- Dimensiones típicas del cuerpo del motor: 12 × 10 × 15 mm (solo motor) + longitud del engranaje
2. Cómo funciona
El motor N20 es un motor DC de escobillas, por lo que funciona simplemente alimentándolo con corriente continua.
El reductor de motor reduce la velocidad y aumenta el par.
El mandril de plástico se utiliza como soporte para fijar herramientas o elementos giratorios.
Nota: siendo un motor DC, no puede conectarse directamente a Arduino, ya que requiere más corriente de la que los pines pueden proporcionar. Se necesita un driver para motores o un puente H (por ejemplo, L298N, L293D, TB6612FNG o un MOSFET).
3. Conexión con Arduino
Material necesario
- Arduino UNO/Nano/Leonardo
- Módulo controlador de motor (por ejemplo, L298N o TB6612FNG)
- Fuente de alimentación para motor (batería LiPo 7,4 V, 6 × AA, o alimentador 6–12 V)
- Cables jumper
- Protoboard (opcional)
Esquema con TB6612FNG (recomendado)
Arduino           TB6612FNG           N20
--------------------------------------------
Pin 9  ---------- PWMA
Pin 8  ---------- AIN2
Pin 7  ---------- AIN1
5V     ---------- VCC
GND    ---------- GND
Motor A terminals -------------- Motore N20
VM     ---------- +6V / +12V da alimentatore esterno
GND    ---------- GND alimentatore esterno (comune con Arduino)
El pin PWMA controla la velocidad (PWM), AIN1 e AIN2 controlan la dirección.
4. Ejemplo básico de código Arduino
// Controllo N20 con TB6612FNG
int PWMA = 9;   // PWM velocità
int AIN1 = 7;   // Direzione
int AIN2 = 8;   // Direzione

void setup() {
  pinMode(PWMA, OUTPUT);
  pinMode(AIN1, OUTPUT);
  pinMode(AIN2, OUTPUT);
}

void loop() {
  // Ruota in avanti a metà velocità
  digitalWrite(AIN1, HIGH);
  digitalWrite(AIN2, LOW);
  analogWrite(PWMA, 128); // 0-255

  delay(2000);

  // Stop
  analogWrite(PWMA, 0);
  delay(1000);

  // Ruota indietro a massima velocità
  digitalWrite(AIN1, LOW);
  digitalWrite(AIN2, HIGH);
  analogWrite(PWMA, 255);

  delay(2000);

  // Stop
  analogWrite(PWMA, 0);
  delay(2000);
}
5. Ejemplos de uso práctico
- Robótica: ruedas de pequeños robots, plataformas móviles
- Mecanismos automáticoscerraduras eléctricas, sistemas de apertura
- Brocas o tornillos pequeños: gracias al mandril, puede sujetar puntas o accesorios
- Proyectos de modelismo: barcos, coches a escala, hélices
- Mecanismos de escenografía: movimientos lentos y controlados
6. Consejos de uso
- No alimentar directamente desde el pin 5V de Arduino: riesgo de quemar la placa
- Usa siempre una fuente de alimentación separada para el motor
- Comparte el GND entre Arduino y el driver del motor
- Si usas una relación de reducción muy alta (ej. <100 rpm) tendrás más par pero menos velocidad
- No bloquees el eje durante el funcionamiento: el motor puede sobrecalentarse
Tutorial: Cómo usar Motor N20
El motor N20 es ideal para proyectos que requieren movimiento preciso y potente, como robots, carritos móviles o juguetes. Útil para makers principiantes e intermedios.
Qué necesitas
- Motores N20
- Arduino o microcontrolador compatible
- Fuente de alimentación de 6V a 12V
- Inercia mínima (por ejemplo, un carrito ligero)
Pasos
- 1. Verifica que la alimentación sea compatible (6V-12V). Consulta el datasheet.
- 2. Conecta la fuente de alimentación al motor N20.
- 3. Conecta el motor al pin de salida de un Arduino (por ejemplo, al pin 9).
- 4. Carga el código de ejemplo en Arduino (consulta el datasheet).
- 5. Verifica que el eje esté montado correctamente.
- 6. Prueba el movimiento hacia adelante y hacia atrás.
- 7. Regula la velocidad con el potenciómetro (si está presente).
- 8. Monta el carrito o la aplicación en la que deseas utilizar el motor.
Código de ejemplo
```
#include <AccelStepper.h>

const int stepPin = 9;
const int dirPin = 10;
AccelStepper stepper(AccelStepper::FULL_STEP, stepPin, dirPin);

void setup() {
  stepper.setSpeed(600);
  stepper.moveTo(5000);
}

void loop() {
  if (stepper.distanceToGo() == 0) {
    stepper.moveTo(-5000);
  }
  stepper.run();
}
```
Miniproyecto
Construye un carrito móvil que se mueva hacia adelante y hacia atrás. Monta el motor N20, conecta el Arduino y el microcontrolador, y verifica que el carrito se mueva correctamente.
Errores comunes
- Conectar la alimentación incorrecta (consulta el datasheet).
- Omitir la conexión del potenciómetro (si está presente).
- Montar el carrito demasiado pesado.
- Olvidar de cargar el código en Arduino.
Accesorios recomendados
- Inercia mínima (por ejemplo, un carrito ligero)
- Potenciómetro (si es necesario)
- Soporte para el motor
- Cordones de protección
Preguntas frecuentes
¿Cómo puedo regular la velocidad?
Usa el potenciómetro (si está presente) o ajusta la velocidad en el código de Arduino.
¿El motor funciona con baterías AA?
Verifica en el datasheet. Probablemente requiere una fuente de alimentación de 6V a 12V.
¿Qué microcontroladores son compatibles?
Cualquier microcontrolador con pines de salida compatibles.
¿Puedo usar este motor en proyectos de impresión 3D?
Verifica en el datasheet. El motor N20 está diseñado para movimientos lineales, no para impresión 3D.
Valoraciones
No hay valoraciones aún.