
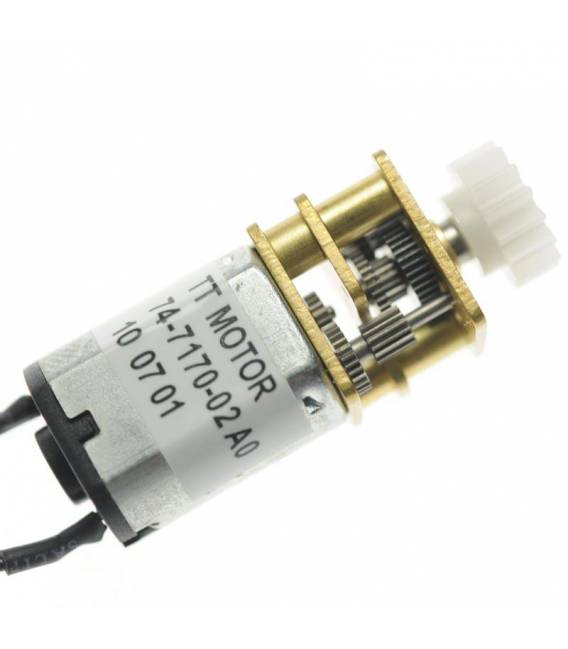
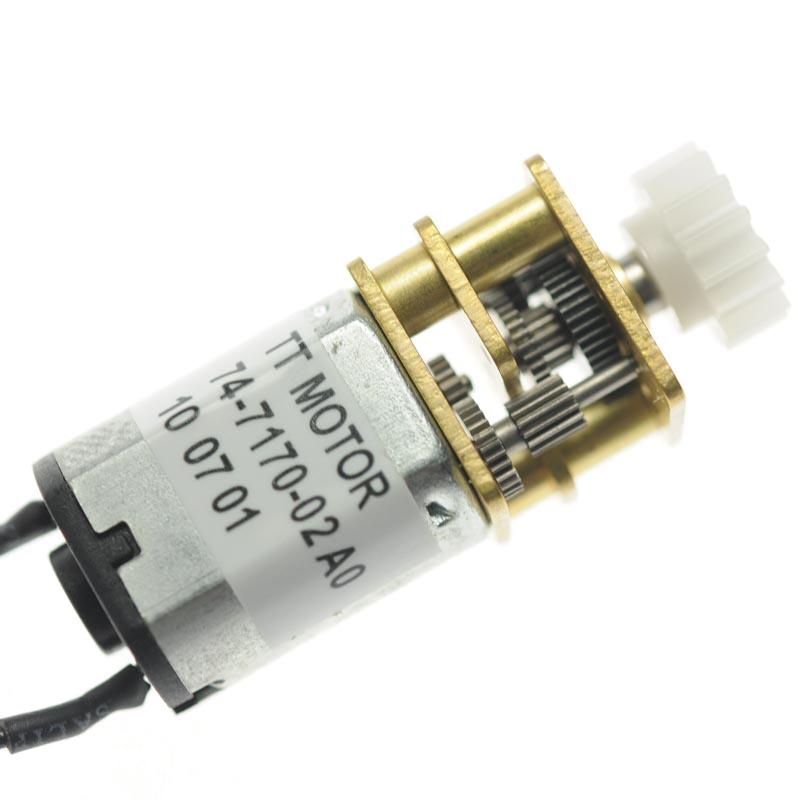
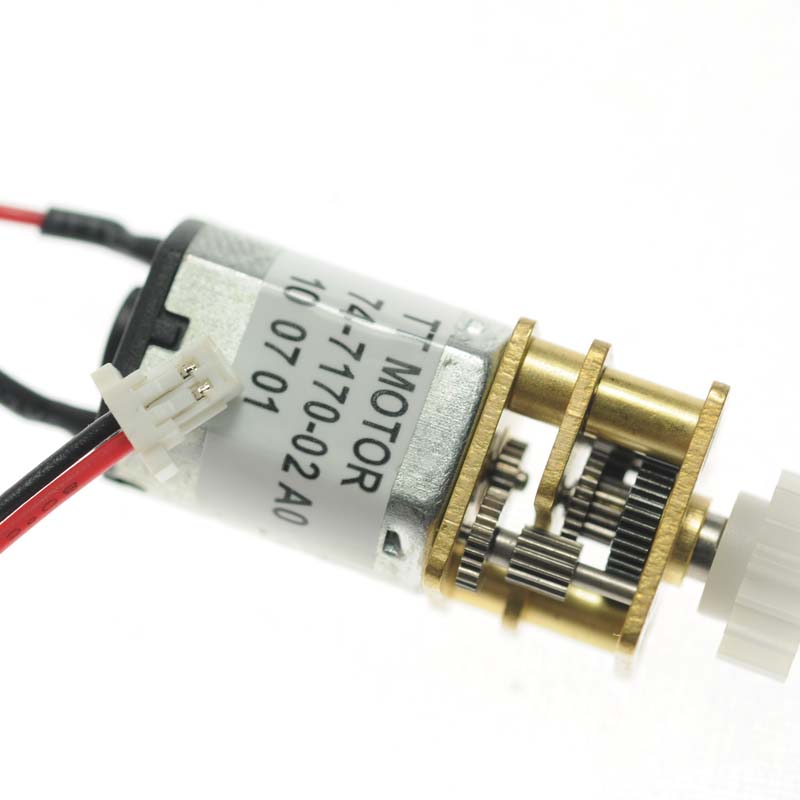
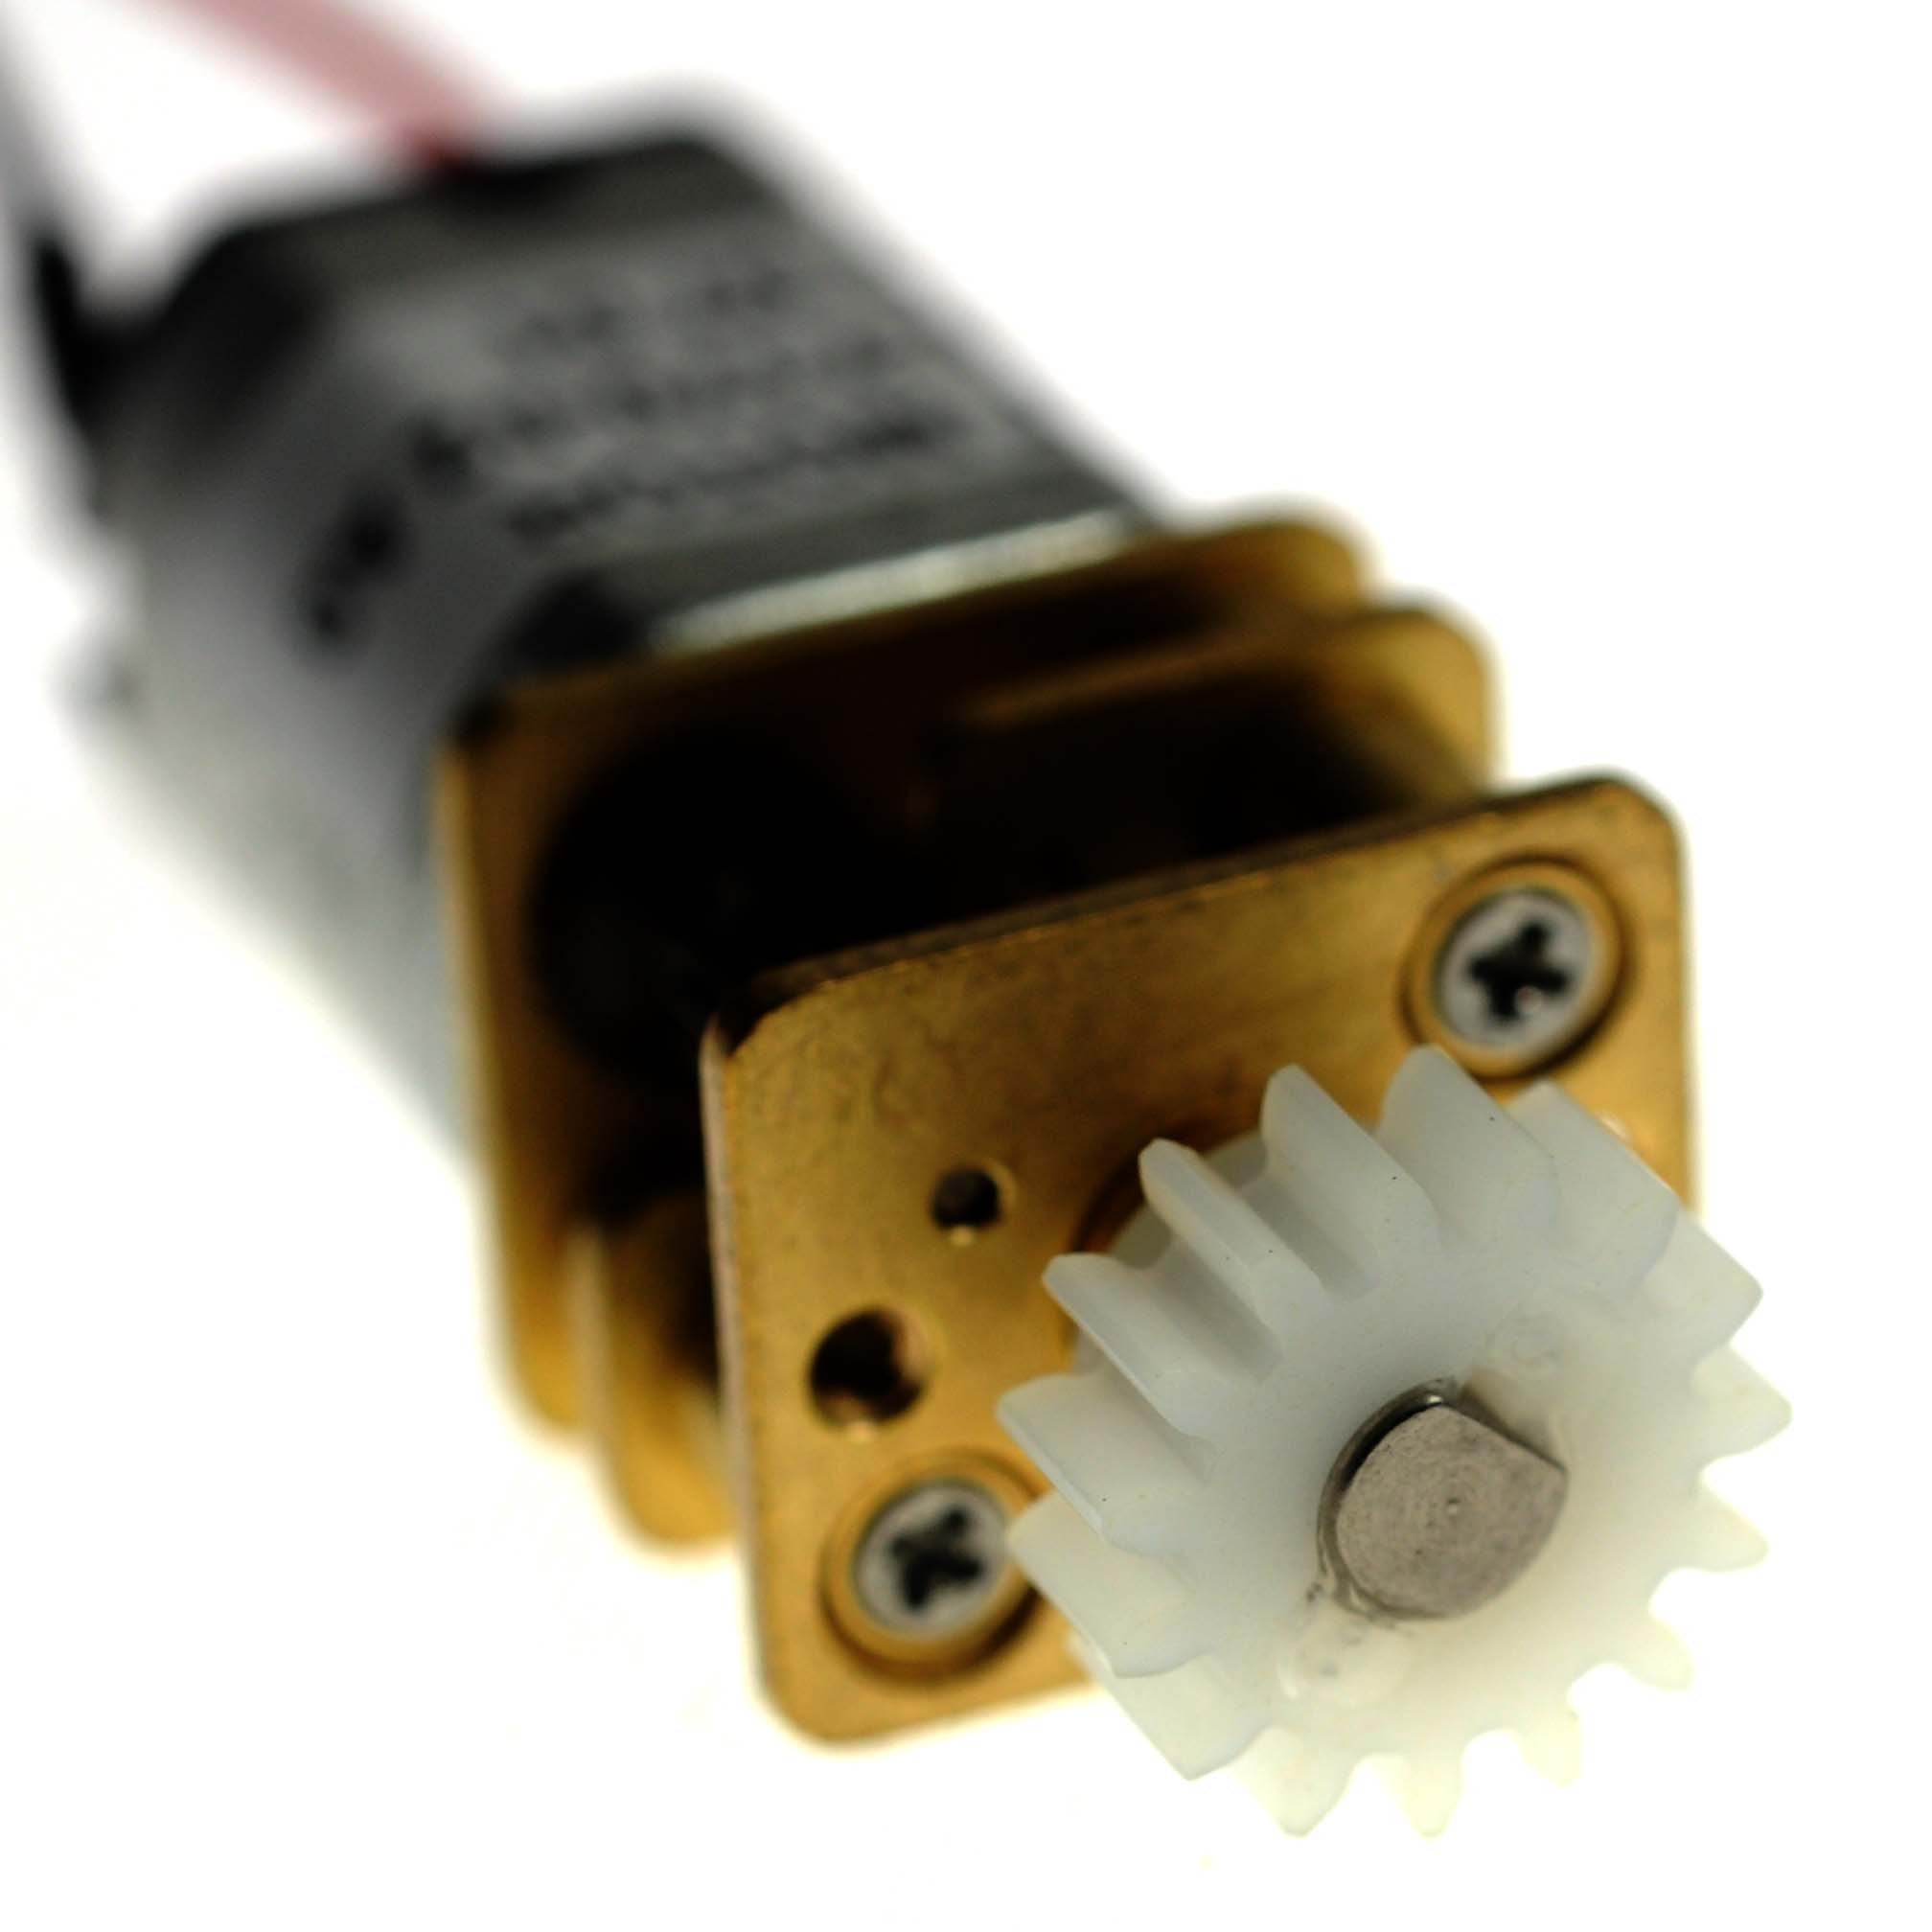
Motorino elettrico N20 con motoriduttore e Ingranaggi in Metallo con Mandrino in Plastica
Il prezzo originale era: 7,73 €.5,60 €Il prezzo attuale è: 5,60 €. Escluso IVA
Motorino elettrico N20 con motoriduttore e Ingranaggi in Metallo con Mandrino in Plastica
Disponibile su ordinazione
Descrizione
1. Descrizione del modulo N20 con motoriduttore e mandrino
Caratteristiche principali
- Tipo di motore: Motore DC miniatura N20
- Tensione di funzionamento tipica: 3 V – 12 V DC (versione più comune: 6 V o 12 V)
- Corrente a vuoto: ~ 40–200 mA (dipende dal carico e dalla tensione)
- Corrente di stallo: ~ 1–1,5 A (attenzione a non superare il limite del driver)
- Velocità nominale: variabile in base al rapporto di riduzione (es. 100 rpm, 200 rpm, 600 rpm, ecc.)
- Coppia: elevata grazie al motoriduttore
- Motoriduttore: ingranaggi interni in metallo per maggiore resistenza
- Mandrino in plastica: montato sull’albero di uscita per collegare direttamente piccole punte, ruote, eliche o accessori
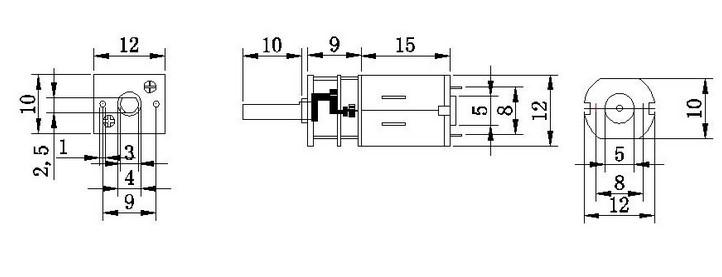
- Dimensioni tipiche del corpo motore: 12 × 10 × 15 mm (solo motore) + lunghezza riduttore
2. Come funziona
Il motore N20 è un motore DC a spazzole, quindi funziona semplicemente alimentandolo con corrente continua.
Il motoriduttore riduce la velocità e aumenta la coppia.
Il mandrino in plastica serve come supporto per fissare utensili o elementi rotanti.
Nota: essendo un motore DC, non può essere collegato direttamente ad Arduino, perché richiede più corrente di quella che i pin possono fornire. Serve un driver per motori o un ponte H (es. L298N, L293D, TB6612FNG o un MOSFET).
3. Collegamento con Arduino
Materiale necessario
- Arduino UNO/Nano/Leonardo
- Modulo driver motore (es. L298N o TB6612FNG)
- Alimentatore per motore (batteria LiPo 7,4 V, 6 × AA, o alimentatore 6–12 V)
- Cavi jumper
- Breadboard (opzionale)
Schema con TB6612FNG (consigliato)
Arduino           TB6612FNG           N20
--------------------------------------------
Pin 9  ---------- PWMA
Pin 8  ---------- AIN2
Pin 7  ---------- AIN1
5V     ---------- VCC
GND    ---------- GND
Motor A terminals -------------- Motore N20
VM     ---------- +6V / +12V da alimentatore esterno
GND    ---------- GND alimentatore esterno (comune con Arduino)
Il pin PWMA controlla la velocità (PWM), AIN1 e AIN2 controllano la direzione.
4. Esempio base di codice Arduino
// Controllo N20 con TB6612FNG
int PWMA = 9;   // PWM velocità
int AIN1 = 7;   // Direzione
int AIN2 = 8;   // Direzione

void setup() {
  pinMode(PWMA, OUTPUT);
  pinMode(AIN1, OUTPUT);
  pinMode(AIN2, OUTPUT);
}

void loop() {
  // Ruota in avanti a metà velocità
  digitalWrite(AIN1, HIGH);
  digitalWrite(AIN2, LOW);
  analogWrite(PWMA, 128); // 0-255

  delay(2000);

  // Stop
  analogWrite(PWMA, 0);
  delay(1000);

  // Ruota indietro a massima velocità
  digitalWrite(AIN1, LOW);
  digitalWrite(AIN2, HIGH);
  analogWrite(PWMA, 255);

  delay(2000);

  // Stop
  analogWrite(PWMA, 0);
  delay(2000);
}
5. Esempi di utilizzo pratico
- Robotica: ruote di piccoli robot, piattaforme mobili
- Meccanismi automatici: serrature elettriche, sistemi di apertura
- Mini trapani o avvitatori: grazie al mandrino, può tenere punte o accessori
- Progetti di modellismo: barche, macchine in scala, eliche
- Meccanismi scenografici: movimenti lenti e controllati
6. Consigli d’uso
- Non alimentare direttamente dal pin 5V di Arduino: rischi di bruciare la scheda
- Usa sempre un alimentatore separato per il motore
- Condividi il GND tra Arduino e il driver del motore
- Se usi un rapporto di riduzione molto alto (es. <100 rpm) avrai più coppia ma meno velocità
- Non bloccare l’albero durante il funzionamento: il motore può surriscaldarsi
Tutorial: Come usare Motorino N20
Il motorino N20 è ideale per progetti che richiedono movimento preciso e potente, come robot, carrelli mobili o giocattoli. Utile per maker principianti e intermedi.
Cosa serve
- Motorino N20
- Arduino o microcontrollore compatibile
- Alimentatore da 6V a 12V
- Inerzia minima (ad esempio un carrello leggero)
Passi
- 1. Controlla che l’alimentazione sia compatibile (6V-12V). Verifica sul datasheet.
- 2. Connetti l’alimentatore al motorino N20.
- 3. Collega il motorino al pin di uscita di un Arduino (ad esempio, al pin 9).
- 4. Carica il codice di esempio su Arduino (verifica sul datasheet).
- 5. Controlla che il mandrino sia correttamente montato.
- 6. Testa il moto avanti e indietro.
- 7. Regola la velocità con il potenziometro (se presente).
- 8. Monta il carrello o l’applicazione su cui vuoi utilizzare il motorino.
Codice di esempio
```
#include <AccelStepper.h>

const int stepPin = 9;
const int dirPin = 10;
AccelStepper stepper(AccelStepper::FULL_STEP, stepPin, dirPin);

void setup() {
  stepper.setSpeed(600);
  stepper.moveTo(5000);
}

void loop() {
  if (stepper.distanceToGo() == 0) {
    stepper.moveTo(-5000);
  }
  stepper.run();
}
```
Mini-progetto
Costruisci un carrello mobile che si muove avanti e indietro. Monta il motorino N20, collega l’Arduino e il microcontrollore, e controlla che il carrello si muova correttamente.
Errori comuni
- Collegare l’alimentazione errata (verifica sul datasheet).
- Omettere il collegamento del potenziometro (se presente).
- Montare il carrello troppo pesante.
- Dimenticare di caricare il codice su Arduino.
Accessori consigliati
- Inerzia minima (ad esempio un carrello leggero)
- Potenziometro (se necessario)
- Supporto per il motorino
- Cordoni di protezione
Domande frequenti
Come posso regolare la velocità?
Usa il potenziometro (se presente) o regola la velocità nel codice Arduino.
Il motorino funziona con batterie AA?
Verifica sul datasheet. Probabilmente richiede un alimentatore da 6V a 12V.
Quali microcontrollores sono compatibili?
Qualsiasi microcontrollore con pin di uscita compatibili.
Posso utilizzare questo motorino per progetti di stampa 3D?
Verifica sul datasheet. Il motorino N20 è progettato per movimenti lineari, non per stampa 3D.
Prodotti correlati
-
In offerta!
BTS7960 43A Driver Controllo Motore Ponte H Alta Potenza H-Bridge Smart Car, Robot, Rover, Arduino
Il prezzo originale era: 21,85 €.15,84 €Il prezzo attuale è: 15,84 €. Escluso IVA Aggiungi al carrello -
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Slot Connettori Per SD Card Per PCB
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello