 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
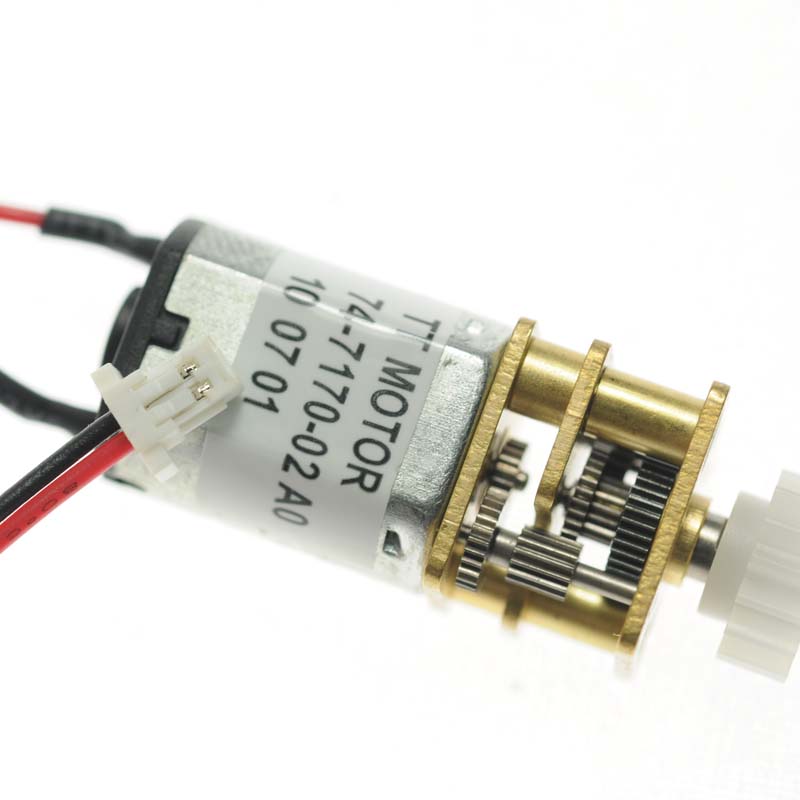
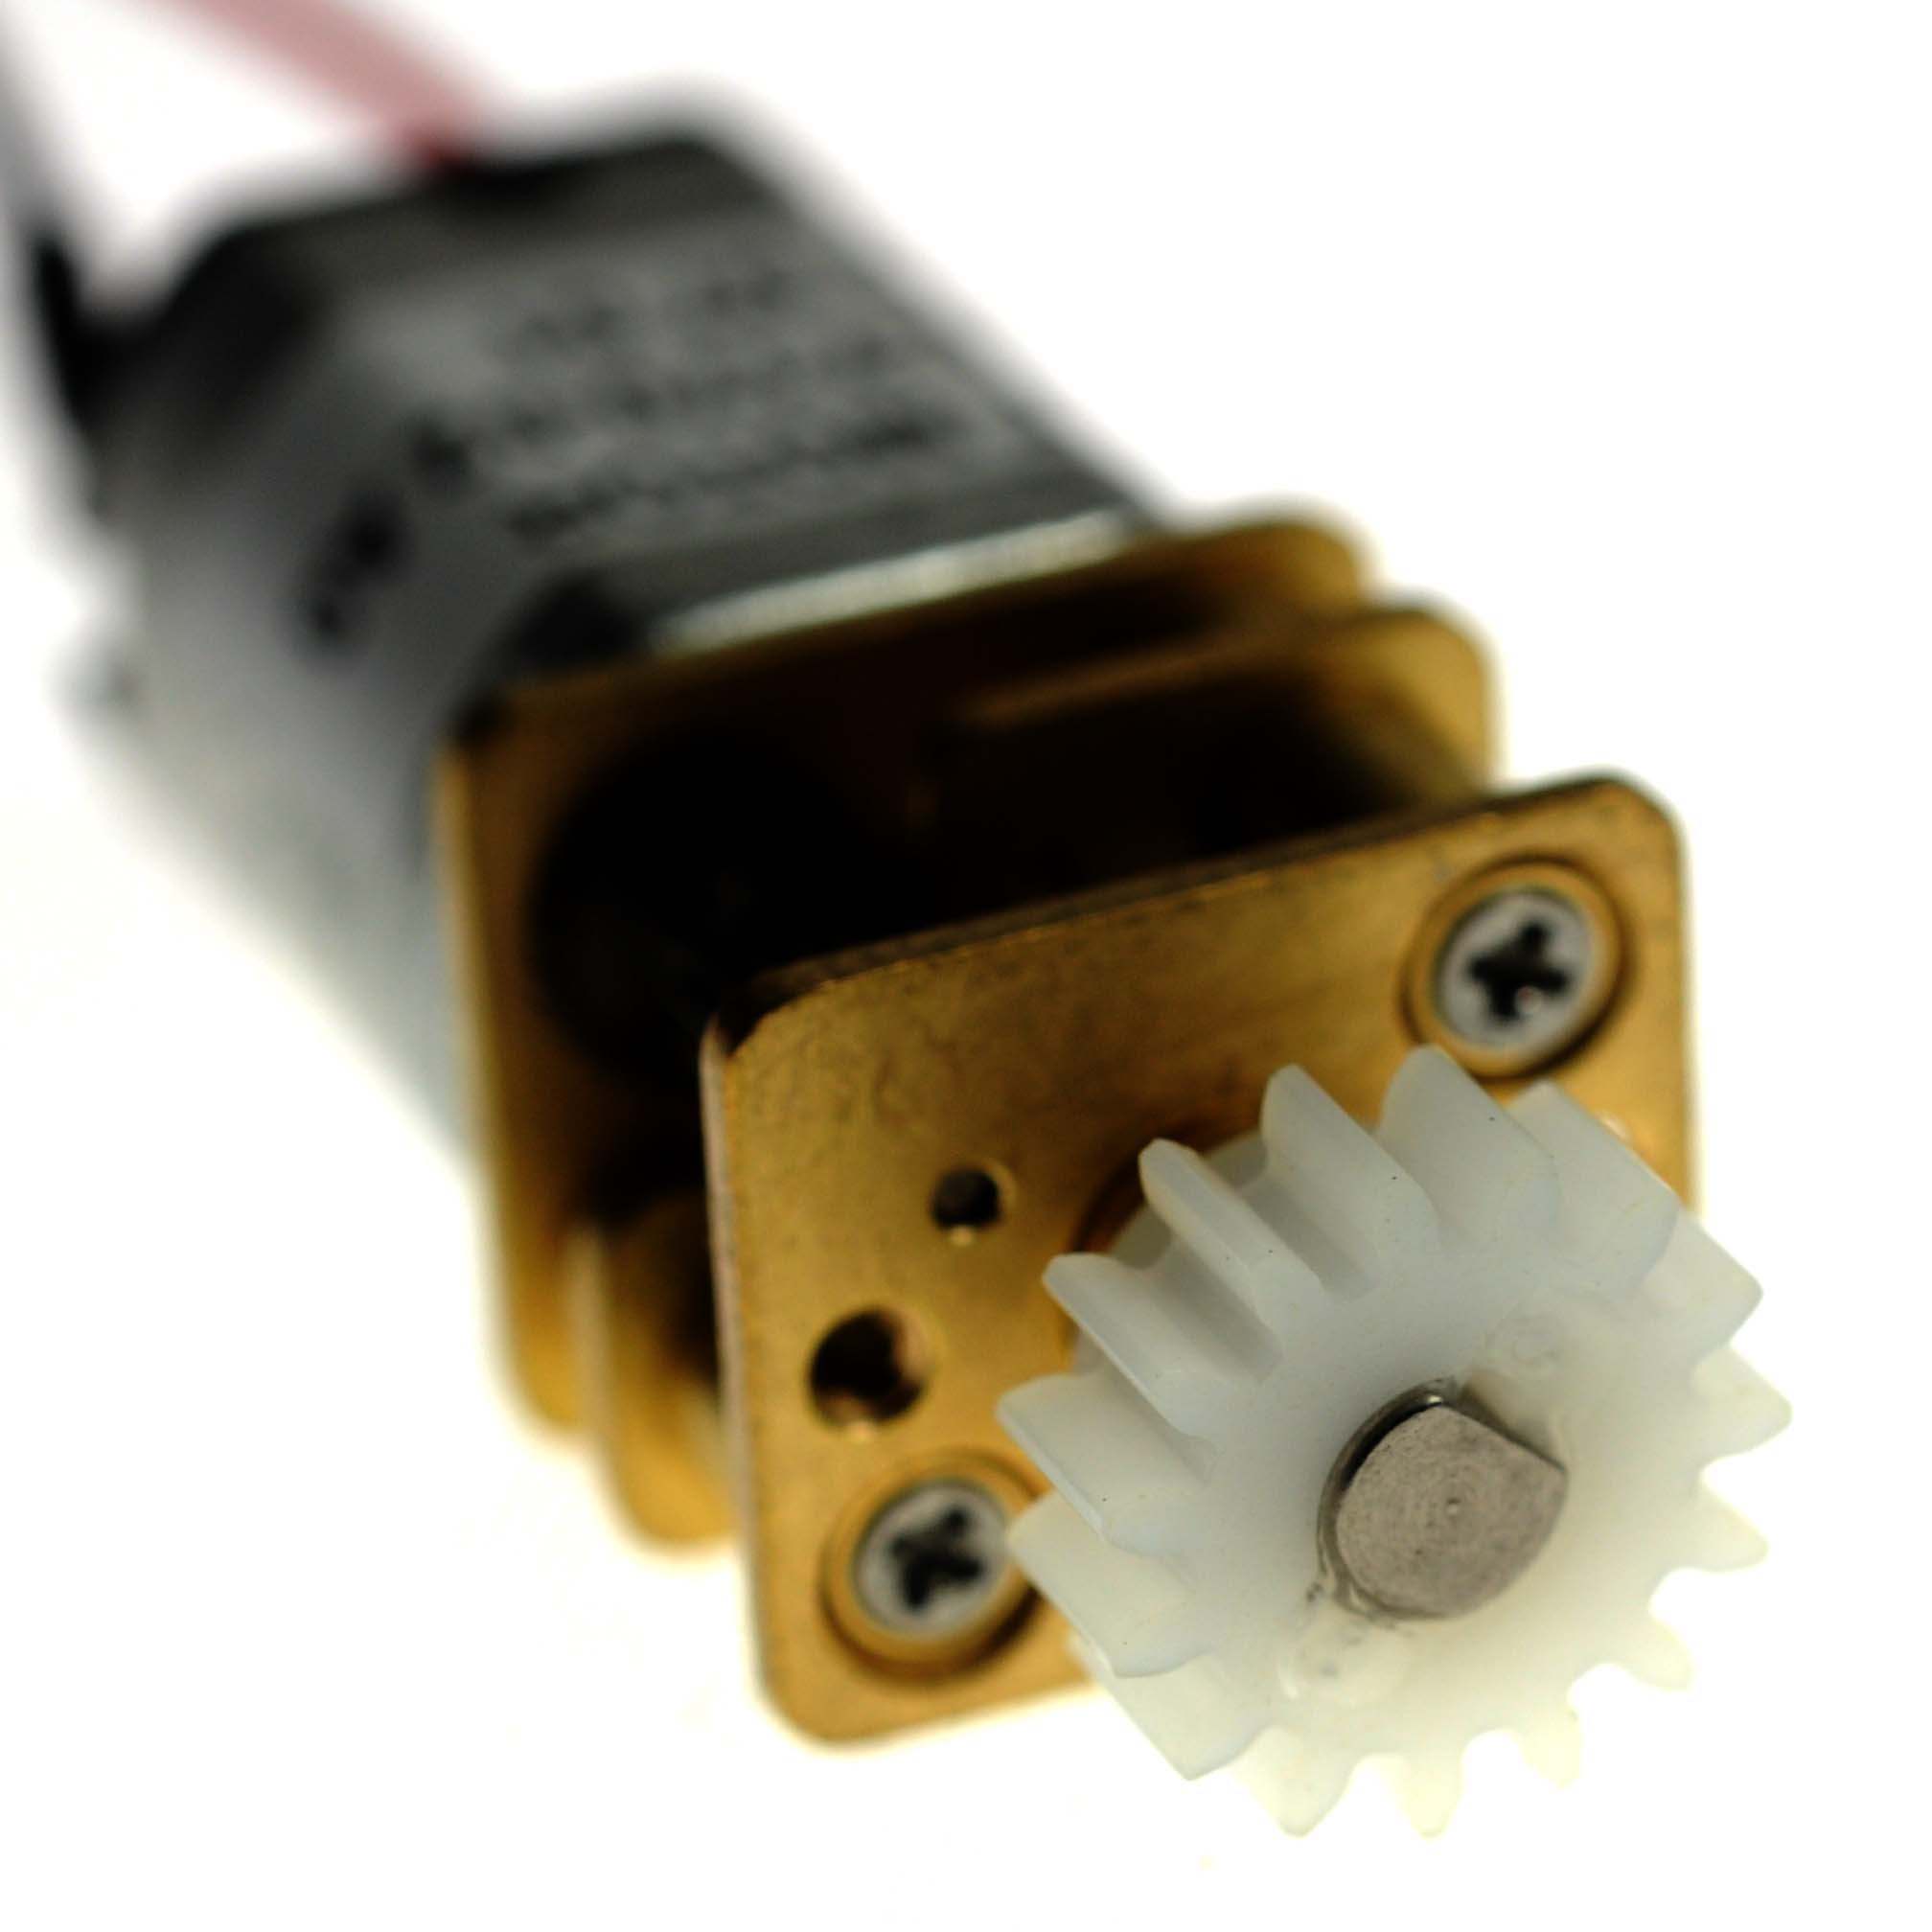
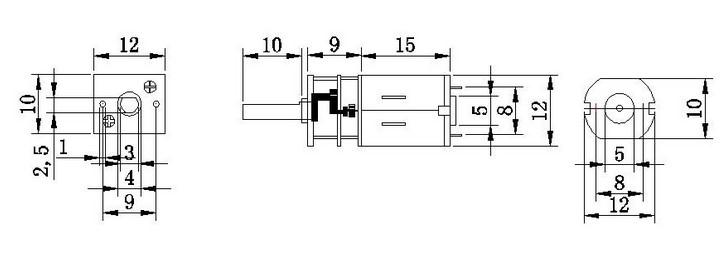
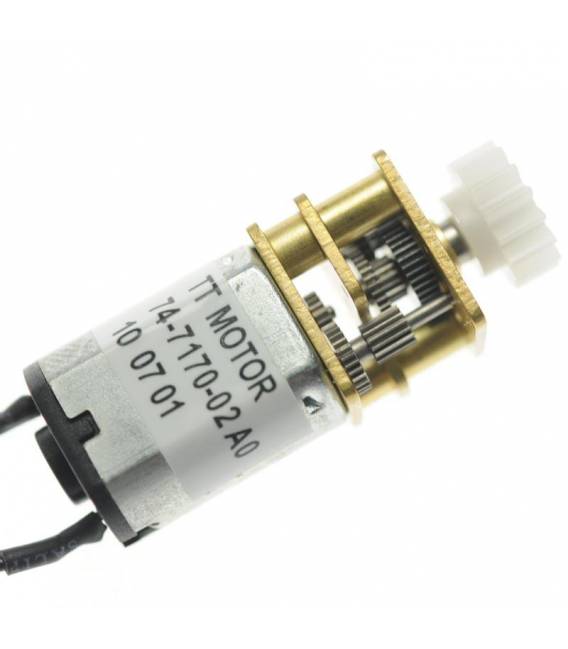
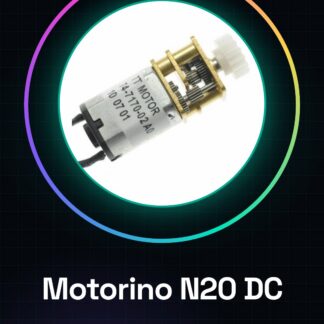
1. Modulbeschreibung N20 mit Getriebe und Mandrin Hauptmerkmale Motorart: Miniatur-Gleichstrommotor N20 Betriebsspannung: 3 V – 12 V DC (häufigste Version: 6 V oder 12 V) Leerlaufstrom: ~ 40–200 mA (abhängig von Last und Spannung) Staustrom: ~ 1–1,5 A (Achten Sie auf das Grenzwert des Treibers) Nenngeschwindigkeit: variabel je nach Verhältnis der Reduzierung (z.B. 100 U/min, 200 U/min, 600 U/min, usw.) Drehmoment: erhöht durch das Getriebe Getriebe: Metallzähne für höhere Haltbarkeit Plastikmandrin: montiert am Ausgangsschaft für direktes Anschließen kleiner Spitzen, Räder, Propeller oder Zubehör Typische Motorgrößen: 12 × 10 × 15 mm (nur Motor) + Länge des Getriebes 2. Funktionsweise Der N20-Motor ist ein Gleichstrommotor mit Bürsten, der einfach mit Gleichspannung betrieben wird. Das Getriebe verringert die Geschwindigkeit und erhöht das Drehmoment. Der Plastikmandrin dient als Halterung für Werkzeuge oder rotierende Elemente. Hinweis: Da es sich um einen Gleichstrommotor handelt, kann er nicht direkt an Arduino angeschlossen werden, da er mehr Strom benötigt als die Pins liefern können. Ein Motor-Treiber oder ein H-Bridge (z.B. L298N, L293D, TB6612FNG oder MOSFET) ist erforderlich. 3. Anschluss an Arduino Materialien Arduino UNO/Nano/Leonardo Motor-Treibermodul (z.B. L298N oder TB6612FNG) Motor-Ladegerät (LiPo-Batterie 7,4 V, 6 × AA, oder Netzteil 6–12 V) Jumperkabel Breadboard (optional) Schema mit TB6612FNG (empfohlen) Arduino TB6612FNG N20 ——————————————– Pin 9 ———- PWMA Pin 8 ———- AIN2 Pin 7 ———- AIN1 5V ———- VCC GND ———- GND Motor A Terminals ————– N20-Motor VM ———- +6V / +12V von externer Stromquelle GND ———- GND der externen Stromquelle (gemeinsam mit Arduino) Der Pin PWMA steuert die Geschwindigkeit (PWM), AIN1 und AIN2 steuern die Richtung. 4. Basis-Codebeispiel für Arduino // N20 mit TB6612FNG steuern int PWMA = 9; // Geschwindigkeit (PWM) int AIN1 = 7; // Richtung int AIN2 = 8; // Richtung void setup() { pinMode(PWMA, OUTPUT); pinMode(AIN1, OUTPUT); pinMode(AIN2, OUTPUT); } void loop() { // Vorwärts auf halber Geschwindigkeit digitalWrite(AIN1, HIGH); digitalWrite(AIN2, LOW); analogWrite(PWMA, 128); // 0-255 delay(2000); // Stop analogWrite(PWMA, 0); delay(1000); // Rückwärts auf maximaler Geschwindigkeit digitalWrite(AIN1, LOW); digitalWrite(AIN2, HIGH); analogWrite(PWMA, 255); delay(2000); // Stop analogWrite(PWMA, 0); delay(2000); } 5. Praktische Anwendung Beispiele Robotik: Räder kleiner Roboter, mobile Plattformen Automatische Mechanismen: elektrische Schlösser, Öffnungssysteme Mini-Bohrer oder Schraubendreher: dank dem Mandrin kann es Spitzen oder Zubehör halten Modellbau: Boote, Autos in Maßstab, Propeller Bühnentechnik: langsame und kontrollierte Bewegungen 6. Tipps zur Nutzung Direkt von dem 5V-Pin von Arduino zu betreiben: Risiko der Platine zu beschädigen Verwenden Sie immer einen separaten Stromversorger für den Motor Teilen Sie das GND zwischen Arduino und dem Motor-Treiber Bei hoher Reduktionszahl (z.B. <100 U/min) erhöht sich das Drehmoment, aber die Geschwindigkeit sinkt Verhindern Sie das Verstopfen des Achsen während des Betriebs: Der Motor kann überhitzen Tutorial: Wie man den N20-Motor verwendet Der N20-Motor ist ideal für Projekte, die präzise und starke Bewegungen erfordern, wie Roboter, mobile Plattformen oder Spielzeug. Nützlich für Anfänger und Fortgeschrittene. Was Sie benötigen N20-Motor Arduino oder kompatibles Mikrocontroller
Rezensionen
Es gibt noch keine Rezensionen.