 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
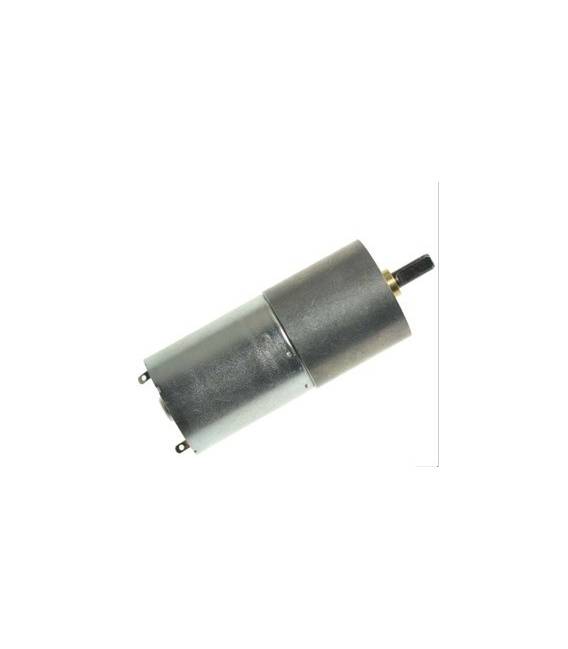
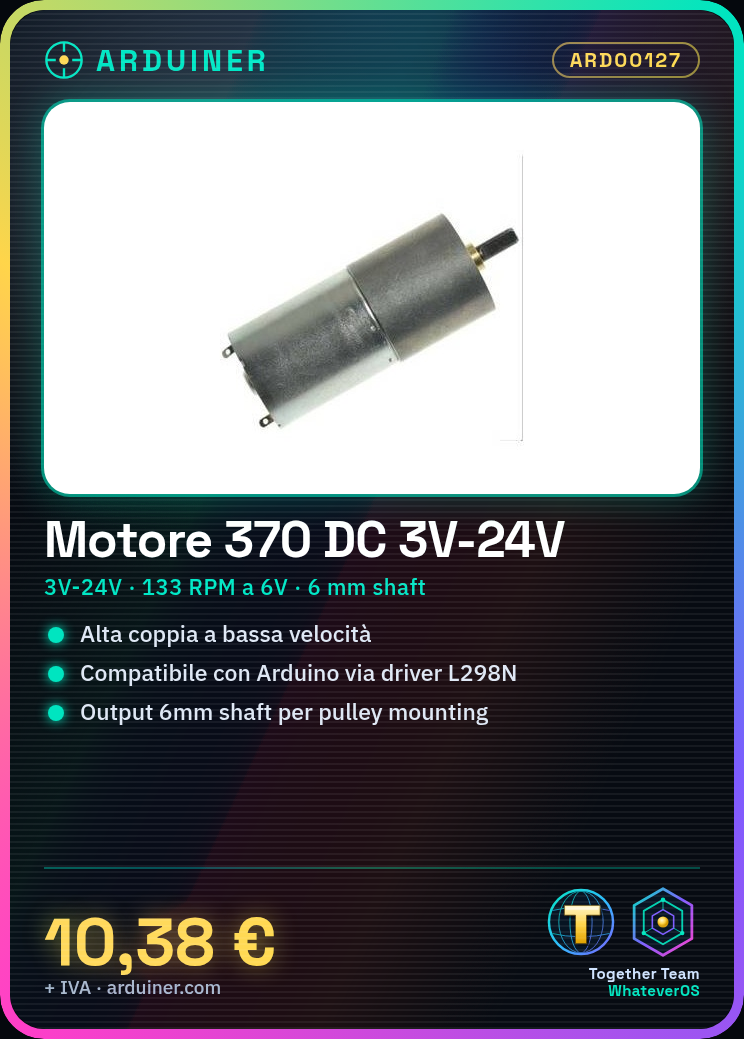
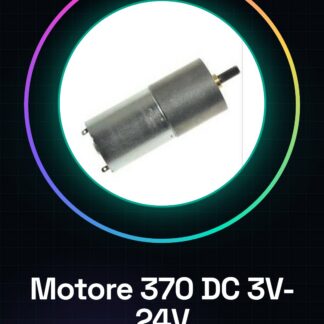
📌 Descripción del Motor Eléctrico 370 con Reductor
- Modelo del motor: DC 370
- Alimentación: 3V – 24V (óptimo 6V – 12V para uso con Arduino)
- Velocidad nominal: 133 RPM (a 6V)
- Tipo: Motor DC con escobillas con reductor integrado de engranajes de metal
- Par: Alto, adecuado para aplicaciones que requieren fuerza a baja velocidad
- Consumo de corriente:
- En vacío: ~100-200 mA
- Bajo carga: 500-800 mA (puede llegar a >1A en bloqueo)
- Eje de salida: Cilíndrico, diámetro 6 mm (generalmente con plato para fijar poleas/ruedas)
- Aplicaciones comunes: Robótica, sistemas de tracción, pequeños elevadores, mecanismos automatizados.
💡 ¿Por qué es importante el motor reductor?
Reduce la velocidad del motor y aumenta el par, haciéndolo adecuado para mover cargas o robots de manera controlada.
⚙️ Conexión con Arduino
Un motor DC no se puede conectar directamente a los pines de Arduino porque requiere más corriente de la que los pines pueden proporcionar.
Se necesita un driver para motores DC, por ejemplo:
- L298N
- L293D
- Puente H basado en MOSFET (por ejemplo, BTS7960 para altas corrientes)
Ejemplo con L298N:
Esquema de conexiones:
- Motores → a los bornes OUT1 y OUT2 del L298N
- L298N Vcc → Alimentación externa del motor (6V – 12V)
- L298N GND → GND alimentación y GND del Arduino (común!)
- IN1, IN2 → Pines digitales del Arduino para dirección
- ENA → Pin PWM del Arduino para velocidad
💻 Ejemplo de Código Arduino
// Pin di collegamento L298N
int IN1 = 8;
int IN2 = 9;
int ENA = 10; // Pin PWM per velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

void loop() {
  // Rotazione avanti a velocità media
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 150); // 0-255 (PWM)
  delay(2000);

  // Stop
  analogWrite(ENA, 0);
  delay(1000);

  // Rotazione indietro a velocità massima
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, 255);
  delay(2000);

  // Stop
  analogWrite(ENA, 0);
  delay(1000);
}
📋 Consejos prácticos
- Alimentación separada – Proporciona al motor su propia fuente de alimentación (6V–12V) y comparte solo el GND con el Arduino.
- Protección – Añade un diodo de protección (flyback) si el driver no lo tiene ya, para proteger el Arduino de corrientes de retorno.
- Velocidad y par – Recuerda que a tensiones más bajas el motor será más lento pero consumirá menos corriente.
- Uso con encoder – Si añades un encoder óptico o magnético, puedes controlar también el número de vueltas y hacer movimientos precisos.
- Evita el bloqueo – El motor parado bajo tensión absorbe mucha corriente y puede dañarse.
💡 Ejemplos de uso con Arduino
- Robot de dos ruedas → Control independiente de dos motores 370 para movimiento y dirección.
- Cinta transportadora pequeña → Regulación de velocidad para transportar objetos.
- Serradura automatizada → Movimientos lentos y potentes para abrir/cerrar un mecanismo.
- Brazo robot → Uso del motorreductor para articulaciones con alta par.
Tutorial: Cómo usar Motor 370 con Reductor
El motor 370 con reductor es ideal para proyectos que requieren una baja velocidad y alta par, como robótica o mecanismos de apertura. Este tutorial te guiará a través de la instalación y conexión del motor.
Qué necesitas
- Motores 370 con reductor
- Arduino Uno R3
- Conexión USB para Arduino
- Cable JST-XH a conector
Pasos
- Conecta la tensión de alimentación (de 3V a 24V) al motor utilizando el cable JST-XH.
- Verifica en el datasheet del motor los pines para la alimentación y conéctalos correctamente.
- Si necesite, usa un limitador de corriente o una resistencia para proteger el circuito contra sobrecargas.
- Conecta el señal PWM del Arduino al motor a través de un MOSFET o un transistor como interfaz.
- Descarga e instala la IDE Arduino, instala la biblioteca Adafruit Motor Shield si es necesario.
- Abre un sketch existente para controlar los motores o crea uno nuevo basado en el código proporcionado.
- Carga el sketch en el Arduino y prueba el motor con diferentes niveles de PWM.
- Regula la velocidad del motor modificando los valores en el código.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 128); // Regolare il valore per cambiare la velocità.
}
Miniproyecto
Crea un pequeño robot que use este motor como sistema de tracción. Puedes agregar sensores de distancia y programar el Arduino para que lo haga evitar obstáculos.
Errores comunes
- Conexión incorrecta del señal PWM
- Alimentación insuficiente o inadecuada
- Falta la biblioteca necesaria para el control del motor
- Sobrecarga eléctrica causada por un motor no gestionado correctamente
Accesorios recomendados
- Arduino Uno R3
- MOSFET TIP120
- Resistencia protectora 1kΩ
- Biblioteca Adafruit Motor Shield
Preguntas frecuentes
¿Cómo puedo controlar la dirección del motor?
Utiliza las señales de entrada para invertir el flujo eléctrico al motor.
¿Cuál es la diferencia entre un reducido y una caja hidráulica?
Un reducido reduce la velocidad del motor aumentando la par, mientras que una caja hidráulica regula el flujo de fluidos en sistemas mecánicos.
¿Puedo usar este motor con un Raspberry Pi?
Sí, pero podrías necesitar un MOSFET o un transistor para gestionar el flujo eléctrico.
Valoraciones
No hay valoraciones aún.