 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
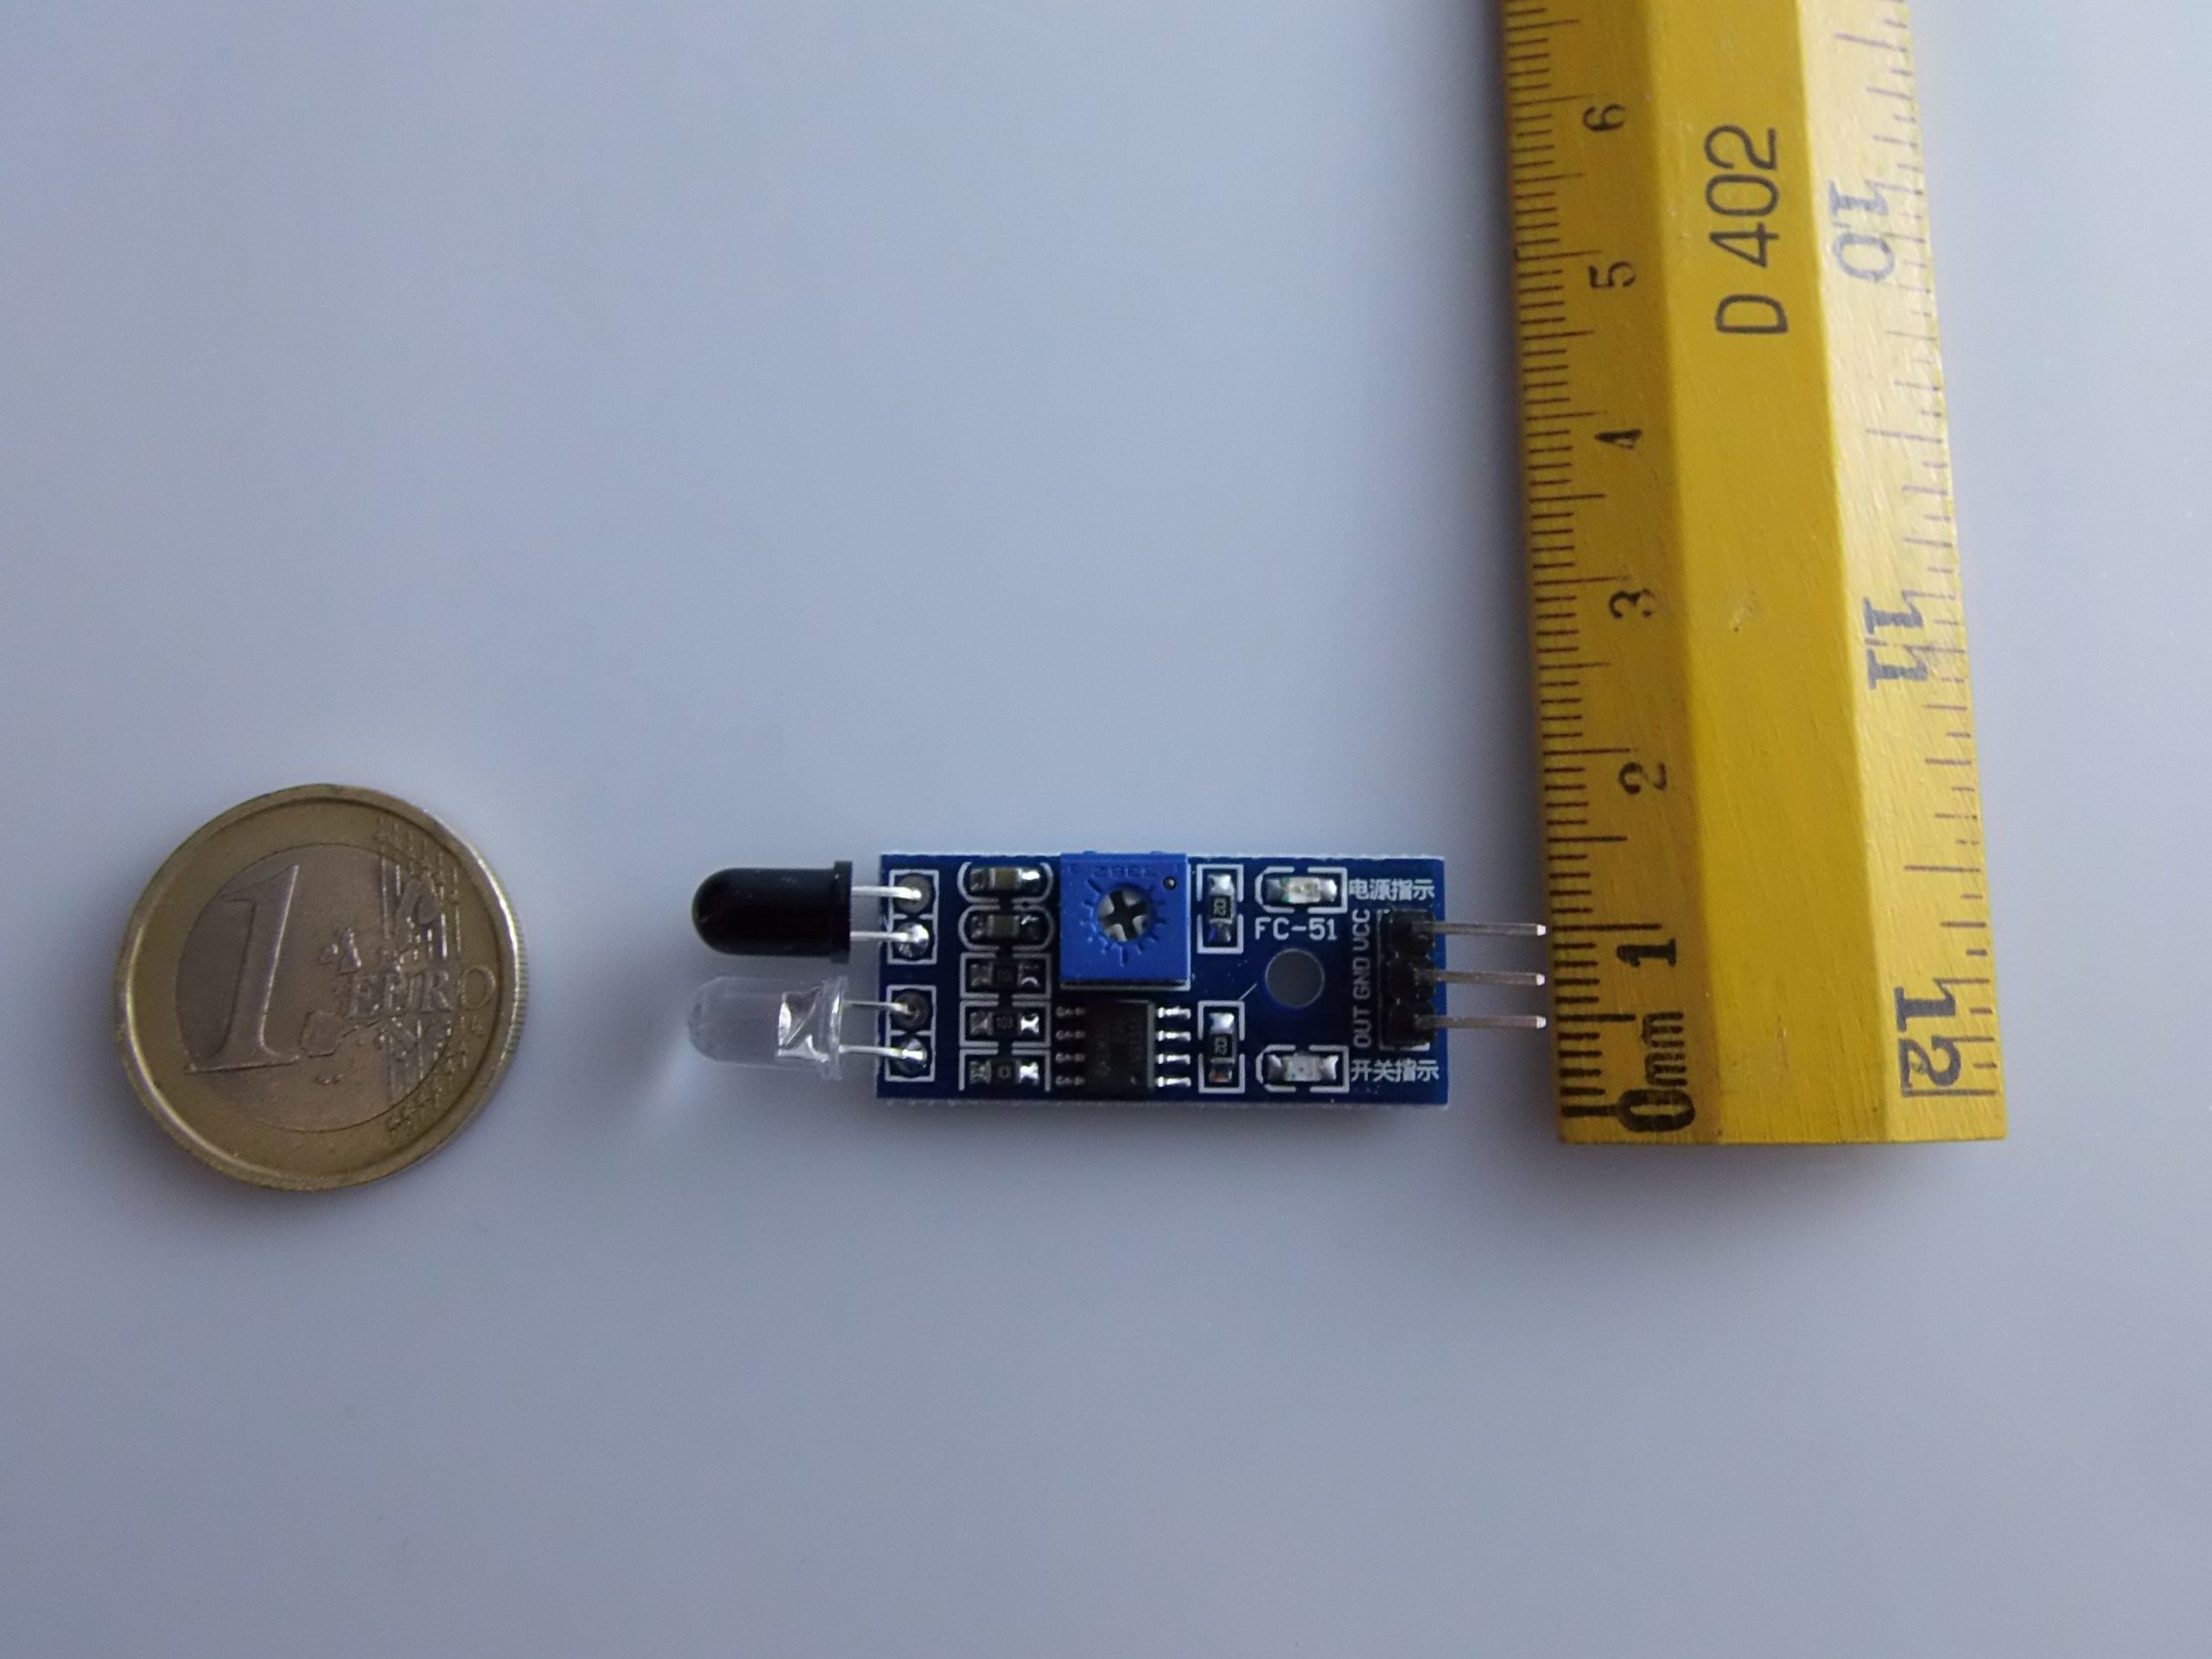
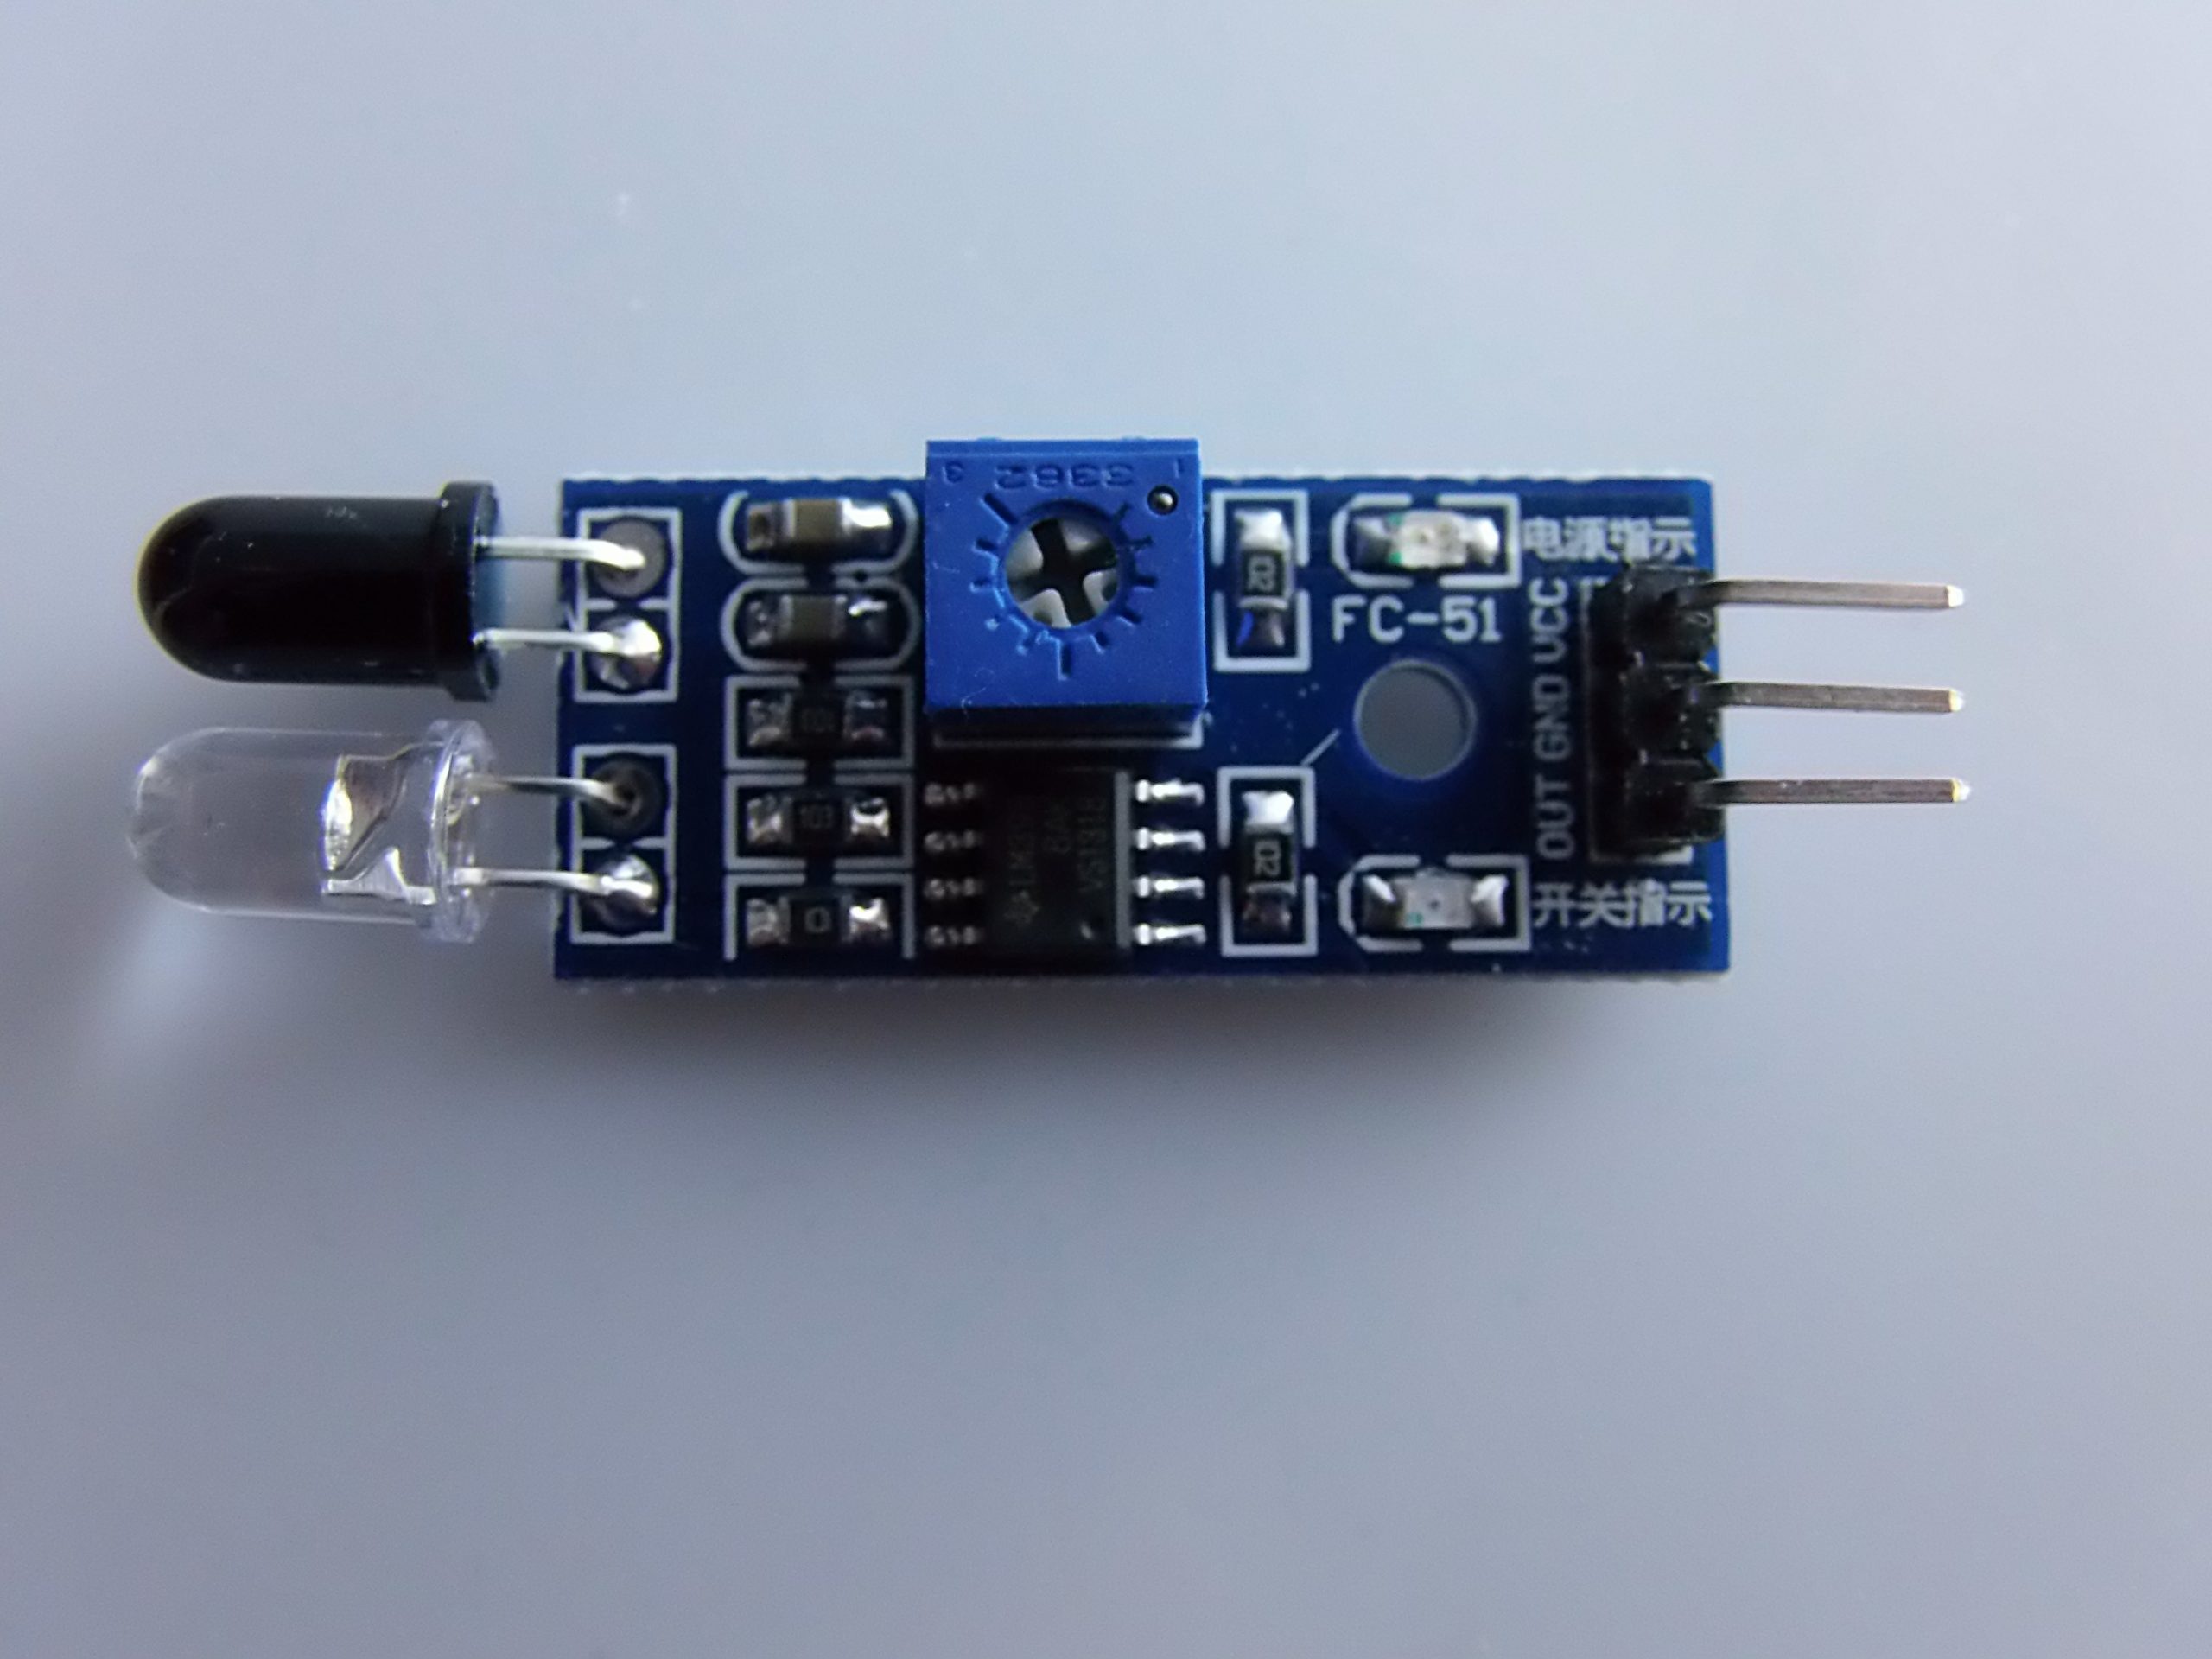
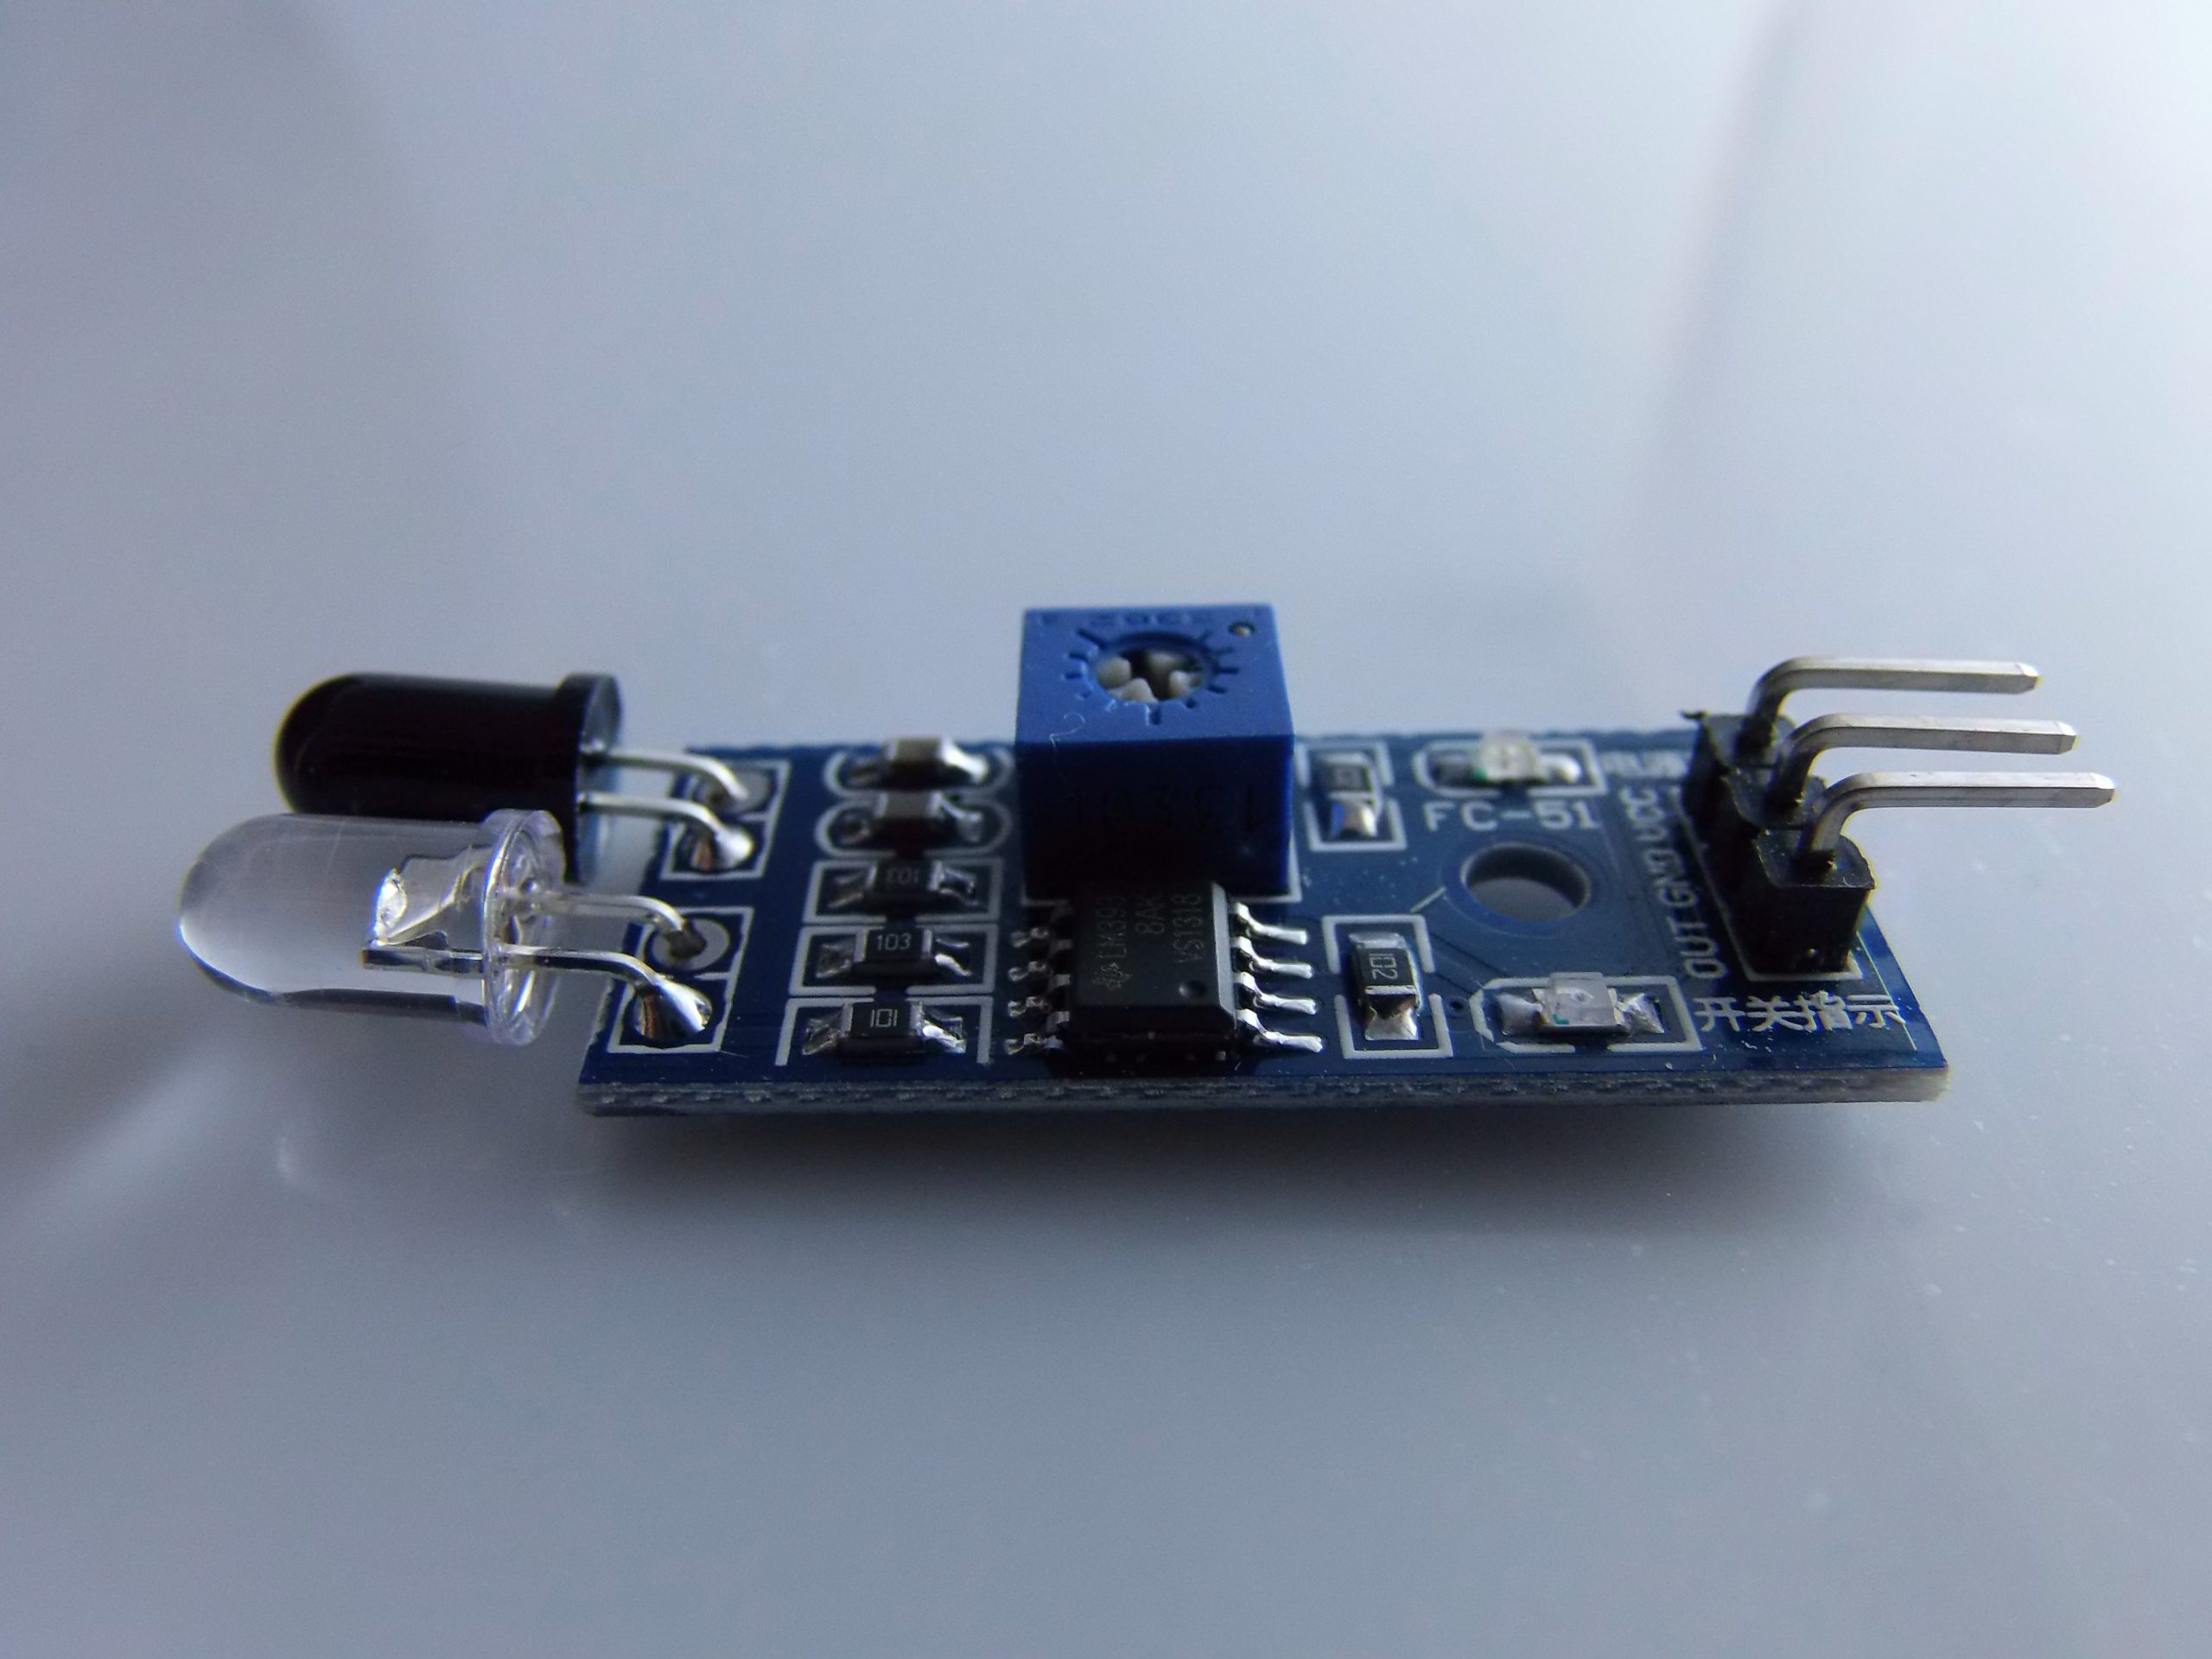
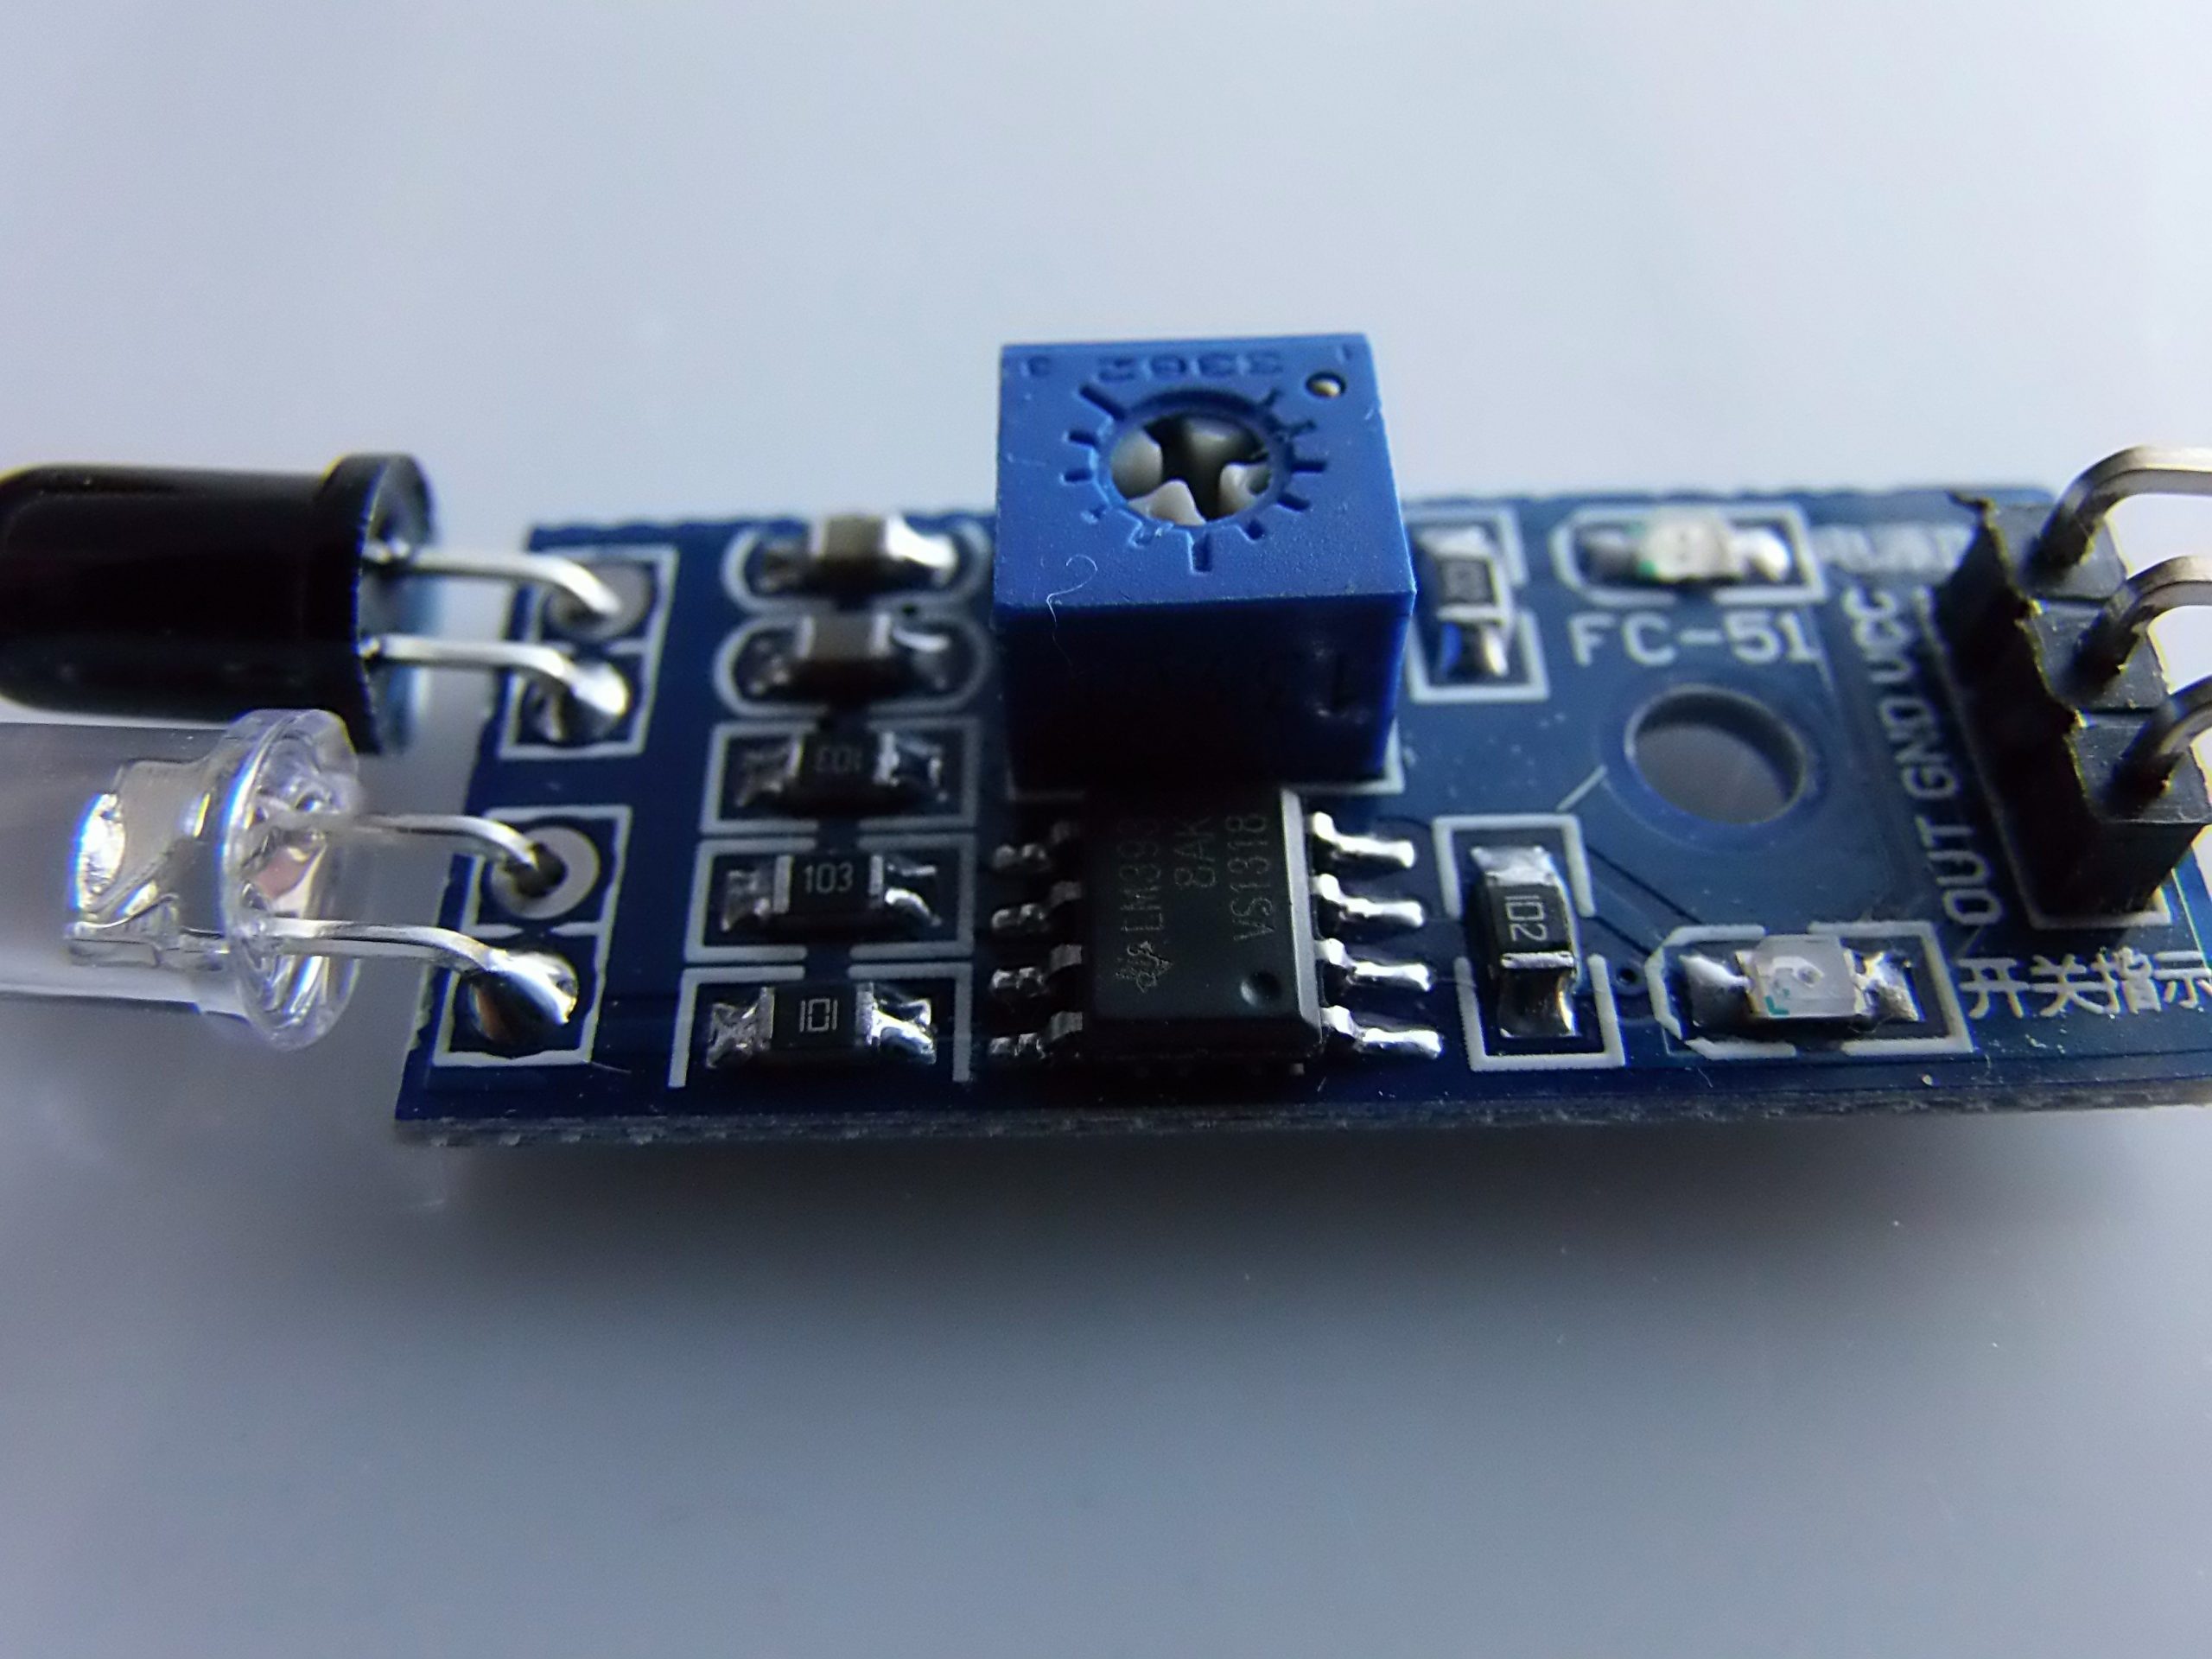
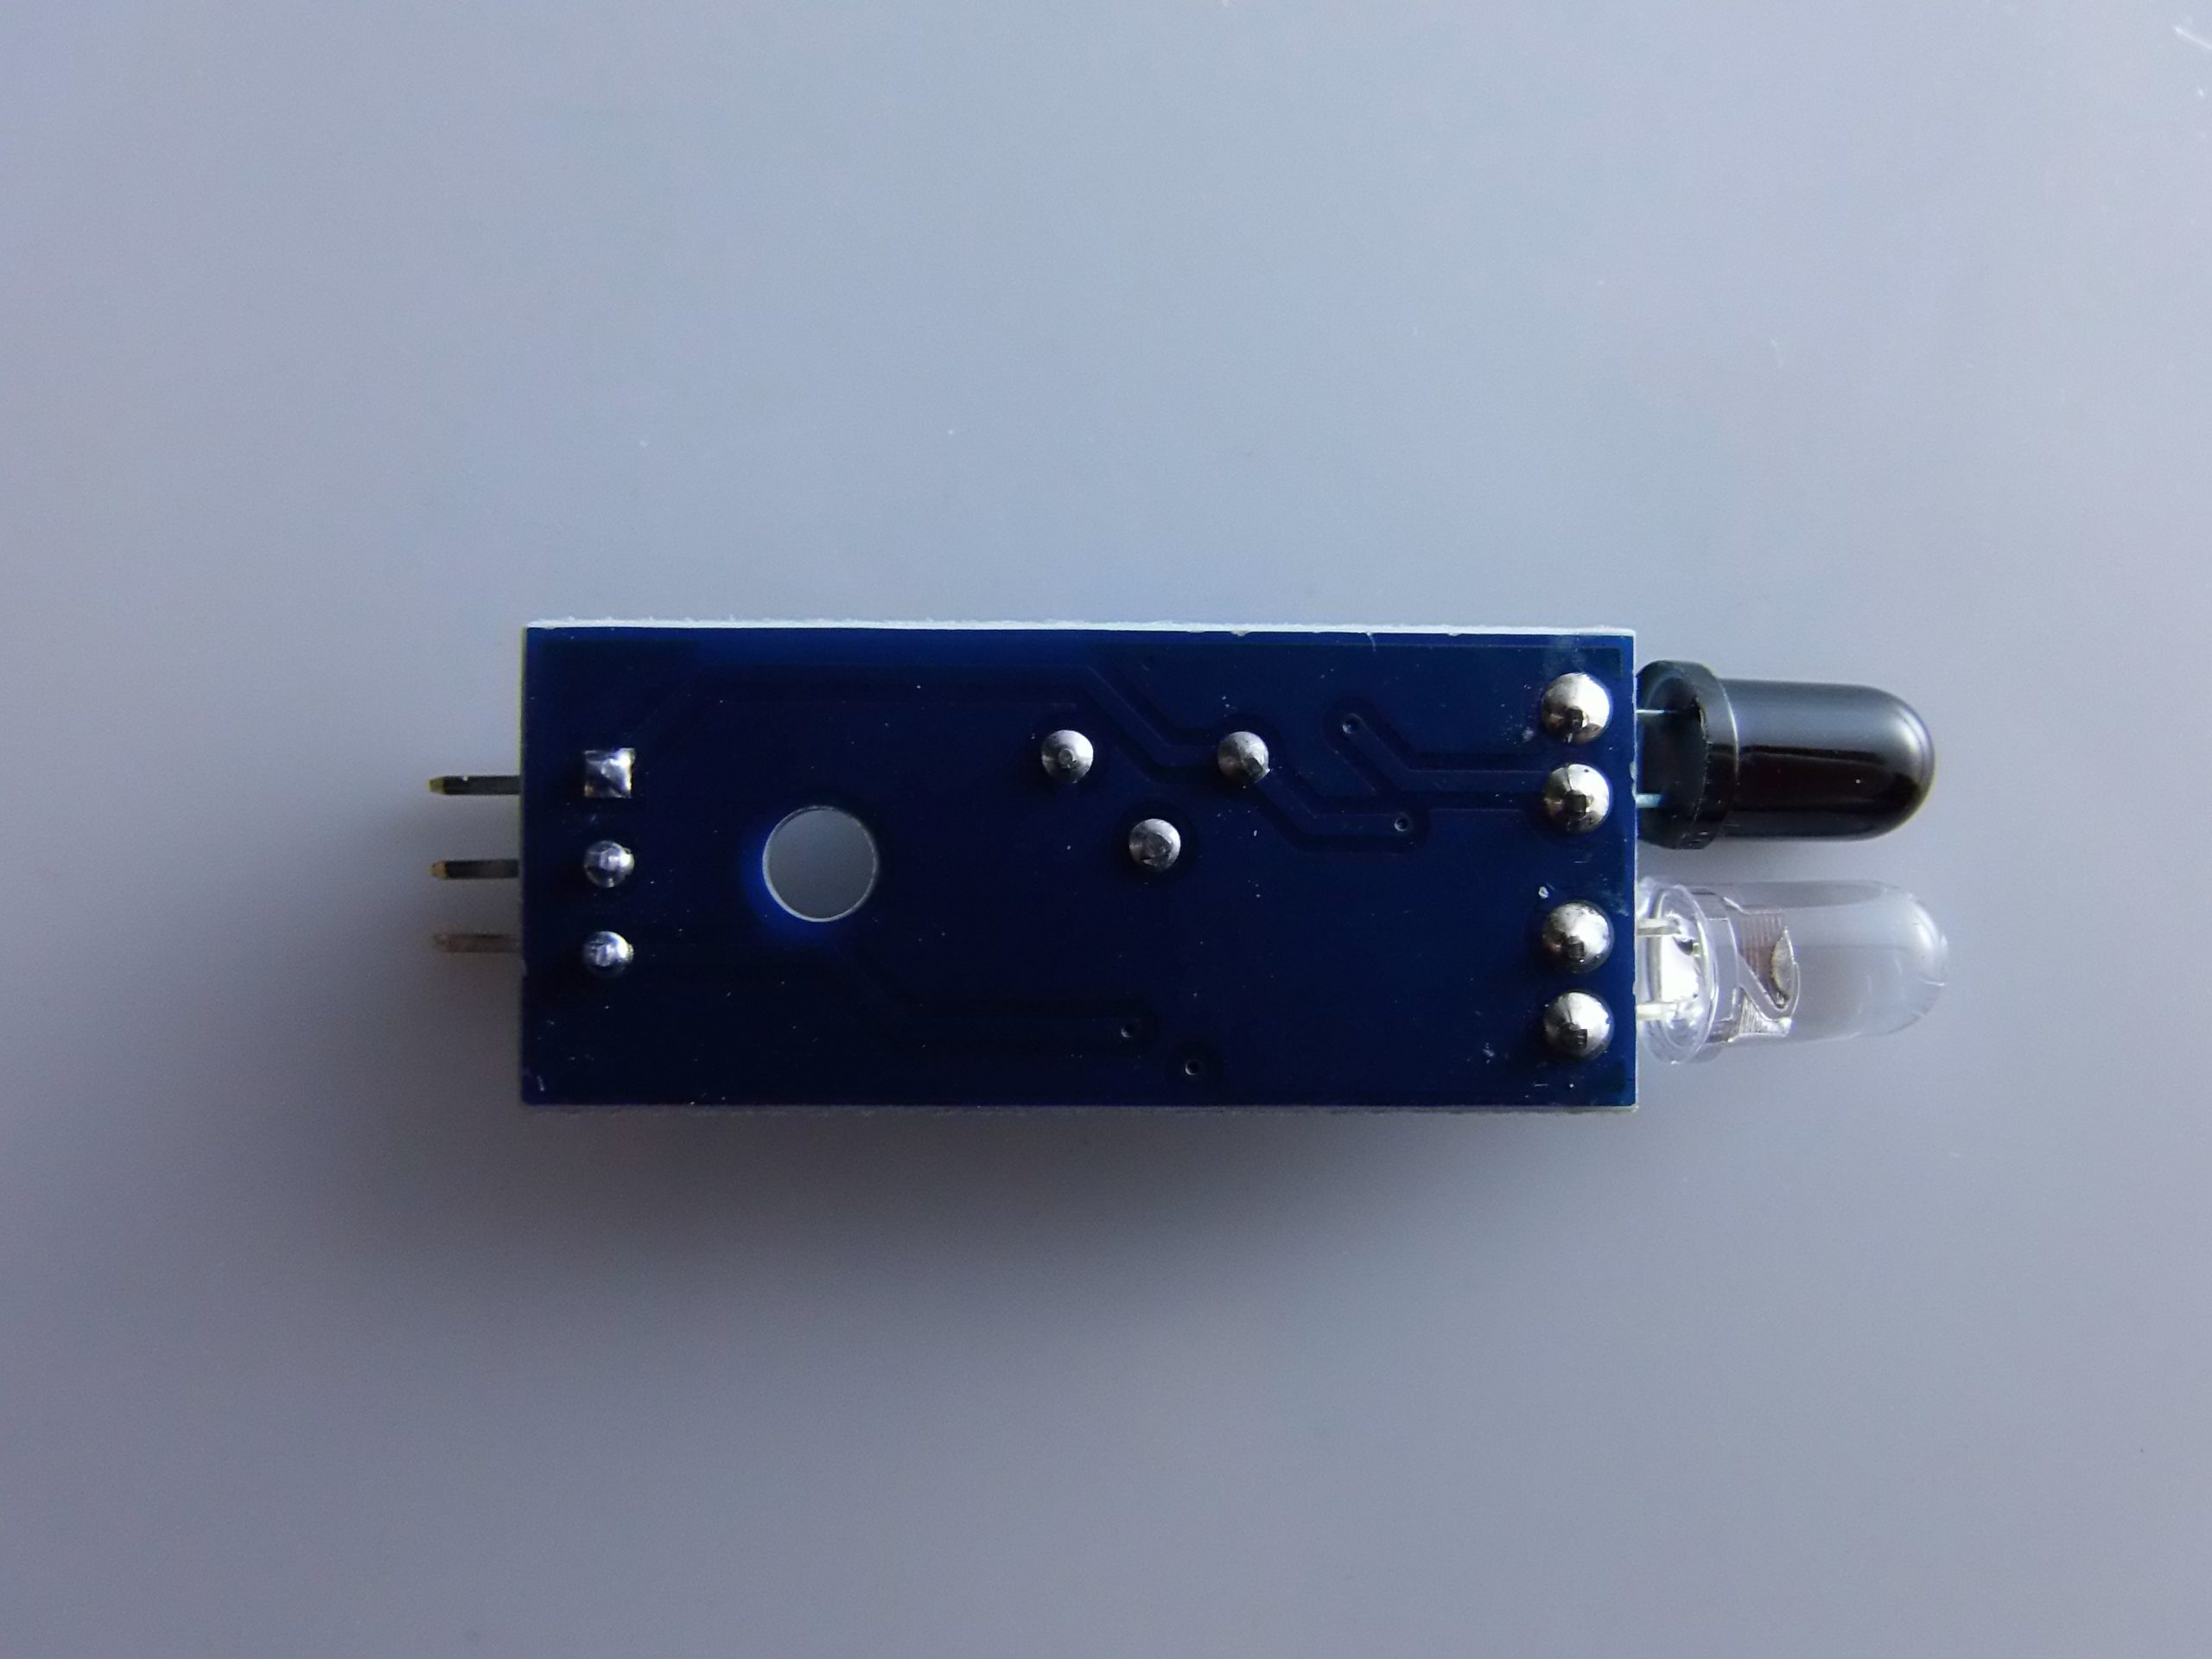
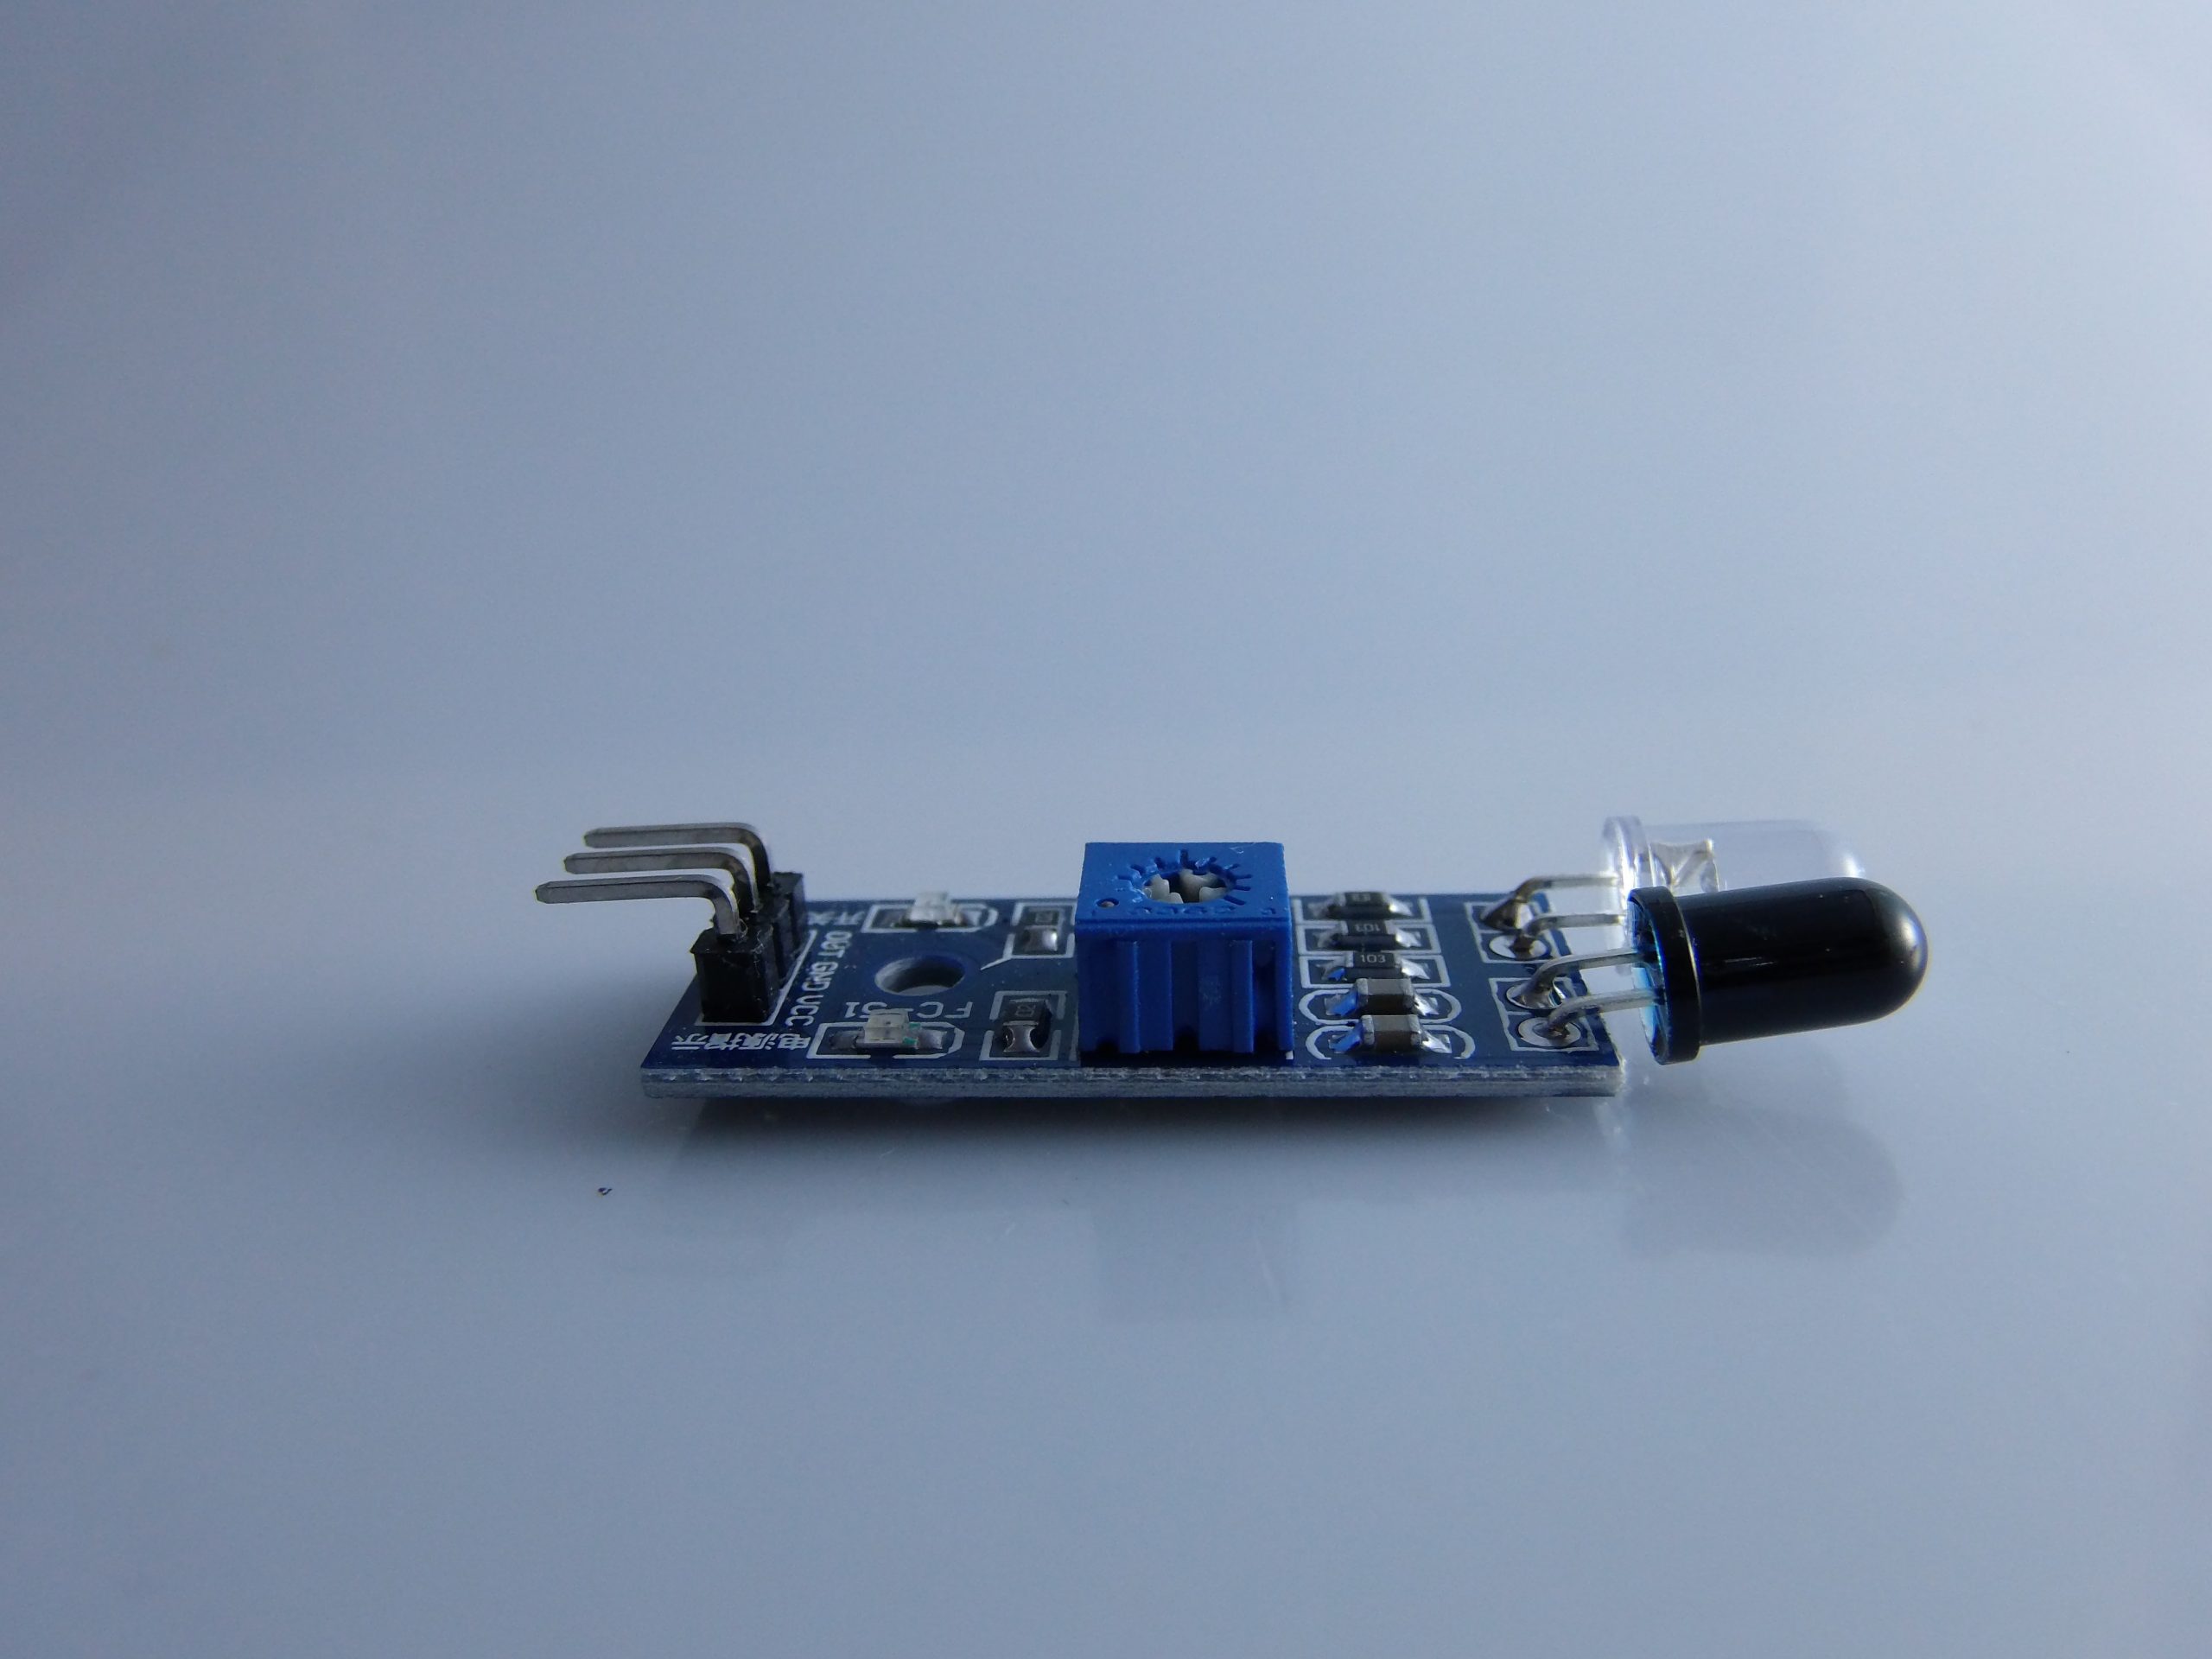
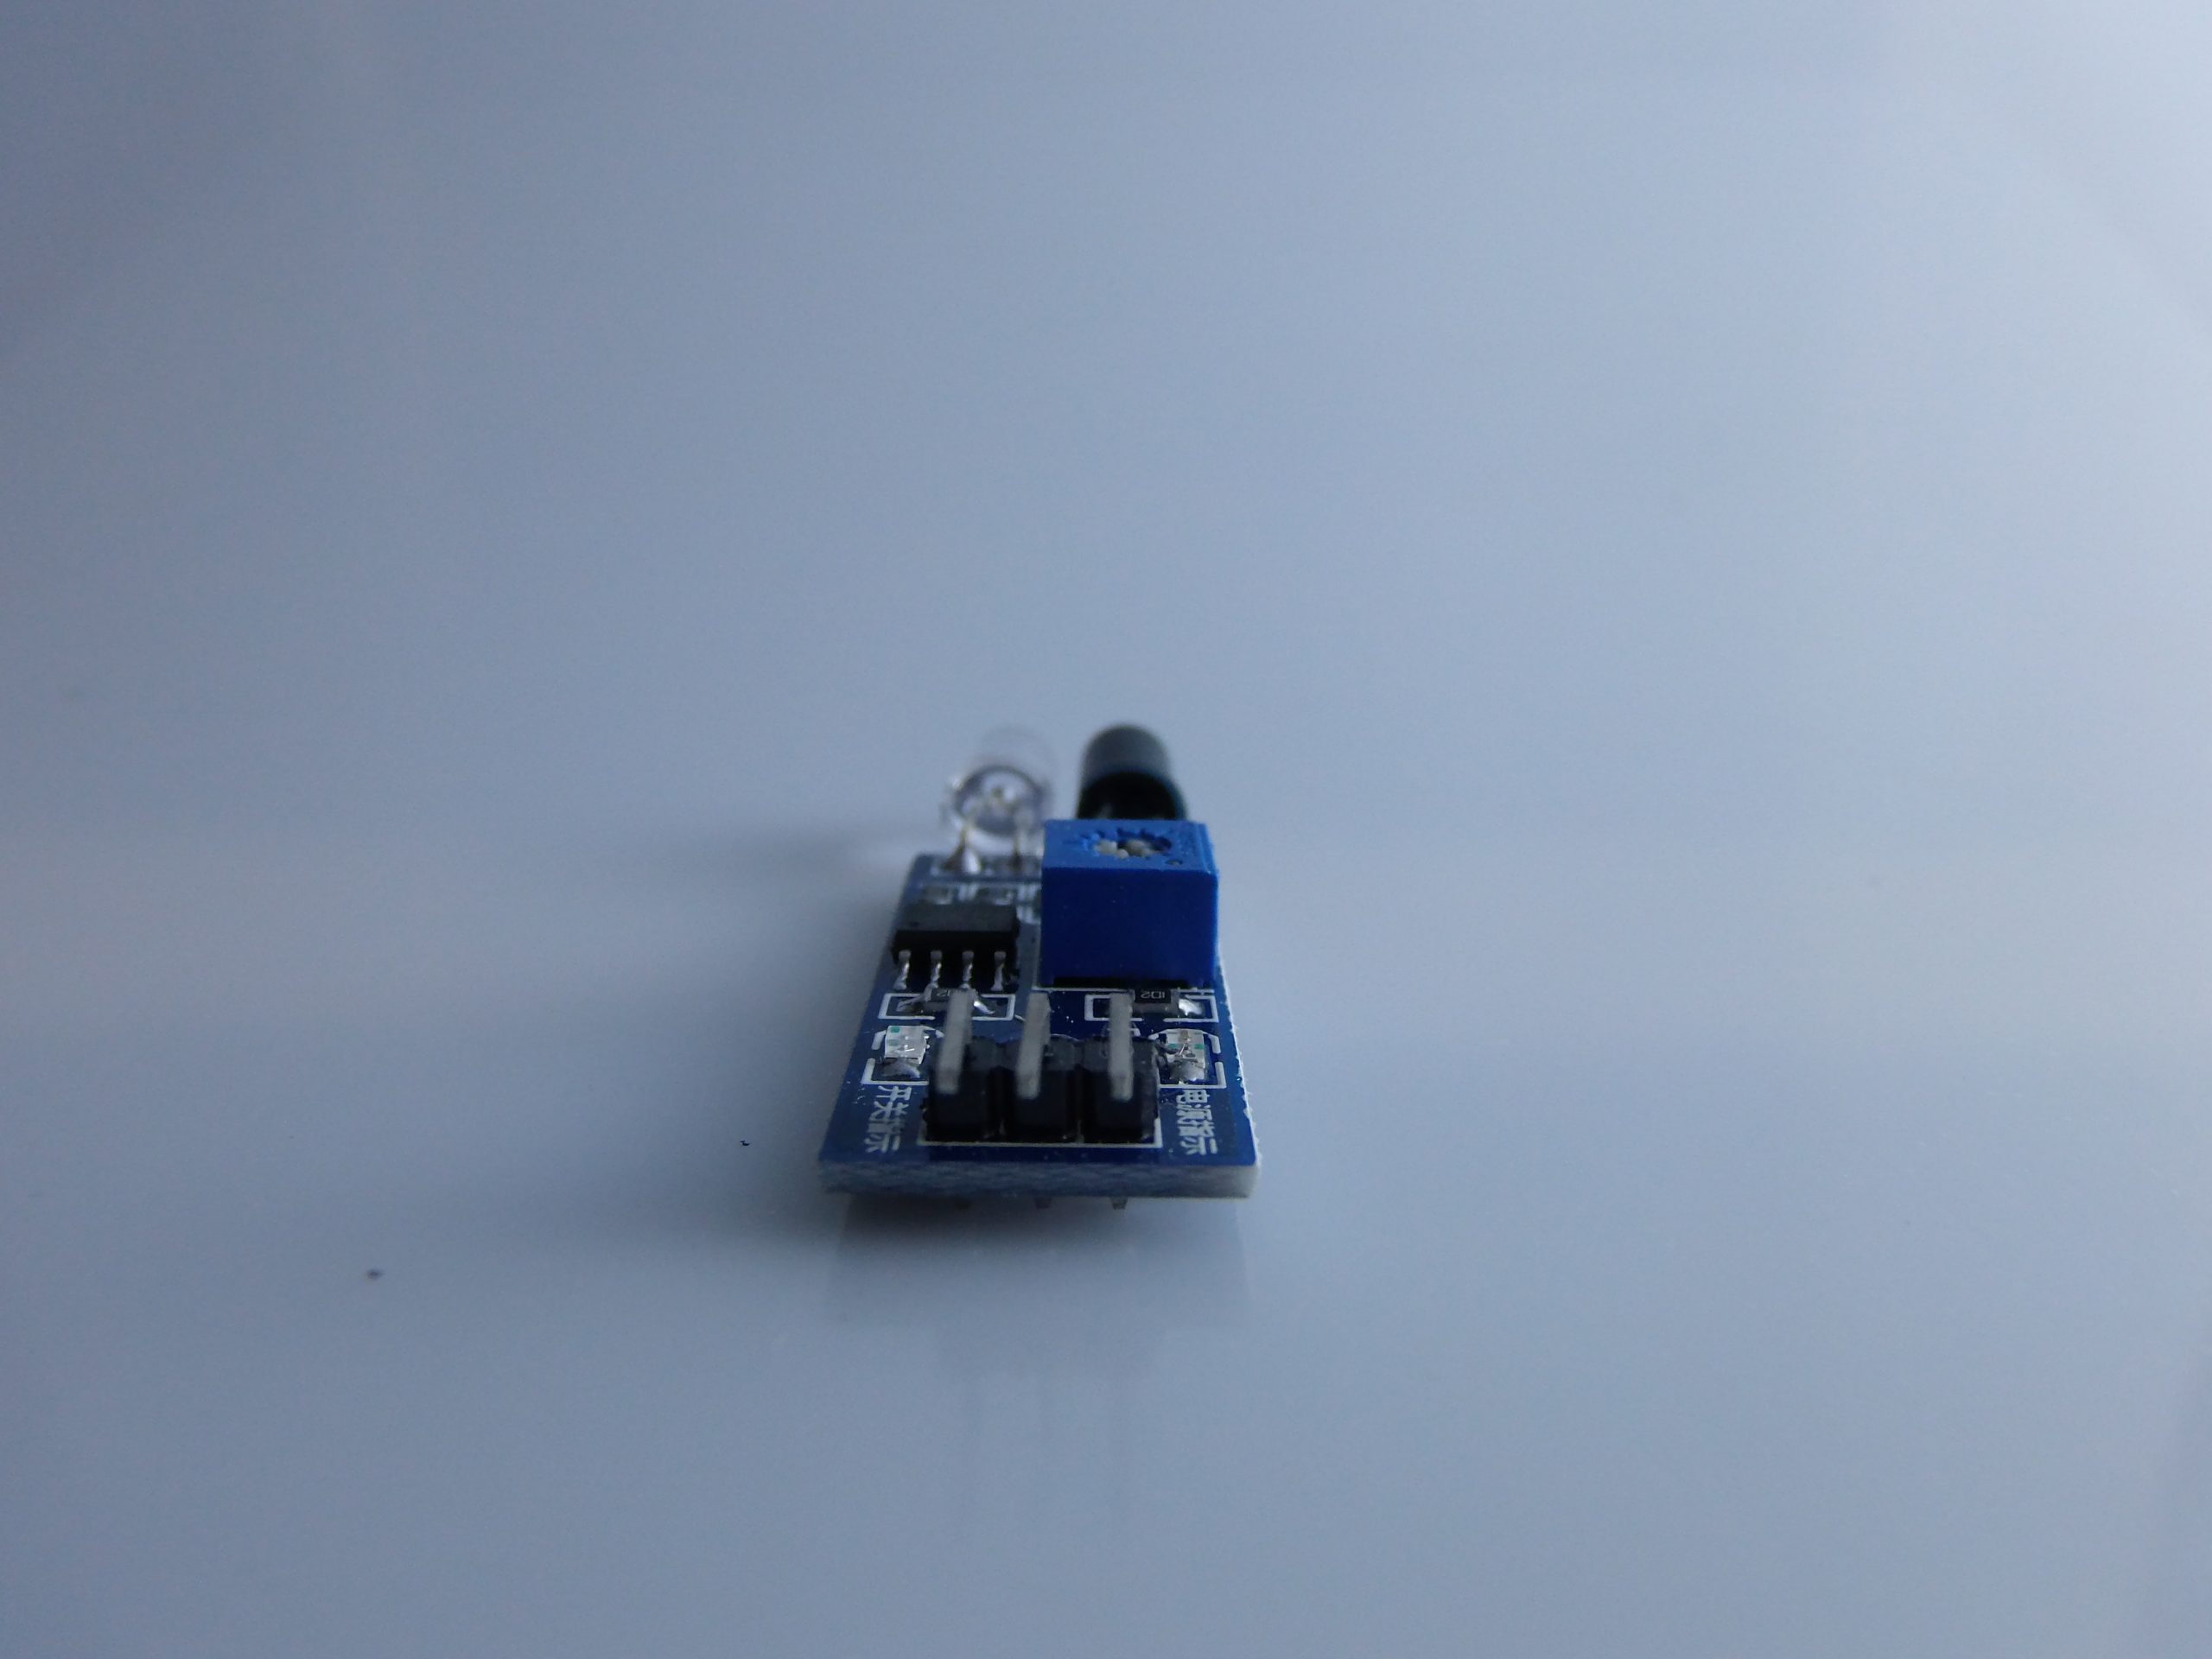
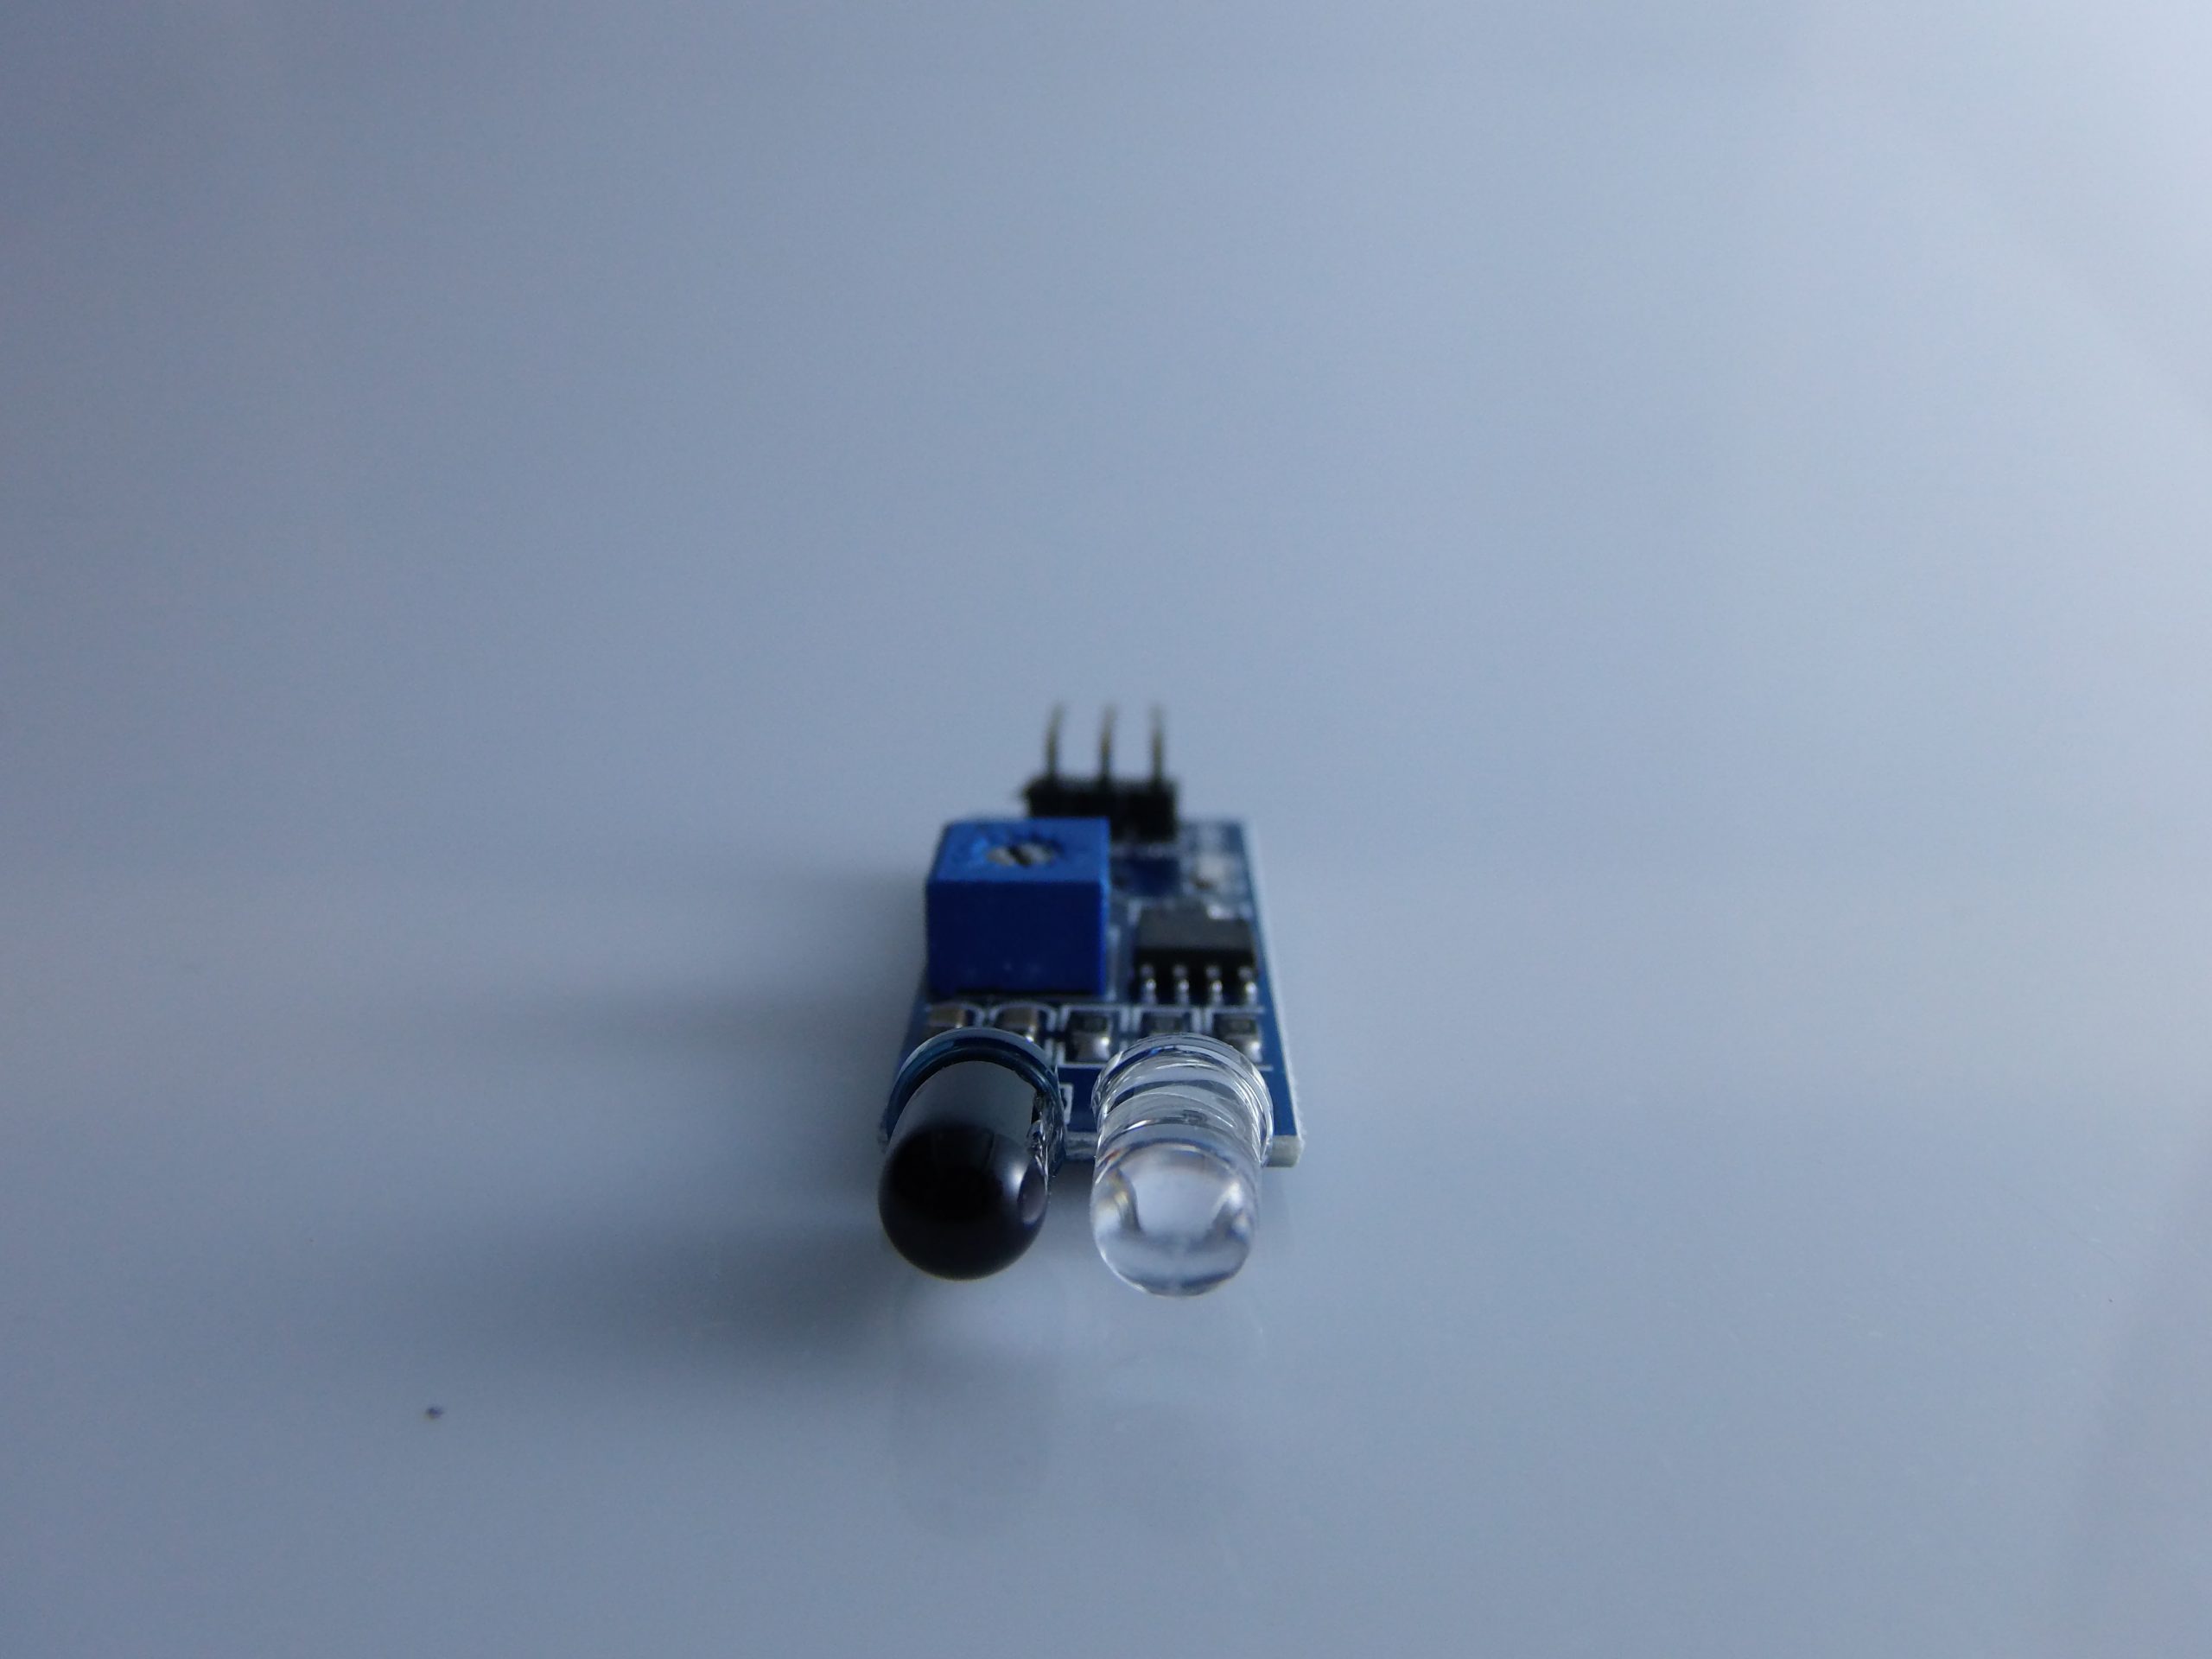
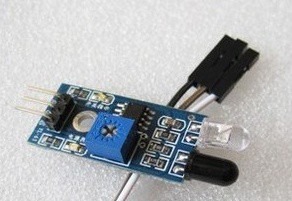
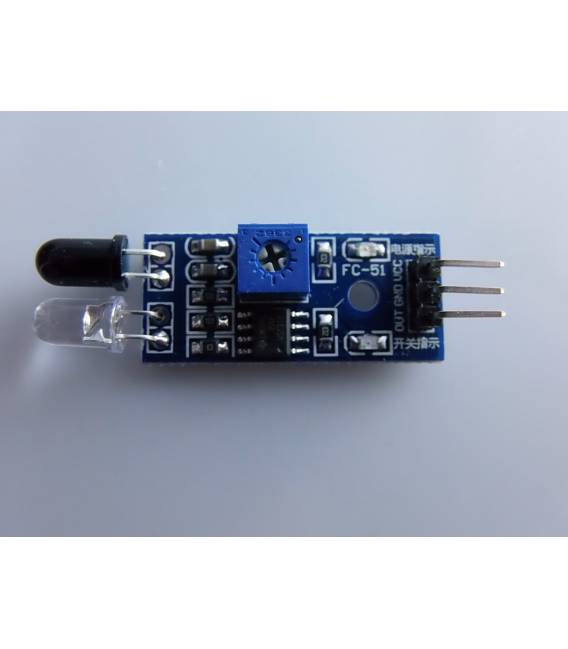
Descripción
🚗 Módulo Sensor Infrarrojo para Evitación de Obstáculos – Descripción Completa
✅ ¿Qué es?
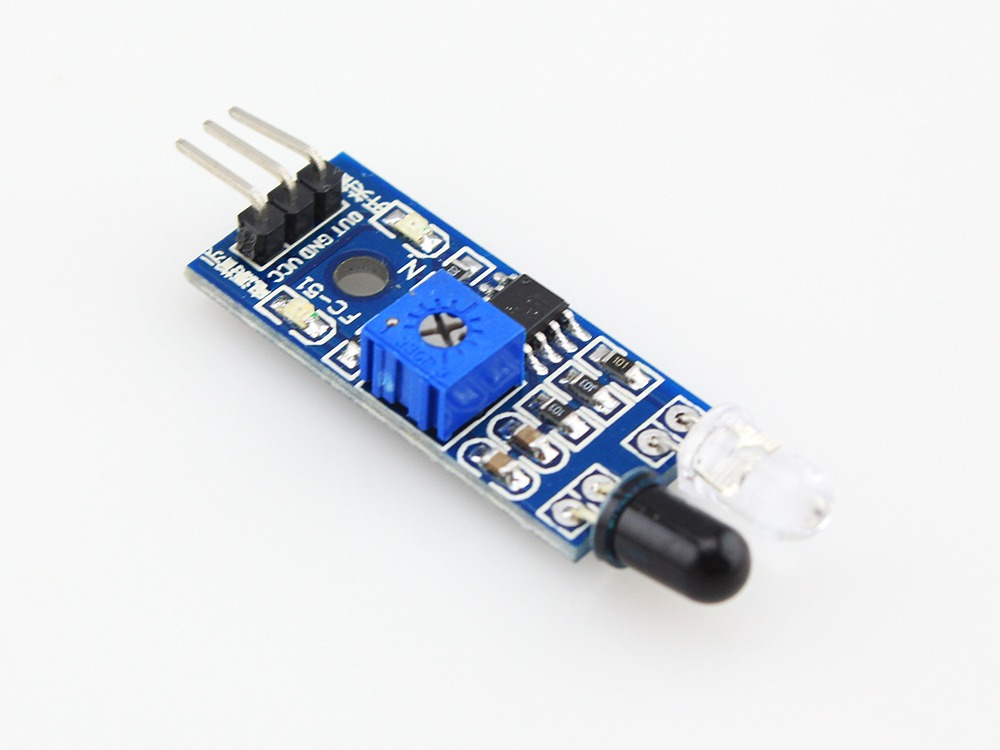
El Módulo IR para evitación de obstáculos es un sensor de infrarrojos que detecta la presencia de objetos o obstáculos frente a él, basándose en la reflexión de la luz IR. Se utiliza comúnmente en robots móviles, vehículos autónomos, dispositivos de conteo, y en general en proyectos que requieren la detección de objetos sin contacto físico.
🔍 Características técnicas
| Especificación | Valor |
|---|---|
| Tensión de funcionamiento | 3.3V – 5V DC |
| Distancia de detección | 2 – 30 cm (ajustable) |
| Tipo de salida | Digital (HIGH/LOW) |
| Ángulo de detección | Aproximadamente 35° |
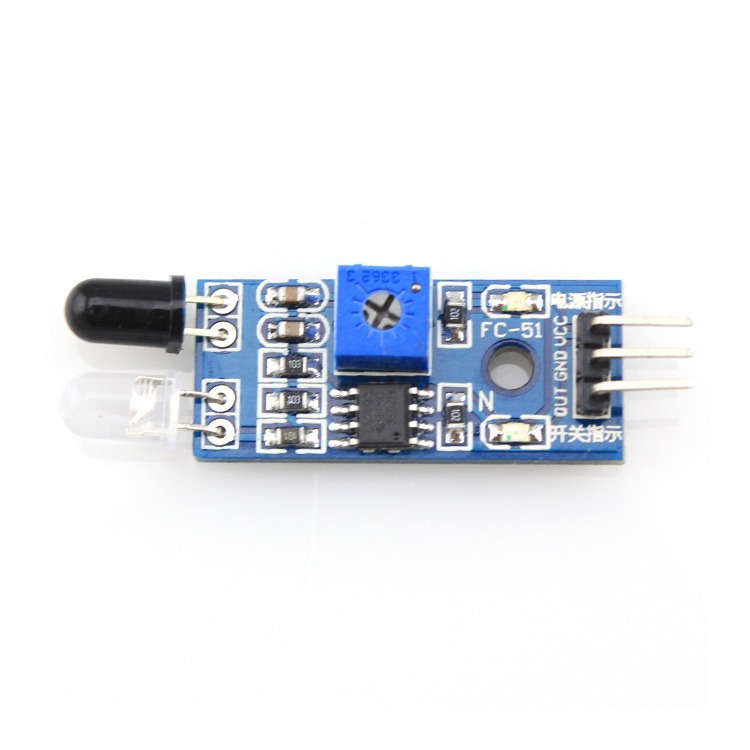
| Componentes principales | LED IR emisor + receptor, LM393 comparador |
| Indicaciones LED | LED de alimentación + LED de detección |
| Interfaz | 3 pines: VCC, GND, OUT |
| Regulación de sensibilidad | Trimmer (tuerca azul) |
Funciona detectando la luz IR reflejada: un objeto cercano refleja el señal IR emitida y es detectado.
🔌 Conexión a tu Arduino
🧰 Material necesario:
- Arduino Uno/Nano/Mega
- Módulo sensor IR para evitar obstáculos
- Cables jumper
- Protoboard (opcional)
📌 Esquema de conexión
| Pin módulo IR | Conexión Arduino |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (o cualquier pin digital) |
El pin OUT proporciona una señal digital:
LOWcuando se detecta un obstáculo.
👨💻 Código de ejemplo básico
🧪 Objetivo: encender un LED en Arduino cuando se detecta un obstáculo.
#define SENSOR_PIN 2 // OUT del sensore
#define LED_PIN 13 // LED integrato sull'Arduino

void setup() {
 pinMode(SENSOR_PIN, INPUT);
 pinMode(LED_PIN, OUTPUT);
 Serial.begin(9600);
}

void loop() {
 int statoSensore = digitalRead(SENSOR_PIN);

 if (statoSensore == LOW) {
 // Ostacolo rilevato
 Serial.println("🚧 Ostacolo rilevato!");
 digitalWrite(LED_PIN, HIGH);
 } else {
 // Nessun ostacolo
 digitalWrite(LED_PIN, LOW);
 }

 delay(100);
}
Nota: Generalmente, el sensor devuelve
LOWcuando hay un objeto frente a él. Verifica siempre con el monitor serial.
💡 Ejemplo avanzado: Robot evita obstáculos (con 2 sensores)
Usando dos sensores IR para decidir la dirección del movimiento.
#define LEFT_SENSOR_PIN 2
#define RIGHT_SENSOR_PIN 3
#define LEFT_MOTOR 8
#define RIGHT_MOTOR 9

void setup() {
 pinMode(LEFT_SENSOR_PIN, INPUT);
 pinMode(RIGHT_SENSOR_PIN, INPUT);
 pinMode(LEFT_MOTOR, OUTPUT);
 pinMode(RIGHT_MOTOR, OUTPUT);
}

void loop() {
 int leftObstacle = digitalRead(LEFT_SENSOR_PIN);
 int rightObstacle = digitalRead(RIGHT_SENSOR_PIN);

 if (leftObstacle == LOW && rightObstacle == LOW) {
 // Ostacolo davanti → fermati
 digitalWrite(LEFT_MOTOR, LOW);
 digitalWrite(RIGHT_MOTOR, LOW);
 } else if (leftObstacle == LOW) {
 // Ostacolo a sinistra → gira a destra
 digitalWrite(LEFT_MOTOR, HIGH);
 digitalWrite(RIGHT_MOTOR, LOW);
 } else if (rightObstacle == LOW) {
 // Ostacolo a destra → gira a sinistra
 digitalWrite(LEFT_MOTOR, LOW);
 digitalWrite(RIGHT_MOTOR, HIGH);
 } else {
 // Nessun ostacolo → vai avanti
 digitalWrite(LEFT_MOTOR, HIGH);
 digitalWrite(RIGHT_MOTOR, HIGH);
 }

 delay(100);
}
En un verdadero robot,
LEFT_MOTOReRIGHT_MOTORdeberían conectarse a un driver de motores (por ejemplo, L298N o L9110S).
⚙️ Consejos prácticos
- 🔧 Ajuste de sensibilidad: gira el trimmer en el módulo para aumentar o disminuir la distancia de detección.
- 🌞 Condiciones ambientales: la luz solar directa puede interferir con el sensor IR. Úsalo en ambientes internos o controlados.
- 🔋 Tensión: funciona bien tanto con 3.3V como con 5V, pero se recomienda 5V para la máxima fiabilidad.
🧠 Aplicaciones posibles
- Robots móviles autónomos
- Contador de objetos en cinta transportadora
- Sensores de proximidad o presencia
- Juegos e interfaces interactivas
- Automatización simple (por ejemplo, apertura automática)
📦 Resumen de las funciones
- ✔️ Detección de objetos sin contacto
- ✔️ Fácil de integrar con Arduino
- ✔️ Económico y ajustable
- ✔️ Salida digital, fácil de leer
- ✔️ Ideal para proyectos educativos y de hobbi
¡Perfecto! A continuación te propongo una presentación didáctica suddivisa en diapositivas textuales, adecuadas para PowerPoint, Google Slides, Canva o cualquier otro herramienta de presentación.
📊 Presentación: Sensor Infrarrojo para Evitamiento de Obstáculos con Arduino
🔹 Diapositiva 1: Título
Sensor IR para Evitamiento de Obstáculos
Introducción y uso con Arduino
👨🏫 Curso: Introducción a la Robótica
📅 Fecha: [inserire data]
📍 A cargo de: [nome docente/studente]
🔹 Diapositiva 2: ¿Qué es el sensor IR para evitamiento de obstáculos?
- Sensor que detectar objetos sin contacto a través de infrarrojos
- Usa luz IR reflejada para detectar la distancia a un obstáculo
- Salida digital: HIGH = ningún obstáculo, LOW = obstáculo presente
- Ideal para robots móviles, automatización, sistemas de alarma
🔹 Slide 3: Componentes principales del módulo
- LED IR emisor
- Fotodiodo IR receptor
- Comparador LM393 para gestión lógica
- LED de estado (Power + Detección)
- Trimmer para ajustar la sensibilidad
- 3 Pin: VCC, GND, OUT
🔹 Slide 4: Características técnicas
| Característica | Valor |
|---|---|
| Tensión | 3.3V – 5V |
| Distancia operativa | 2 – 30 cm (ajustable) |
| Tipo de salida | Digital (LOW = obstáculo) |
| Ángulo de detección | ~35° |
| Regulación | a través del trimmer integrado |
🔹 Slide 5: Conexión con Arduino
Módulo IR ➡️ Arduino
| IR Pin | Arduino Pin |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (ejemplo) |
📌 Salida digital: usa digitalRead() para leer el estado
🔹 Diapositiva 6: Código de ejemplo básico
#define SENSOR_PIN 2
#define LED_PIN 13

void setup() {
 pinMode(SENSOR_PIN, INPUT);
 pinMode(LED_PIN, OUTPUT);
 Serial.begin(9600);
}

void loop() {
 int stato = digitalRead(SENSOR_PIN);
 if (stato == LOW) {
 digitalWrite(LED_PIN, HIGH);
 Serial.println("Ostacolo rilevato!");
 } else {
 digitalWrite(LED_PIN, LOW);
 }
 delay(100);
}
🔹 Diapositiva 7: Aplicación robot evita obstáculos
- Dos sensores: uno en izquierda, uno en derecha
- Si detectan obstáculos → el robot gira
- Control de motores por driver L298N o similares
- Movimiento autónomo e inteligente
🔹 Diapositiva 8: Ejemplos de aplicación
✅ Robots móviles autónomos
✅ Sistemas de alarma o presencia
✅ Conteo de objetos en cintas transportadoras
✅ Juegos interactivos (ej. persecución)
✅ Sensores para apertura de puertas
🔹 Diapositiva 9: Consejos prácticos
- Evita la luz solar directa para fiabilidad
- Regula la distancia con el trimmer integrado
- Puede alimentarse con 3.3V o 5V
- Prueba con objetos claros/oscuros para evaluar sensibilidad
🔹 Diapositiva 10: Conclusiones
🎯 Sensor económico, sencillo y potente
💡 Óptimo para proyectos educativos y prototipos
🔧 Fácilmente integrable con otros módulos (relés, motores, LED, buzzer)
👩💻 Útil para introducir a los estudiantes a la programación embedded
|
GENERAL |
MODELO |
Módulo Dolly para evitar obstáculos a infrarrojos |
|
MATERIALES |
pcb + componentes |
|
|
COMPATIBILIDAD |
ARDUINO |
|
|
COMPONENTES ELÉCTRICOS |
TENSADO DE ENTRADA |
3,3-5V |
|
PESO Y DIMENSIONES |
PESO DEL PRODUCTO |
8g |
|
PESO DEL PAQUETE |
0.1 kg |
|
|
DIMENSIONES DEL PRODUCTO (L x W x H) |
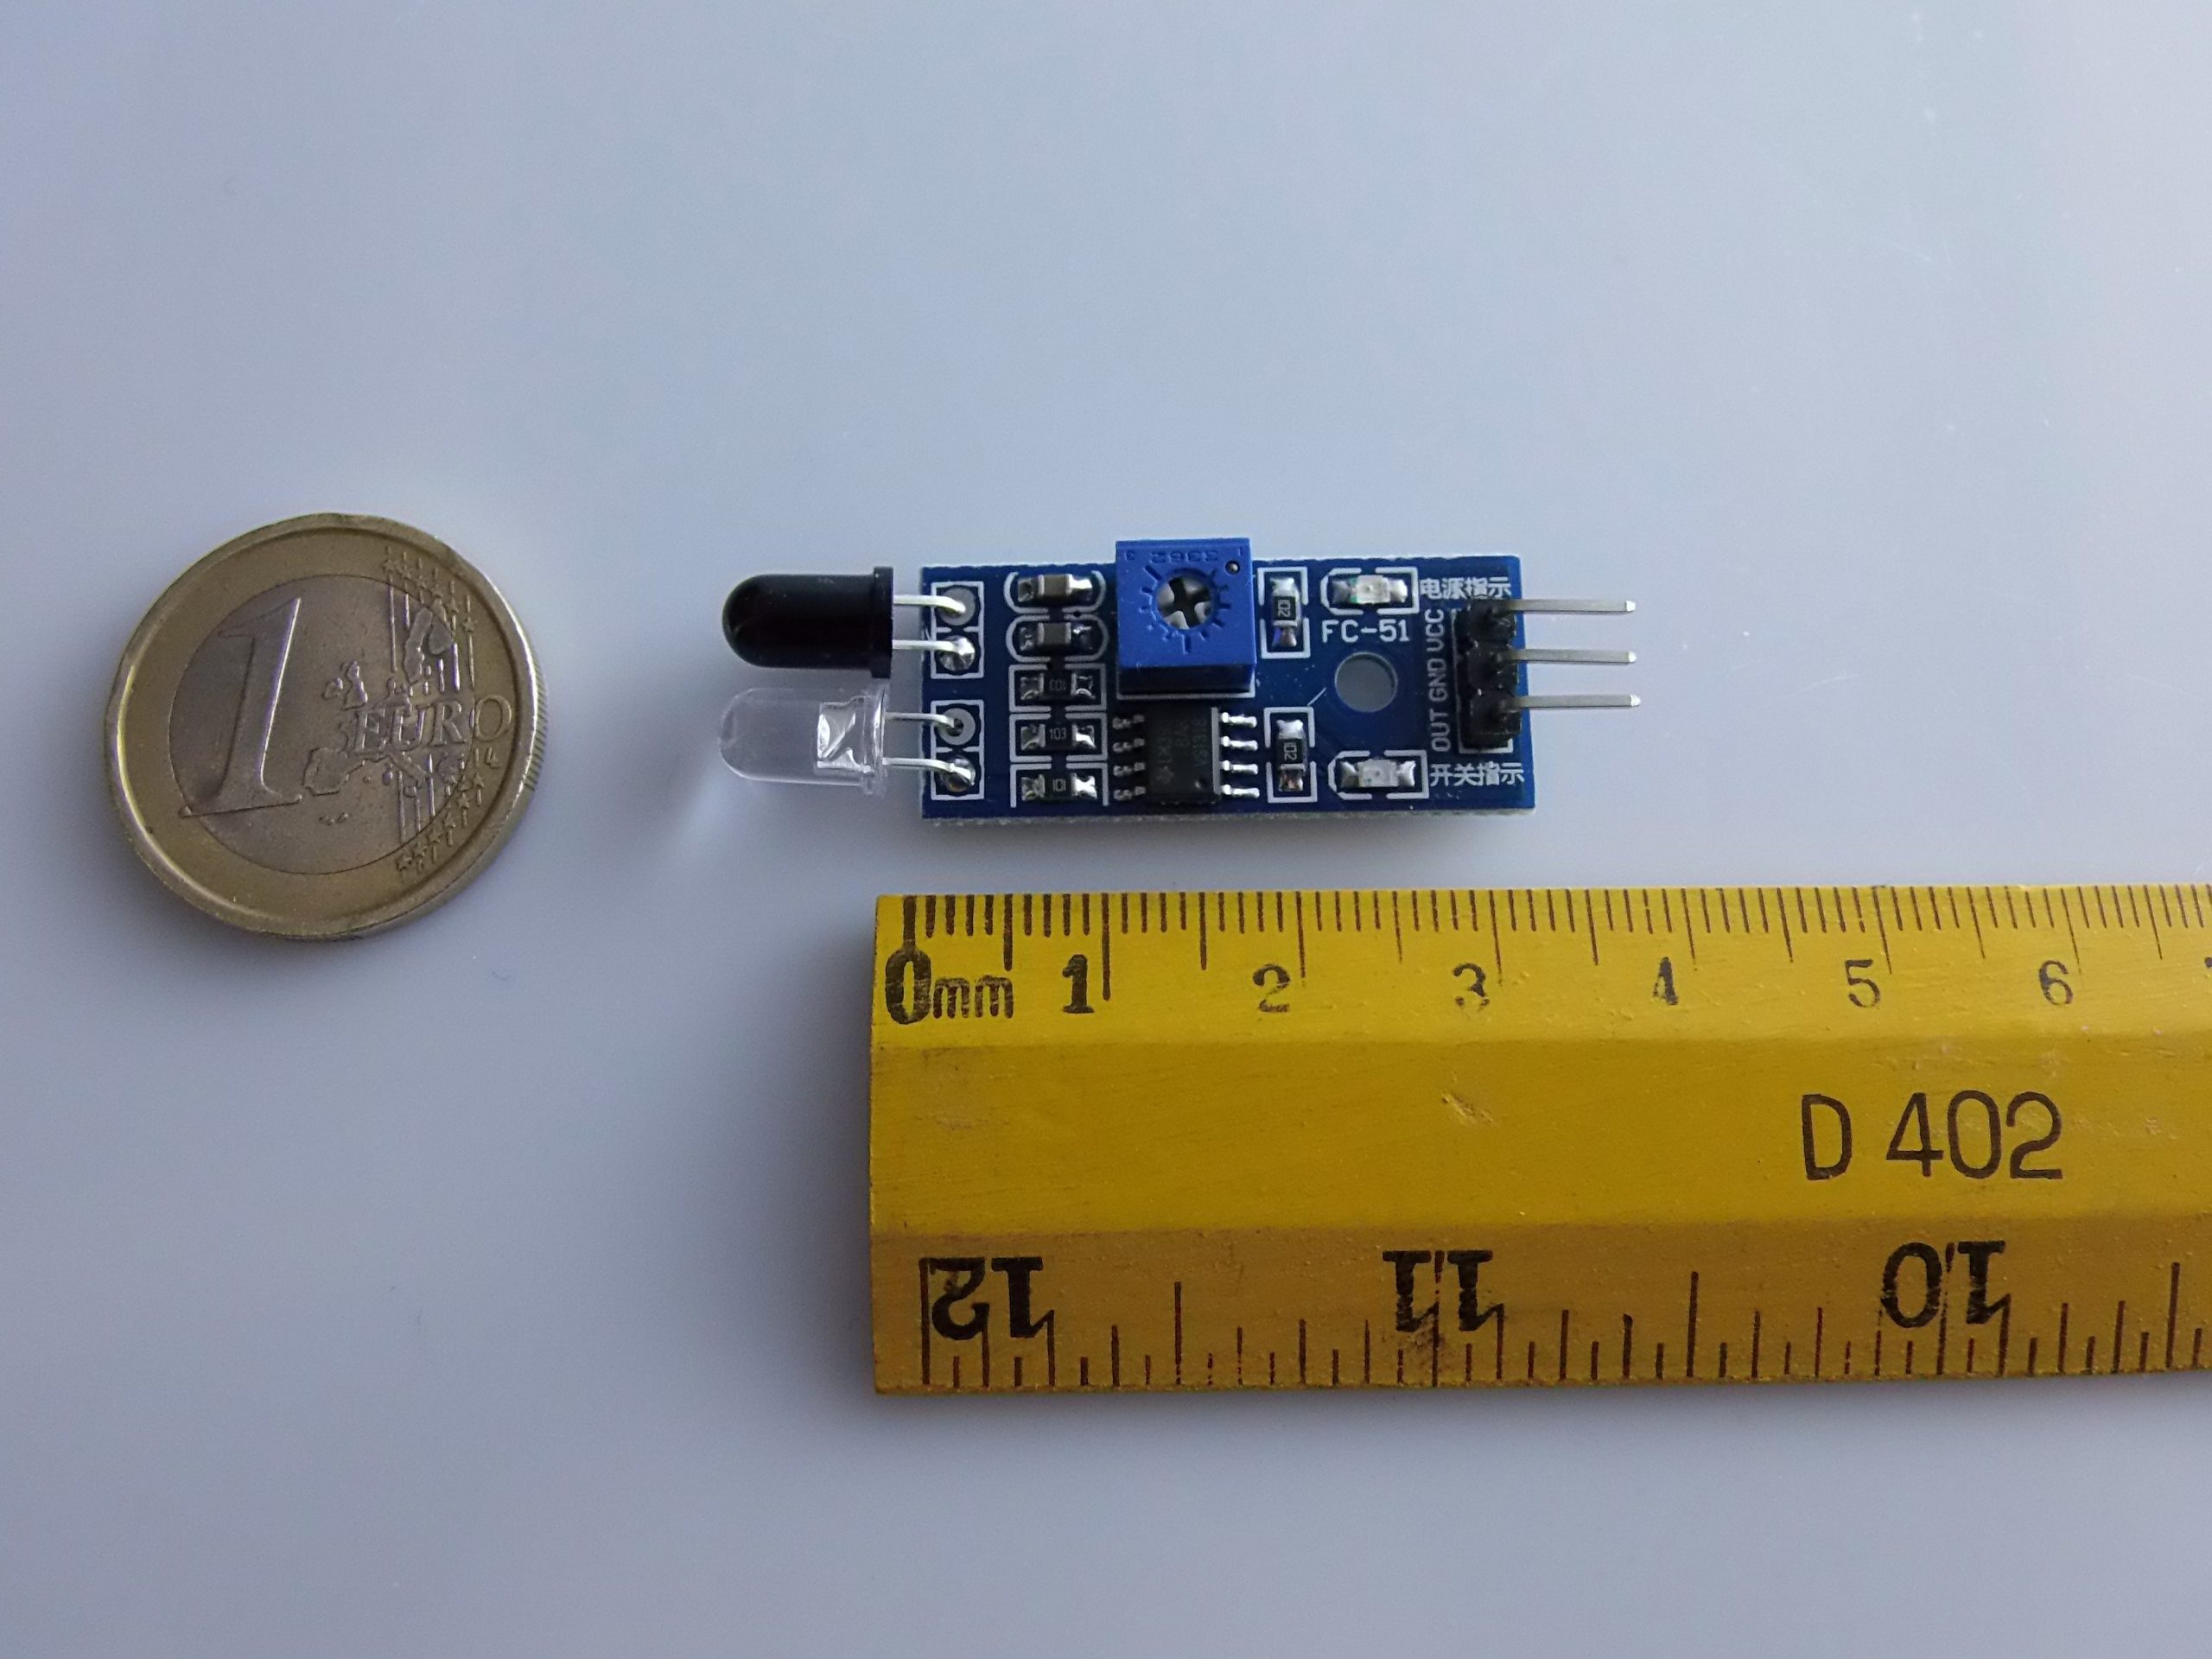
5 x 1.5 x 1.5 cm |
|
|
DIMENSIONES DEL PAQUETE (L x W x H) |
5 x 3 x 2 cm |
|
|
CONTENIDO DE LA CONFECCIÓN |
CONTENIDO DE LA CONFECCIÓN |
1 x Módulo |
Tenemos disponibles datasheet de todos los componentes, si no está presente en la hoja de descarga del producto, envíanos un mensaje a través del formulario de contacto y lo publicaremos lo antes posible en nuestro sitio web.
Tutorial: Cómo usar Módulo Sensor Infrarrojo para Evitar Obstáculos
El módulo sensor infrarrojo es ideal para proyectos de evitación de obstáculos con Arduino. Es perfecto tanto para principiantes como para makers más experimentados.
Qué necesitas
- Arduino Uno o compatible
- Cable USB
- Conexión de energía (5V y GND)
- Software Arduino IDE
Pasos
- Conectar los pines VCC, GND del sensor al +5V y GND del Arduino.
- Conectar el pin OUT del sensor al puerto digital 2 del Arduino.
- Abrir el IDE Arduino e instalar el sketch proporcionado.
- Verifica la distancia detectada por el sensor cambiando la posición de los obstáculos.
- Modifica el sketch si es necesario para adaptarlo a tu proyecto.
Código de ejemplo
void setup() {
 pinMode(2, INPUT);
}

void loop() {
 int distanza = digitalRead(2);
 Serial.println(distanza);
}
Miniproyecto
Crea un robot evitador de obstáculos en 30 minutos. Usa el sensor infrarrojo para mover un pequeño vehículo evitando los obstáculos.
Errores comunes
- No verificar la alimentación correcta del sensor (5V).
- Conectar el pin OUT a un puerto no digital en Arduino.
- Usar valores de distancia sin calibrar el sensor primero.
- Ignorar las especificaciones en el datasheet.
Accesorios recomendados
- Motores DC para robot
- Kit de ruedas y ejes para robot
- Pinzón prototipo
- Baterías recargables
Preguntas frecuentes
¿Cuál es la distancia de detección máxima?
Verifica el datasheet del sensor.
¿Cómo puedo aumentar la precisión de las mediciones?
Calibra el sensor en diversos entornos y condiciones de iluminación.

Valoraciones
No hay valoraciones aún.