 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
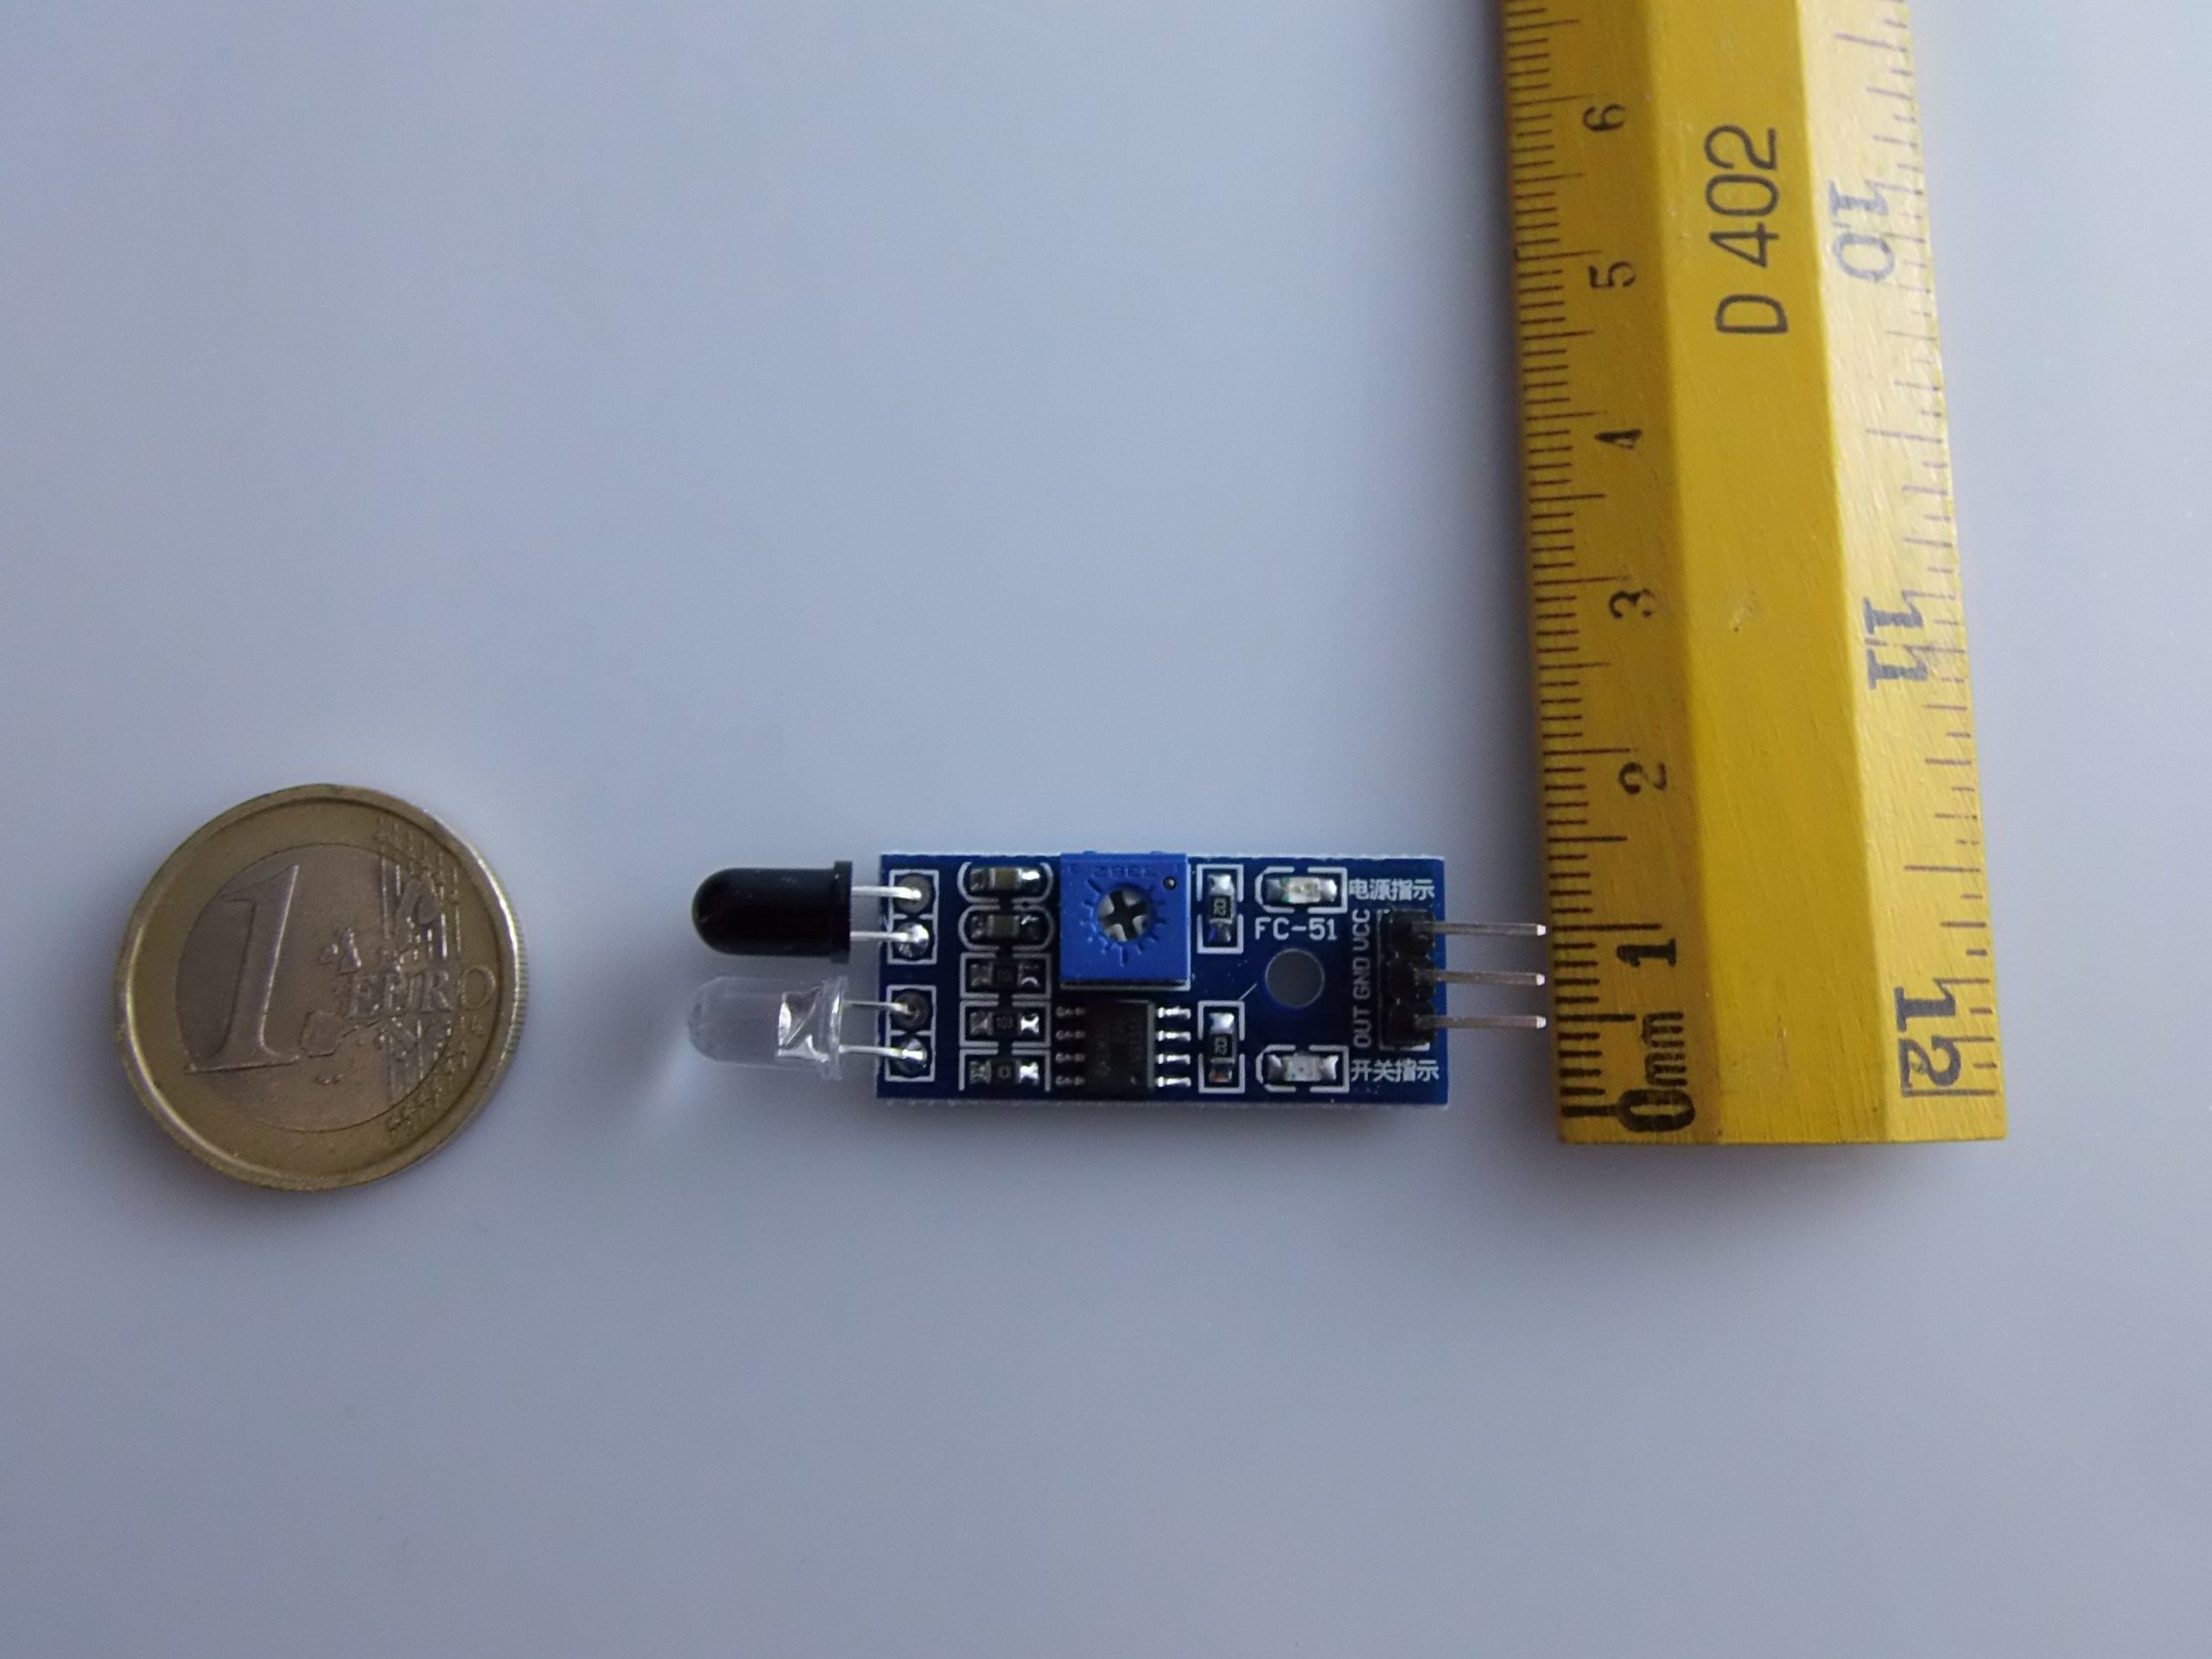
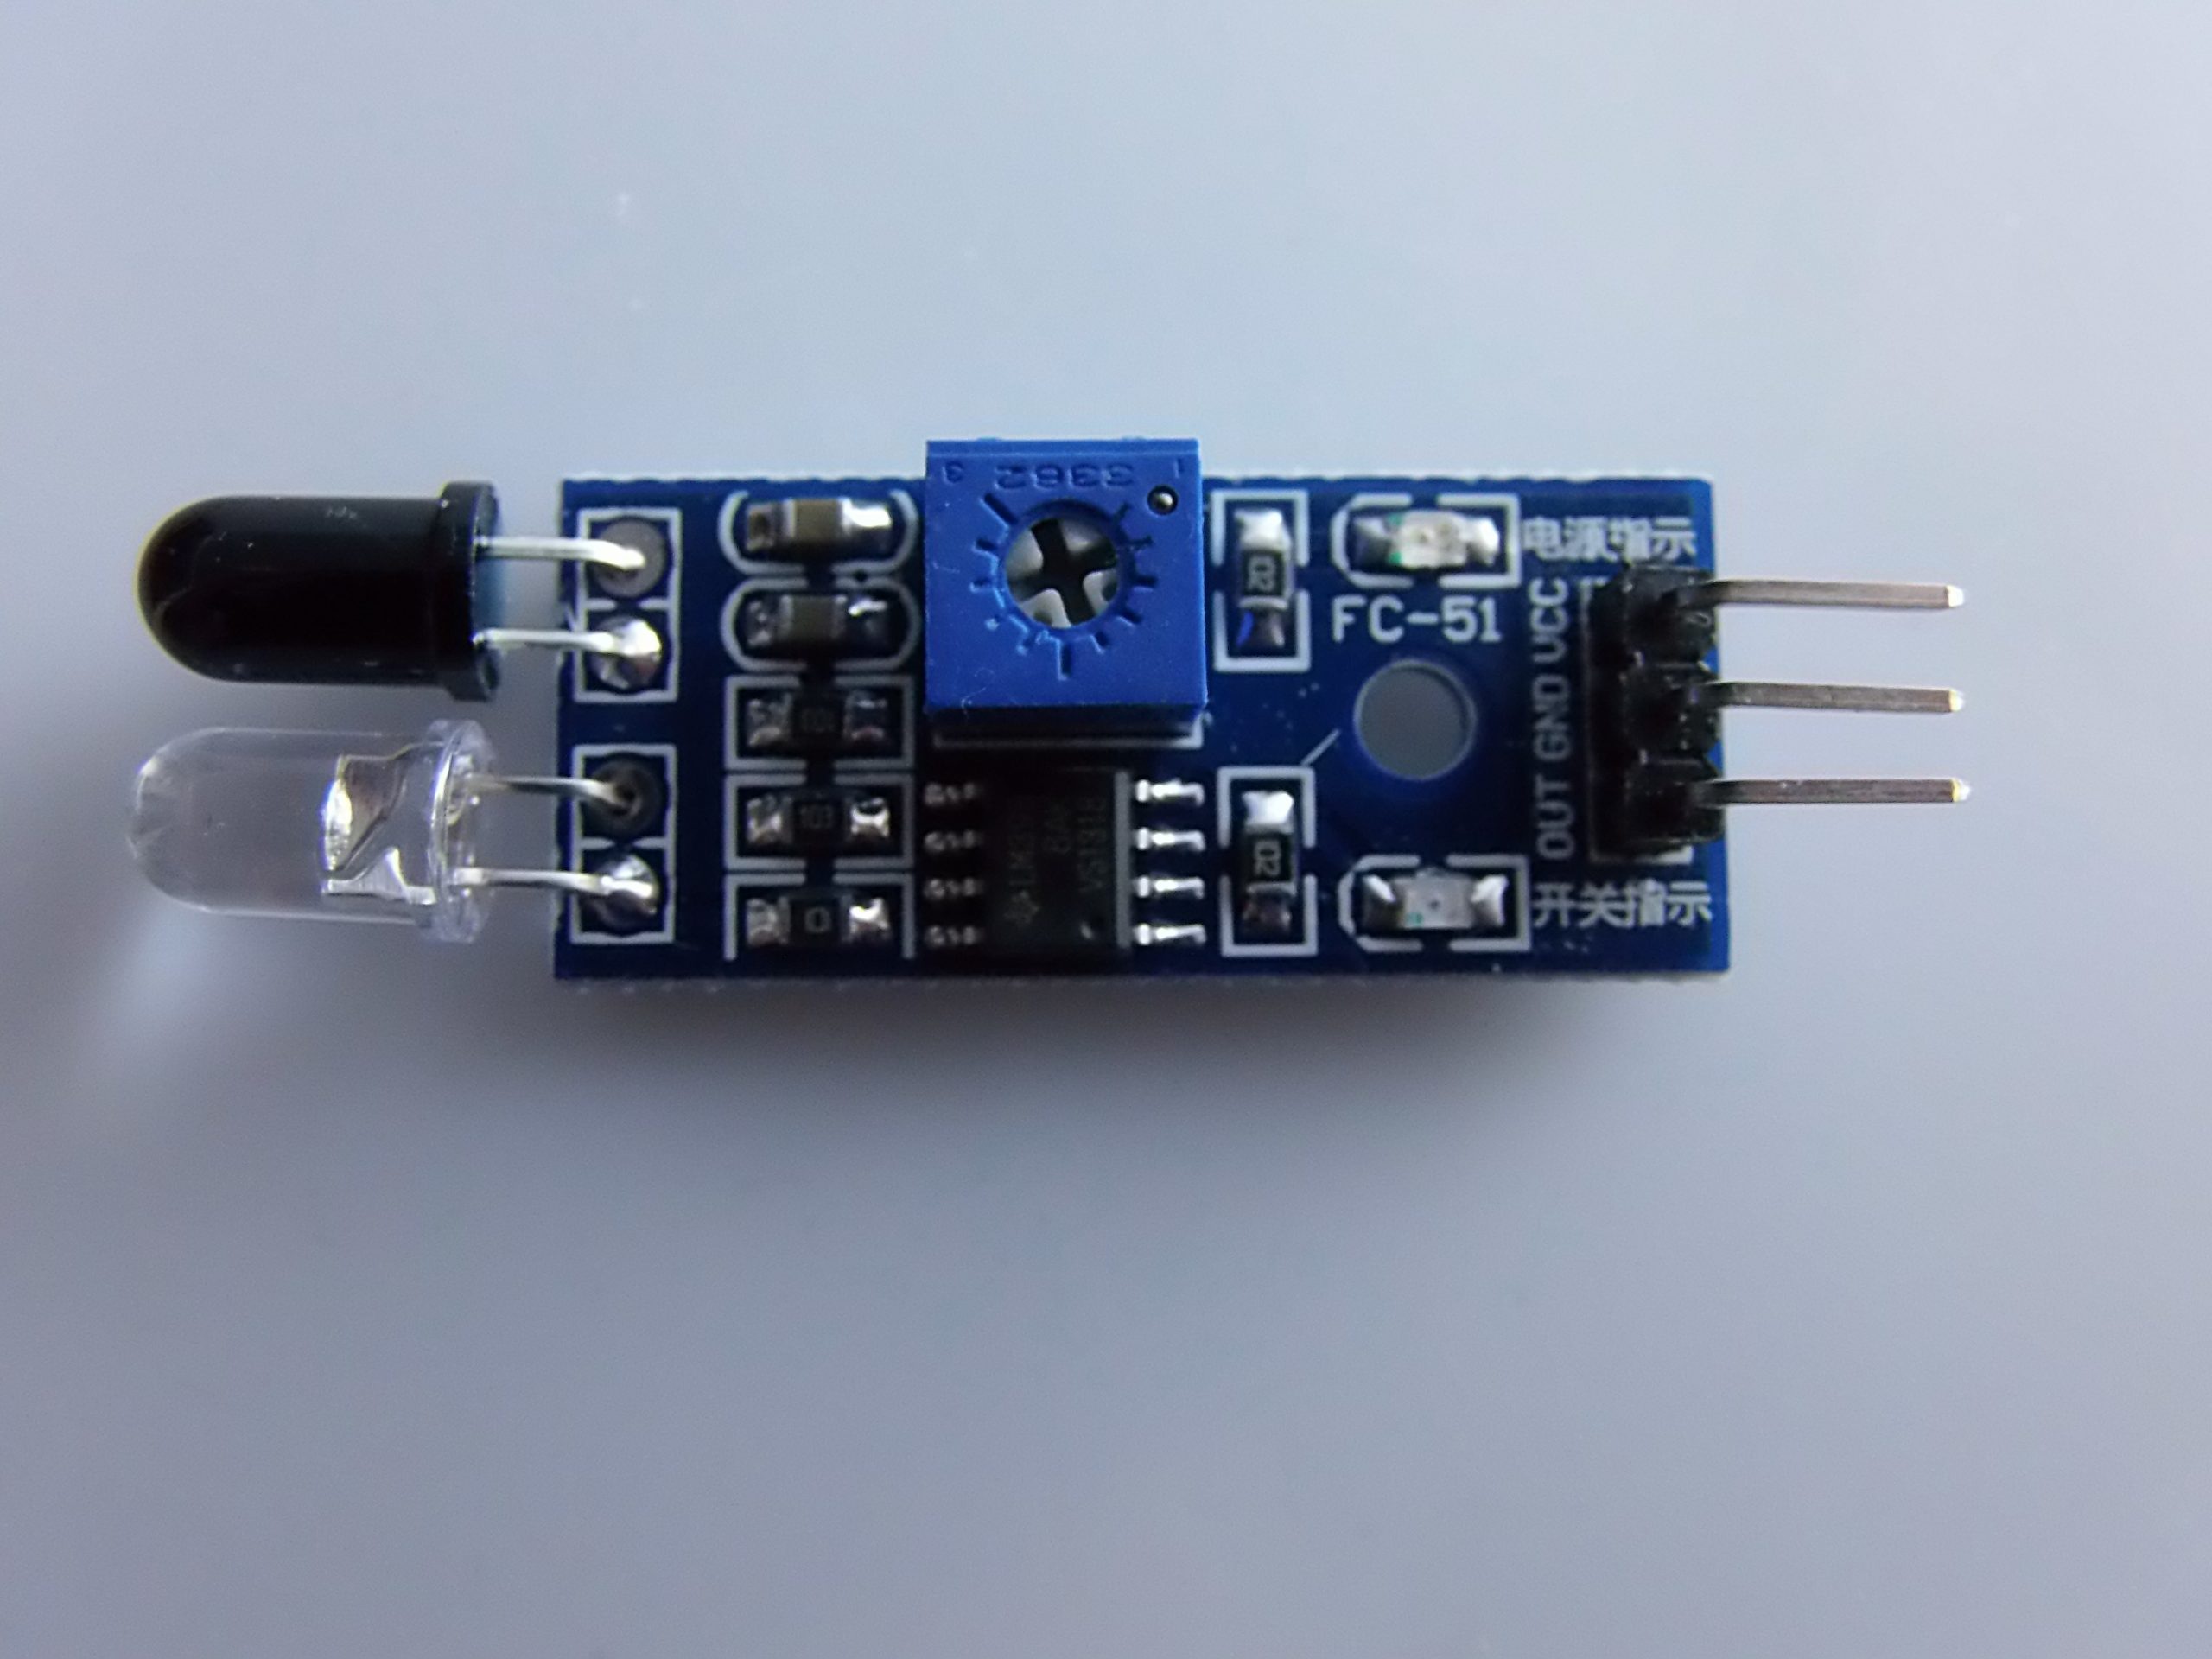
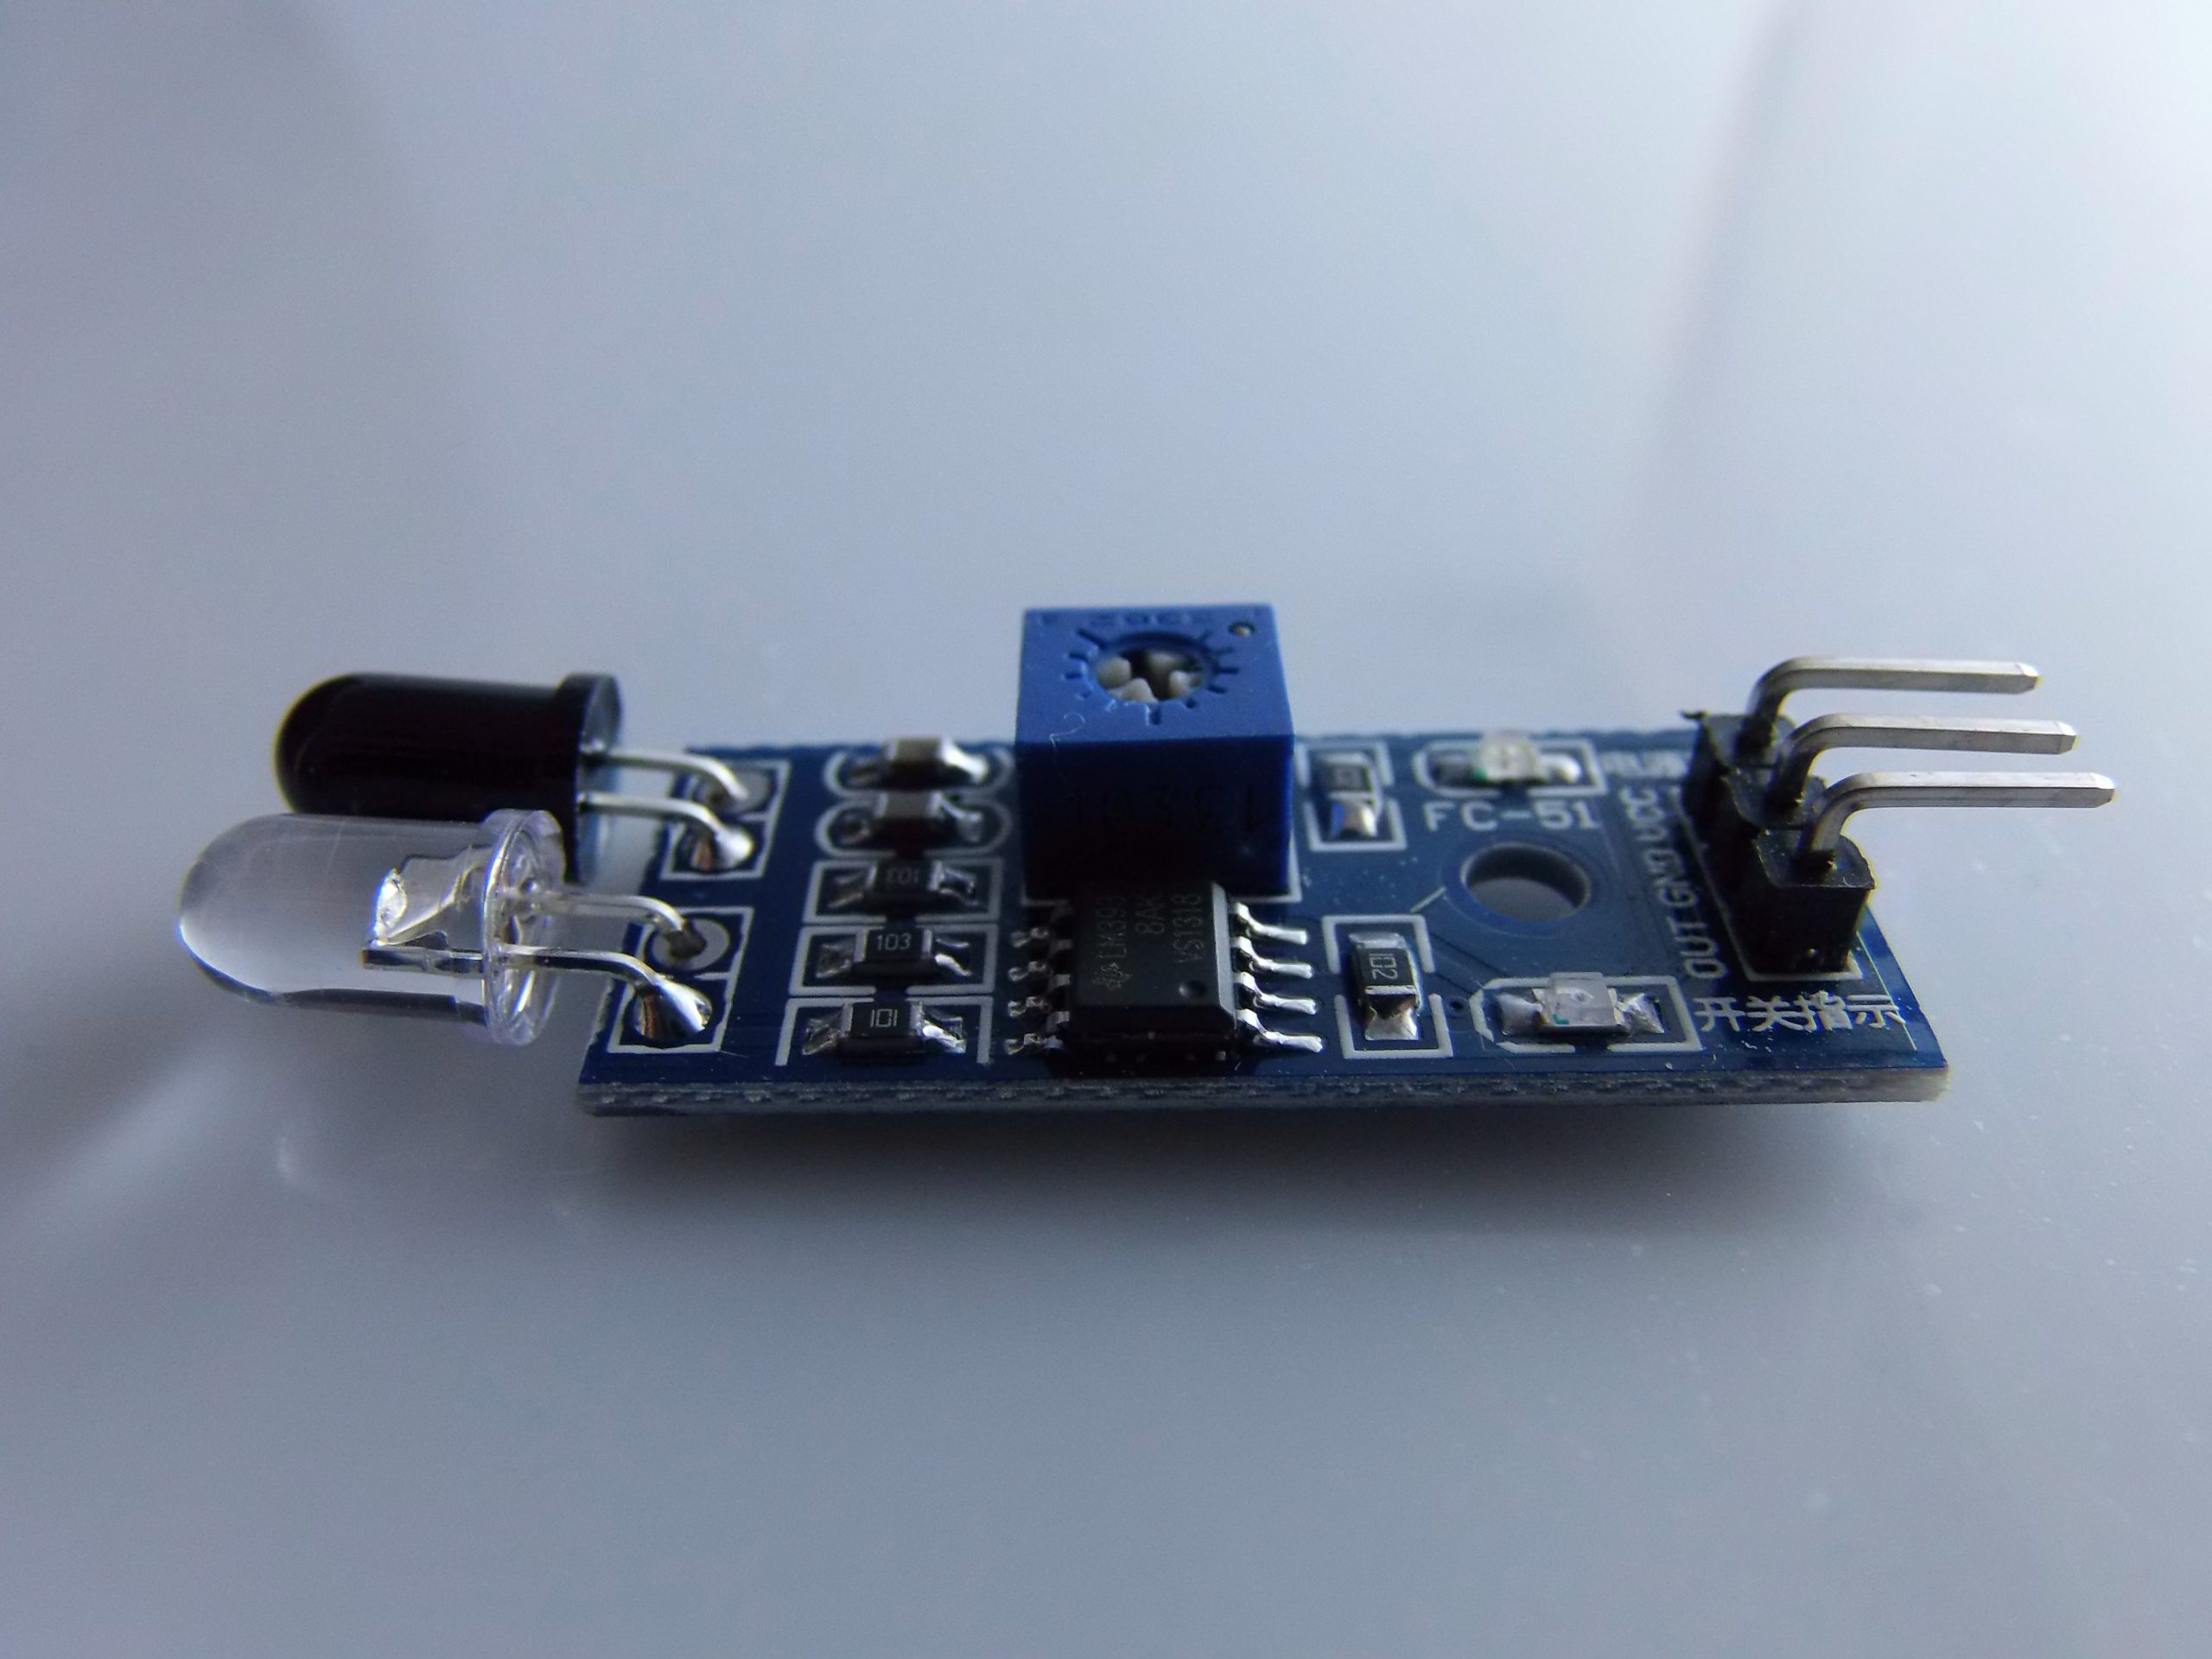
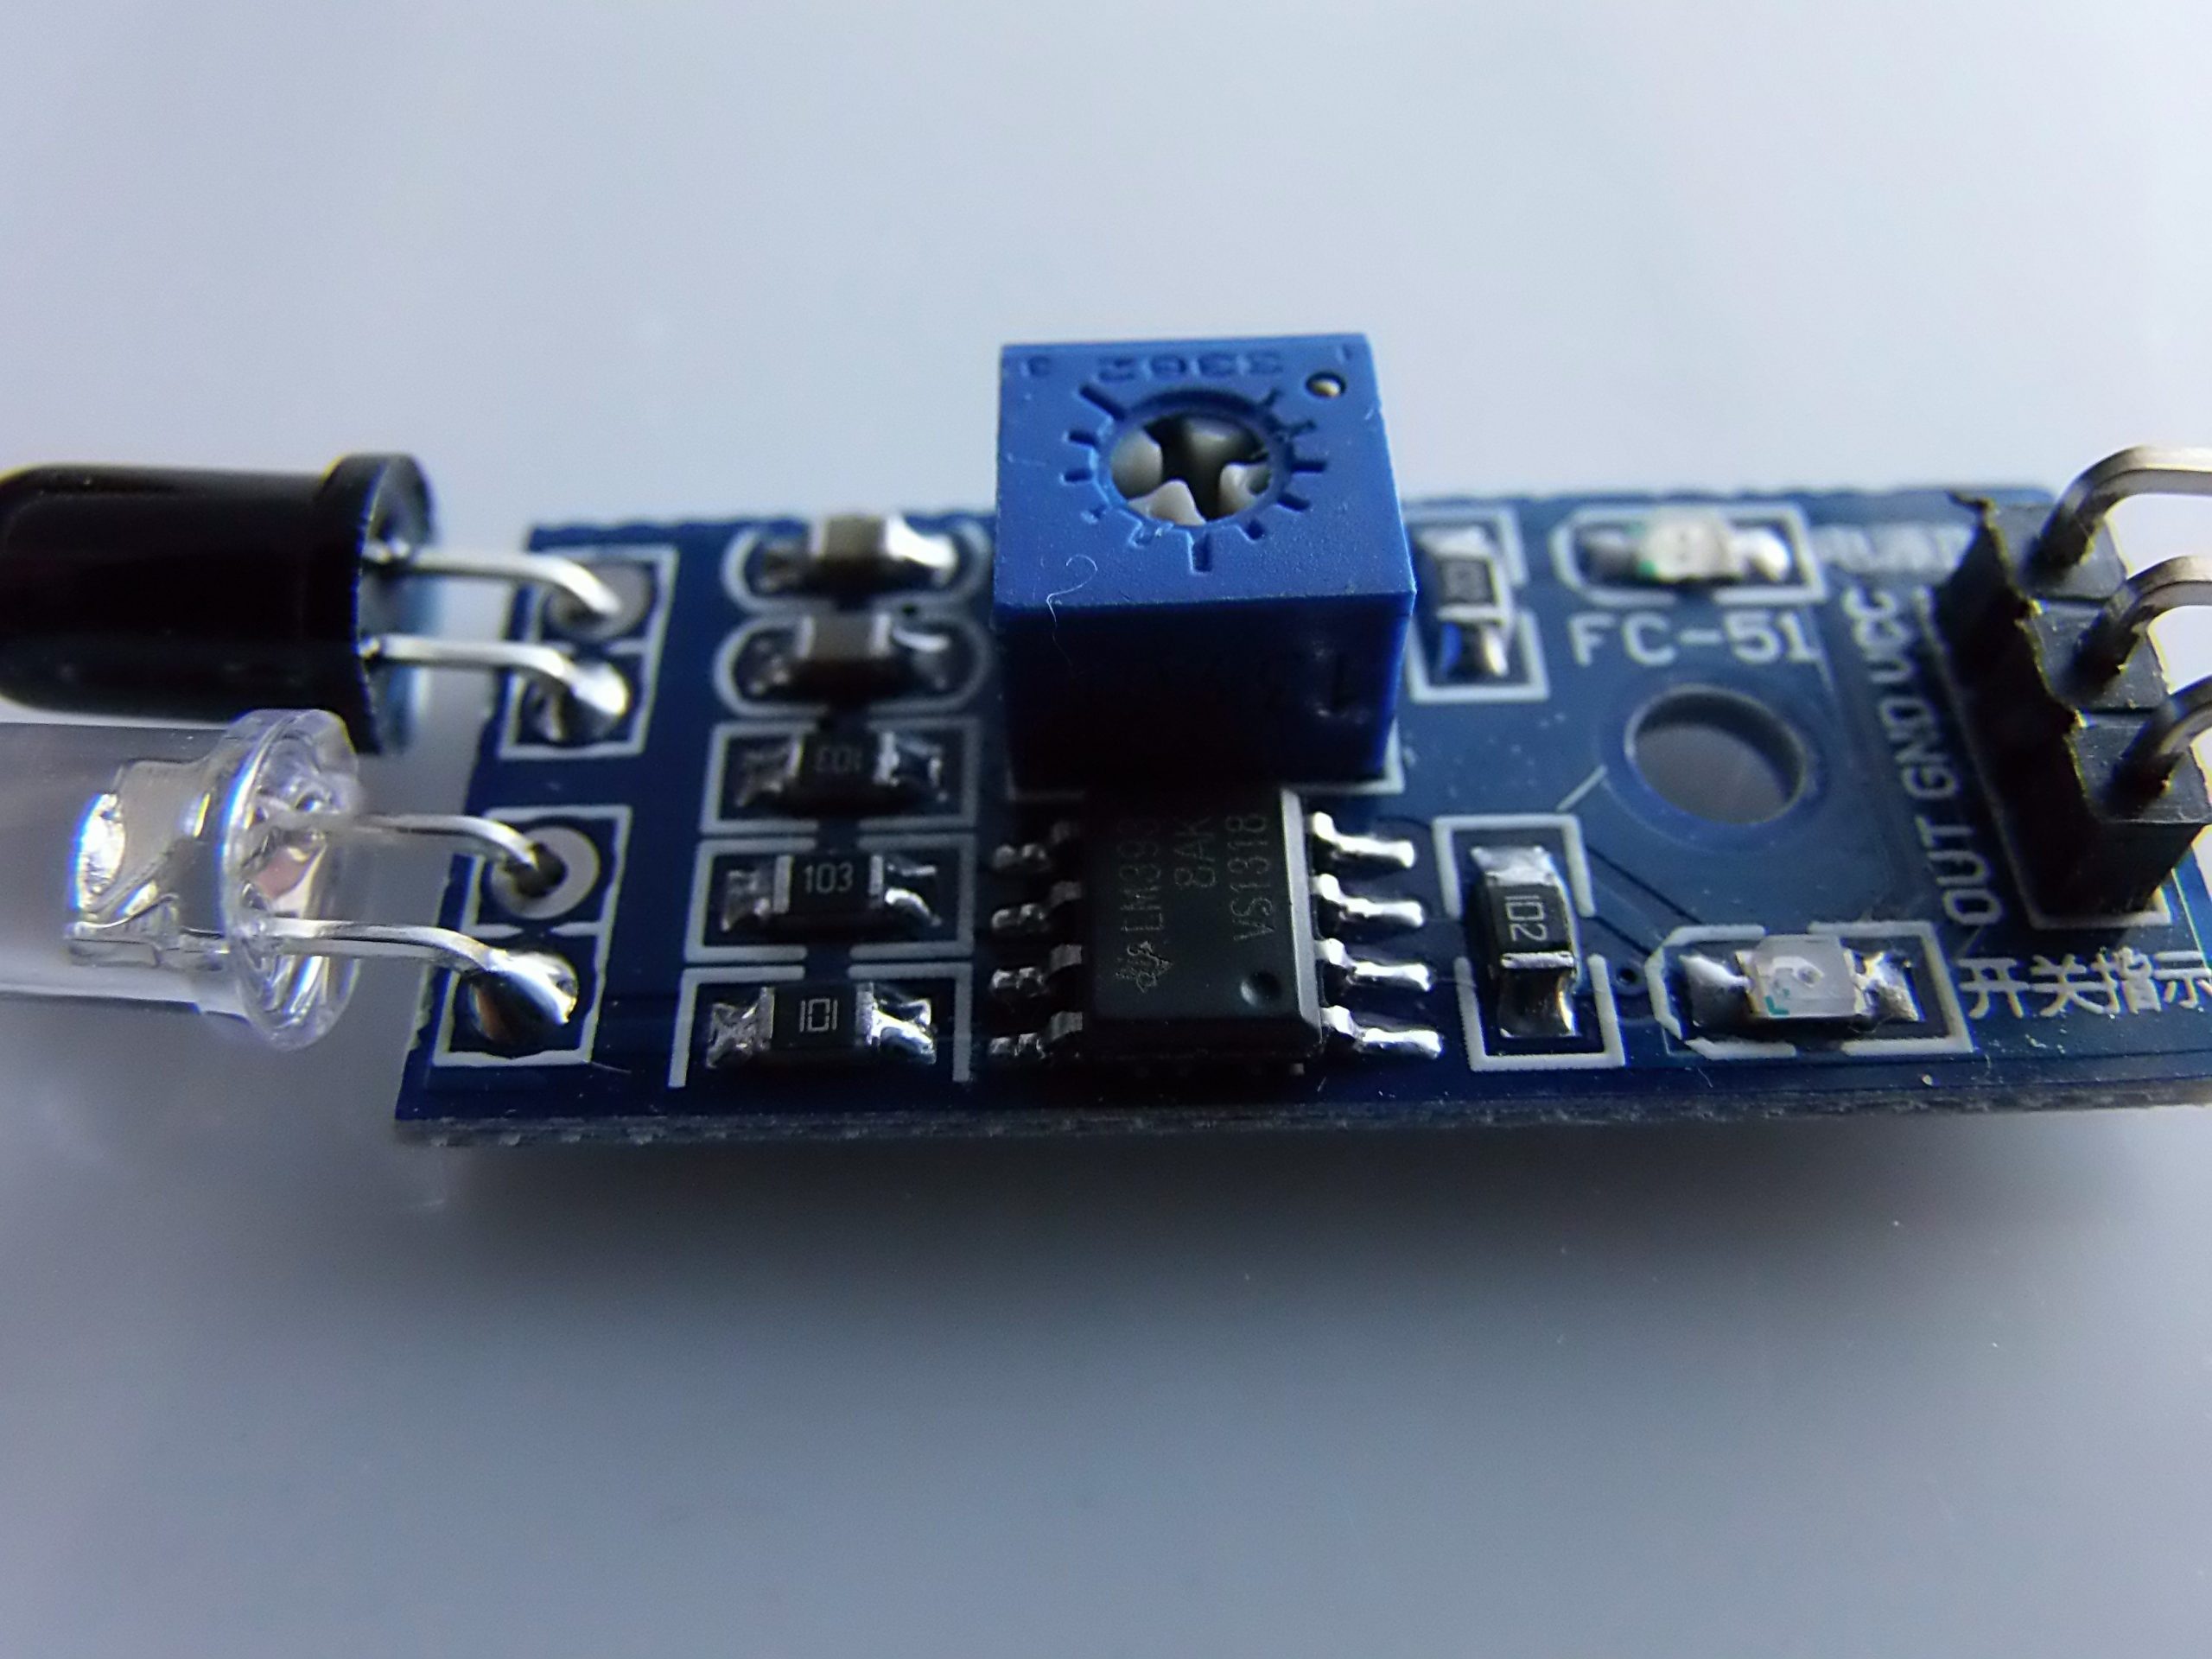
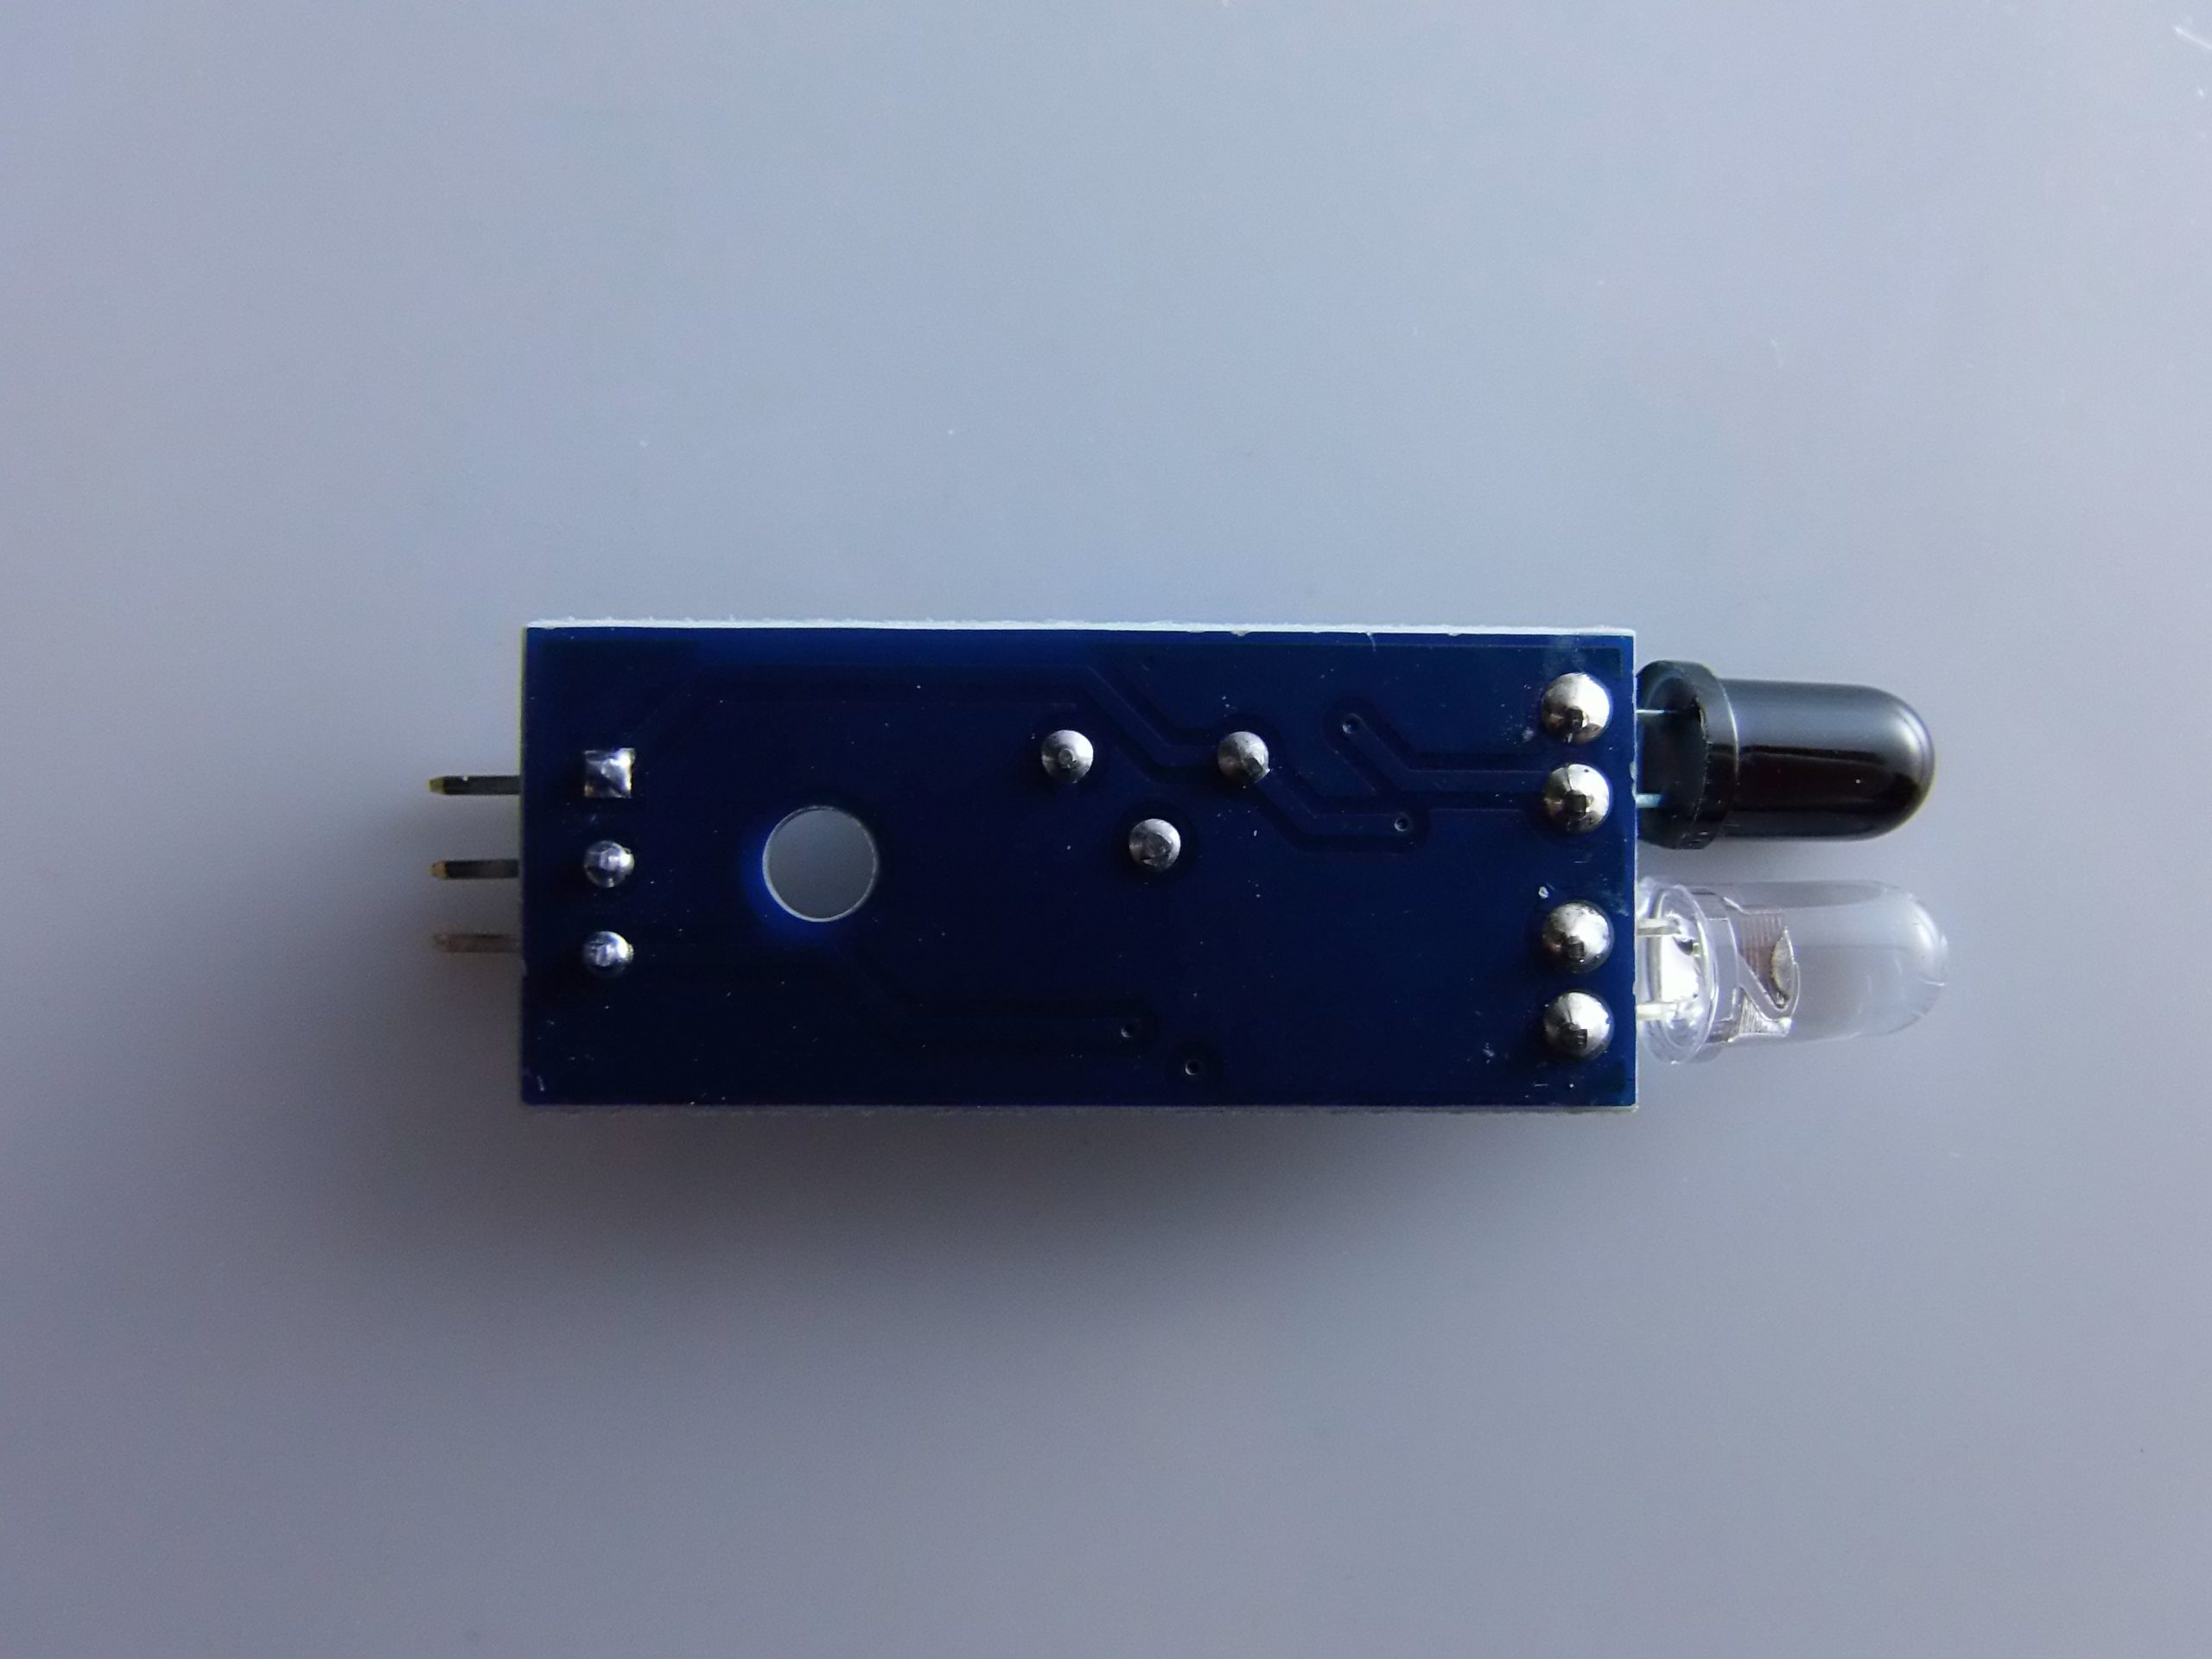
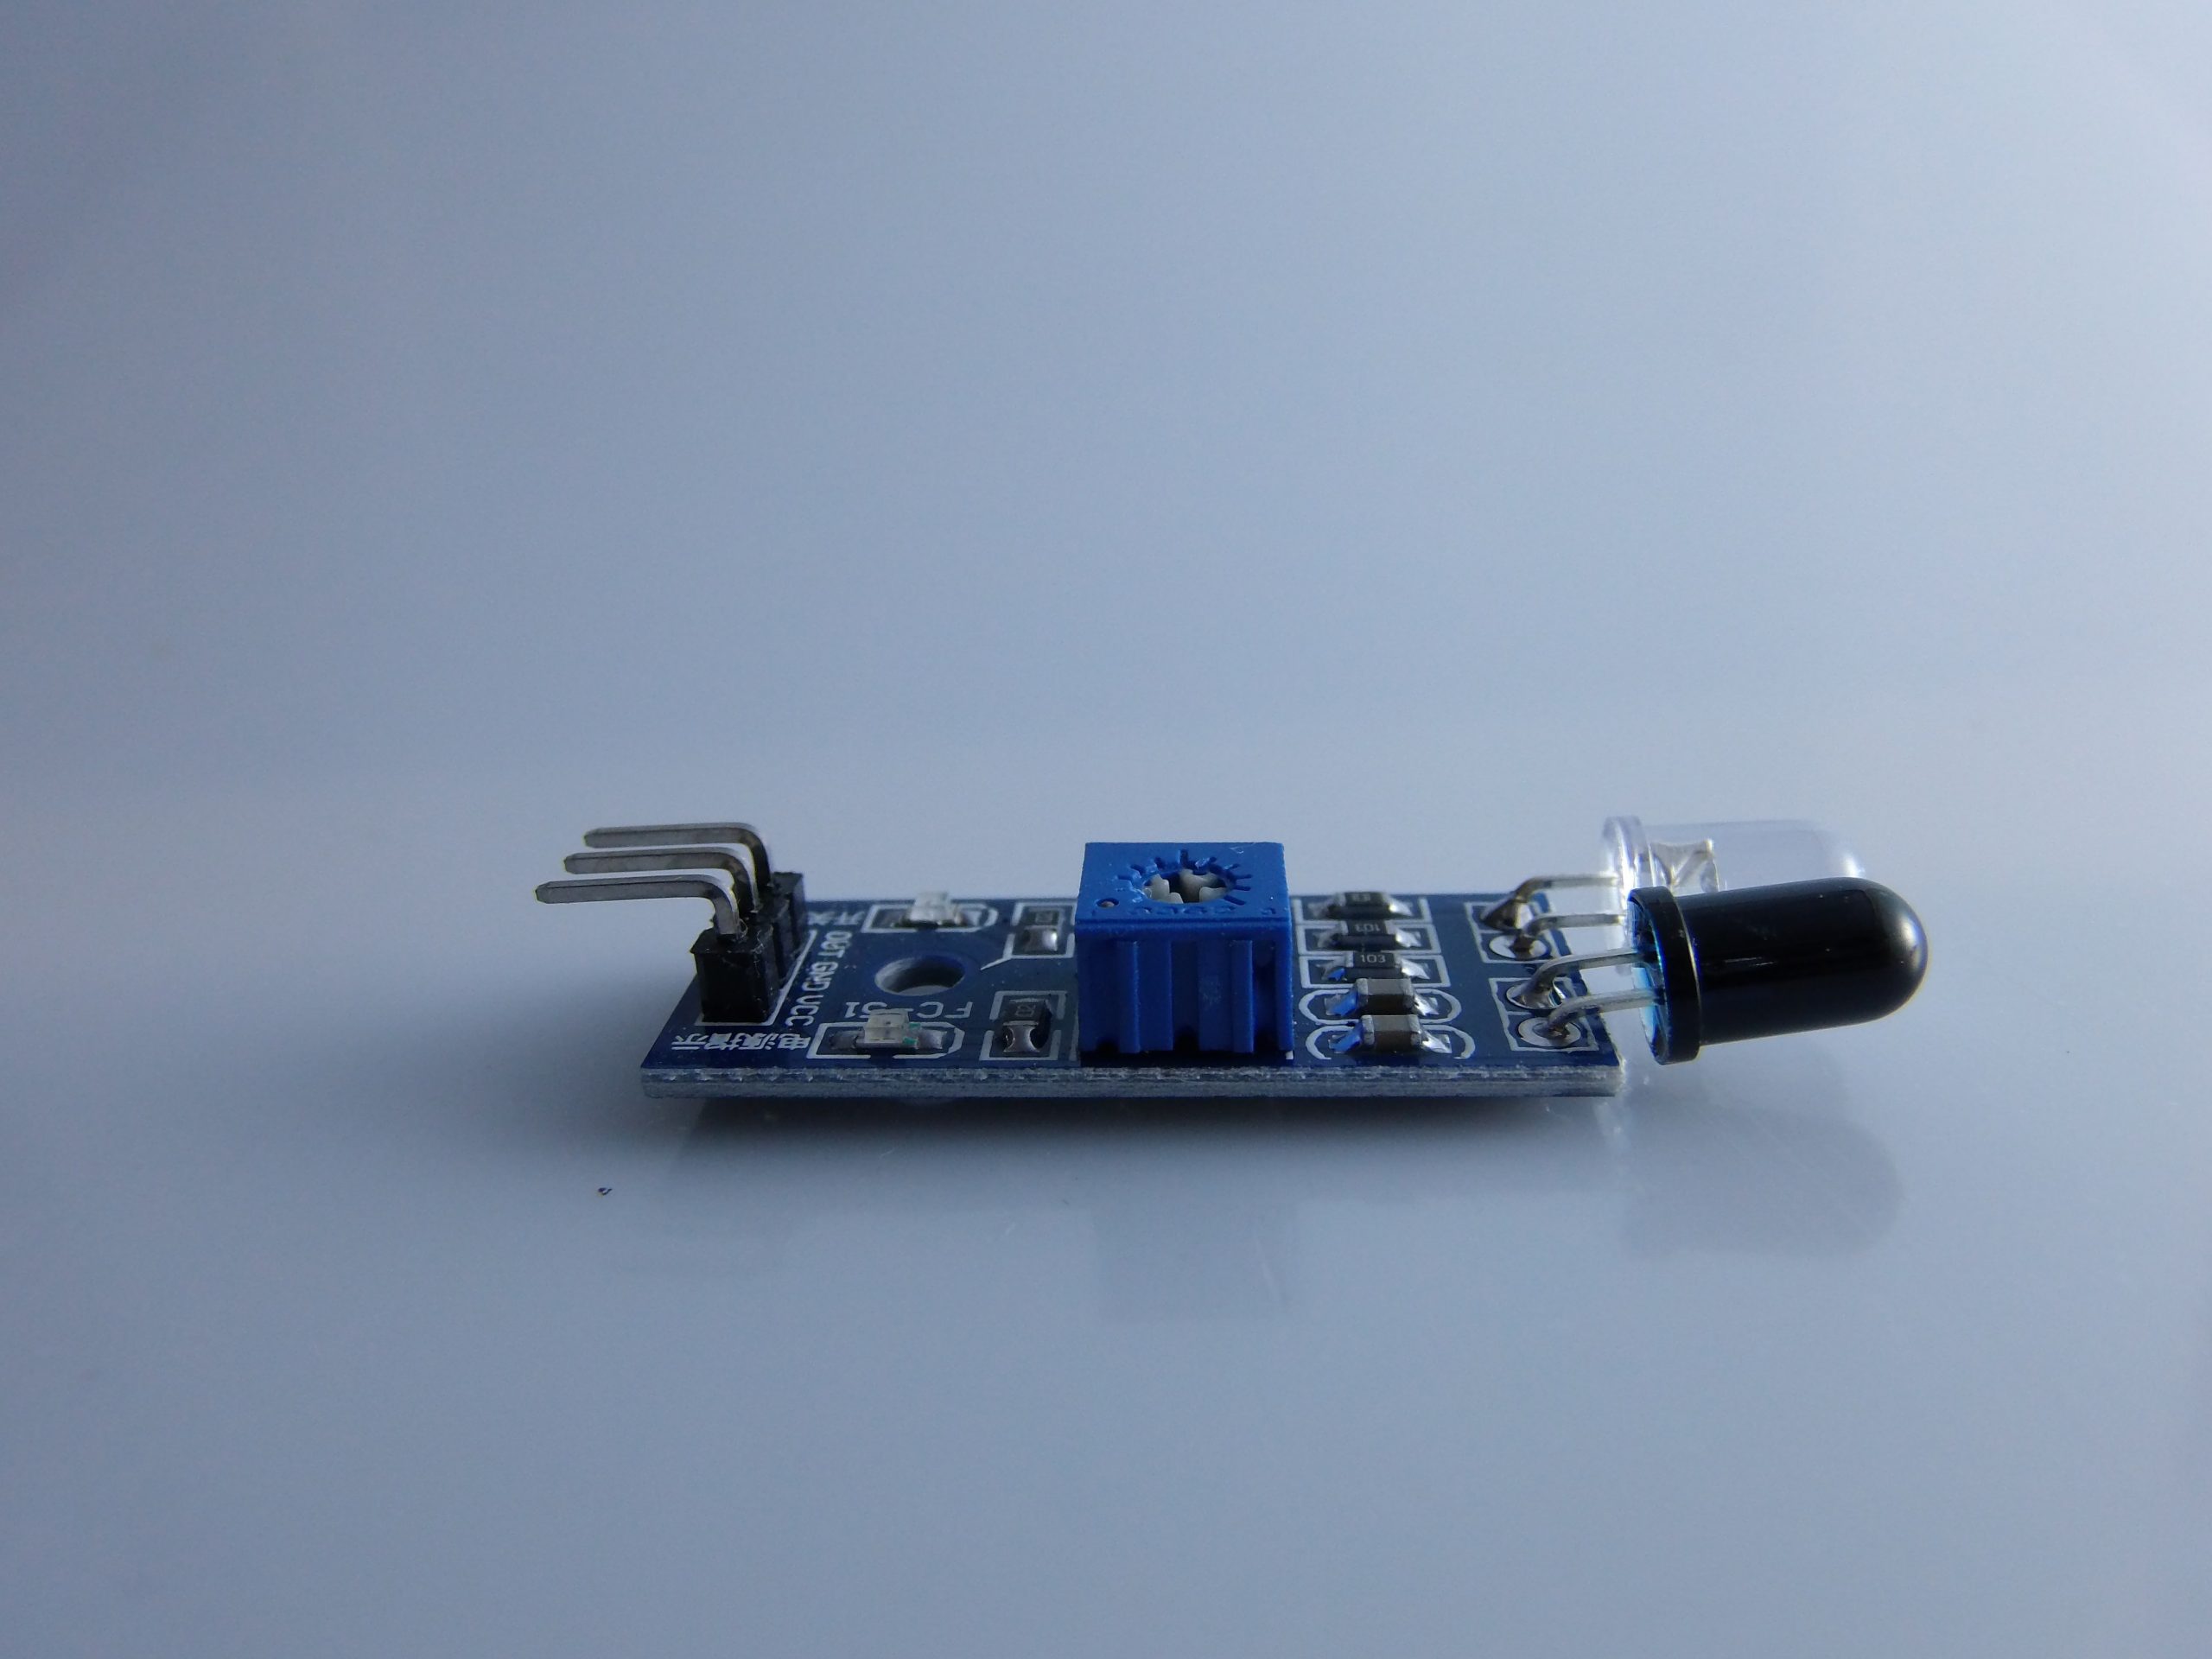
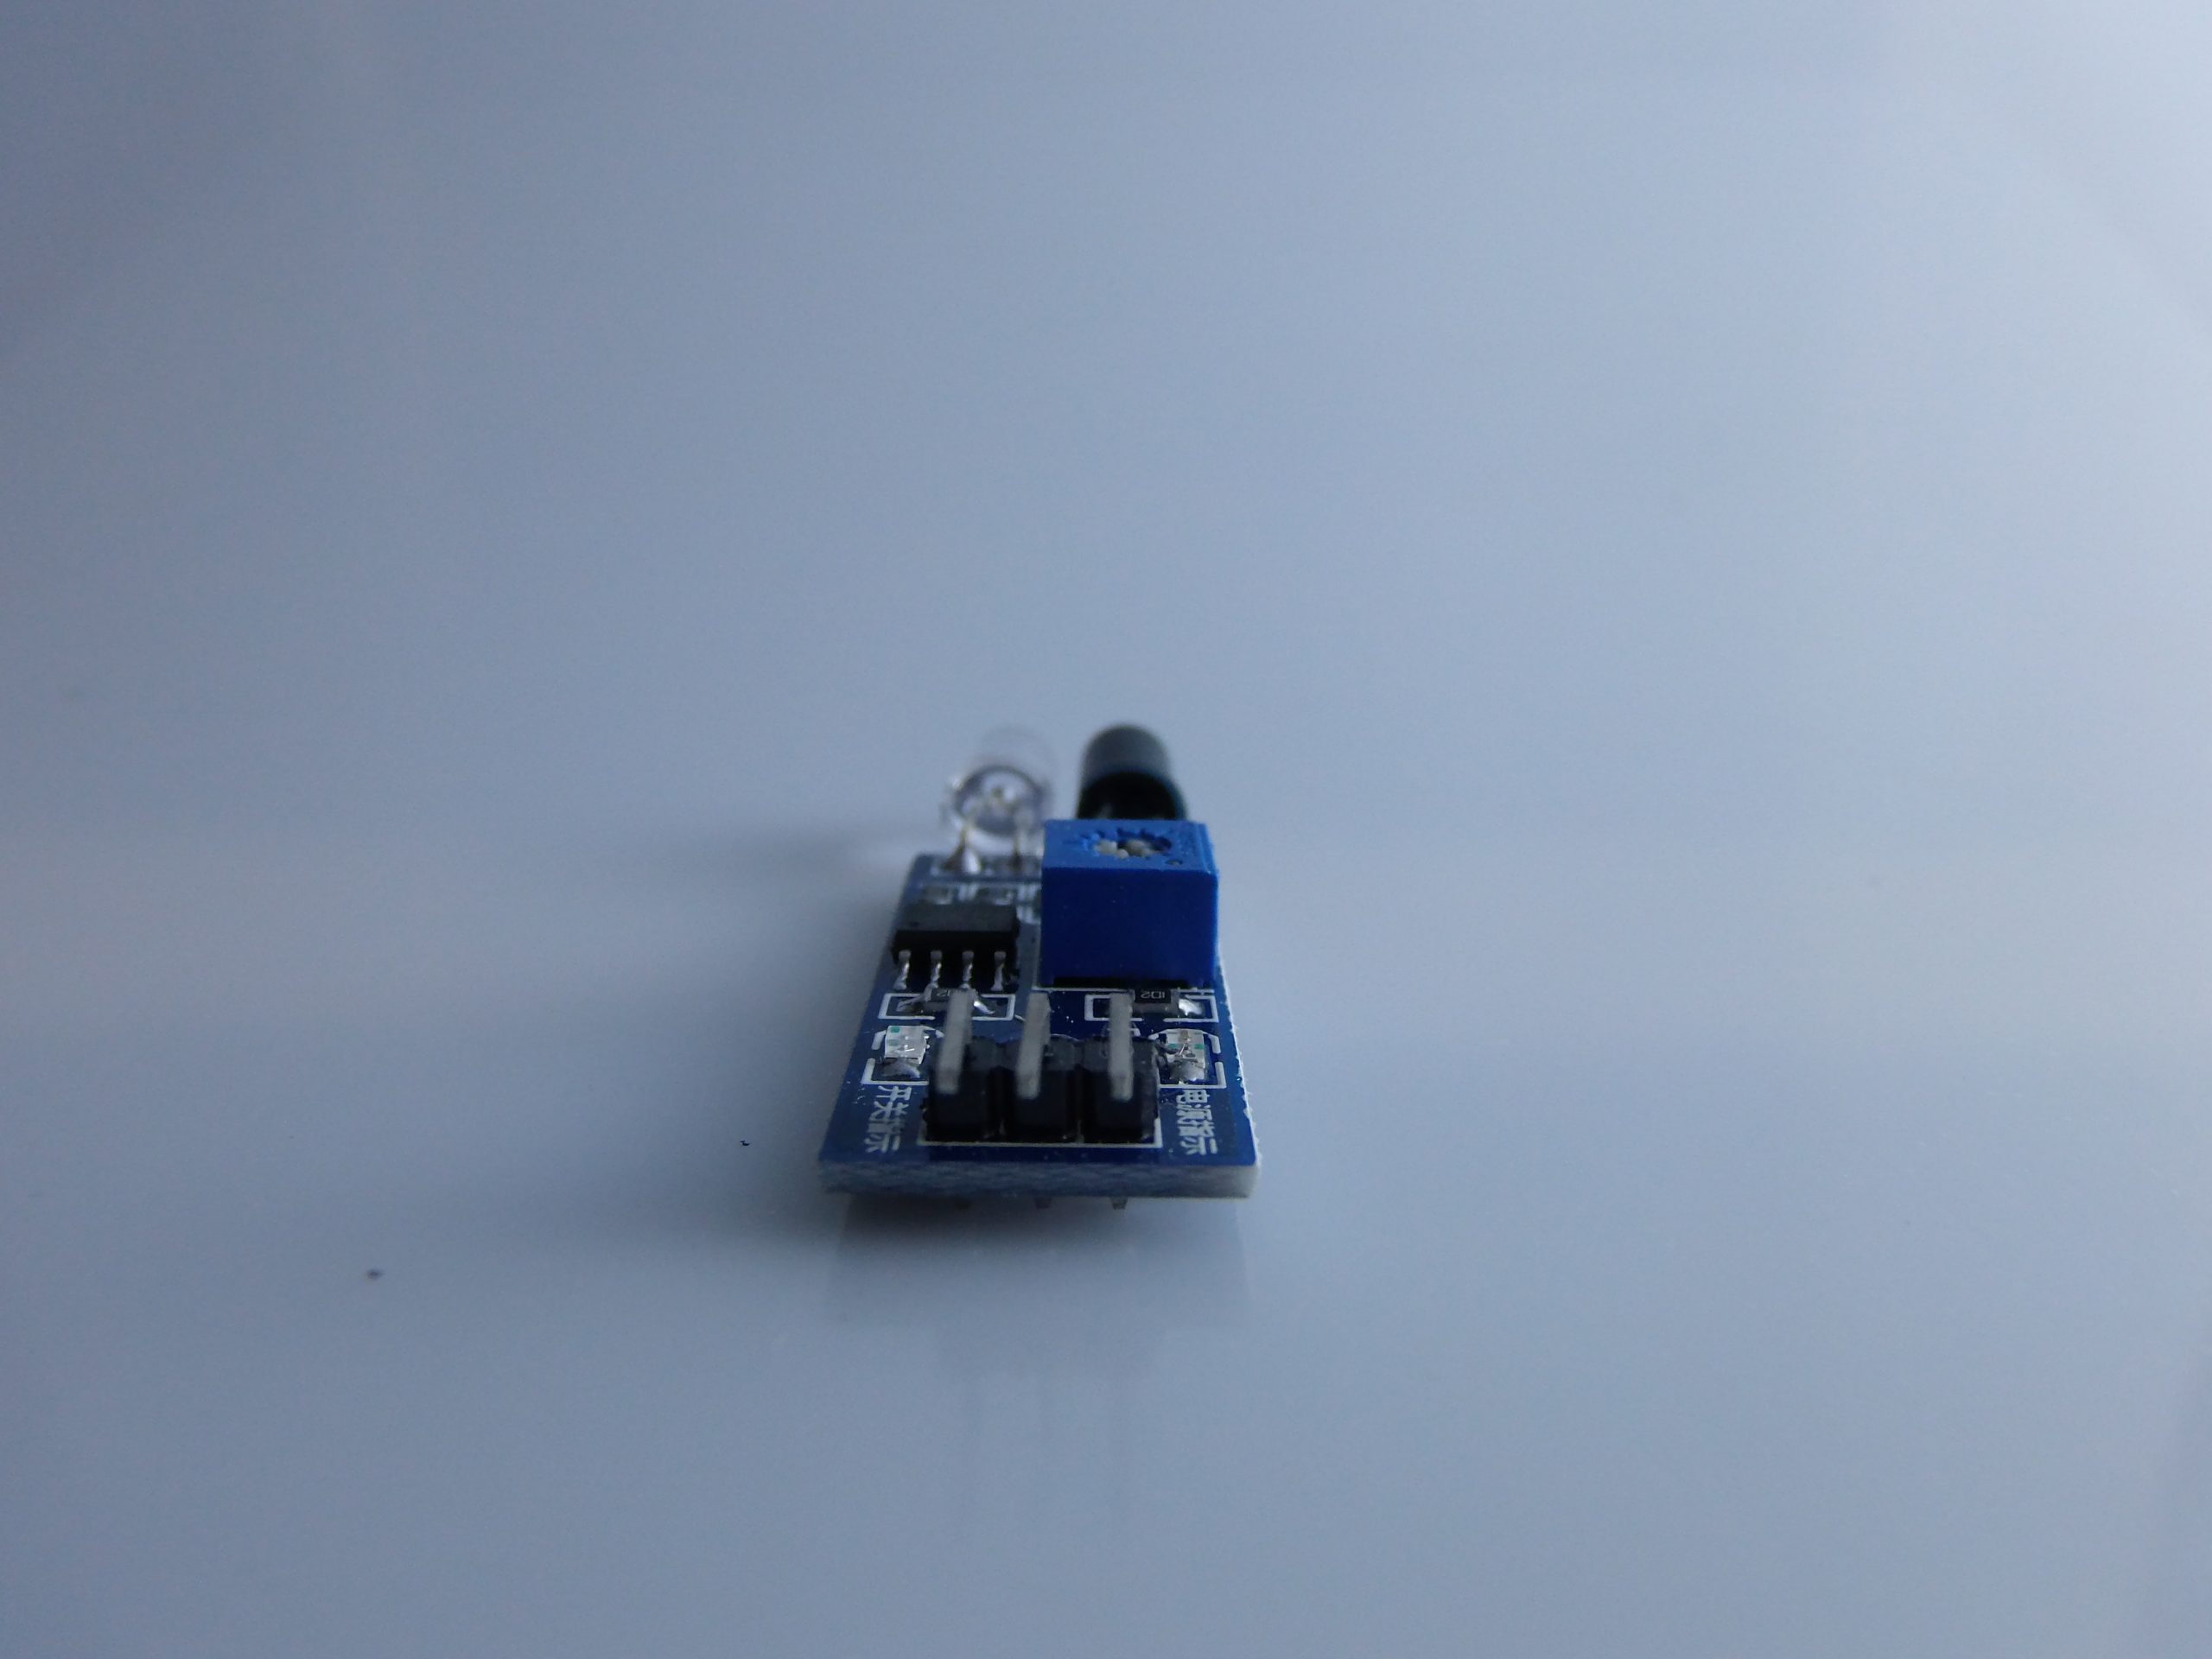
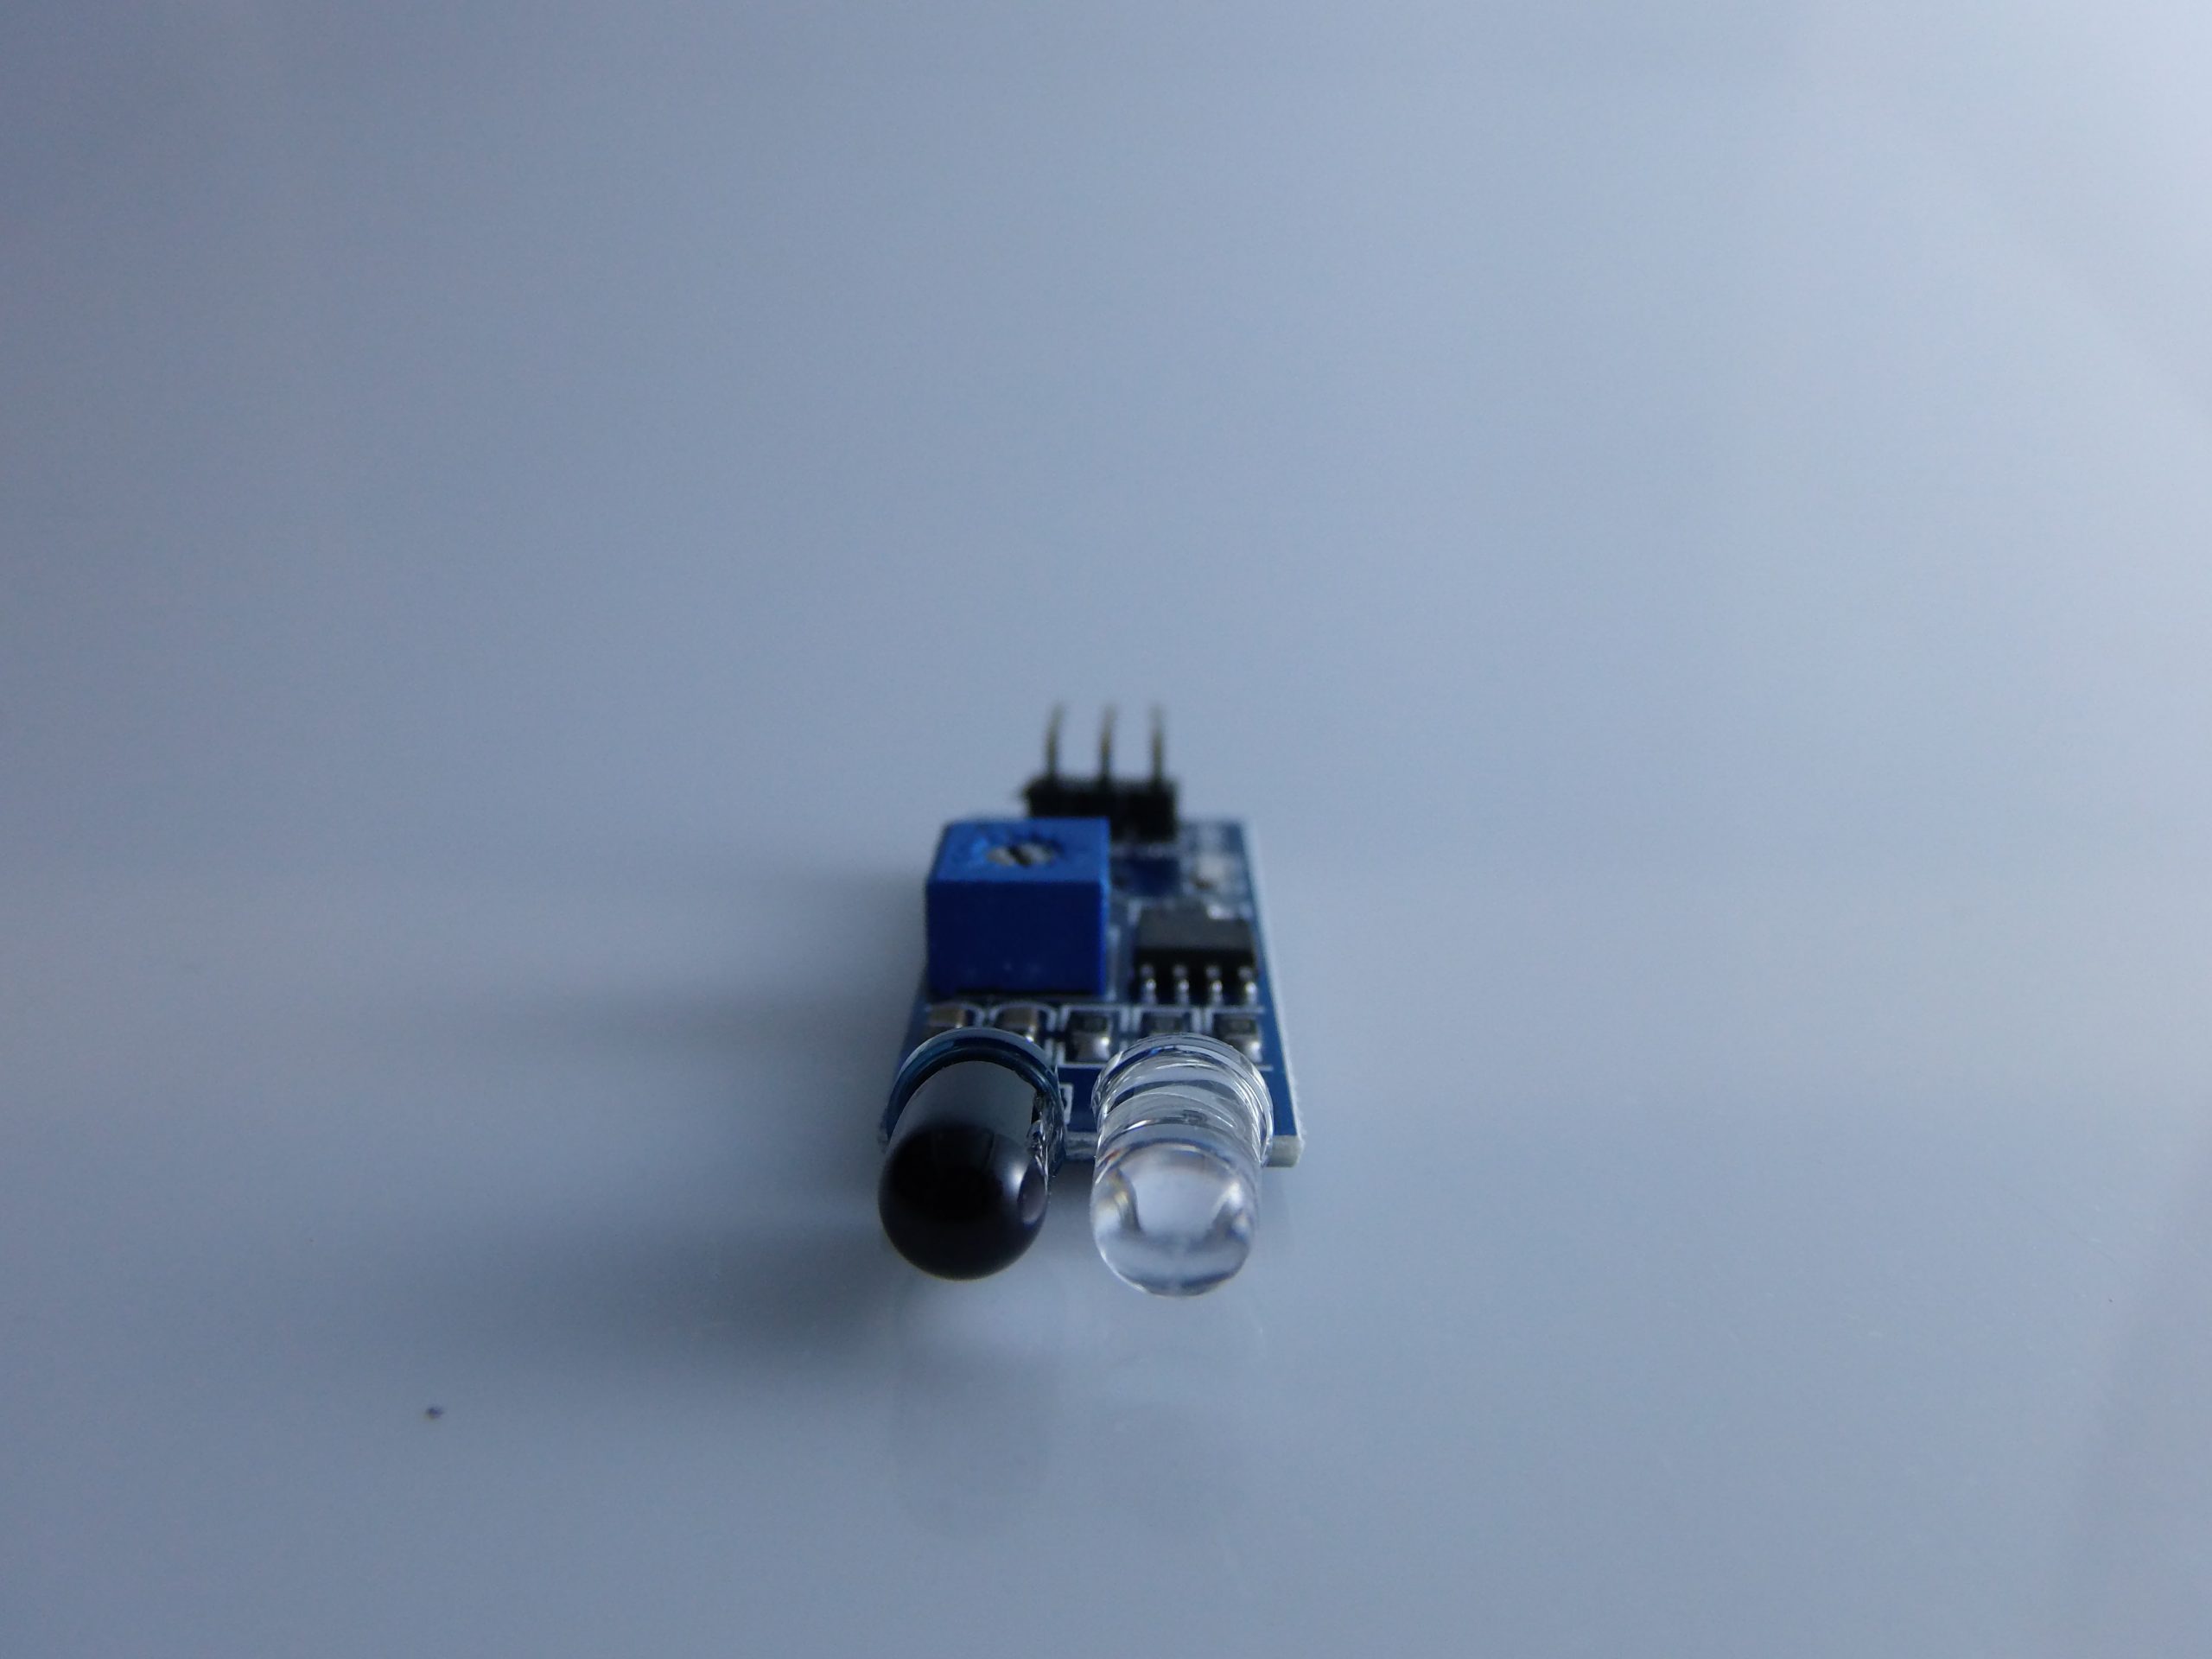
Description
🚗 Module Capteur Infrarouge pour Évitement d’Obstacles – Description Complète
✅ Qu’est-ce que c’est?
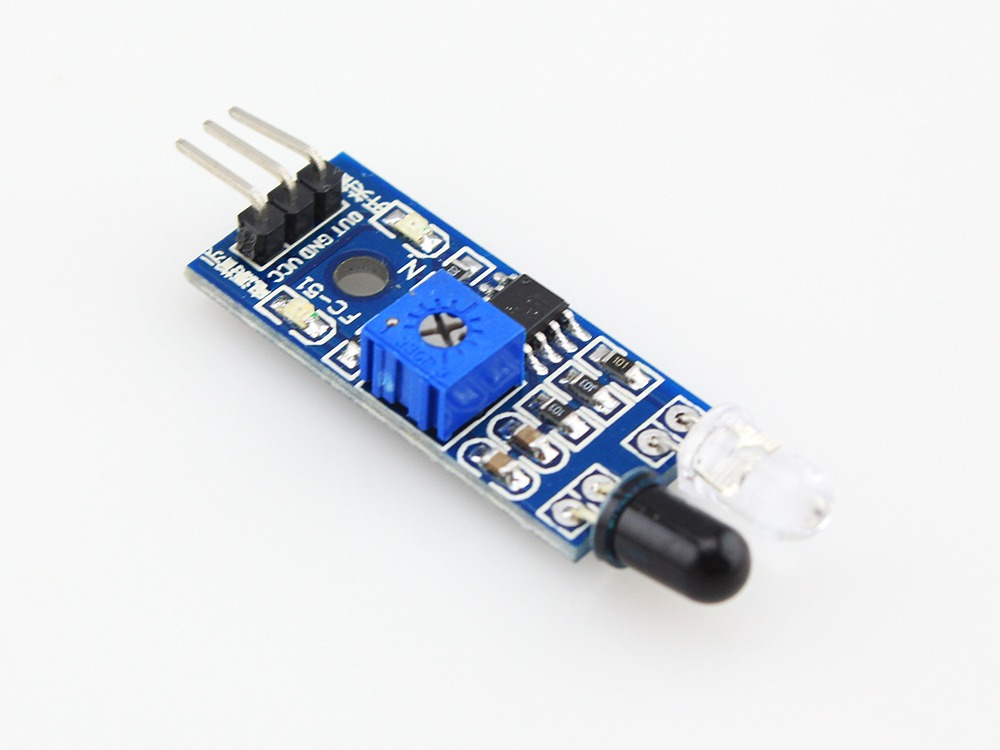
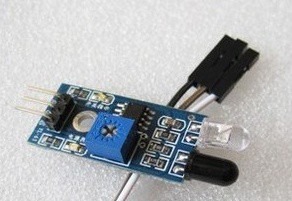
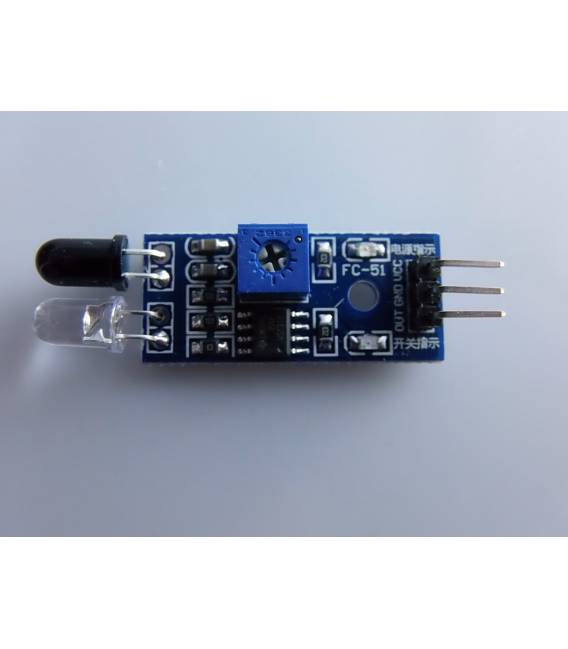
Le Module IR pour évitement d’obstacles est un capteur infrarouge qui détecte la présence d’objets ou d’obstacles devant lui, en se basant sur la réflexion de la lumière IR. Il est couramment utilisé dans robots mobiles, voitures autonomes, dispositifs de comptage, et en général dans des projets qui nécessitent la détection d’objets sans contact physique.
🔍 Caractéristiques techniques
| Spécification | Valeur |
|---|---|
| Tension de fonctionnement | 3.3V – 5V DC |
| Distance de détection | 2 – 30 cm (réglable) |
| Type de sortie | Numérique (HIGH/LOW) |
| Angle de détection | Environ 35° |
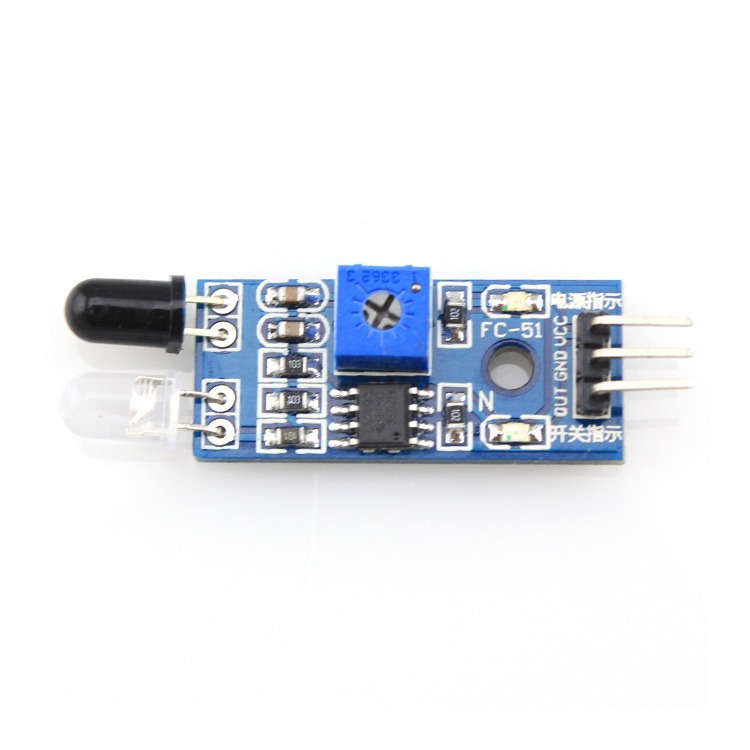
| Composants principaux | Émetteur IR LED + récepteur, comparateur LM393 |
| Indicateurs LED | LED alimentation + LED détection |
| Interface | 3 broches: VCC, GND, OUT |
| Réglage de la sensibilité | Poteau à vis bleue (vis bleue) |
Fonctionne en détectant la lumière IR réfléchie : un objet proche réfléchit le signal IR émis et est détecté.
🔌 Connexion à votre Arduino
🧰 Matériel nécessaire :
- Arduino Uno/Nano/Mega
- Module détecteur IR d’évitement d’obstacles
- Câbles cavalier
- Plaque d’essai (facultatif)
📌 Schéma de connexion
| Pins du module IR | Connexion Arduino |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (ou tout pin numérique) |
Le pin OUT fournit un signal numérique :
LOWlorsqu’un obstacle est détecté.
👨💻 Code de base d’exemple
🧪 Objectif: allumer un LED sur Arduino lorsqu’un obstacle est détecté.
#define SENSOR_PIN 2 // OUT del sensore
#define LED_PIN 13 // LED integrato sull'Arduino

void setup() {
 pinMode(SENSOR_PIN, INPUT);
 pinMode(LED_PIN, OUTPUT);
 Serial.begin(9600);
}

void loop() {
 int statoSensore = digitalRead(SENSOR_PIN);

 if (statoSensore == LOW) {
 // Ostacolo rilevato
 Serial.println("🚧 Ostacolo rilevato!");
 digitalWrite(LED_PIN, HIGH);
 } else {
 // Nessun ostacolo
 digitalWrite(LED_PIN, LOW);
 }

 delay(100);
}
Note: Généralement, le capteur retourne
LOWlorsqu’il y a un objet devant. Vérifiez toujours avec le moniteur série.
💡 Exemple avancé : Robot évite les obstacles (avec 2 capteurs)
En utilisant deux capteurs IR pour décider de la direction du mouvement.
#define LEFT_SENSOR_PIN 2
#define RIGHT_SENSOR_PIN 3
#define LEFT_MOTOR 8
#define RIGHT_MOTOR 9

void setup() {
 pinMode(LEFT_SENSOR_PIN, INPUT);
 pinMode(RIGHT_SENSOR_PIN, INPUT);
 pinMode(LEFT_MOTOR, OUTPUT);
 pinMode(RIGHT_MOTOR, OUTPUT);
}

void loop() {
 int leftObstacle = digitalRead(LEFT_SENSOR_PIN);
 int rightObstacle = digitalRead(RIGHT_SENSOR_PIN);

 if (leftObstacle == LOW && rightObstacle == LOW) {
 // Ostacolo davanti → fermati
 digitalWrite(LEFT_MOTOR, LOW);
 digitalWrite(RIGHT_MOTOR, LOW);
 } else if (leftObstacle == LOW) {
 // Ostacolo a sinistra → gira a destra
 digitalWrite(LEFT_MOTOR, HIGH);
 digitalWrite(RIGHT_MOTOR, LOW);
 } else if (rightObstacle == LOW) {
 // Ostacolo a destra → gira a sinistra
 digitalWrite(LEFT_MOTOR, LOW);
 digitalWrite(RIGHT_MOTOR, HIGH);
 } else {
 // Nessun ostacolo → vai avanti
 digitalWrite(LEFT_MOTOR, HIGH);
 digitalWrite(RIGHT_MOTOR, HIGH);
 }

 delay(100);
}
Dans un vrai robot,
LEFT_MOTOReRIGHT_MOTORdevraient être connectés à un driver moteur (par exemple L298N ou L9110S).
⚙️ Conseils pratiques
- 🔧 Regulation de sensibilité: tournez le trimmer sur le module pour augmenter ou réduire la distance de détection.
- 🌞 Conditions environnementales: la lumière solaire directe peut interférer avec le capteur IR. Utilisez-le dans des environnements intérieurs ou contrôlés.
- 🔋 Tension: fonctionne bien avec 3,3V et 5V, mais il est recommandé de 5V pour la fiabilité maximale.
🧠 Applications possibles
- Robots mobiles autonomes
- Comptage d’objets sur tapis transporteurs
- Capteurs de proximité ou de présence
- Jeux et interfaces interactives
- Automatisation simple (par exemple ouverture automatique)
📦 Résumé des fonctionnalités
- ✔️ Détection d’objets sans contact
- ✔️ Facile à intégrer avec Arduino
- ✔️ Économique et réglable
- ✔️ Sortie digitale, facile à lire
- ✔️ Idéal pour des projets éducatifs et amateurs
Parfait ! Voici une présentation pédagogique sous-divisée en diapositives textuelles, adaptées pour PowerPoint, Google Slides, Canva ou tout autre outil de présentation.
📊 Présentation : Capteur Infrarouge pour Évitement d’Obstacles avec Arduino
🔹 Diapositive 1 : Titre
Capteur IR pour Évitement d’Obstacles
Introduction et utilisation avec Arduino
👨🏫 Cours : Introduction à la Robotique
📅 Date : [inserire data]
📍 Par : [nome docente/studente]
🔹 Diapositive 2 : Qu’est-ce que le capteur IR pour évitement d’obstacles ?
- Capteur qui détecter des objets sans contact par infrarouge
- Utilise la lumière IR réfléchie pour détecter la distance à un obstacle
- Sortie digitale: HIGH = pas d’obstacle, LOW = obstacle présent
- Idéal pour les robots mobiles, automatisation, systèmes d’alarme
🔹 Slide 3: Composants principaux du module
- LED IR émetteur
- Photodiode IR récepteur
- Comparateur LM393 pour gestion logique
- LED d’état (Alimentation + Détectection)
- Poteentiomètre pour regler la sensibilité
- 3 Broches: VCC, GND, SORTIE
🔹 Slide 4: Caractéristiques techniques
| Caractéristique | Valeur |
|---|---|
| Tension | 3.3V – 5V |
| Distance opérationnelle | 2 – 30 cm (réglable) |
| Type de sortie | Numérique (LOW = obstacle) |
| Angle de détection | ~35° |
| Réglage | via le poteentiomètre intégré |
🔹 Slide 5: Connexion avec Arduino
Module IR ➡️ Arduino
| IR Pin | Arduino Pin |
|---|---|
| VCC | 5V |
| GND | GND |
| OUT | D2 (exemple) |
📌 Sortie numérique: utilisez digitalRead() pour lire l’état
🔹 Slide 6: Exemple de code de base
#define SENSOR_PIN 2
#define LED_PIN 13

void setup() {
 pinMode(SENSOR_PIN, INPUT);
 pinMode(LED_PIN, OUTPUT);
 Serial.begin(9600);
}

void loop() {
 int stato = digitalRead(SENSOR_PIN);
 if (stato == LOW) {
 digitalWrite(LED_PIN, HIGH);
 Serial.println("Ostacolo rilevato!");
 } else {
 digitalWrite(LED_PIN, LOW);
 }
 delay(100);
}
🔹 Slide 7: Application robot évite les obstacles
- Deux capteurs: un à gauche, un à droite
- Si ils détectent un obstacle → le robot tourne
- Contrôle moteurs via pilote L298N ou similaires
- Déplacement autonome et intelligent
🔹 Slide 8 : Exemples d’applications
✅ Robots mobiles autonomes
✅ Systèmes d’alarme ou de présence
✅ Comptage d’objets sur bandes transporteuses
✅ Jeux interactifs (ex. poursuite)
✅ Capteurs pour l’ouverture de portes
🔹 Slide 9 : Conseils pratiques
- Évitez la lumière solaire directe pour la fiabilité
- Regulez la distance avec le trimmer intégrée
- Peut être alimenté par 3.3V o 5V
- Testez avec des objets clairs/foncés pour évaluer la sensibilité
🔹 Slide 10: Conclusions
🎯 Capteur économique, simple et puissant
💡 Idéal pour des projets pédagogiques et des prototypes
🔧 Facile à intégrer avec d’autres modules (relais, moteurs, LED, buzzer)
👩💻 Utile pour introduire les étudiants à la programmation embarquée
|
GÉNÉRAUX |
MODÈLE |
Module Dolly pour éviter les obstacles à infrarouge |
|
MATERIAUX |
carte PCB + composants |
|
|
COMPATIBILITÉ |
ARDUINO |
|
|
COMPOSANTS ÉLECTRIQUES |
TENSION D’ENTRÉE |
3,3-5V |
|
POIDS ET DIMENSIONS |
POIDS DU PRODUIT |
8g |
|
POIDS DU PAQUET |
0.1 kg |
|
|
DIMENSIONS DU PRODUIT (L x W x H) |
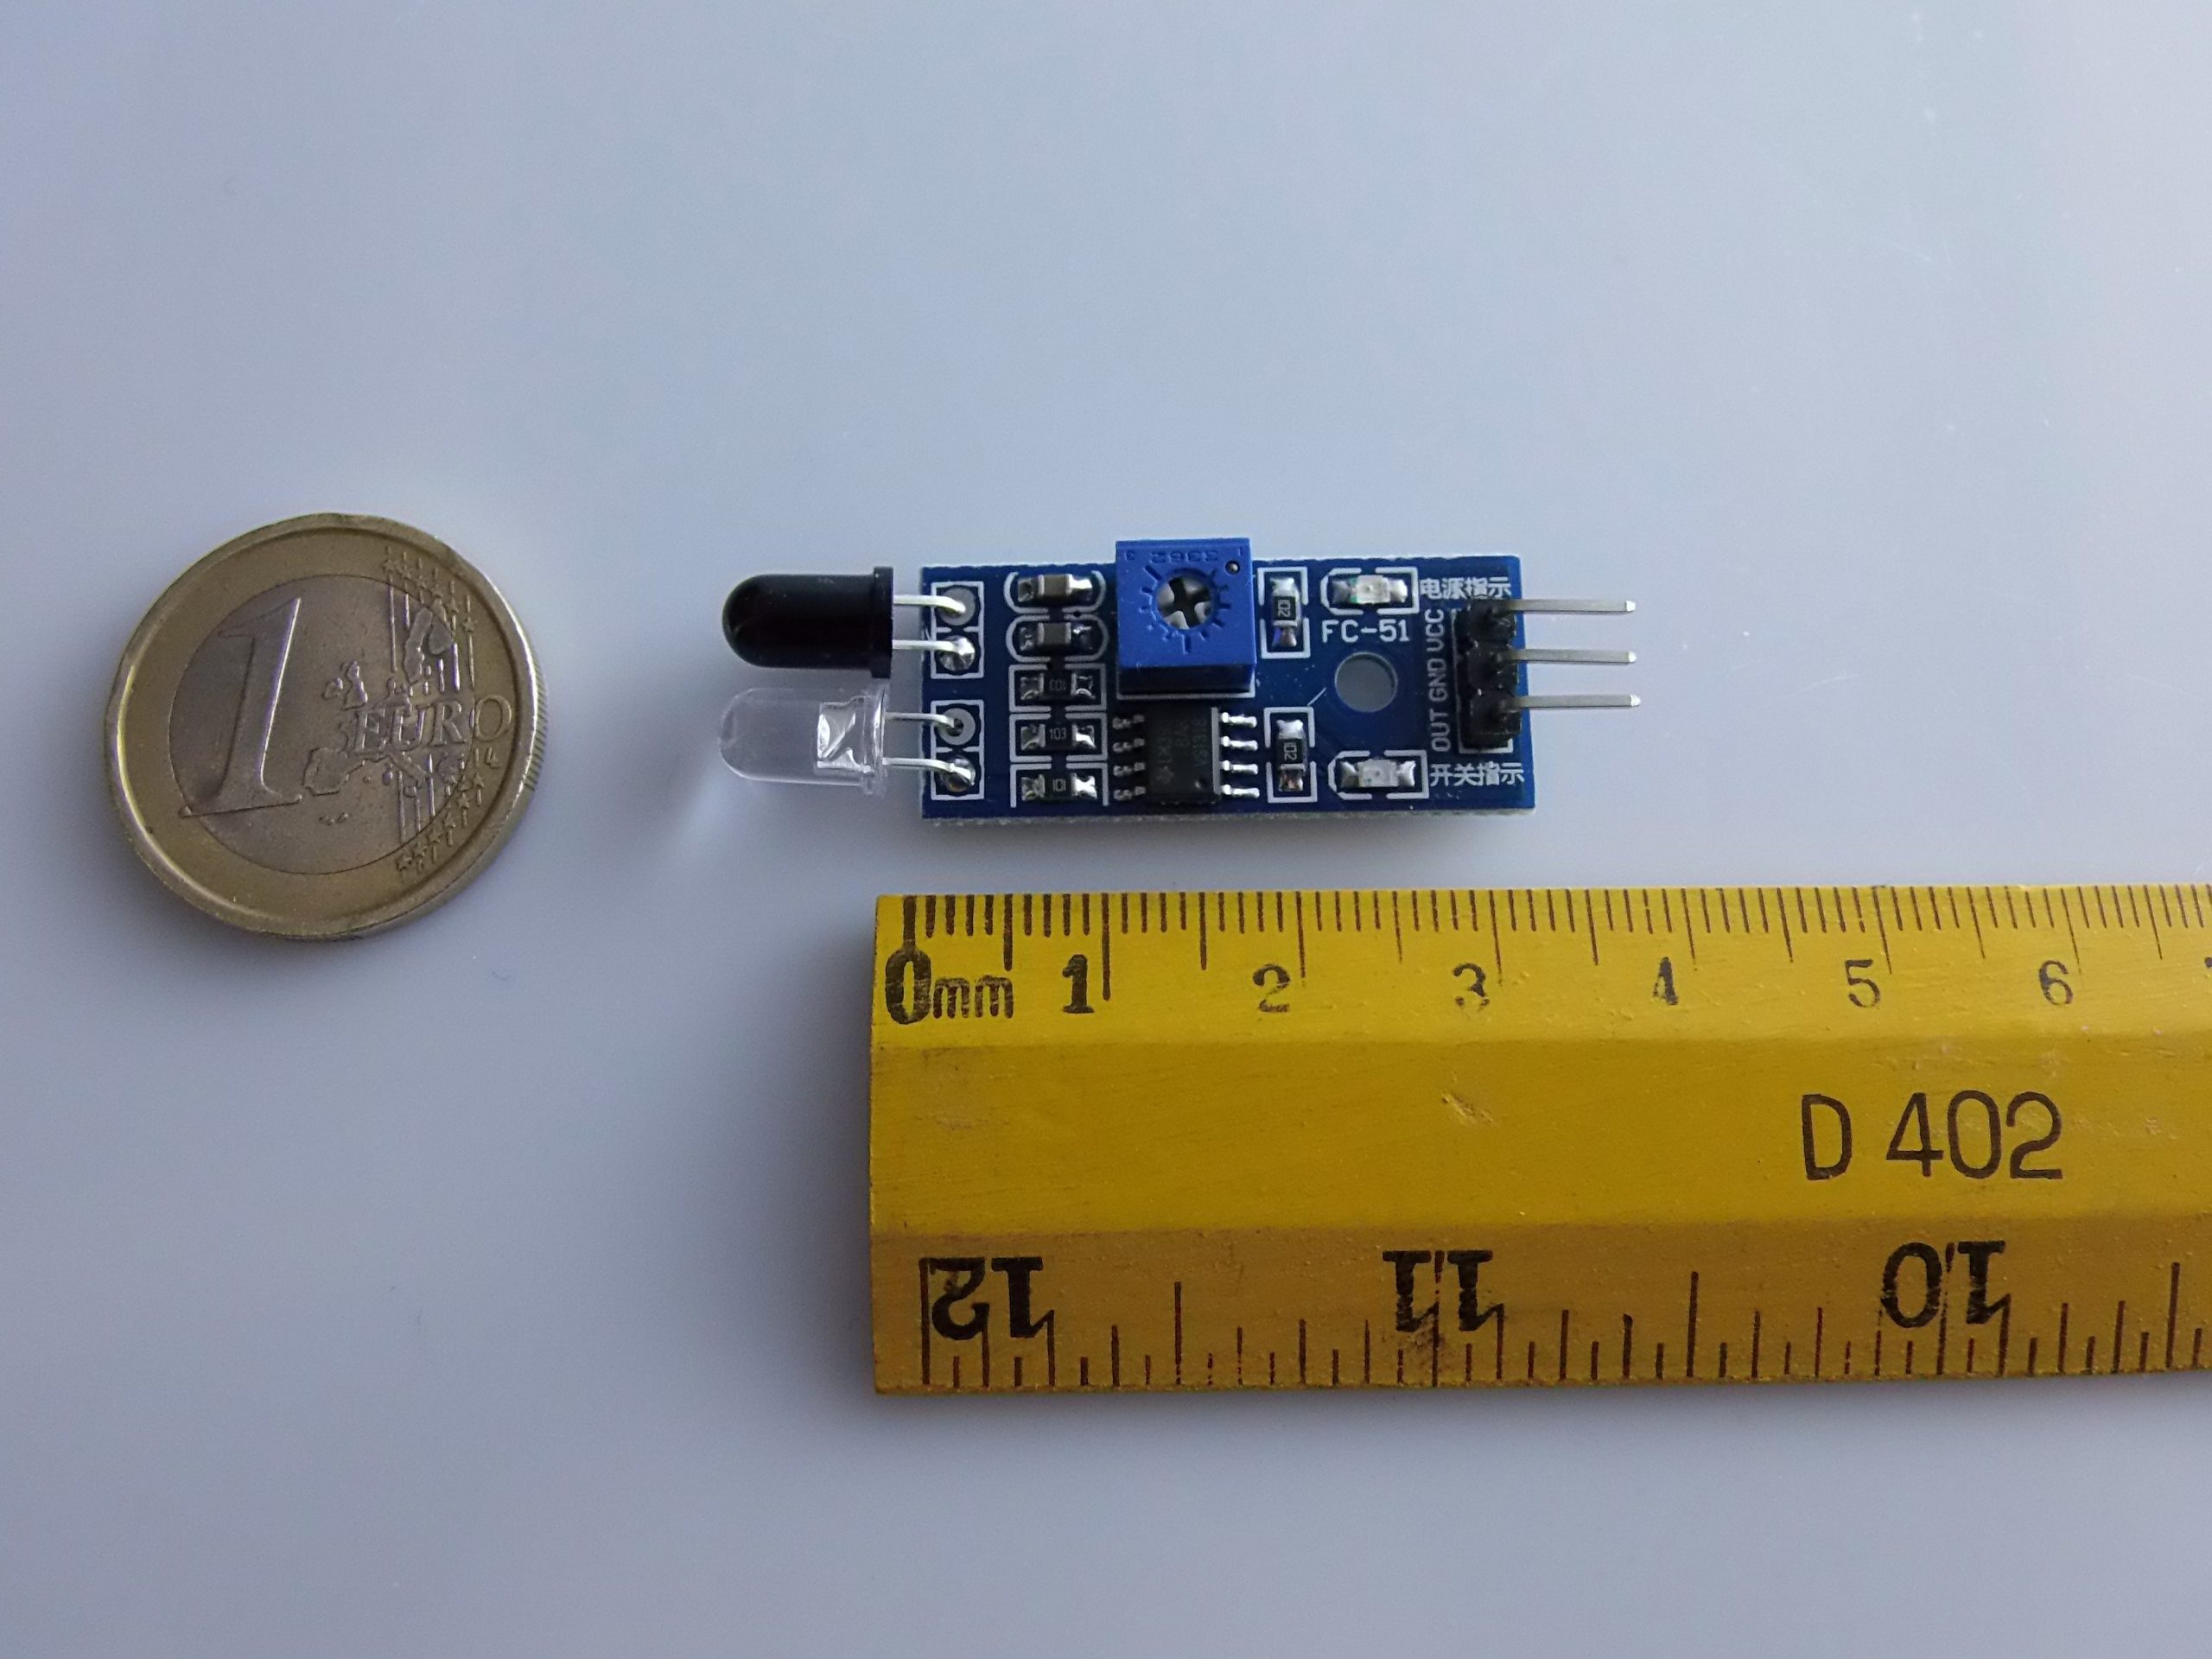
5 x 1,5 x 1,5 cm |
|
|
DIMENSIONS DU COLIS (L x W x H) |
5 x 3 x 2 cm |
|
|
CONTENU DU PAQUET |
CONTENU DU PAQUET |
1 x Module |
Nous avons les fiches techniques de tous les composants, si elles ne sont pas présentes dans la fiche de téléchargement du produit, envoyez-nous un message via le formulaire de contact et nous les publierons dès que possible sur notre site.
Tutoriel : Comment utiliser le Module Capteur Infrarouge pour Évitement d’Obstacles
Le module capteur infrarouge est idéal pour les projets d’évitement d’obstacles avec Arduino. Il est parfait pour les débutants comme pour les makers plus expérimentés.
Ce qu’il faut
- Arduino Uno ou compatible
- Câble USB
- Connexion à l’alimentation (5V et GND)
- Logiciel Arduino IDE
Étapes
- Connecter les broches VCC, GND du capteur au +5V et GND de l’Arduino.
- Connecter la broche OUT du capteur à la broche digitale 2 de l’Arduino.
- Ouvrir l’IDE Arduino et charger le sketch fourni.
- Vérifiez la distance détectée par le capteur en changeant la position des obstacles.
- Modifiez le sketch si nécessaire pour l’adapter à votre projet.
Exemple de code
void setup() {
 pinMode(2, INPUT);
}

void loop() {
 int distanza = digitalRead(2);
 Serial.println(distanza);
}
Mini-projet
Créez un robot évitant les obstacles en 30 minutes. Utilisez le capteur infrarouge pour faire bouger un petit véhicule en évitant les obstacles.
Erreurs courantes
- Ne vérifiez pas l’alimentation correcte du capteur (5V).
- Connectez le pin OUT à un port non numérique sur Arduino.
- Utilisez des valeurs de distance sans calibrer le capteur auparavant.
- Ignorez les spécifications sur le datasheet.
Accessoires conseillés
- Moteur DC pour robot
- Kit roues et axes pour robot
- Pinozza prototypage
- Batteries rechargeables
Questions fréquentes
Quelle est la distance de détection maximale ?
Vérifiez le datasheet du capteur.
Comment puis-je augmenter la précision des mesures ?
Calibre le capteur dans différents environnements et conditions lumineuses.

Avis
Il n’y a pas encore d’avis.