 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
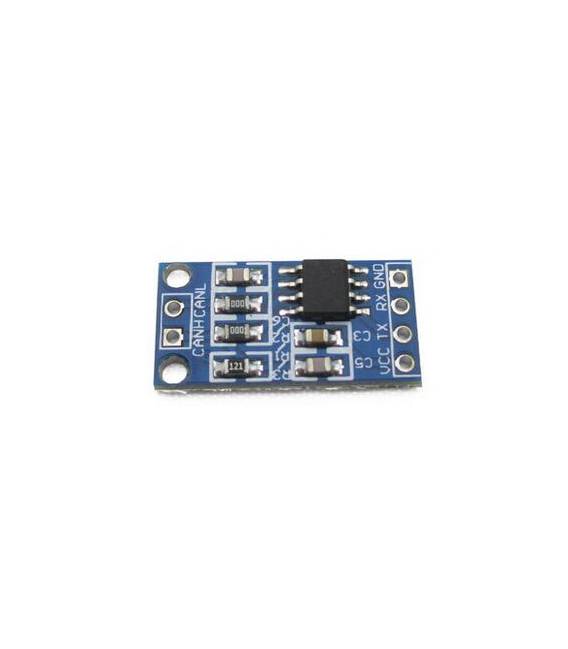
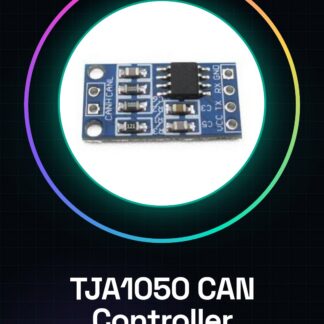
El módulo TJA1050 CAN Controller es un interfaz de controlador de bus para Arduino diseñado para la comunicación en redes CAN (Controller Area Network). Permite integrar la funcionalidad CAN en proyectos Arduino, ofreciendo una manera simple de crear redes de comunicación entre dispositivos.
Características
- Controlador CAN TJA1050
- Interfaz de controlador de bus
- SKU: ARD009206
- Precio: 4,15 €
Para qué sirve
El módulo TJA1050 es ideal para proyectos que requieren la comunicación entre dispositivos Arduino a través de redes CAN. Puede ser utilizado para crear redes simples de comunicación bidireccional entre dos o más Arduino, permitiendo que cada dispositivo envíe datos y reciba respuestas.
Tutorial: Cómo usar TJA1050 CAN Controller Interfaz Módulo
El módulo TJA1050 es una herramienta esencial para quienes trabajan con redes CAN (Controller Area Network) y desean integrarlas en sus proyectos Arduino. Esta guía te ayudará a configurarlo y usarlo sin complicaciones.
Qué necesitas
- Arduino Uno o compatible
- Conexión USB al ordenador
- Cable de alimentación para el Arduino
Pasos
- Conecta el módulo TJA1050 al Arduino utilizando los pines especificados en el datasheet.
- Instala la biblioteca CAN mediante la gestión de bibliotecas de Arduino IDE o a través de un repositorio GitHub.
- Configura las configuraciones del bus CAN en la biblioteca, verifica en el datasheet para los detalles específicos como la velocidad de transmisión (bitrate).
- Escribe un sketch simple que envíe y reciba mensajes CAN.
- Verifica el funcionamiento con un segundo dispositivo CAN o utilizando una consola CAN de software.
- Prueba varias funciones adicionales como la gestión de errores CAN, si es necesario.
Código de ejemplo
// Esempio di codice per inviare e ricevere messaggi CAN
#include <CAN.h>
// Inizializza il bus CAN con le impostazioni corrette, verifica sul datasheet.
can.begin(speed); // speed è la velocità del bus in bit/s, verificare sul datasheet
void loop() {
  can.sendMsgBuf((uint8_t*)"Messaggio", 4, id); // invia un messaggio CAN con ID specifico
}
Miniproyecto
Crea una red CAN simple que comunica entre dos Arduino. Cada dispositivo debe enviar datos al otro y recibir respuestas.
Errores comunes
- Configuración del bus CAN incorrecta
- Conexión física incorrecta
- La biblioteca CAN no está instalada o configurada correctamente
Accesorios recomendados
- Arduino Uno R3
- Cable USB para Arduino
- Módulo CAN Bus Shield
- Software de depuración CAN (como CanFuzz)
Preguntas frecuentes
¿Cuál es la velocidad máxima del bus CAN?
Verifica el datasheet del módulo TJA1050.
¿Puedo usar más dispositivos CAN en una red?
Sí, pero asegúrate de que todos los dispositivos estén configurados correctamente para la misma velocidad de transmisión e ID.
¿Cuáles bibliotecas soportan el módulo TJA1050?
La biblioteca CAN es una buena opción. Verifica si hay otras opciones compatibles en el repositorio GitHub.
Valoraciones
No hay valoraciones aún.