 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
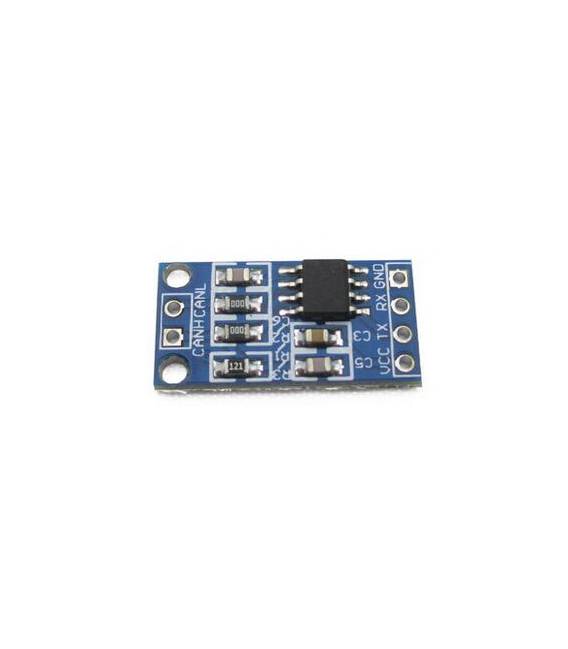
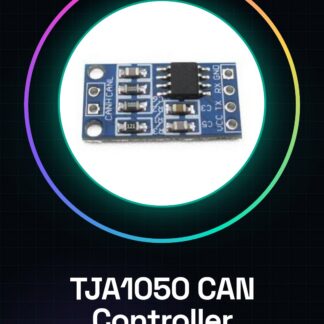
Il modulo TJA1050 CAN Controller è un interfaccia bus driver per Arduino progettato per la comunicazione su reti CAN (Controller Area Network). Permette di integrare la funzionalità CAN nei progetti Arduino, offrendo un modo semplice per creare reti di comunicazione tra dispositivi.
Caratteristiche
- Controller CAN TJA1050
- Interfaccia bus driver
- SKU: ARD009206
- Prezzo: 4.15 €
A cosa serve
Il modulo TJA1050 è ideale per progetti che richiedono la comunicazione tra dispositivi Arduino tramite reti CAN. Può essere utilizzato per creare reti semplici di comunicazione bidirezionale tra due o più Arduino, consentendo a ciascun dispositivo di inviare dati e ricevere risposte.
Tutorial: Come usare TJA1050 CAN Controller Interfaccia Modulo
Il modulo TJA1050 è uno strumento essenziale per chiunque lavori con reti CAN (Controller Area Network) e desideri integrarle nei propri progetti Arduino. Questa guida ti aiuterà a configurarlo e usarlo senza complicazioni.
Cosa serve
- Arduino Uno o compatibile
- Connessione USB al computer
- Cavo di alimentazione per l’Arduino
Passi
- Collegare il modulo TJA1050 all’Arduino utilizzando i pin specificati nel datasheet.
- Installa la libreria CAN mediante la gestione delle librerie Arduino IDE o tramite un repository GitHub.
- Configura le impostazioni del bus CAN nella libreria, verificando sul datasheet per i dettagli specifici come la velocità di trasmissione (bitrate).
- Scrivi uno sketch semplice che invii e riceva messaggi CAN.
- Verifica il funzionamento con un secondo dispositivo CAN o utilizzando una console CAN software.
- Testa varie funzionalità aggiuntive come la gestione degli errori CAN, se necessario.
Codice di esempio
// Esempio di codice per inviare e ricevere messaggi CAN
#include <CAN.h>
// Inizializza il bus CAN con le impostazioni corrette, verifica sul datasheet.
can.begin(speed); // speed è la velocità del bus in bit/s, verificare sul datasheet
void loop() {
  can.sendMsgBuf((uint8_t*)"Messaggio", 4, id); // invia un messaggio CAN con ID specifico
}
Mini-progetto
Crea una rete CAN semplice che comunica tra due Arduino. Ogni dispositivo deve inviare dati all’altro e ricevere risposte.
Errori comuni
- Impostazioni del bus CAN errate
- Connessione fisica non corretta
- Libreria CAN non installata o configurata correttamente
Accessori consigliati
- Arduino Uno R3
- Cavo USB per Arduino
- Modulo CAN Bus Shield
- Software di debug CAN (come CanFuzz)
Domande frequenti
Qual è la velocità massima del bus CAN?
Verifica sul datasheet del modulo TJA1050.
Posso usare più dispositivi CAN su una rete?
Sì, ma assicurati che tutti i dispositivi siano configurati correttamente per la stessa velocità di trasmissione e ID.
Quali librerie supportano il modulo TJA1050?
La libreria CAN è una buona scelta. Verifica se ci sono altre opzioni compatibili sul repository GitHub.
Recensioni
Ancora non ci sono recensioni.