 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
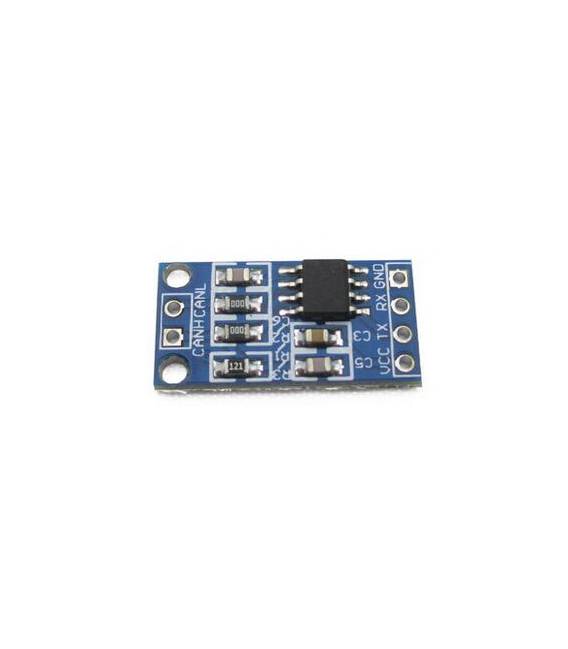
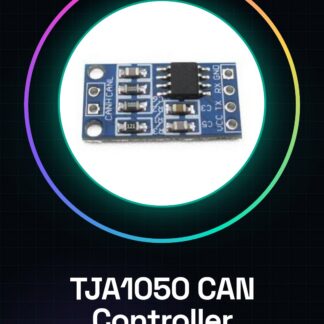
Le module TJA1050 CAN Controller est un interface bus driver pour Arduino conçu pour la communication sur des réseaux CAN (Controller Area Network). Il permet d’intégrer la fonctionnalité CAN dans les projets Arduino, offrant une manière simple de créer des réseaux de communication entre les appareils. Caractéristiques Contrôleur CAN TJA1050 Interface bus driver Référence : ARD009206 Prix : 4,15 € À quoi sert-il Le module TJA1050 est idéal pour les projets nécessitant la communication entre des appareils Arduino via des réseaux CAN. Il peut être utilisé pour créer des réseaux simples de communication bidirectionnelle entre deux ou plusieurs Arduino, permettant à chaque appareil d’envoyer des données et de recevoir des réponses. Tutoriel : Comment utiliser TJA1050 CAN Controller Module Interface Le module TJA1050 est un outil essentiel pour ceux qui travaillent avec des réseaux CAN (Controller Area Network) et souhaitent les intégrer dans leurs projets Arduino. Cette guide vous aidera à le configurer et à l’utiliser sans complications. Ce dont vous avez besoin Arduino Uno ou compatible Connexion USB à l’ordinateur Câble d’alimentation pour l’Arduino Étapes Connecter le module TJA1050 à l’Arduino en utilisant les broches spécifiées dans le datasheet. Installez la bibliothèque CAN via la gestion des bibliothèques de l’Arduino IDE ou via un dépôt GitHub. Configurez les paramètres du bus CAN dans la bibliothèque, en vérifiant le datasheet pour les détails spécifiques tels que la vitesse de transmission (bitrate). Écrivez un sketch simple qui envoie et reçoit des messages CAN. Vérifiez le fonctionnement avec un deuxième dispositif CAN ou en utilisant une console CAN logicielle. Testez diverses fonctionnalités supplémentaires comme la gestion des erreurs CAN, si nécessaire. Exemple de code // Exemple de code pour envoyer et recevoir des messages CAN #include // Initialisez le bus CAN avec les paramètres corrects, vérifiez le datasheet. can.begin(speed); // speed est la vitesse du bus en bit/s, vérifiez le datasheet void loop() { can.sendMsgBuf((uint8_t*) »Message », 4, id); // envoie un message CAN avec un ID spécifique } Mini-projet Créez un réseau CAN simple qui communique entre deux Arduino. Chaque dispositif doit envoyer des données à l’autre et recevoir des réponses. Erreurs courantes Paramètres du bus CAN incorrects Connexion physique incorrecte Bibliothèque CAN non installée ou mal configurée Accessoires recommandés Arduino Uno R3 Câble USB pour Arduino Module CAN Bus Shield Logiciel de débogage CAN (comme CanFuzz) Questions fréquentes Quelle est la vitesse maximale du bus CAN ?Vérifiez le datasheet du module TJA1050. Puis-je utiliser plusieurs dispositifs CAN sur un réseau ?Oui, mais assurez-vous que tous les dispositifs sont correctement configurés pour la même vitesse de transmission et ID. Quelles bibliothèques prennent en charge le module TJA1050 ?La bibliothèque CAN est un bon choix. Vérifiez s’il y a d’autres options compatibles sur le dépôt GitHub.
Avis
Il n’y a pas encore d’avis.