 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
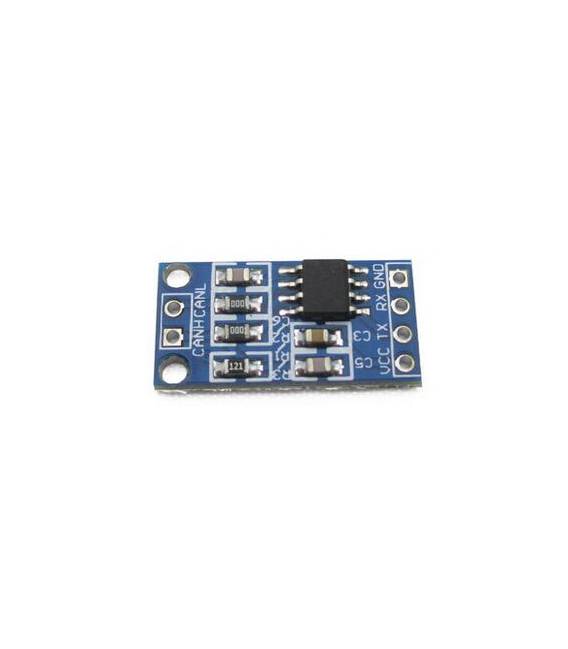
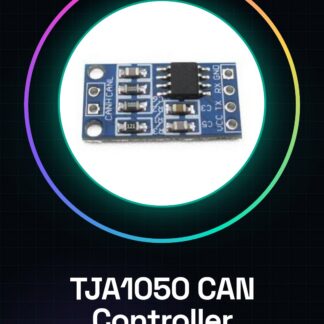
Was ist das? Das TJA1050 CAN Controller Modul ist ein Bus-Treiber-Modul für Arduino, das für die Kommunikation in CAN-Netzwerken (Controller Area Network) konzipiert ist. Es ermöglicht es, CAN-Funktionalität in Arduino-Projekten zu integrieren und bietet eine einfache Möglichkeit, Kommunikationsnetzwerke zwischen Geräten aufzubauen.
Merkmale:
– CAN-Bus-Treiber-Modul
– SKU: ARD009206
Wozu dient es? Das Modul TJA1050 ist ideal für Projekte, die eine Kommunikation zwischen Arduino-Geräten über CAN-Netze erfordern. Es kann verwendet werden, um einfache bidirektionale Kommunikationsnetze zwischen zwei oder mehr Arduino-Geräten aufzubauen, wobei jedem Gerät die Möglichkeit gegeben wird, Daten zu senden und Antworten zu erhalten.
Tutorials: Wie man das TJA1050 CAN Controller Modul verwendet Das TJA1050 Modul ist ein unverzichtbares Werkzeug für alle, die mit CAN-Netzwerken (Controller Area Network) arbeiten und diese in ihre Arduino-Projekte integrieren möchten. Diese Anleitung hilft Ihnen, das Modul zu konfigurieren und ohne Komplikationen zu verwenden.
Was benötigt man?
– Arduino Uno oder kompatibel
– USB-Verbindung zum Computer
– Stromversorgung für den Arduino
Schritte:
1. Verbinden Sie das TJA1050 Modul mit dem Arduino an die spezifizierten Pins im Datenblatt.
2. Installieren Sie die CAN-Bibliothek über die Bibliothekshandhabung in der Arduino IDE oder über ein GitHub-Repository.
3. Konfigurieren Sie die CAN-Bus-Einstellungen in der Bibliothek und überprüfen Sie im Datenblatt für spezifische Details wie die Übertragungsgeschwindigkeit (Bitrate).
4. Schreiben Sie ein einfaches Sketch, das CAN-Nachrichten sendet und empfängt.
5. Testen Sie die Funktionalität mit einem zweiten CAN-Gerät oder einer CAN-Softwarekonsole.
6. Testen Sie zusätzliche Funktionen wie CAN-Fehlerverwaltung, wenn erforderlich.
Beispielcode:
// Beispielcode zum Senden und Empfangen von CAN-Nachrichten
#include
void setup() {
can.begin(speed); // speed ist die Übertragungsgeschwindigkeit in bit/s, überprüfen Sie im Datenblatt
}
void loop() {
can.sendMsgBuf((uint8_t*)“Nachricht“, 4, id); // Senden Sie eine CAN-Nachricht mit einem bestimmten ID
}
Mini-Projekt: Erstellen Sie ein einfaches CAN-Netzwerk, das zwischen zwei Arduino-Geräten kommuniziert. Jedes Gerät sollte Daten an das andere Gerät senden und Antworten erhalten.
Häufige Fehler:
– Falsche CAN-Bus-Einstellungen
– Falsche physische Verbindung
– CAN-Bibliothek nicht installiert oder inkorrekt konfiguriert
Empfohlene Zubehör:
– Arduino Uno R3
– USB-Kabel für Arduino
– CAN-Bus-Shield-Modul
– CAN-Debugging-Software (z.B. CanFuzz)
Häufig gestellte Fragen:
– Welche ist die maximale Übertragungsgeschwindigkeit des CAN-Busses? Überprüfen Sie das Datenblatt des Moduls TJA1050.
– Kann ich mehrere CAN-Geräte auf einem Netzwerk verwenden? Ja, aber stellen Sie sicher, dass alle Geräte korrekt für die gleiche Übertragungsgeschwindigkeit und ID konfiguriert sind.
– Welche Bibliotheken unterstützen das Modul TJA1050? Die CAN-Bibliothek ist eine gute Wahl. Überprüfen Sie, ob es weitere kompatible Optionen auf einem GitHub-Repository gibt.
Rezensionen
Es gibt noch keine Rezensionen.