 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
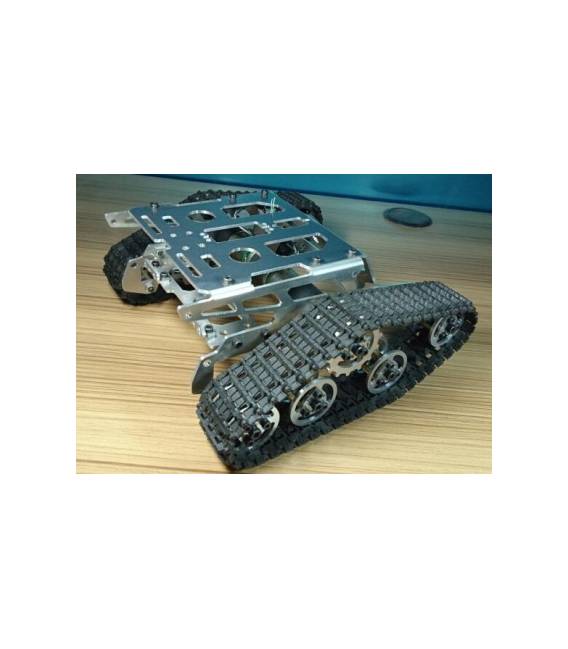
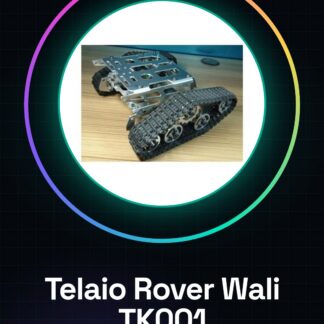
Metallrahmen Basis Rover-Roboter Wali mit Gurten TK001 Produktbeschreibung: Als moderne Rahmenbasis, feiner Erscheinung, Rahmenhalter und Radanordnung sind komplett aus Metall, stabil und robust, doppelter elektrischer Antrieb (importierte Brushless-Motoren, vollmetallige Getriebe, mit Hall-Geschwindigkeitsdetektor), leistungsstark, schnelle und flüssige Fahrt, hohe Stabilität, Vorwärts- und Rückwärtsbewegung, Drehung und Stehen, flexible Charakteristiken, es gibt einen Mittelraum für die Lenkungseinrichtung für Kunden, die Servos installieren, bietet praktische Funktionen, aber die große Rahmenplattform bietet den Kunden Platz für die Installation des Steuerungscircuites, um Platzmangel zu vermeiden und der Rahmen hat einen Halter unter der Plattform, den Kunden können für die Batterieinstallation nutzen.
Tutorial: Wie man den Rover-Robot-Wali-Metallrahmen mit TK001-Gurten verwendet
Der Basisrahmen Rover-Robot Wali ist ideal für die Erstellung eines robusten und flexiblen robotischen Fahrzeugs. Dieser metallene Rahmen mit Gurten eignet sich sowohl für Anfänger als auch für erfahrene Maker, die benutzerdefinierte Rover-Projekte erstellen möchten.
Was du brauchst
- Arduino Uno
- DC-Motor mit ausreichender Drehmomentzahl
- Motor-Driver L298N
- Batterie 7,4V oder äquivalent
- Position und Ausrichtungssensoren (optional)
- Steckverbinder für Strom und Daten
Schritte
- Montieren Sie den metallenen Rahmen gemäß den bereitgestellten Anweisungen.
- Verbinden Sie die DC-Motoren an die Motor-Driver L298N gemäß der Dokumentation des Drivers.
- Verbinden Sie die Position und Ausrichtungssensoren (falls verwendet) an den Arduino-Circuit für präzise Navigation.
- Konfigurieren Sie die Verbindung zwischen Arduino, Motor-Drivers und Sensoren gemäß den Komponentenspezifikationen.
- Schreiben Sie das Arduino-Sketch, um die Motoren basierend auf den vom Lenkungssystem empfangenen Befehlen zu steuern.
- Testen Sie die Beweglichkeit des Rover auf einem ebenen und sicheren Boden.
- Kalibrieren Sie das Lenkungssystem basierend auf den von den Sensoren gesammelten Daten, falls vorhanden.
- Personalisieren Sie das äußere Erscheinungsbild durch Hinzufügen von Schutzkomponenten oder spezifischen Werkzeugen für das Projekt.
Mini-Projekt
Erstellen Sie eine Basis-Rover, die eine schwarze Linie auf einem weißen Flachbildschirm folgen kann. Verwenden Sie Linien-Sensoren und steuern Sie die Motoren über Arduino.
Häufige Fehler
- Fehlende Motor-Driver-Anschluss
- Unpräzise Konfiguration des Lenkungssystems
- Unzureichende Kalibrierung der Sensoren
Empfohlenes Zubehör
- Motor-Driver L298N
- Batterie 7,4V
- Linien-Sensoren
- Verschiedene elektrische Verbindungen
Häufige Fragen
Ist das Gehäuse geeignet für Rover im Freien?
Ja, aber stellen Sie sicher, dass die internen Komponenten von extremeren Bedingungen geschützt sind.
Kann ich ein GPS-Navigations-System hinzufügen?
Ja, verbinde einfach den GPS-Modul mit dem seriellen Port des Arduino und schreibe das entsprechende Sketch.
Rezensionen
Es gibt noch keine Rezensionen.