 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
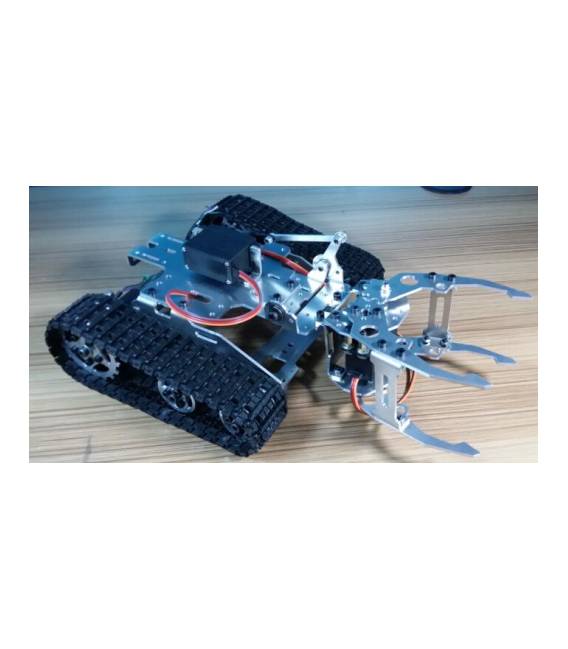
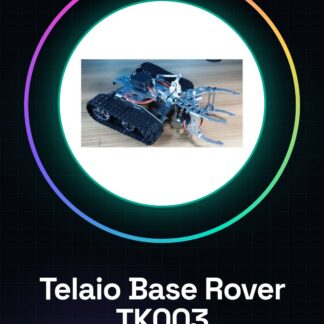
Le châssis de base pour robot rover TK003 est un kit idéal pour les makers, doté d’une pince et de servomoteurs. Idéal pour construire des robots rover autonomes. Caractéristiques : Châssis de base pour robot rover en métal, pince incluse, servomoteurs inclus. À quoi sert-il ? Idéalement, ce châssis peut être utilisé pour créer un robot rover qui se déplace de manière autonome en évitant les obstacles. Il peut s’intégrer avec des capteurs ultrasons pour la détection de distance et les servomoteurs peuvent contrôler le mouvement du rover. Compatible avec Arduino ou ESP32 pour la programmation. Tutoriel : Comment utiliser le châssis de base pour robot rover en métal TK003. Ce châssis de base pour robot rover en métal avec pince et servomoteurs TK003 est idéal pour les makers qui souhaitent créer un véhicule autonome. Ce châssis offre une structure solide sur laquelle installer des capteurs, des moteurs et d’autres composants. Ce qu’il vous faut : Arduino Uno ou compatible, batterie LiPo 3S, capteurs de distance (ultrasons ou laser), servomoteurs (si non inclus dans le châssis), connecteurs JST. Étape 1 : Montez le servomoteur sur la pince du châssis et assurez-vous qu’il est bien fixé. Étape 2 : Connectez les connecteurs JST aux servomoteurs et au contrôleur de puissance (consultez le datasheet). Étape 3 : Connectez l’Arduino Uno au circuit mère du châssis via le connecteur approprié (consultez le datasheet). Étape 4 : Installez les bibliothèques nécessaires pour les capteurs et les servomoteurs sur Arduino. Étape 5 : Écrivez un sketch qui lit les capteurs de distance et contrôle la direction des servomoteurs en fonction des données reçues. Étape 6 : Testez le robot rover avec un court programme de test (par exemple, s’approcher d’un objet et reculer). Étape 7 : Si nécessaire, ajustez les connexions ou le matériel pour corriger les erreurs de fonctionnement. Étape 8 : Personnalisez le sketch en fonction des besoins spécifiques du projet. Exemple de code : // Exemple de code minimal #include Servo myservo; myservo.attach(9); myservo.write(45); Mini-projet : Créez un robot rover qui se déplace de manière autonome en évitant les obstacles. Utilisez des capteurs ultrasons pour détecter la distance des objets et les servomoteurs pour contrôler le mouvement. Erreurs courantes : Connexion incorrecte des servomoteurs, bibliothèques non installées correctement, capteurs de distance connectés de manière incorrecte, Arduino non détecté lors de l’installation des bibliothèques. Accessoires recommandés : Batterie LiPo 3S 1000mAh, ensemble de capteurs ultrasons HC-SR04, connexion JST pour servomoteurs, kit de connexion pour Arduino Uno. Questions fréquentes : Comment contrôler les servomoteurs ? Utilisez la bibliothèque Servo.h et la méthode write() pour spécifier l’angle du servomoteur. Quelle est la batterie recommandée ? Une LiPo 3S avec une capacité d’au moins 1000mAh.
Avis
Il n’y a pas encore d’avis.