 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
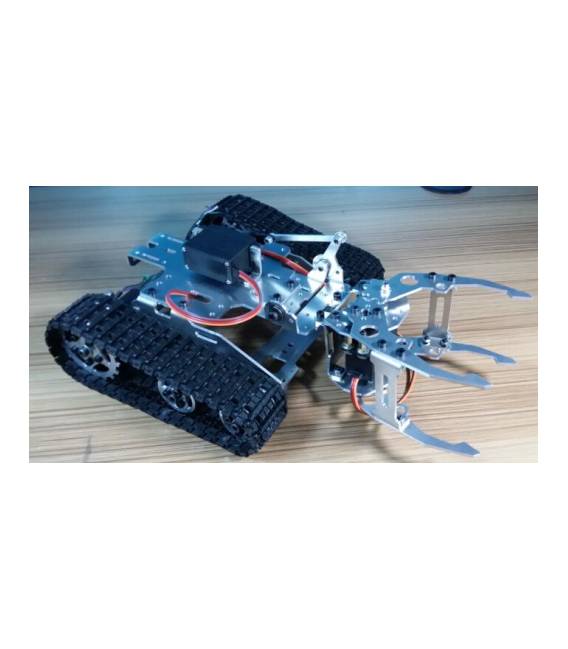
Was ist das? Der Metallrahmen Basis Rover-Roboter TK003 ist ein Basis-Kit für die Herstellung autonomer Rover-Roboter. Dieser Metallrahmen enthält eine Klemme und Servomotoren, bietet den Makers eine solide Struktur, auf der Sensoren, Motoren und andere Komponenten montiert werden können.
Eigenschaften:
– Metallrahmen Basis Rover-Roboter
– Einbelegte Klemme
– Einbelegte Servomotoren
Zweck: Ideal für den Bau eines Rover-Roboters, der autonom um Hindernisse herumfährt. Er kann mit Ultraschall-Sensoren für Entfernungsmessung integriert werden und die Servomotoren können den Bewegungsablauf des Rover steuern. Kompatibel mit Arduino oder ESP32 für die Programmierung.
Anleitung: Wie man den Metallrahmen Basis Rover-Roboter TK003 verwendet. Der Metallrahmen Basis Rover-Roboter mit Klemme und Servomotoren TK003 ist ideal für Makers, die einen autonomen Fahrzeugbau erstellen möchten. Dieser Rahmen bietet eine solide Struktur, auf der Sensoren, Motoren und andere Komponenten montiert werden können.
Was braucht man:
– Arduino Uno oder kompatibel
– 3S LiPo-Batterie
– Entfernungssensoren (Ultraschall oder Laser)
– Servomotoren (wenn nicht im Rahmen enthalten)
– JST-Verbindungen
Schritt 1: Montiere den Servomotor an die Klemme des Rahmens und stelle sicher, dass er gut befestigt ist.
Schritt 2: Verbinde die JST-Verbindungen mit den Servomotoren und der Stromversorgung (prüfe im Datenblatt).
Schritt 3: Verbinde den Arduino Uno mit der Hauptplatine des Rahmens über den entsprechenden Verbindungskopf (prüfe im Datenblatt).
Schritt 4: Installiere die notwendigen Bibliotheken für die Sensoren und Servomotoren auf dem Arduino.
Schritt 5: Schreibe ein Sketch, der Daten von den Entfernungssensoren liest und die Bewegung der Servomotoren basierend auf den empfangenen Daten steuert.
Schritt 6: Teste den Rover-Roboter mit einem kurzen Testprogramm (z.B. Näherung an ein Objekt und Rückzug).
Schritt 7: Korrigiere die Verbindungen oder das Hardware, falls erforderlich, um Fehler im Betrieb zu beheben.
Schritt 8: Anpassen des Sketches basierend auf den spezifischen Anforderungen des Projekts.
Beispielsketch: // Minimaler Beispielcode #include Servo myservo; myservo.attach(9); myservo.write(45);
Mini-Projekt: Erstelle einen Rover-Roboter, der autonom um Hindernisse herumfährt. Verwende Ultraschall-Sensoren für die Entfernungsmessung und Servomotoren für die Bewegungssteuerung.
Häufige Fehler:
– Falsche Verbindung der Servomotoren
– Bibliotheken nicht korrekt installiert
– Entfernungssensoren falsch verbunden
– Arduino nicht erkannt bei der Bibliothekseinrichtung
Empfohlene Zubehör:
– 3S LiPo-Batterie 1000mAh
– Ultraschall-Sensor-Set HC-SR04
– JST-Verbindung für Servomotoren
– Verbindungs-Kit für Arduino Uno
Rezensionen
Es gibt noch keine Rezensionen.