 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
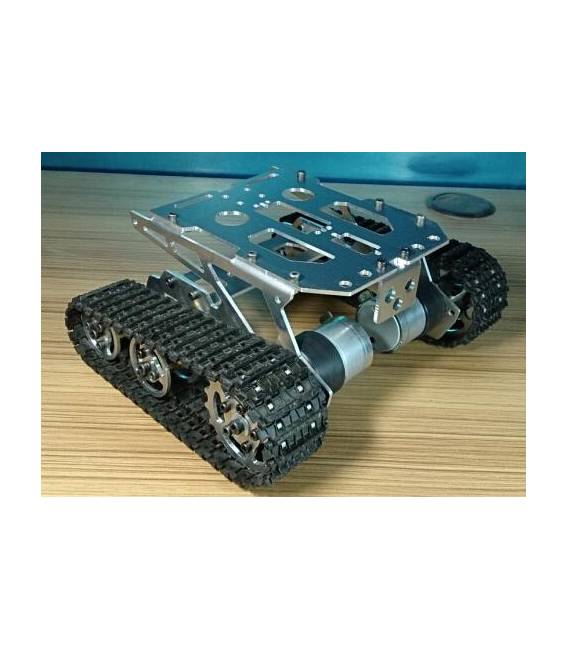
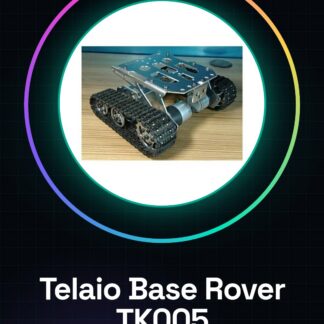
Der Basisrahmen für den Rover-Roboterwagen TK005 aus Metall mit Ketten und Motoren ist ein wesentlicher Bestandteil für die Herstellung autonomer oder ferngesteuerter robotischer Fahrzeuge. Dieser Rahmen bietet eine solide Struktur, auf der elektronische Komponenten, Sensoren und Antriebssysteme montiert werden können.
Eigenschaften
- Robustes Metallgestell
- Ketten komplett enthalten
- Motoren enthalten
Wofür es dient
Dieser Rahmen ist eine Idee für Projekte der mobilen Robotik und eignet sich sowohl für Anfänger als auch für Experten. Sie können es verwenden, um einen Rover zu bauen, der eine schwarze Linie auf einem weißen Tisch verfolgt oder für andere Arten von Fahrzeugen. Kompatibel mit Arduino Uno und Motor Shield Modulen.
Tutorial: Wie man den Basisrahmen für den Rover-Roboterwagen in Metall mit Ketten und Motoren TK005 verwendet
Der Basisrahmen für den Rover-Roboterwagen ist ein wesentlicher Bestandteil für mobile Robotik-Projekte. Er ist sowohl für Anfänger als auch für Experten geeignet und ermöglicht die Erstellung eines autonomen oder ferngesteuerten Fahrzeugs mit Motoren und Ketten.
Was du brauchst
- Arduino Uno
- 7,4V LiPo-Batterie
- Motoren Shield Modul
- Positionssensoren
Schritte
- Überprüfe die Kompatibilität des Rahmens mit deinen Motoren und Sensoren.
- Verbinde das Motor Shield Modul mit dem Arduino Uno.
- Verbinde die Motoren an das Motor Shield Modul gemäß den Motor-Spezifikationen (siehe Datenblatt).
- Installiere ein Verstärkungssystem zur Steuerung der Motor-Geschwindigkeit, falls erforderlich.
- Verbinde die Positionssensoren mit dem Arduino-Circuit für präzise Fahrzeugsteuerung.
- Überprüfe alle elektrischen Verbindungen vor dem Einschalten des Systems.
- Lade das Arduino-Sketch, das die Motor-Richtung und -Geschwindigkeit steuert (siehe Code).
- Teste den Rover in einem sicheren Umfeld.
Beispielcode
// Lo sketch base per controllare i motori
void setup() {
  // Inizializza le porte di controllo del modulo Motor Shield
}

void loop() {
  // Comandi per muovere i motori avanti e indietro
}
Mini-Projekt
Erstelle einen Rover, der eine schwarze Linie auf einem weißen Brett folgt. Verwende den Rahmen, zwei Infrarotsensoren, ein Arduino Uno und ein Motor Shield Modul.
Häufige Fehler
- Überprüfe die Kompatibilität der Motoren nicht vor der Installation.
- Verkette die Positionssensoren nicht ordnungsgemäß.
- Ignoriere die Bedeutung der Rahmenstabilität während des Bewegungsprozesses.
- Verwende eine unangemessene Batterie, um das System zu betreiben.
Empfohlenes Zubehör
- Batterie 7,4V LiPo
- Motoren Shield Modul L298N
- Infrarotsensoren KY-032
- Steckbrückenverbindung Kit
Häufige Fragen
Welche ist die maximale Leistung des Rahmens?
Überprüfe den Datenblatt der installierten Motoren.
Kann ich andere Motorarten mit diesem Rahmen verwenden?
Ja, aber stelle sicher, dass sie kompatibel und ausreichend leistungsfähig für dein Projekt sind.
Welche ist die maximale Geschwindigkeit des Rovers?
Abhängig von der Motor- und Batterie-Konfiguration.
Rezensionen
Es gibt noch keine Rezensionen.