
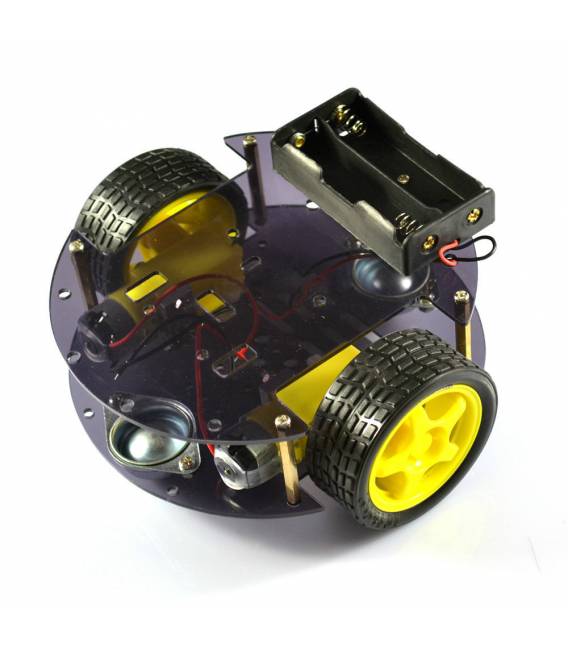


Kit Smart Car Macchia Chassis DIY 2WD 2 Motori N20 + Ruota Omnidirezionale Arduino
Il prezzo originale era: 23,24 €.16,84 €Il prezzo attuale è: 16,84 €. Escluso IVA
Il Kit Smart Car Macchia 2WD è un chassis DIY per robot veicolo con 2 motori e ruote omnidirezionali, perfetto per sviluppare progetti Arduino e esperimenti elettronici.
Disponibile su ordinazione
Descrizione
Cos’è
Il Kit Smart Car Macchia 2WD è un chassis DIY per robot veicolo con 2 motori e ruote omnidirezionali, pensato per progetti Arduino ed esperimenti elettronici. È ideale per principianti e intermedi che vogliono costruire un veicolo robotico autonomo.
Caratteristiche
- Chassis per robot veicolo 2WD
- 2 motori N20
- Ruota omnidirezionale
- Compatibile con Arduino (verifica sul datasheet)
A cosa serve
Permette di costruire un veicolo robotico agile e preciso. Puoi programmarlo per muoversi in avanti, indietro, girate e cambiare direzione. Ideale per esperimenti di robotica, apprendimento programmazione e sviluppo di progetti personalizzati.
Tutorial: Come usare Kit Smart Car Macchia Chassis DIY 2WD 2 Motori N20 + Ruota Omnidirezionale Arduino
Questo chassis robotico è ideale per principianti e intermedi che desiderano costruire un veicolo robotico autonomo. Con i due motori e la ruota omnidirezionale, puoi creare un veicolo che si muove in modo agile e preciso.
Cosa serve
- Kit Smart Car Macchia Chassis DIY 2WD 2 Motori N20 + Ruota Omnidirezionale Arduino
- Arduino UNO o compatibile
- Batteria LiPo 7.4V
- Cavo di alimentazione 2,5mm
- Sensori di distanza (opzionale)
- Motori DC (opzionali)
Passi
- 1. Controlla che tutti i componenti siano presenti nel kit.
- 2. Leggi attentamente il datasheet dei motori e della ruota omnidirezionale.
- 3. Collega i motori al chassis utilizzando i cavi di alimentazione.
- 4. Collega la ruota omnidirezionale al chassis.
- 5. Monta l’Arduino UNO o compatibile sul chassis.
- 6. Collega l’Arduino ai motori tramite i cavi di controllo.
- 7. Installa la batteria LiPo e assicurati che la tensione sia corretta.
- 8. Carica il codice Arduino per controllare i motori.
Codice di esempio
```void setup() { // Inizializza i pin dei motori pinMode(2, OUTPUT); pinMode(3, OUTPUT);}void loop() { // Avvia i motori in avanti digitalWrite(2, HIGH); digitalWrite(3, LOW); delay(2000); // Arresta i motori digitalWrite(2, LOW); digitalWrite(3, LOW);}```Mini-progetto
Costruisci un veicolo robotico che si muova in avanti per 2 secondi e si fermi.
Errori comuni
- Non leggere attentamente il datasheet dei motori.
- Collegare i motori al contrario.
- Non assicurarsi che la tensione della batteria sia corretta.
- Non caricare il codice Arduino corretto.
Accessori consigliati
- Sensori di distanza
- Motori DC
- Batteria LiPo 7.4V
- Cavo di alimentazione 2,5mm
Domande frequenti
Posso utilizzare un Arduino Mini代替Qwen回答这个问题。
Sì, ma assicurati che il pinout sia compatibile con i motori e la ruota omnidirezionale.
Quanto tempo ci vuole per montare il chassis?
Il montaggio dovrebbe richiedere circa 30-45 minuti, a seconda della tua familiarità con l’assemblaggio elettronico.
Quali sensori posso utilizzare per migliorare la navigazione?
Puoi utilizzare sensori di distanza come il HC-SR04 per migliorare la navigazione e la sicurezza del veicolo.
Il chassis supporta altri motori?
Verifica sul datasheet per confermare la compatibilità dei motori.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Braccio Robotico Rover Carro in alluminio 6 DOF con Servo Motori TK011
Il prezzo originale era: 200,33 €.145,16 €Il prezzo attuale è: 145,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Staffe Montaggio Motori DC per Smart Car, Robot, Rover
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Estrattori a molla per circuiti integrati pinza estrazione chip zoccoli
Il prezzo originale era: 4,52 €.3,28 €Il prezzo attuale è: 3,28 €. Escluso IVA Aggiungi al carrello -
In offerta!
Robot Model car Elicottero Crash or collision Pulsante Sensore Modulo per Arduino
Il prezzo originale era: 3,33 €.2,89 €Il prezzo attuale è: 2,89 €. Escluso IVA Aggiungi al carrello