 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
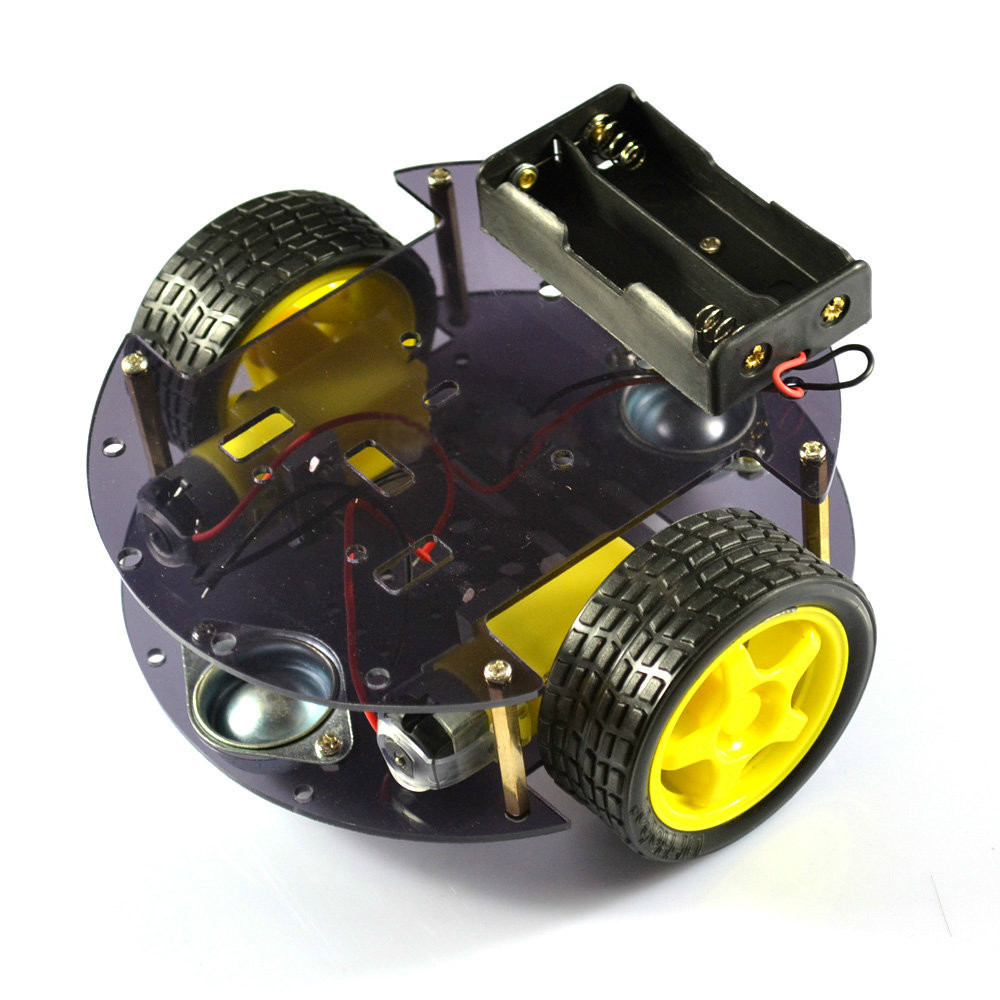
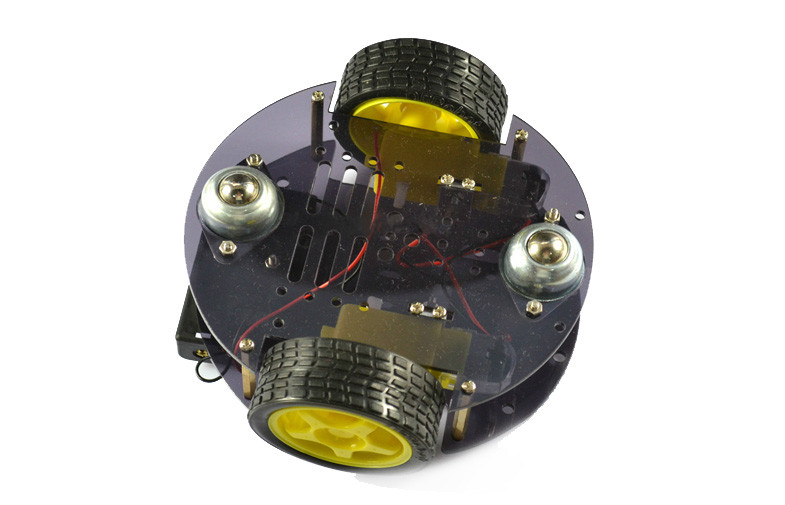
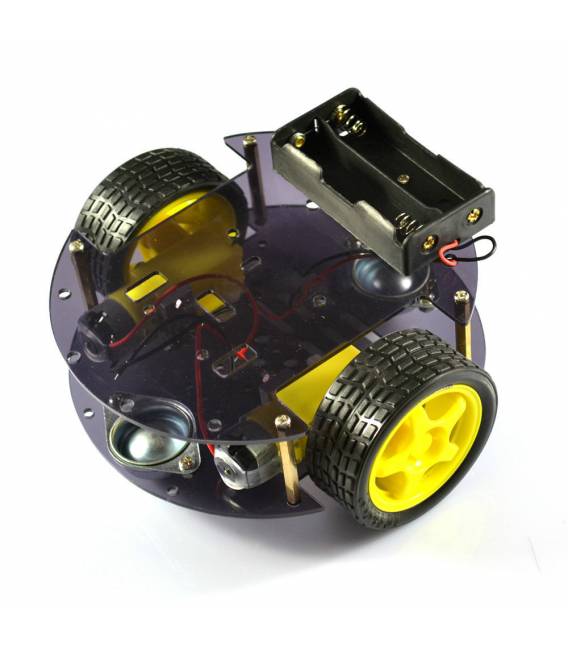
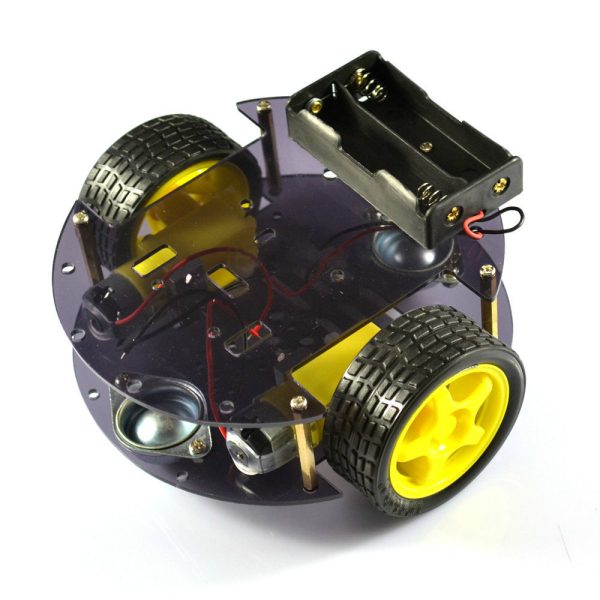
Le Kit Smart Car Tache 2WD est un châssis DIY pour véhicule robotique avec 2 moteurs et des roues omnidirectionnelles, conçu pour les projets Arduino et les expériences électroniques. Il est idéal pour les débutants et les intermédiaires qui souhaitent construire un véhicule robotique autonome.
Caractéristiques
- Châssis pour véhicule robotique 2WD
- 2 moteurs N20
- Roue omnidirectionnelle
- Compatibilité avec Arduino (vérifiez le datasheet)
À quoi ça sert
Permet de construire un véhicule robotique agile et précis. Vous pouvez le programmer pour se déplacer en avant, en arrière, tourner et changer de direction. Idéal pour les expériences de robotique, l’apprentissage de la programmation et le développement de projets personnalisés.
Tutoriel : Comment utiliser le Kit Smart Car Tache Châssis DIY 2WD 2 Moteurs N20 + Roue Omniroues Arduino
Ce châssis robotique est idéal pour les débutants et les intermédiaires qui souhaitent construire un véhicule robotique autonome. Avec les deux moteurs et la roue omnidirectionnelle, vous pouvez créer un véhicule qui se déplace de manière agile et précise.
Ce qu’il faut
- Kit Smart Car Châssis DIY 2WD 2 Moteurs N20 + Roue Omniroue Arduino
- Arduino UNO ou compatible
- Batterie LiPo 7,4V
- Câble d’alimentation 2,5mm
- Capteurs de distance (optionnels)
- Moteurs DC (optionnels)
Étapes
- 1. Vérifiez que tous les composants sont présents dans le kit.
- 2. Lisez attentivement le datasheet des moteurs et de la roue omnidirectionnelle.
- 3. Connectez les moteurs au châssis en utilisant les câbles d’alimentation.
- 4. Connectez la roue omnidirectionnelle au châssis.
- 5. Montez l’Arduino UNO ou compatible sur le châssis.
- 6. Connectez l’Arduino aux moteurs via les câbles de contrôle.
- 7. Installez la batterie LiPo et assurez-vous que la tension est correcte.
- 8. Chargez le code Arduino pour contrôler les moteurs.
Exemple de code
```void setup() { // Inizializza i pin dei motori pinMode(2, OUTPUT); pinMode(3, OUTPUT);}void loop() { // Avvia i motori in avanti digitalWrite(2, HIGH); digitalWrite(3, LOW); delay(2000); // Arresta i motori digitalWrite(2, LOW); digitalWrite(3, LOW);}```Mini-projet
Construisez un véhicule robotique qui se déplace en avant pendant 2 secondes et s’arrête.
Erreurs courantes
- Ne lisez pas attentivement le datasheet des moteurs.
- Connectez les moteurs à l’envers.
- Ne vous assurez pas que la tension de la batterie est correcte.
- Ne chargez pas le code Arduino correct.
Accessoires conseillés
- Capteurs de distance
- Moteurs DC
- Batterie LiPo 7,4V
- Câble d’alimentation 2,5mm
Questions fréquentes
Puis-je utiliser un Arduino Mini
Oui, mais assurez-vous que le pinout est compatible avec les moteurs et la roue omnidirectionnelle.
Combien de temps faut-il pour monter le châssis?
La montage devrait prendre environ 30-45 minutes, en fonction de votre familiarité avec l’assemblage électronique.
Quels capteurs puis-je utiliser pour améliorer la navigation?
Vous pouvez utiliser des capteurs de distance comme le HC-SR04 pour améliorer la navigation et la sécurité du véhicule.
Le châssis supporte-t-il d’autres moteurs?
Vérifiez le datasheet pour confirmer la compatibilité des moteurs.
Avis
Il n’y a pas encore d’avis.