 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
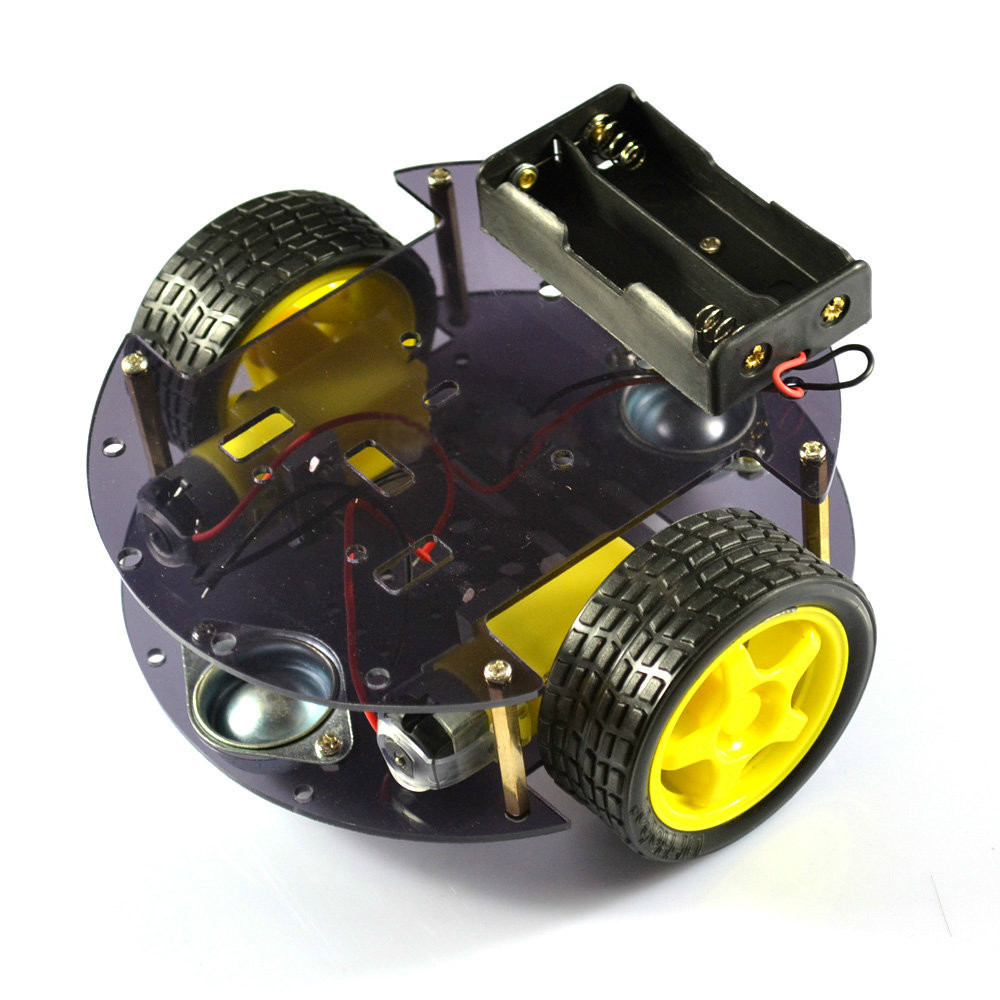
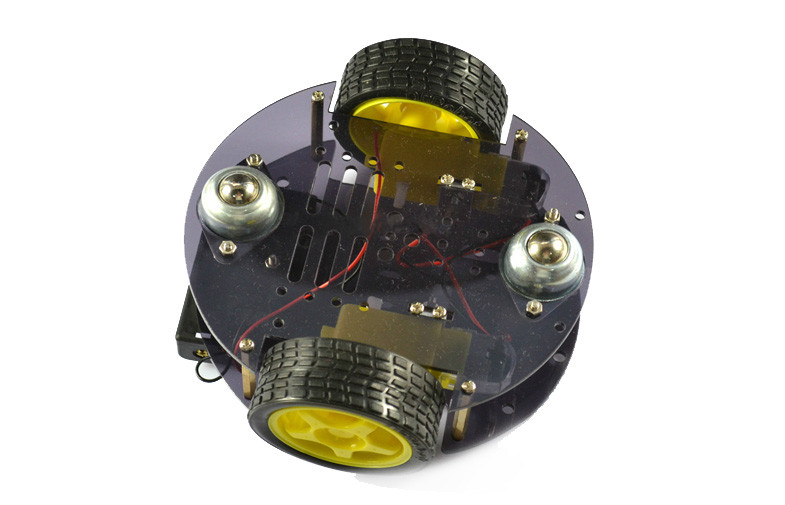
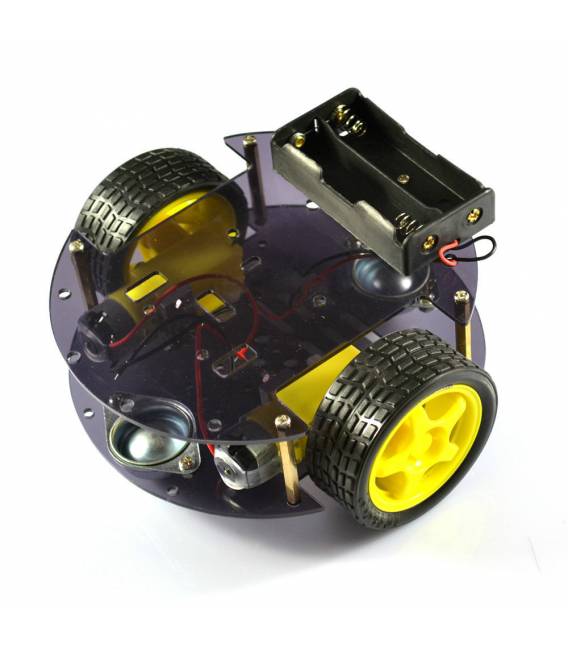
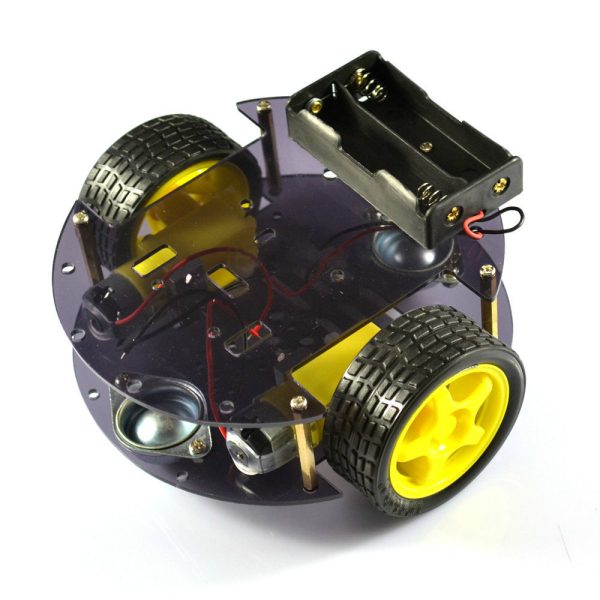
Das Smart Car Macchia 2WD Kit ist ein DIY Chassis für einen robotischen Fahrzeug mit 2 Motor und omnidirektionalen Rädern, geeignet für Arduino-Projekte und elektronische Experimente. Es ist ideal für Anfänger und Fortgeschrittene, die einen autonomen robotischen Fahrzeug bauen möchten.
Eigenschaften
- Fahrzeugroboter-Chassis 2WD
- 2 Motor N20
- Omnidirektionale Räder
- Kompatibel mit Arduino (prüfen Sie im Datenblatt)
Wofür es dient
Erlaubt es, ein agiles und präzises robotisches Fahrzeug zu bauen. Sie können es programmieren, um vorwärts, rückwärts, zu drehen und die Richtung zu ändern. Ideal für Robotik-Experimente, Programmierlernprozesse und die Entwicklung von benutzerdefinierten Projekten.
Tutorial: Wie man das Smart Car Macchia 2WD DIY Chassis Kit mit 2 Motor N20 und omnidirektionale Räder für Arduino verwendet
Dieser Roboter-Chassis ist ideal für Anfänger und Fortgeschrittene, die ein autonomes Fahrzeug bauen möchten. Mit den beiden Motoren und dem omnidirektionalen Rad kannst du ein Fahrzeug erstellen, das sich geschmeidig und präzise bewegt.
Was du brauchst
- Kit Smart Car Chassis DIY 2WD 2 Motor N20 + Omnirad Arduino
- Arduino UNO oder kompatibel
- 7,4V LiPo-Batterie
- Ladegerät 2,5mm
- Entfernungssensoren (optional)
- DC-Motoren (optional)
Schritte
- 1. Stellen Sie sicher, dass alle Komponenten im Kit vorhanden sind.
- 2. Lesen Sie den Datenblatt der Motoren und des omnidirektionalen Rades sorgfältig durch.
- 3. Verbinden Sie die Motoren mit dem Chassis über die Stromkabel.
- 4. Montieren Sie das omnidirektionale Rad am Chassis.
- 5. Setzen Sie das Arduino UNO oder das kompatible Modul auf das Chassis.
- 6. Verbinden Sie das Arduino über die Steuerkabel mit den Motoren.
- 7. Installieren Sie die LiPo-Batterie und stellen Sie sicher, dass die Spannung korrekt ist.
- 8. Lade den Arduino-Code hoch, um die Motoren zu steuern.
Beispielcode
```void setup() { // Inizializza i pin dei motori pinMode(2, OUTPUT); pinMode(3, OUTPUT);}void loop() { // Avvia i motori in avanti digitalWrite(2, HIGH); digitalWrite(3, LOW); delay(2000); // Arresta i motori digitalWrite(2, LOW); digitalWrite(3, LOW);}```Mini-Projekt
Baue ein robotisches Fahrzeug, das sich 2 Sekunden lang vorwärts bewegt und dann anhält.
Häufige Fehler
- Lesen Sie den Datenblatt der Motoren nicht sorgfältig durch.
- Verbinden Sie die Motoren falsch herum.
- Stellen Sie nicht sicher, dass die Batteriespannung korrekt ist.
- Laden Sie den falschen Arduino-Code hoch.
Empfohlenes Zubehör
- Entfernungssensoren
- DC-Motoren
- 7,4V LiPo-Batterie
- Netzteilkabel 2,5mm
Häufige Fragen
Kann ich einen Arduino Mini
Ja, aber stellen Sie sicher, dass das Pinout mit den Motoren und der omnidirektionalen Räder kompatibel ist.
Wie lange dauert es, das Chassis zu montieren?
Das Montieren sollte etwa 30-45 Minuten dauern, abhängig von Ihrer Erfahrung mit der Montage von Elektronik.
Welche Sensoren kann ich verwenden, um die Navigation zu verbessern?
Sie können Entfernungssensoren wie den HC-SR04 verwenden, um die Navigation und die Sicherheit des Fahrzeugs zu verbessern.
Unterstützt das Chassis andere Motoren?
Überprüfen Sie die Datenblätter, um die Kompatibilität der Motoren zu bestätigen.
Rezensionen
Es gibt noch keine Rezensionen.