 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
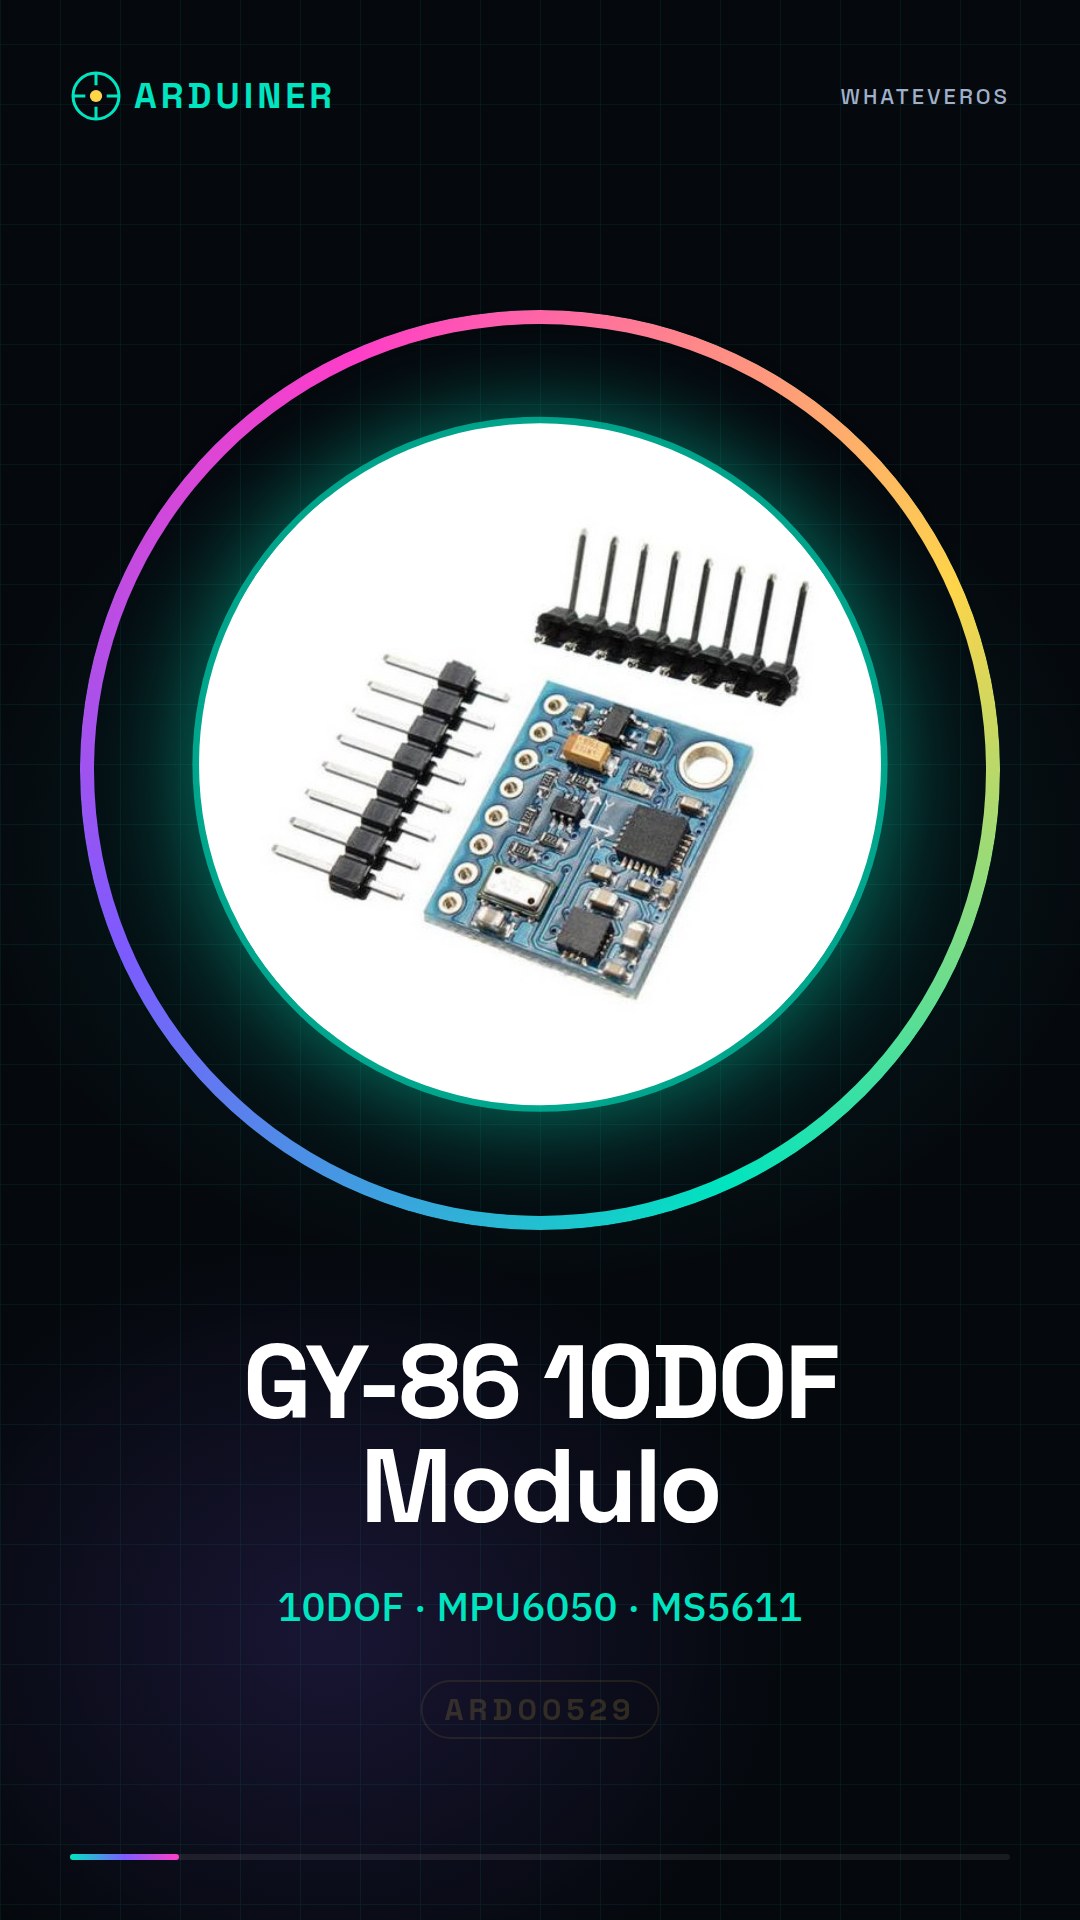
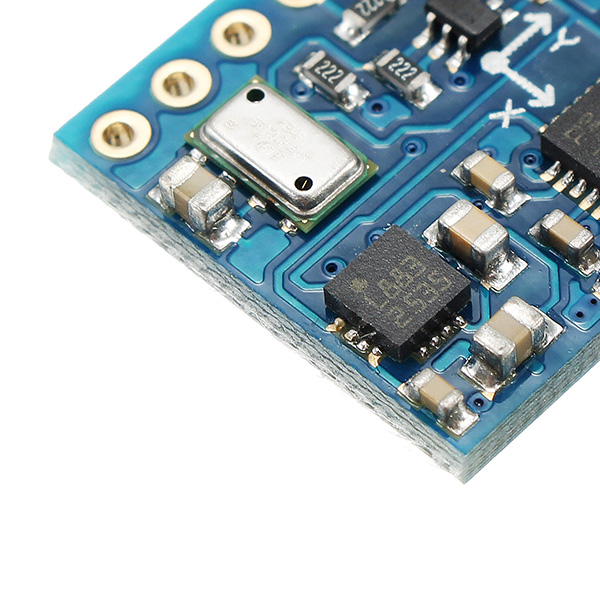
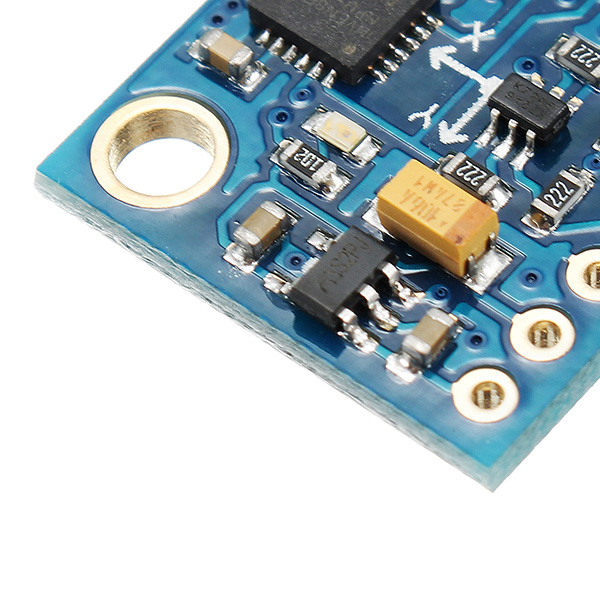
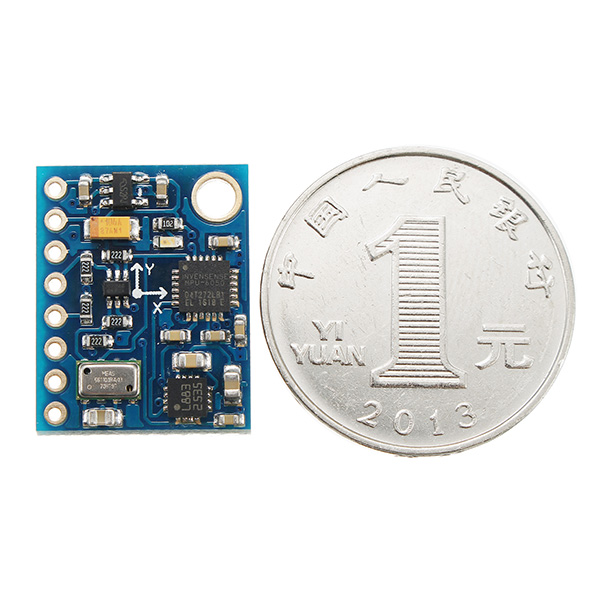
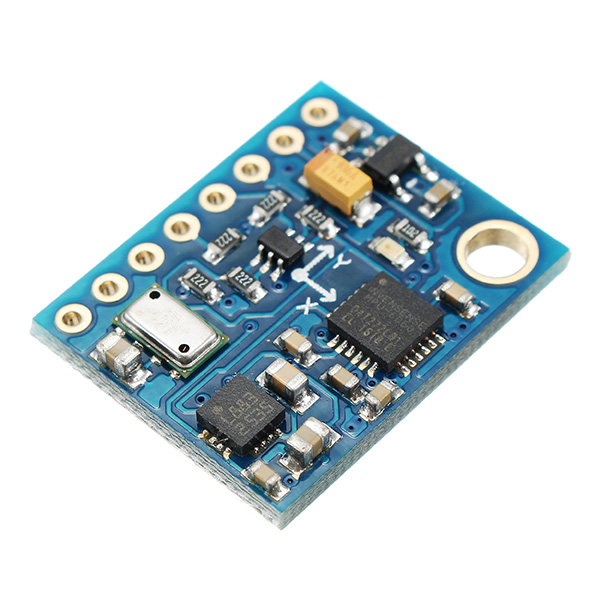
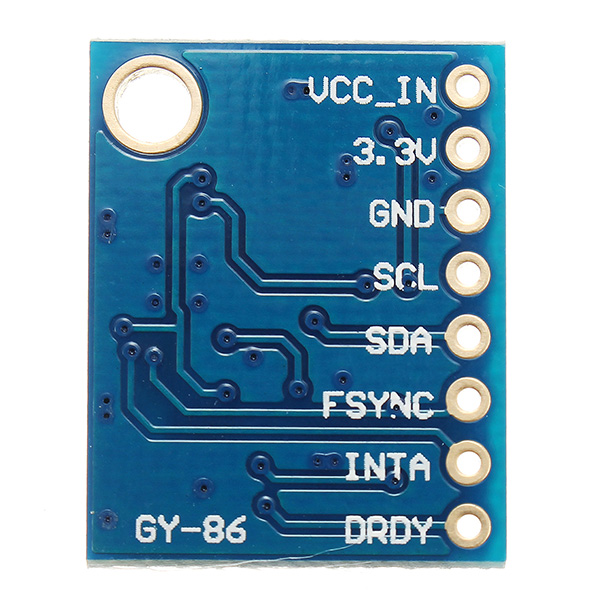
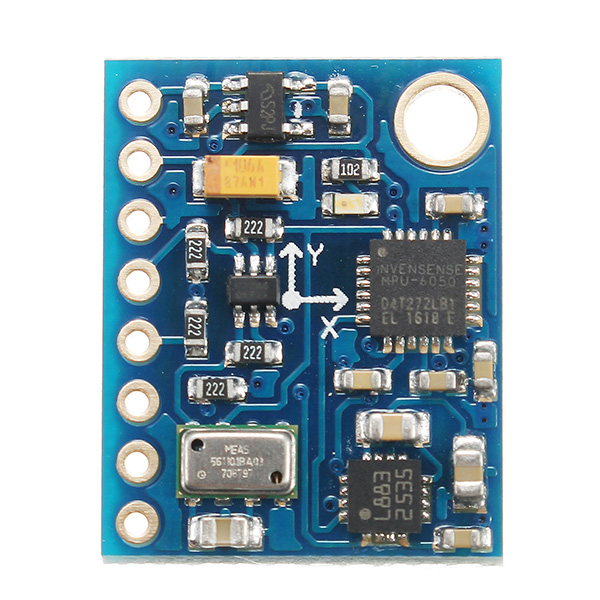
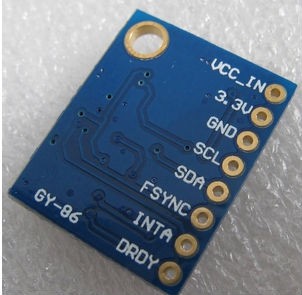
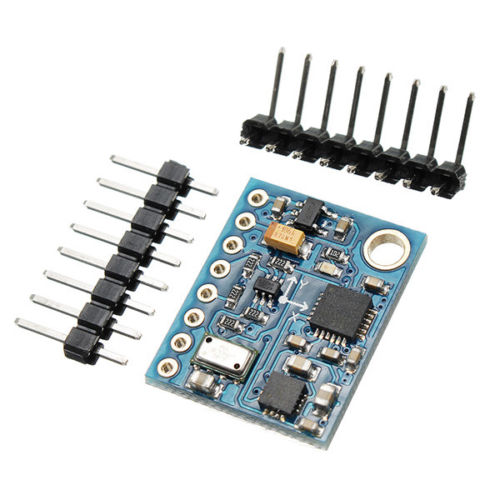
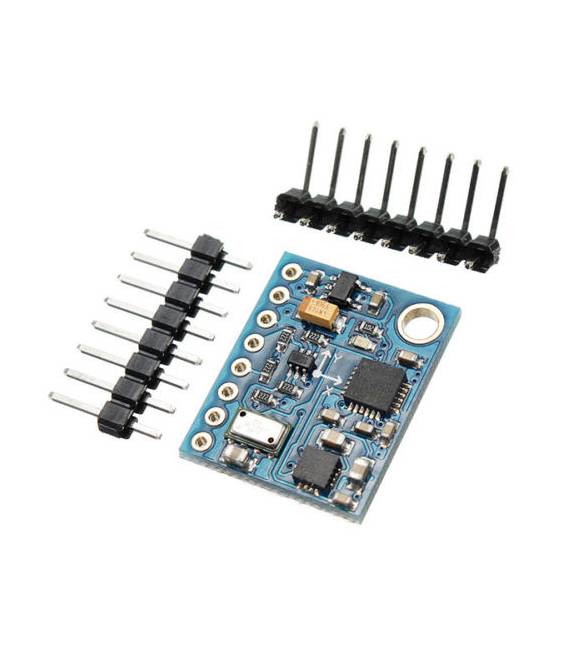
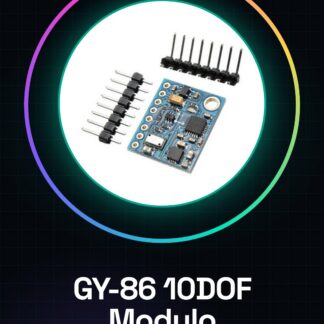
Der GY-86 Modul ist ein integriertes Sensoren-Device, das drei separate Sensoren kombiniert: MPU6050, HMC5883L und MS5611. Dieses multiplatteformfähige Modul bietet eine umfassende Lösung für die Bewegungssteuerung in Robotik- und Drohnen-Projekten.
Eigenschaften
- Integriert einen Beschleunigungsmesser und Gyroskop MPU6050 (prüfen Sie das Datenblatt)
- Enthält einen Magnetometer HMC5883L (prüfen Sie das Datenblatt)
- Beinhaltet einen Drucksensor MS5611 (prüfen Sie das Datenblatt)
Wofür es dient
Ideal für Flugsteuerungs- und Navigation-Projekte. Kann in Drohnen, Roboter und andere Geräte integriert werden, die präzise Position und Ausrichtungserfassung erfordern.
Tutorial: Wie man GY-86 10DOF verwendet
Der GY-86 10DOF ist ein mehrfach sensorisches Modul, das ein Gyroskop, einen Beschleunigungsmesser und ein Magnetometer kombiniert. Nützlich für Flugsteuerungs- und Navigation-Projekte.
Was du brauchst
- Arduino
- 4-poliges Flexibles
- Arduino Mikrocontroller
- Computer mit Arduino IDE
Schritte
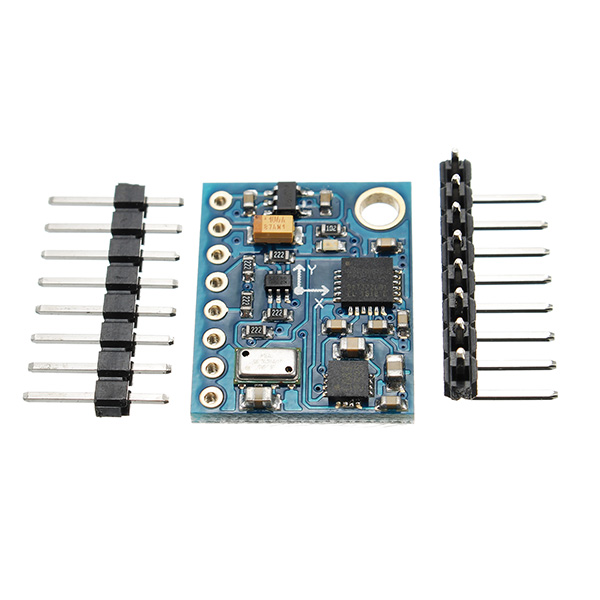
- 1. Verbinde den GY-86 10DOF mit deinem Arduino über die 4-Pin-Flexibles Pin.
- 2. Lade und installiere die Arduino IDE.
- 3. Überprüfe im Datenblatt die Stromversorgungsspezifikationen.
- 4. Lade den beigefügten Beispielcode.
- 5. Überprüfe im Datenblatt die Messfrequenz.
- 6. Konfiguriere den Referenzwinkel.
- 7. Überprüfe im Datenblatt die Genauigkeit.
- 8. Teste den Modul mit verschiedenen Bewegungen.
Beispielcode
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_BMP280.h>

Adafruit_BMP280 bmp;

void setup() {
  Serial.begin(9600);
  bmp.begin();
}

void loop() {
  Serial.print("Temperature = ");
  Serial.print(bmp.readTemperature());
  Serial.println(" *C");
  delay(2000);
}
```
Mini-Projekt
Erstelle einen Roboter, der sich automatisch in eine bestimmte Richtung bewegt, indem er die Daten des Magnetometers verwendet, um sich zu orientieren.
Häufige Fehler
- Fehlende Stromversorgung: überprüfe im Datenblatt.
- Falsche Verbindungen: überprüfe die 4-Pin-Flexibles Pin.
- Fehlerhafte Code: überprüfe die Version der Arduino IDE.
- Falsche Daten: überprüfe im Datenblatt.
Empfohlenes Zubehör
- Arduino Uno
- USB-Kabel
- 4-Pin-Flexibles Pin
- Arduino Mikrocontroller
Häufige Fragen
Wie kann ich die Genauigkeit des Moduls überprüfen?
Überprüfe im Datenblatt oder führe Genauigkeitsprüfungen mit verschiedenen Bewegungen durch.
Welche Pins verwendet man für den Magnetometer?
Überprüfe im Datenblatt auf spezifische Pins für den Magnetometer.
Kannst du ein Beispielcode empfehlen?
Der bereitgestellte Code ist ein Beispiel für die Temperaturmessung. Führe Tests mit den Sensoren für Gyroskop und Beschleunigung durch.
Rezensionen
Es gibt noch keine Rezensionen.