 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
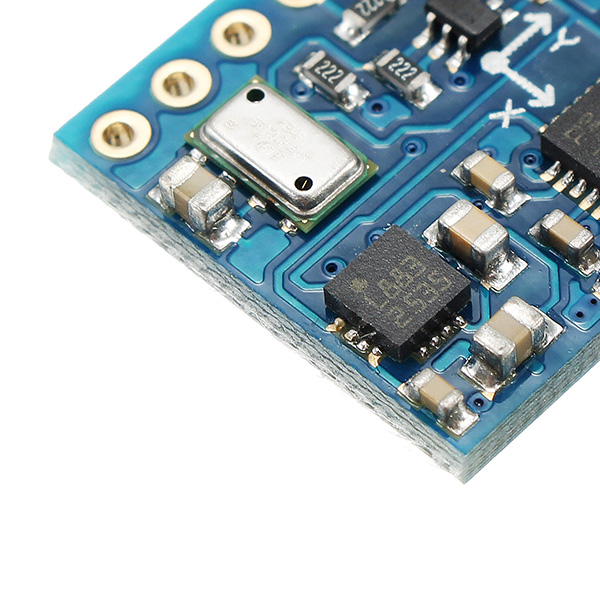
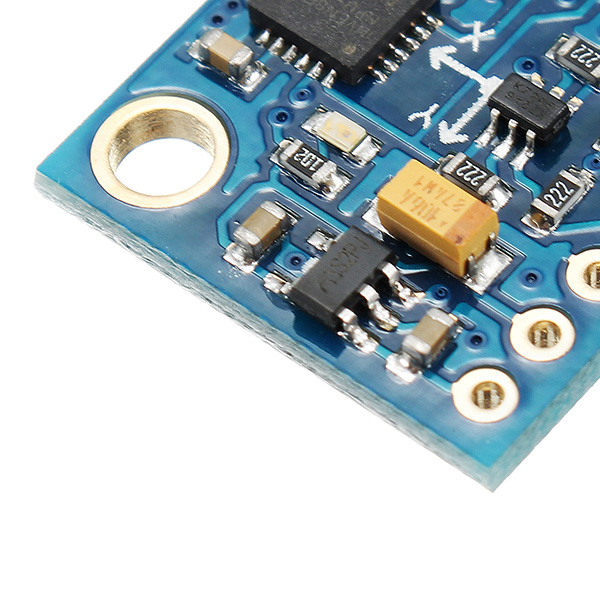
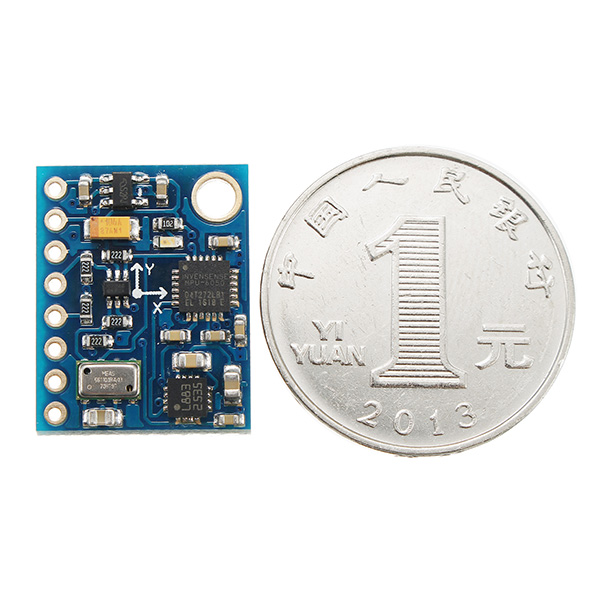
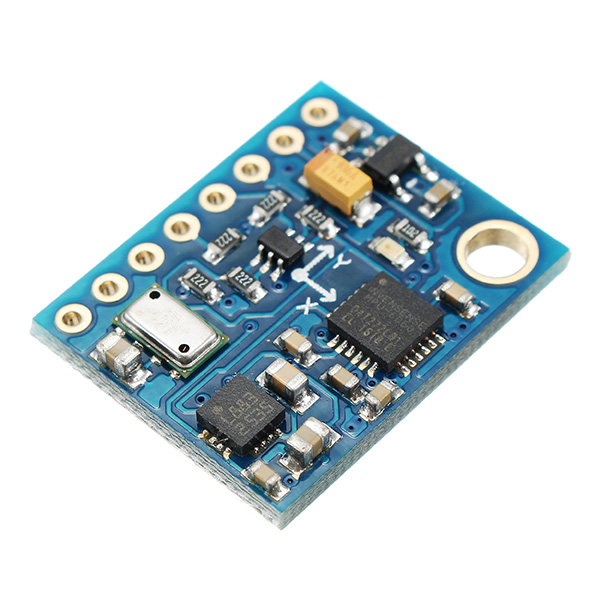
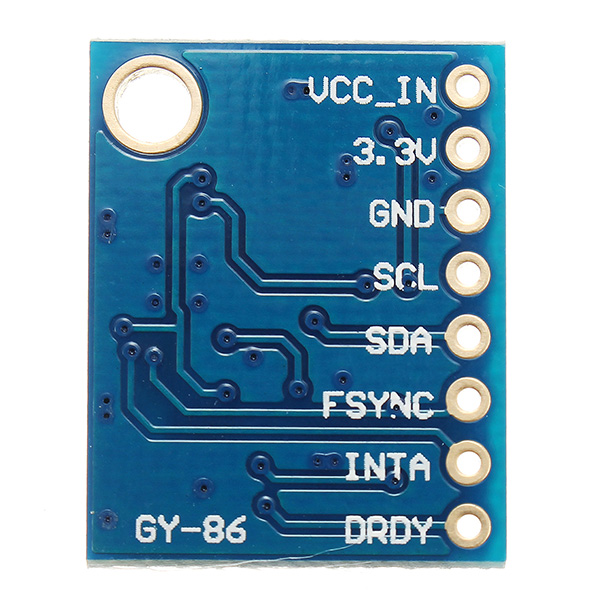
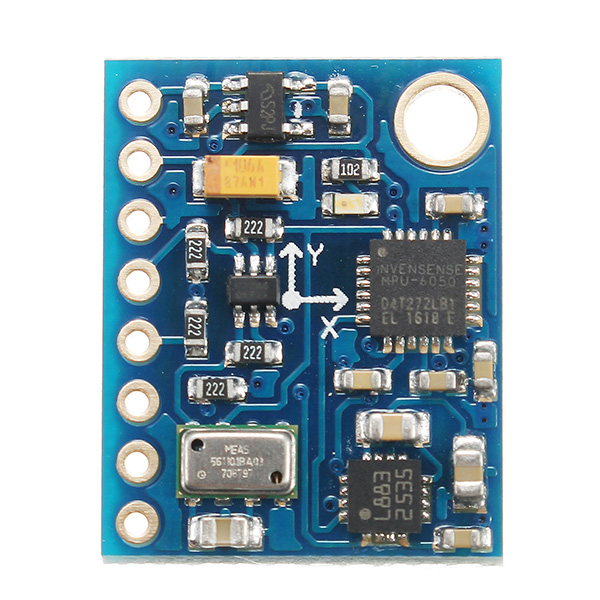
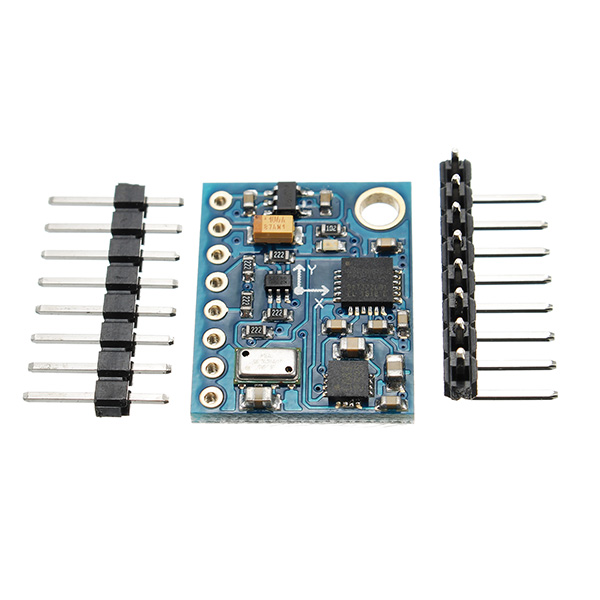
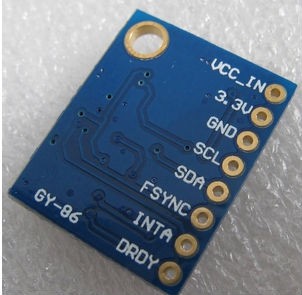
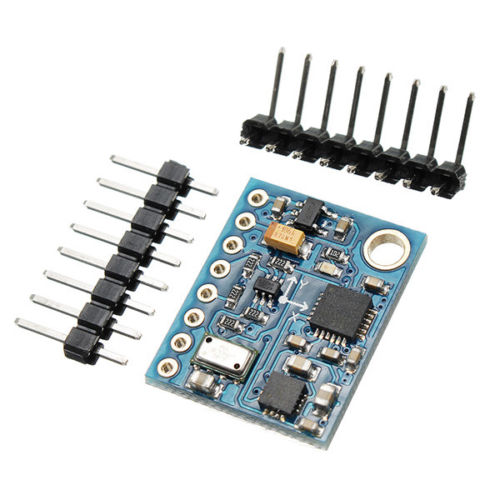
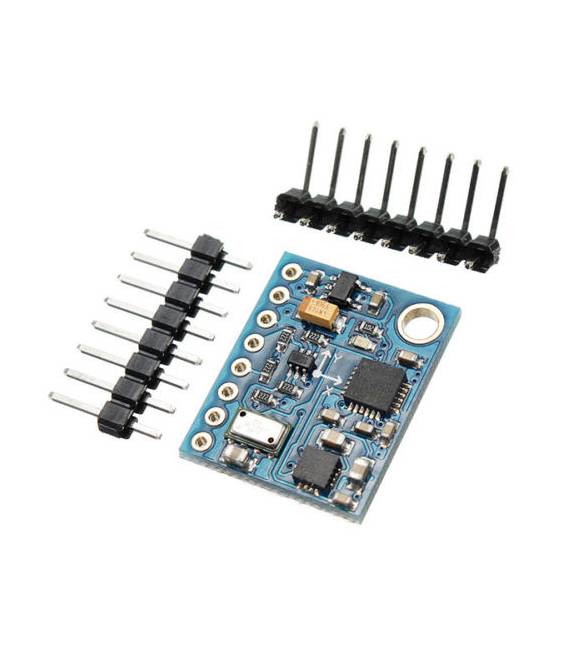
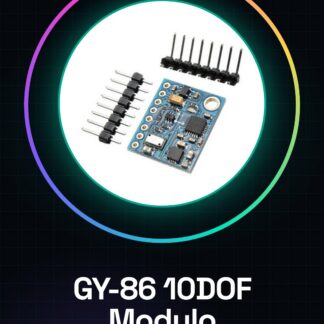
What it is The GY-86 module is an integrated sensor device that combines three distinct sensors: MPU6050, HMC5883L, and MS5611. This multi-platform module offers a complete solution for motion control in robotics and drone projects. Features Integrates an MPU6050 accelerometer and gyroscope (refer to datasheet) Incorporates an HMC5883L magnetometer (refer to datasheet) Includes an MS5611 pressure sensor (refer to datasheet) What it is used for Ideally used for flight control and navigation projects. Can be integrated into drones, robots, and other devices that require precise position and orientation detection.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il modulo GY-86 è un dispositivo di sensoristica integrata che combina tre sensori distinti: MPU6050, HMC5883L e MS5611. Questo modulo multipiattaforma offre una soluzione completa per il controllo del movimento in progetti di robotica e droni.
Caratteristiche
- Integra un accelerometro e giroscopio MPU6050 (verifica sul datasheet)
- Incorpora un magnetometro HMC5883L (verifica sul datasheet)
- Include un sensore di pressione MS5611 (verifica sul datasheet)
A cosa serve
Idealmente utilizzato per progetti di controllo del volo e navigazione. Può essere integrato in droni, robot e altri dispositivi che richiedono un rilevamento preciso della posizione e dell’orientamento.
Tutorial: Come usare GY-86 10DOF
Il GY-86 10DOF è un modulo multi-senso che combina un giroscopio, un accelerometro e un magnetometro. Utile per progetti di controllo di volo e navigazione.
Cosa serve
- Arduino
- Flessibile di 4 pin
- Microcontrollore Arduino
- Computer con Arduino IDE
Passi
- 1. Collega il GY-86 10DOF al tuo Arduino tramite i pin Flessibile di 4 pin.
- 2. Scarica e installa l’Arduino IDE.
- 3. Verifica sul datasheet le specifiche di alimentazione.
- 4. Carica il codice di esempio fornito.
- 5. Verifica sul datasheet la frequenza di rilevamento.
- 6. Configura l’angolo di riferimento.
- 7. Verifica sul datasheet la precisione.
- 8. Testa il modulo con vari movimenti.
Codice di esempio
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_BMP280.h>

Adafruit_BMP280 bmp;

void setup() {
  Serial.begin(9600);
  bmp.begin();
}

void loop() {
  Serial.print("Temperature = ");
  Serial.print(bmp.readTemperature());
  Serial.println(" *C");
  delay(2000);
}
```
Mini-progetto
Crea un robot che si muove automaticamente in una certa direzione utilizzando i dati del magnetometro per orientarsi.
Errori comuni
- Power Supply errata: verifica sul datasheet.
- Collegamenti errati: controlla i pin Flessibile di 4 pin.
- Codice non funzionante: verifica la versione Arduino IDE.
- Dati non corretti: verifica sul datasheet.
Accessori consigliati
- Arduino Uno
- Cavo USB
- Flessibile di 4 pin
- Microcontrollore Arduino
Domande frequenti
Come posso verificare la precisione del modulo?
Verifica sul datasheet o esegui test di precisione con vari movimenti.
Quali pin utilizzo per il magnetometro?
Verifica sul datasheet per i pin specifici del magnetometro.
Puoi consigliare un codice di esempio?
Il codice fornito è un esempio di rilevamento della temperatura. Esegui test con i sensori di giroscopio e accelerometro.
Reviews
There are no reviews yet.