 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
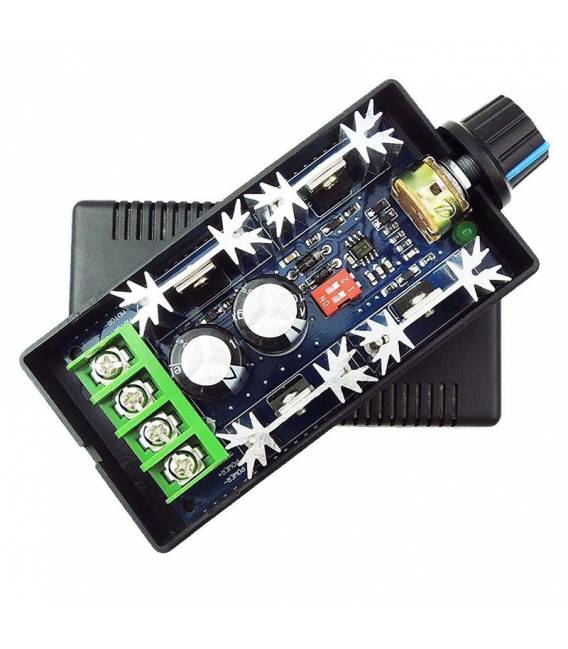
Controlador CCM9N PWM DC 10V-50V 30A Controlador PWM DC
Descripción del producto
Características:
El regulador de velocidad del motor CC CCM9N ofrece una velocidad variable para el motor CC.
El rango de velocidad ajustable es del 5% -100%.
Es posible elegir tres frecuencias PWM: 240Hz, 2.2kHz, 22kHz;
Apto para motor CC (o carga CC) hasta 30A, corriente pico 40A (máx).
El uso en temperatura ambiente está comprendido entre -20 (-4) y 40 (104)
Potenciómetro con función de conmutación.
Instrucciones de uso:
Antes de intentar conectar el controlador, asegúrate de que la alimentación esté apagada.
ATENCIÓN: DO NO INVERTIR CARGAS DE ALIMENTACIÓN POSITIVAS Y NEGATIVAS. ESTO DAÑA EL CONTROLADOR.
PARA CAMBIAR LA DIRECCIÓN DEL MOTOR, INTERCAMBIAR LOS CABLES POSITIVOS Y NEGATIVOS DEL MOTOR.
1. Los cables de conexión se refieren a (foto NO.7).
(Se recomienda agregar un fusible adecuadamente valorado en la línea de alimentación positiva.)
2. Selecciona la frecuencia apropiada d
Tutorial: Cómo usar CCM9N PWM Regulador de Velocidad de Motor DC
El CCM9N es un regulador de velocidad para motores DC que permite controlar la potencia eléctrica suministrada a motores de 10V a 50V, con una corriente máxima de 30A. Ideal para proyectos que requieren un control preciso de la velocidad del motor como robótica o sistemas industriales domésticos.
Qué necesitas
- CCM9N PWM Regulador de Velocidad de Motor DC
- Arduino Uno/Nano
- Motores DC compatible
- Cable de conexión
Pasos
- Conectar el CCM9N al motor DC siguiendo la documentación del producto.
- Conectar el Arduino al puerto serie para enviar comandos PWM.
- Programar el sketch Arduino que envía los valores PWM al regulador.
- Probar la velocidad mínima y máxima del motor con el CCM9N.
- Ajusta los parámetros de funcionamiento como el tiempo de respuesta o la protección contra sobrecorriente.
Código de ejemplo
void setup() {
  Serial.begin(9600);
}

void loop() {
  int speed = map(analogRead(A0), 0, 1023, 0, 255); // Regola la velocità del motore basata su un sensore di input analogico.
  Serial.write(speed);
}
Miniproyecto
Construye un modelo de robot con ruedas motorizadas controladas por este regulador. Usa sensores para el movimiento y el control de la velocidad.
Errores comunes
- No verifiques la tensión del motor antes de la instalación.
- Ignora las instrucciones en el datasheet sobre los límites de corriente.
- Utiliza conectores inadecuados que pueden causar cortocircuitos.
- Omite la prueba de la velocidad mínima y máxima del motor.
Accesorios recomendados
- Arduino Uno
- Motores DC 24V-50V
- Sensores de movimiento
- Cables serie
Preguntas frecuentes
¿Cuál es la tensión de funcionamiento?
Consulta el datasheet del producto.
¿Cuánta corriente puede manejar?
30A máximo, consulta el datasheet para detalles adicionales.
Valoraciones
No hay valoraciones aún.